Adafruit publicó CircuitPython 11.0.0 alfa 3, la tercera versión alfa de la rama 11.0.0. Antes de la versión final se agregarán más funciones, cambios y correcciones. Las librerías de los paquetes 10.x siguen siendo compatibles con las compilaciones de CircuitPython 11.0.0.
Lo principal desde la alfa 2
- Réplica de la pantalla desde el web workflow.
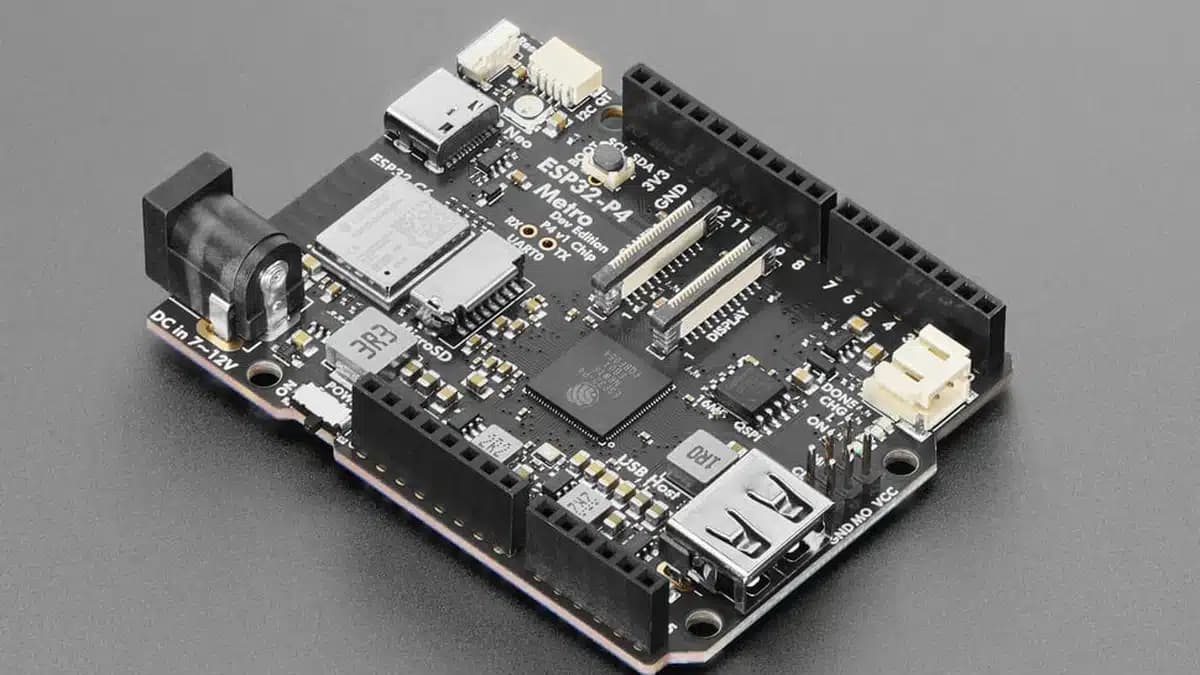
board.I2C(),board.SPI()yboard.UART()en las placas Raspberry Pi Pico.- Soporte inicial de una cadena de video, partiendo por el ESP32-P4, con los módulos
mipicsi,videocoreyvideogif. audiotap, que permite intervenir un flujo de objetos de audio.audiopwmioen el ESP32-S2 y el ESP32-S3.async_spi, para transferencias SPI conawait.hardwarekey, para firmas HMAC y RSA, por ahora en chips de Espressif.- Componentes de
cryptographypara verificar firmas ECDSA P-256, también primero en Espressif. - Mejor reproducción de archivos MIDI con
synthio.MidiTrack. - Muchas mejoras de velocidad, sobre todo en
displayio,rotozoomy la decodificación JPEG. - Zephyr suma placas nuevas, soporte inicial del i.MX RT1011 y más módulos habilitados.
¿Qué se rompe al pasar de la 10.x a la 11.0.0?
- Se eliminaron los ports
broadcom,litexyrenode. - Cambiaron los nombres de los pines SDIO de las placas Adafruit Feather Adalogger RP2040 y RP2350, para que coincidan con el resto.
- En Espressif, los valores de UID del procesador ahora van en orden canónico. Eso cambia el ID de procesador que se reporta, el valor de
boot_out.txty el número de serie USB. OnDiskBitmapahora recibe solo un nombre de archivo, no un archivo abierto.- Se discontinuó la traducción
en_x_pirate.
Descarga, instalación y documentación
El firmware se descarga desde la página de descargas de circuitpython.org, que facilita elegir el archivo y el idioma correctos para cada placa. Para instalarlo hay que seguir la guía Welcome to CircuitPython!, y para las librerías más recientes, esta página de la misma guía.
Para crear y editar programas se puede usar code.circuitpython.org o la última versión del editor Mu, que también da acceso a la conexión serial de CircuitPython (el REPL). La documentación está en readthedocs.io.
¿Qué ports se consideran estables?
CircuitPython tiene varios ports, las implementaciones base para cada familia de microcontroladores, y la estabilidad varía de uno a otro. Con esta versión se consideran estables:
atmel-samd: Microchip SAMD21 y SAMx5xcxd56: Sony Spresenseespressif: ESP32, ESP32-C2, ESP32-C3, ESP32-C5, ESP32-C6, ESP32-C61, ESP32-H2, ESP32-S2 y ESP32-S3nordic: nRF52840 y nRF52833raspberrypi: RP2040 y RP2350stm: la familia STM32F4 de ST
Estos siguen en estado alfa y tendrán errores y funciones faltantes:
analog: Analog Devices MAX32690espressif: ESP32-P4 y ESP32-S31mimxrt10xx: NXP i.MX RT10xxsilabs: la familia MG24 de Silicon Labsstm: las familias de ST distintas de la STM32F4zephyr: el RTOS multiplataforma, sobre varias familias de chips
Correcciones y mejoras generales
Entre los cambios desde la alfa 2 están estos:
- La pantalla se puede replicar desde el web workflow, y
VideoBufferfunciona con la pantalla rotada. - Las pantallas rotadas se redibujan cerca de 5 veces más rápido, y
rotozoomgana hasta 70 veces de velocidad en RP2xxx y Espressif. - Se actualizó el paquete de certificados raíz para quitar certificados comprometidos.
- Los sockets cerrados o reiniciados ahora levantan el error correcto, se corrigieron caídas de
ssly los servidores HTTPS aceptan clientes normales. - Se corrigió el cuelgue de
EPaperDisplay.refresh()en pantallas de tinta electrónica a color que limpian la imagen antes de refrescar. settings.tomlsumaCIRCUITPY_STORAGE_MAP_FILE, para impedir el mapeo de archivos desde la flash (lo necesita la Adafruit Qualia 666), yCIRCUITPY_BOARD_VARIANT, para declarar diferencias menores entre variantes de una placa.watchdoglevanta un error si se inicia sin tiempo límite, ymathlevanta errores con argumentos fuera de dominio, igual que CPython.- Los errores de lectura de la tarjeta SD se reportan en vez de devolver datos malos, y la unidad CIRCUITPY sigue escribible después de un reinicio del bus USB.
videogif.GifDecoderreproduce GIF animados dentro de unvideocore.VideoBuffer.synthio.MidiTracksigue la pista de tempo MIDI, mantiene la sincronía en retardos largos, trata un Note On con velocidad 0 como Note Off, admite running status y maneja bien el fin de pista. También se ampliaron los coeficientes desynthio.Biquady se corrigió su cálculo de seno y coseno.- Se agregó
_airlift, que simplifica la comunicación con un coprocesador AirLift. picogamepuede usar escrituras asíncronas en el bus.- Se corrigieron congelamientos de pantalla por un mal cierre de
keypad, caídas por fuentes personalizadas en la terminal y el dibujo de círculos y polígonos debitmaptools.
Cambios por plataforma
Espressif. El ESP32-P4 suma usb_host_audio y audiotap, mejores valores por defecto de USB, particiones que calzan con el esquema OTA de TinyUF2 de 4 MB y el ID de familia UF2 corregido. La decodificación JPEG va 10 a 20 veces más rápido en el ESP32-P4 y el ESP32-S31 al usar el decodificador del chip, y 4 veces más rápido en placas ESP32-S3 con PSRAM. El ESP32-S3 también mezcla audio más rápido. Se corrigieron fugas al cerrar la cámara y la pantalla del P4, la lentitud del modo USB host, fallas en pines I2C configurados como drenador abierto, el umbral por defecto de TouchIn en el S2, S3 y P4, posibles cuelgues de busio.SPI y el desborde de las lecturas de AnalogIn. Un firmware alternativo puede usar UART para hablar con un coprocesador ESP32-C6.
RP2xxx. Las placas Raspberry Pi Pico suman board.I2C(), board.SPI() y board.UART(). El cálculo SHA-256 de hashlib va unas 20 veces más rápido en el RP2350, desaparece el parpadeo de la salida DVI del RP2350 al reproducir sonido y se corrigió el sueño profundo real en placas RP2350 con USB host, además del manejo de los GPIO 32 a 47 en PinAlarm y DigitalInOut.
Analog Devices, i.MX y Nordic. Se corrigió el búfer de recepción UART en Analog Devices y errores de constructor y cierre en i.MX y Nordic.