
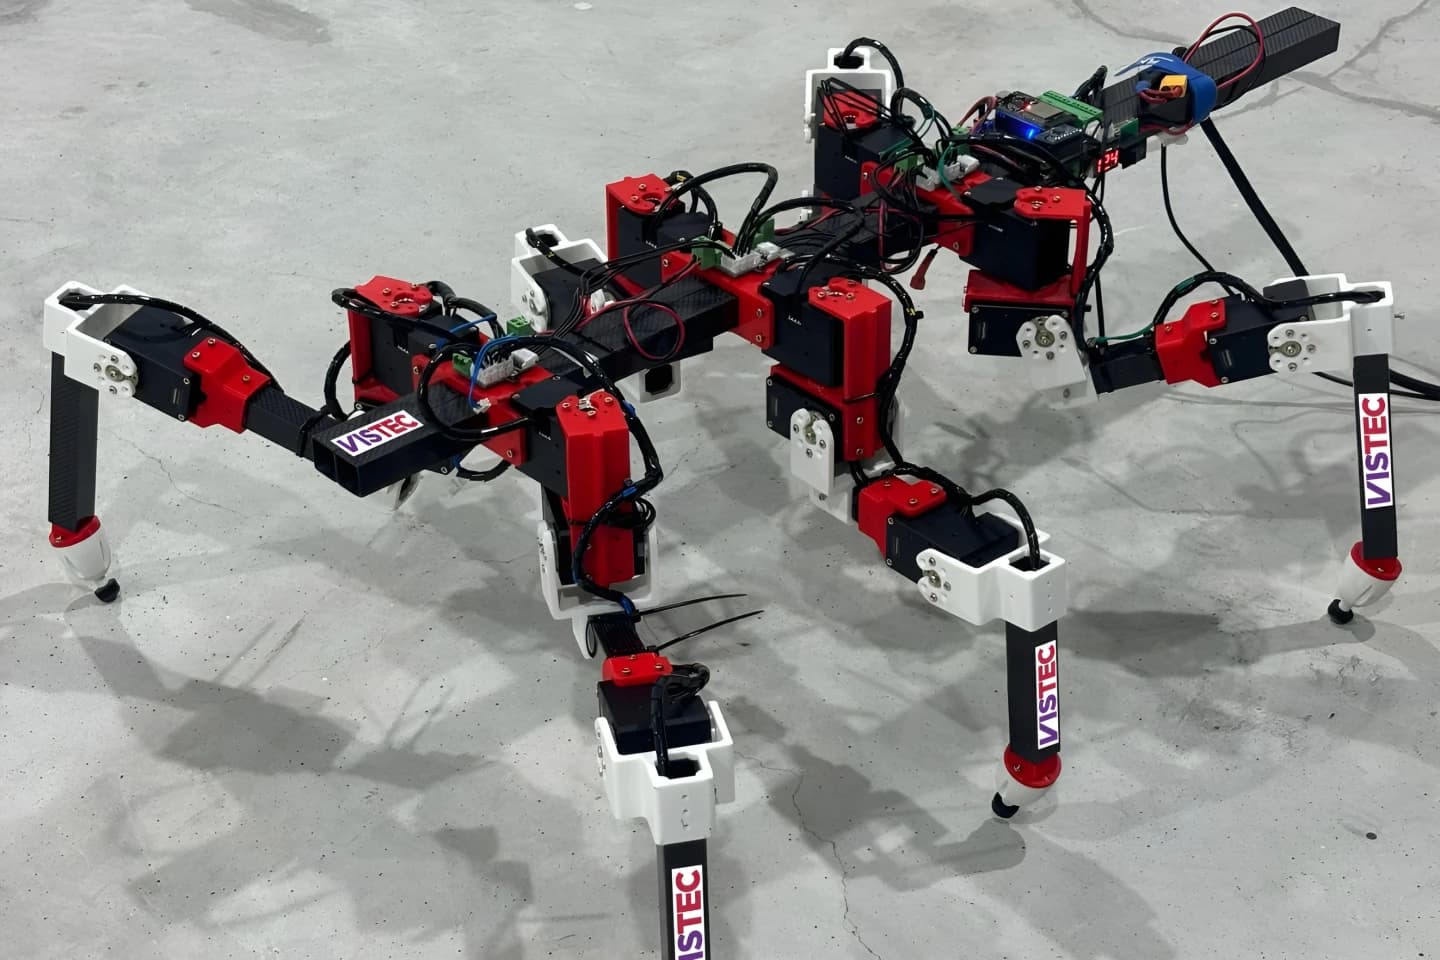
Un robot de seis patas aprende a caminar de un insecto palo
Investigadores de la Universidad de Tohoku y del instituto VISTEC lograron que un hexápodo cinco veces mayor que el insecto aprendiera a desplazarse en menos de una hora.
New Atlas
Robots humanoides, brazos colaborativos, cuadrúpedos, drones autónomos y la automatización industrial que se viene. Cubrimos lanzamientos de Boston Dynamics, ABB, Universal Robots, Ghost Robotics y los proyectos open source que están abriendo el campo.
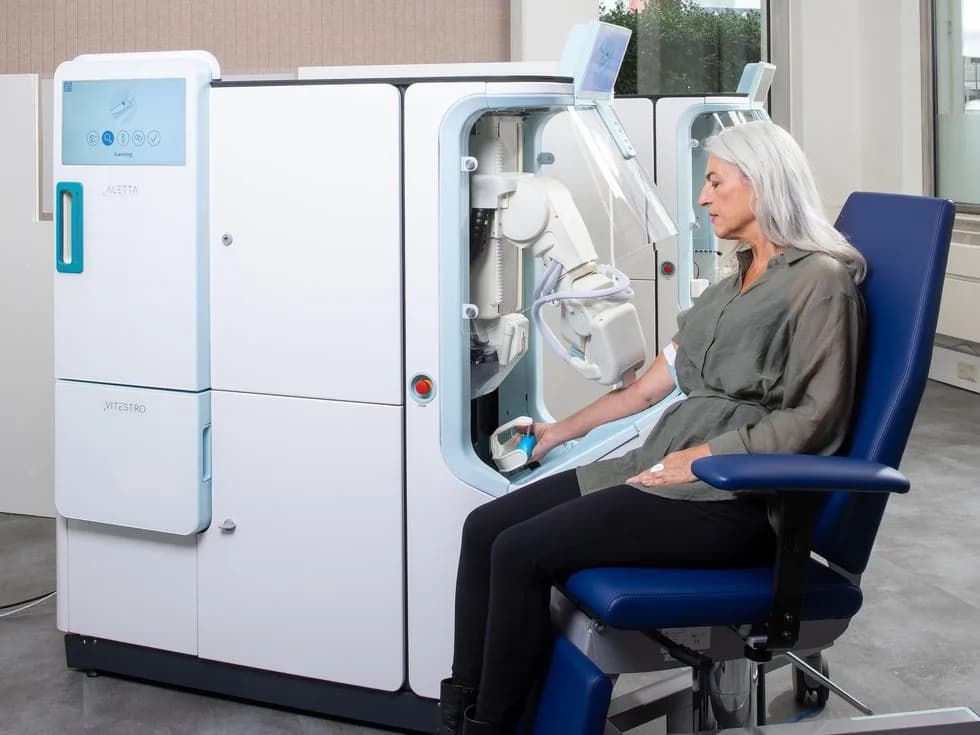
La máquina de la neerlandesa Vitestro acertó la vena al primer intento en el 94,5% de más de 1.600 pacientes, y en agosto la FDA la autorizó para entornos no hospitalarios.
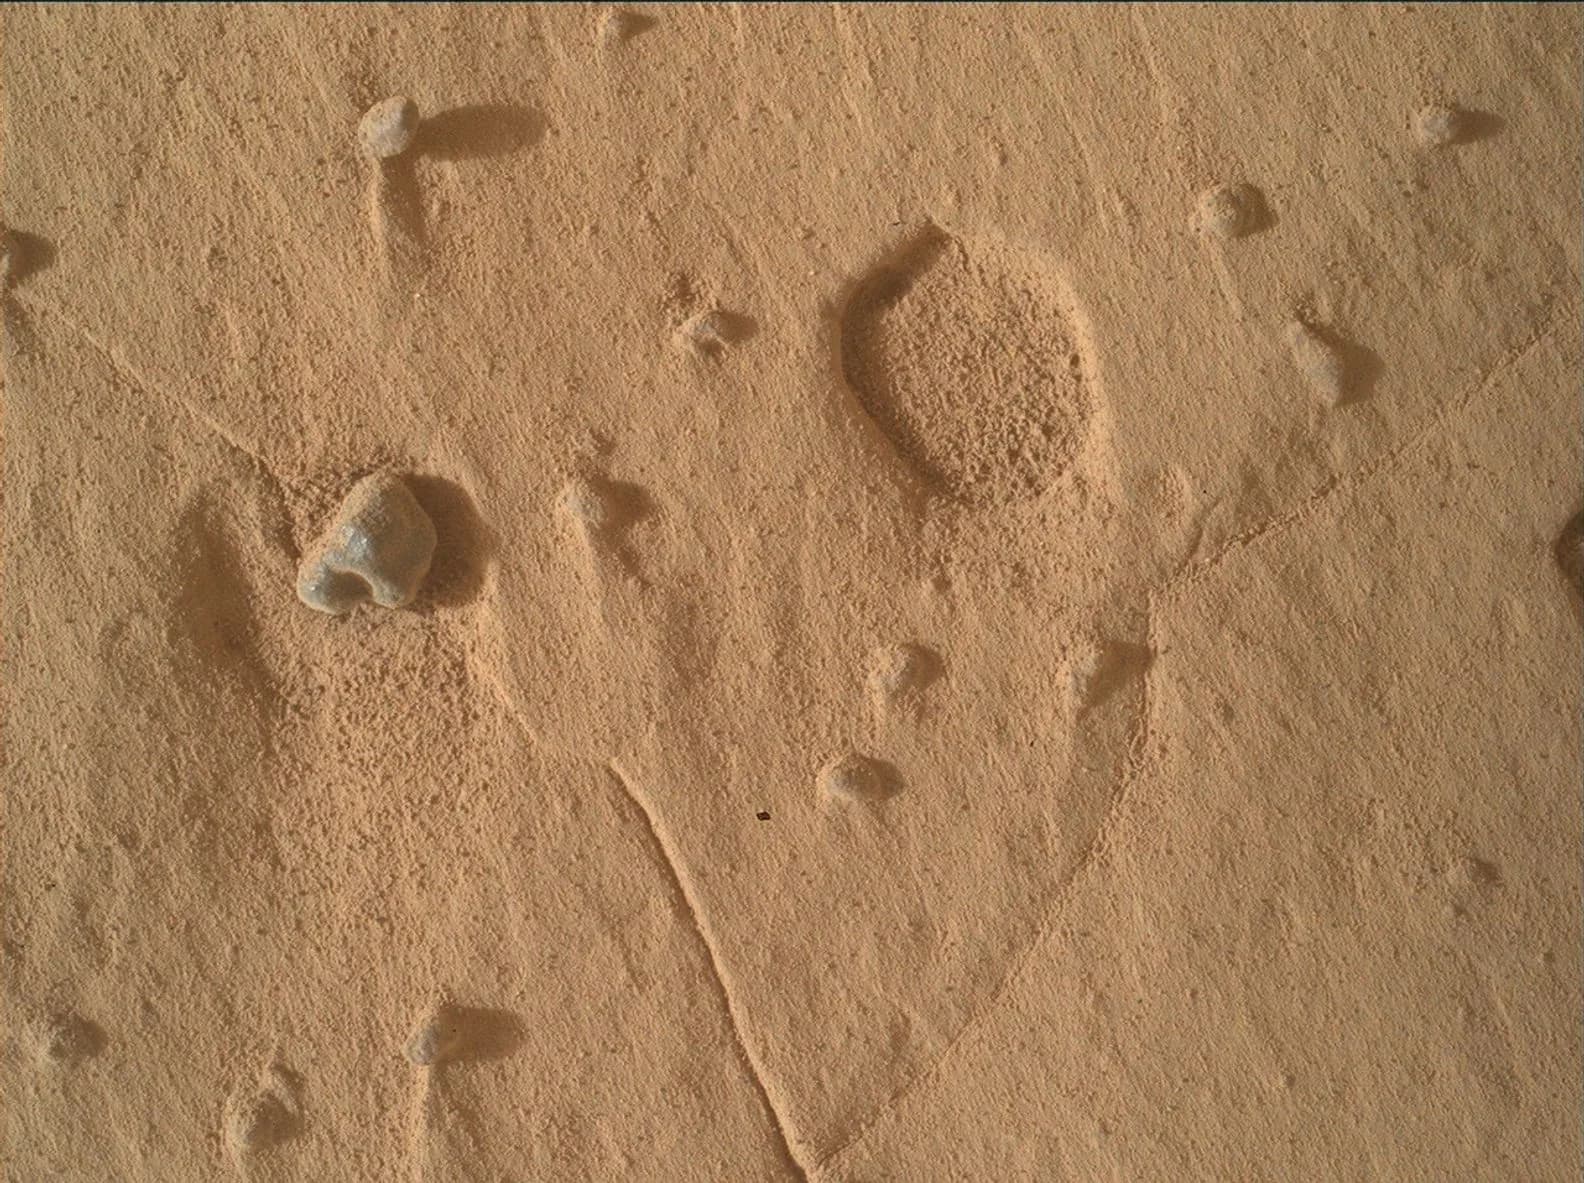
Tras 14 años sobre la superficie marciana, el rover encontró en el mismo lugar de trabajo unas cavidades en la roca madre que no calzan con las que ya conocía el equipo.
El VP de Lattice Semiconductor analiza los riesgos de seguridad en sistemas ciberfísicos y cómo los FPGAs protegen el arranque de robots humanoides.
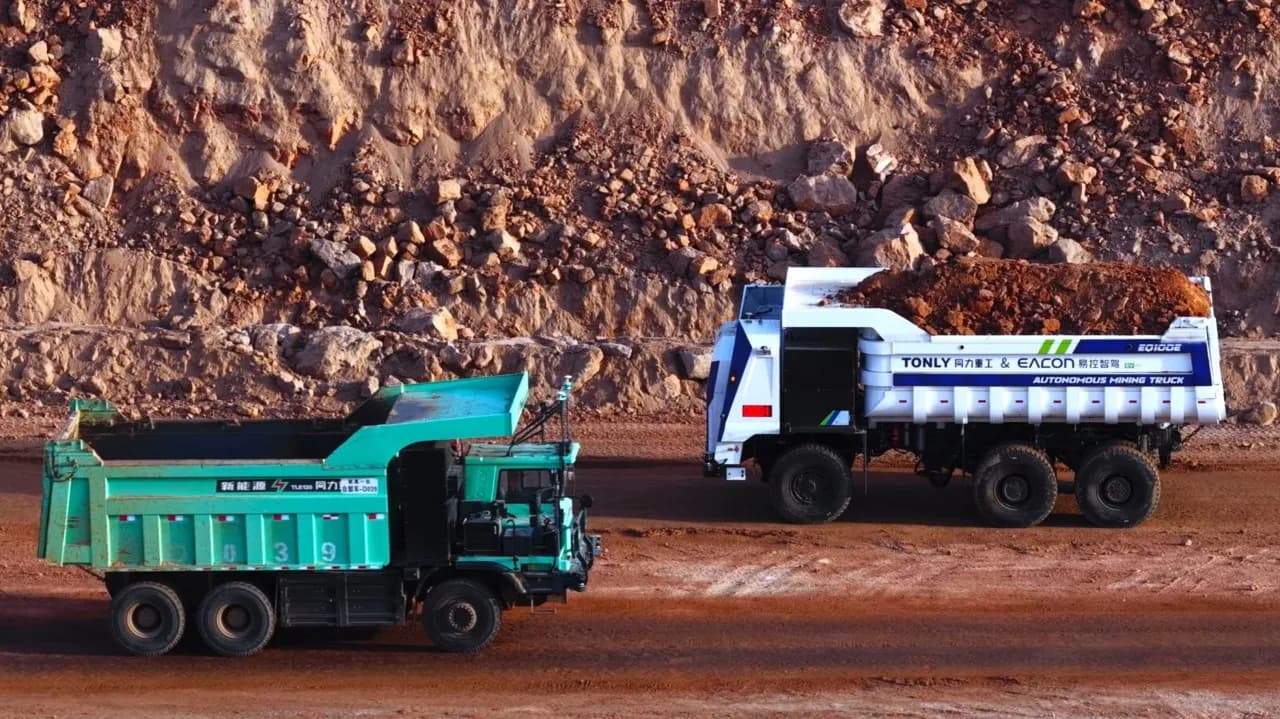
La flota eléctrica autónoma de la empresa china casi se duplicó en menos de seis meses y hoy los camiones a batería son el 42% del total, por sobre los híbridos diésel y los de metanol.
Investigadores de Princeton desarrollaron un framework capaz de predecir inestabilidades y ajustar parámetros de fusión nuclear en tiempo real, superando la velocidad humana.
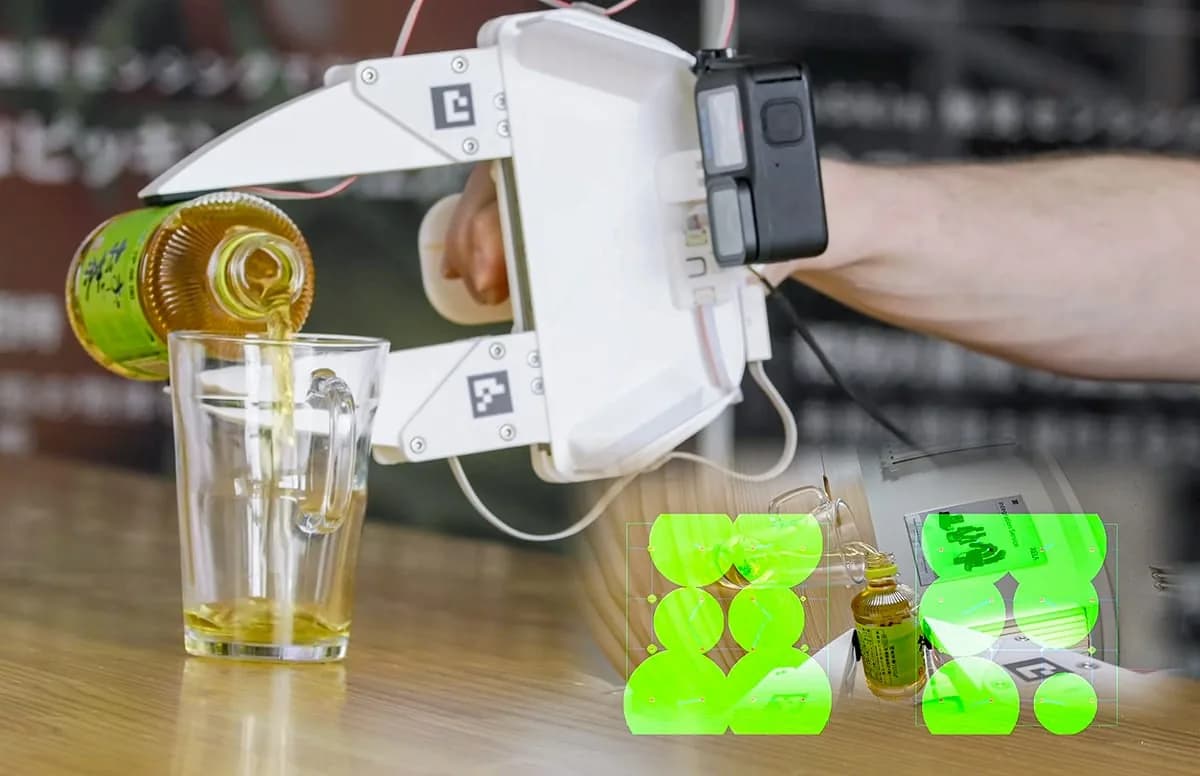
La integración de sensores de presión permite que los robots manejen objetos con mayor destreza, superando las limitaciones de la retroalimentación motriz estándar.
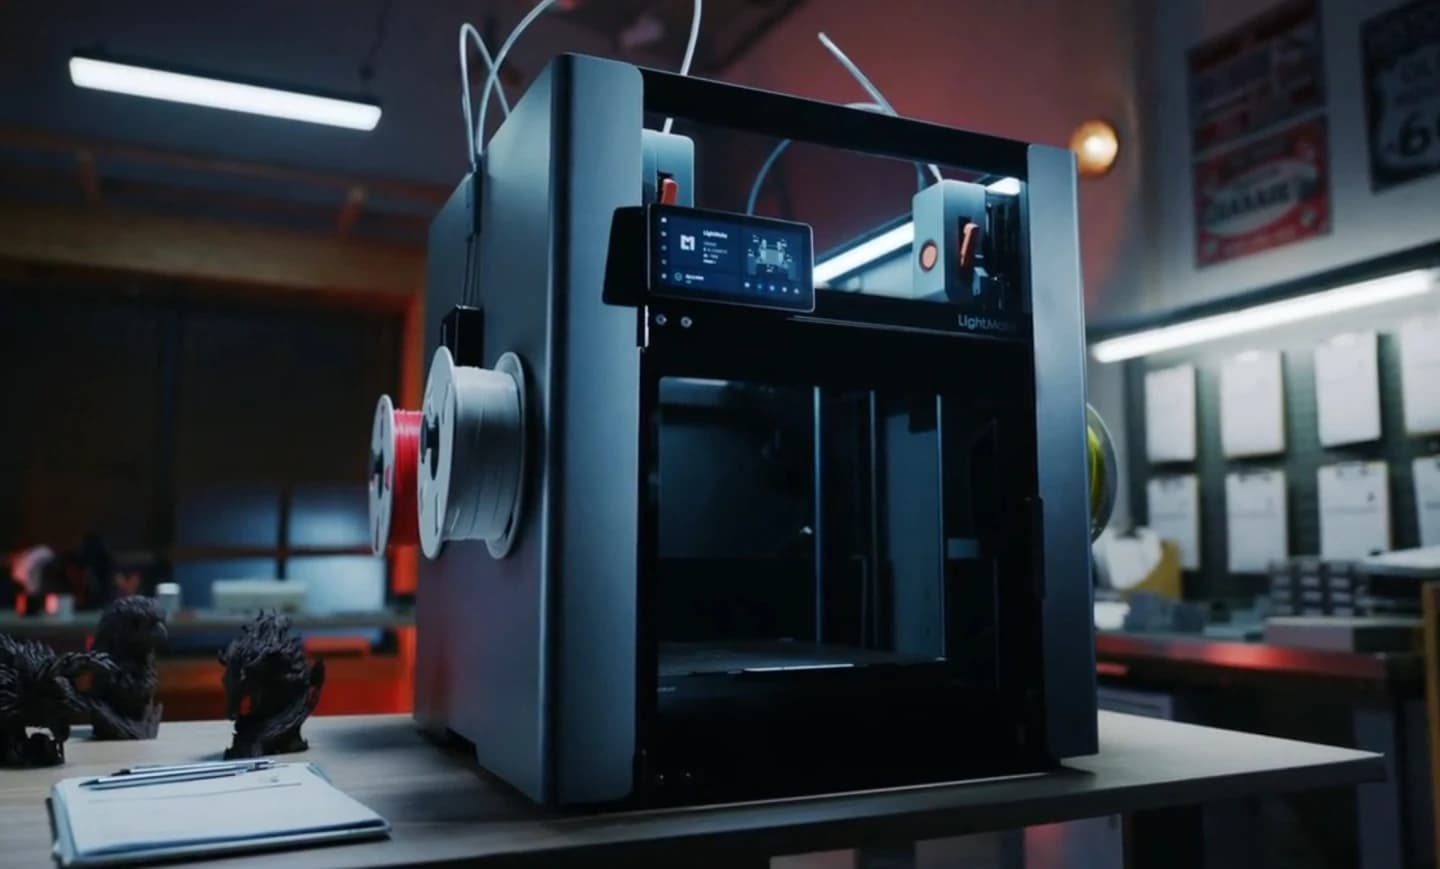
La nueva LightMake L4 busca revolucionar la producción a pequeña escala con cuatro cabezales independientes y motores lineales, eliminando el desperdicio de filamento.
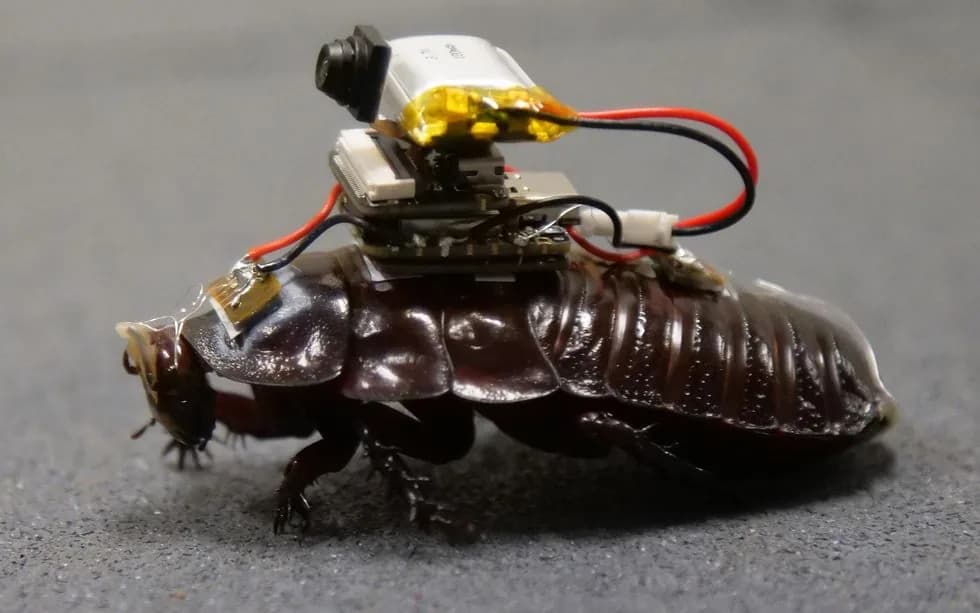
El Laboratorio de Biorrobótica de la Universidad de Queensland convirtió a la cucaracha más pesada del mundo en un paramédico teledirigido capaz de disparar una jeringa con resorte.
Jensen Huang asegura que la plataforma seguirá abierta a cualquier modelo, nube o acelerador, y que no exigirá cómputo propio para construir o desplegar en ella.
La misión CADRE alunizará a fines de 2026 con tres vehículos que eligen líder entre ellos, se reparten las tareas y rehacen el plan en grupo cuando a uno se le acaba la carga.
El robot esférico de Texas A&M se mueve con un péndulo interno y solo dos actuadores, y está pensado para bajar a los pozos permanentemente oscuros del polo sur de la Luna.
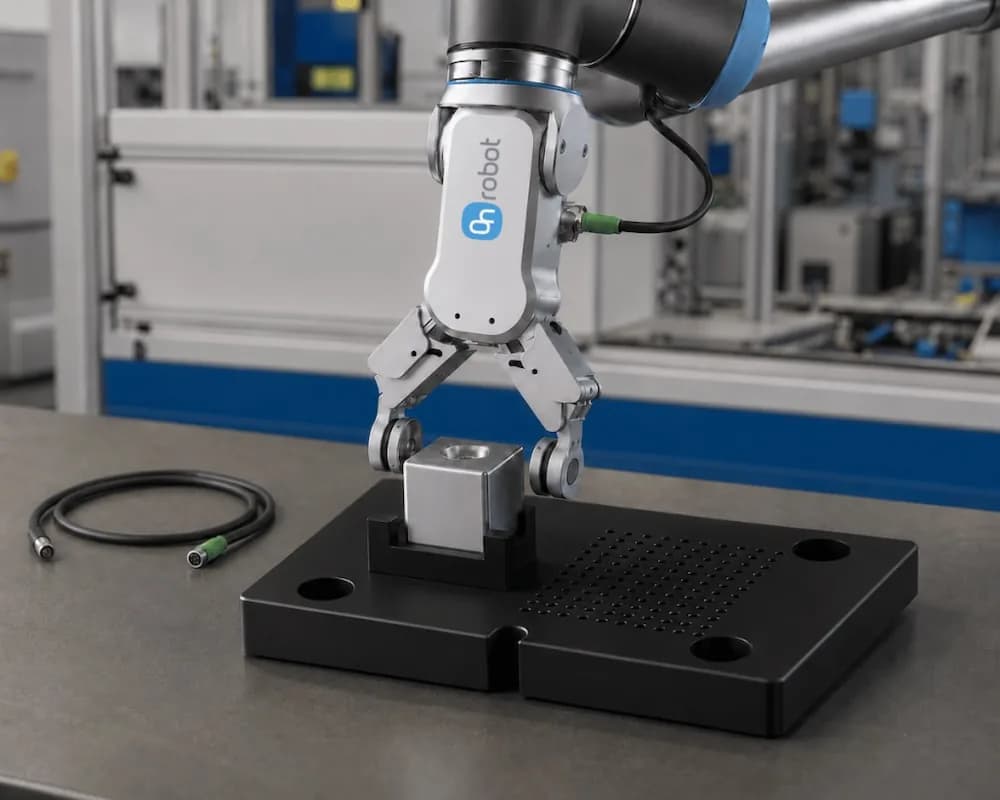
Thomas Houden, de OnRobot, sostiene que el modelo más capaz no sirve si la herramienta del extremo del brazo no puede sentir la fuerza, detectar el deslizamiento y confirmar el agarre.
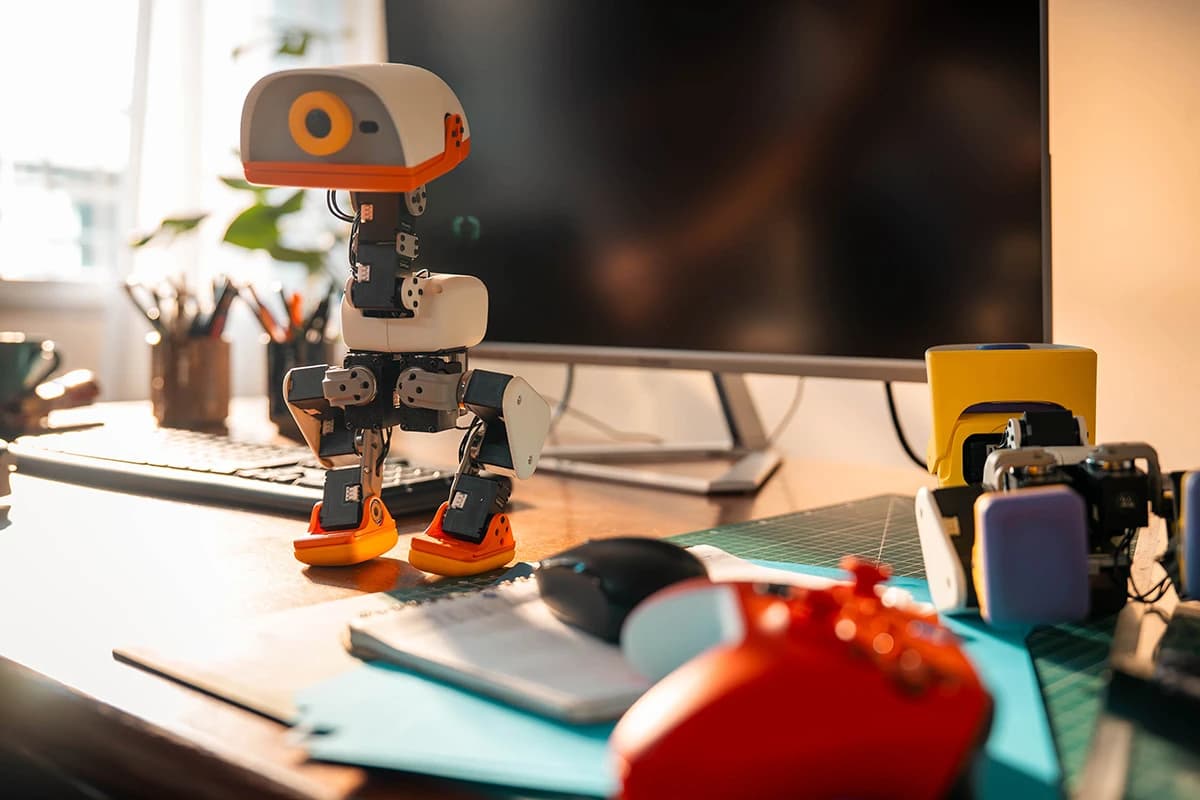
Pollen Robotics, filial de Hugging Face, abrió las reservas de un bípedo de 800 gramos con 15 motores, LiDAR y un entorno de simulación de escritorio para entrenarlo.
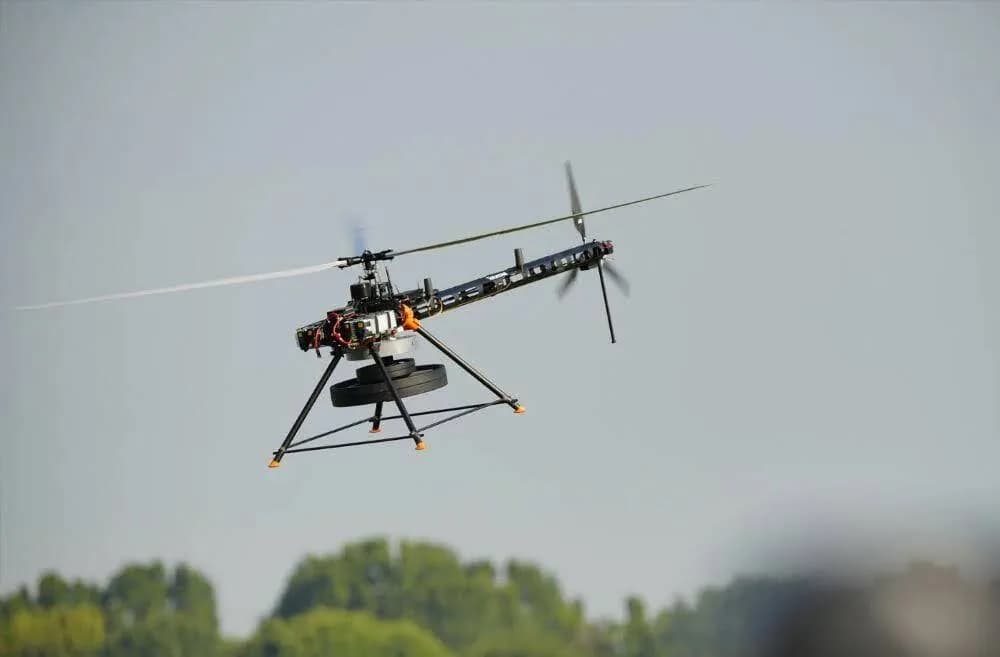
La empresa canadiense ganó el DARPA Lift Challenge con una aeronave de rotor único que levantó una carga 3,84 veces su propio peso a lo largo de un circuito de ocho kilómetros.
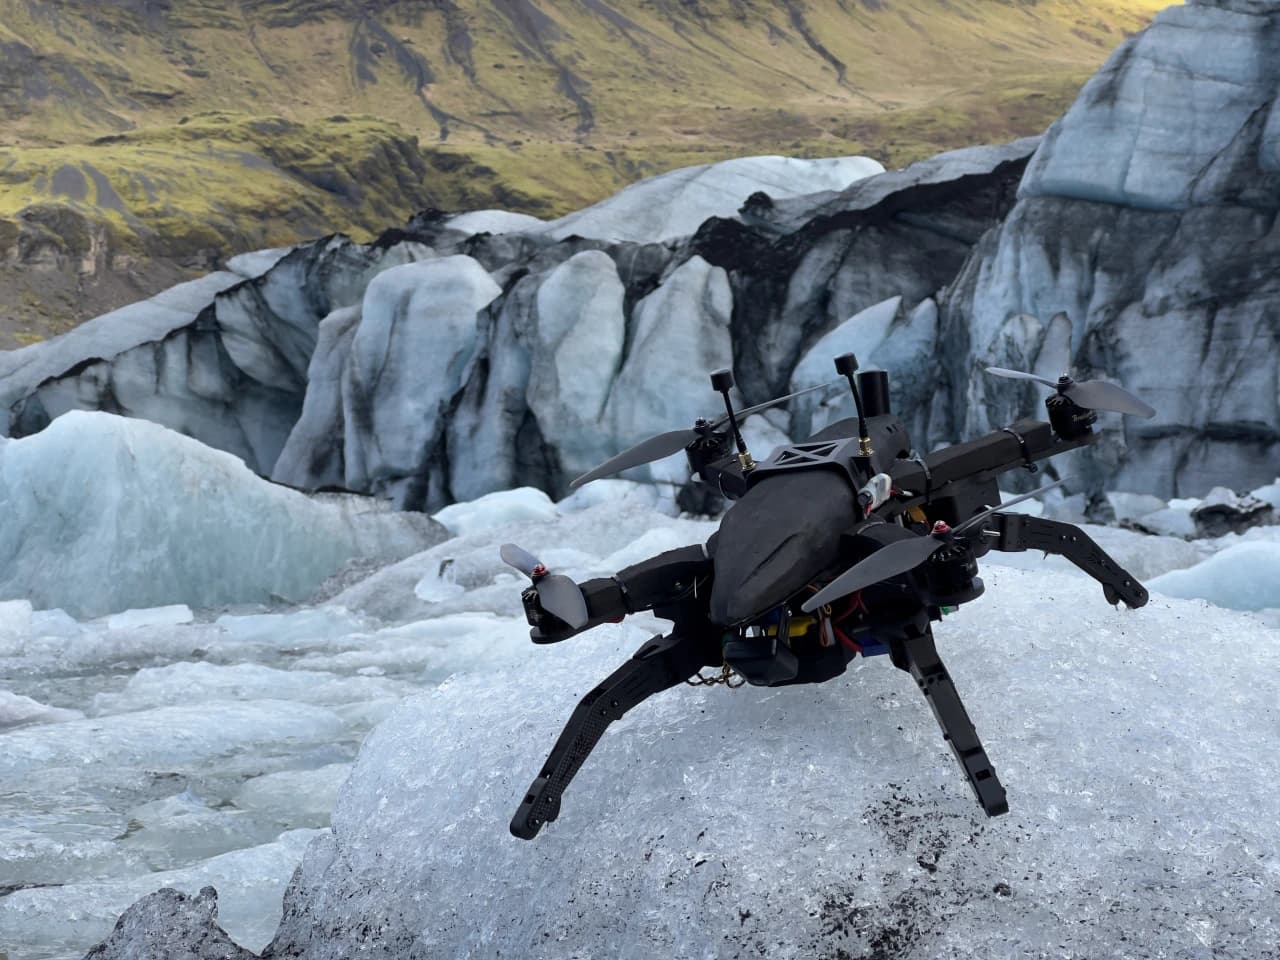
Un cuadricóptero de la Université de Sherbrooke logró 24 aterrizajes limpios en el glaciar Fjallsjökull, en Islandia, sobre pendientes de hasta 58 grados y con ráfagas superiores a 30 km/h.
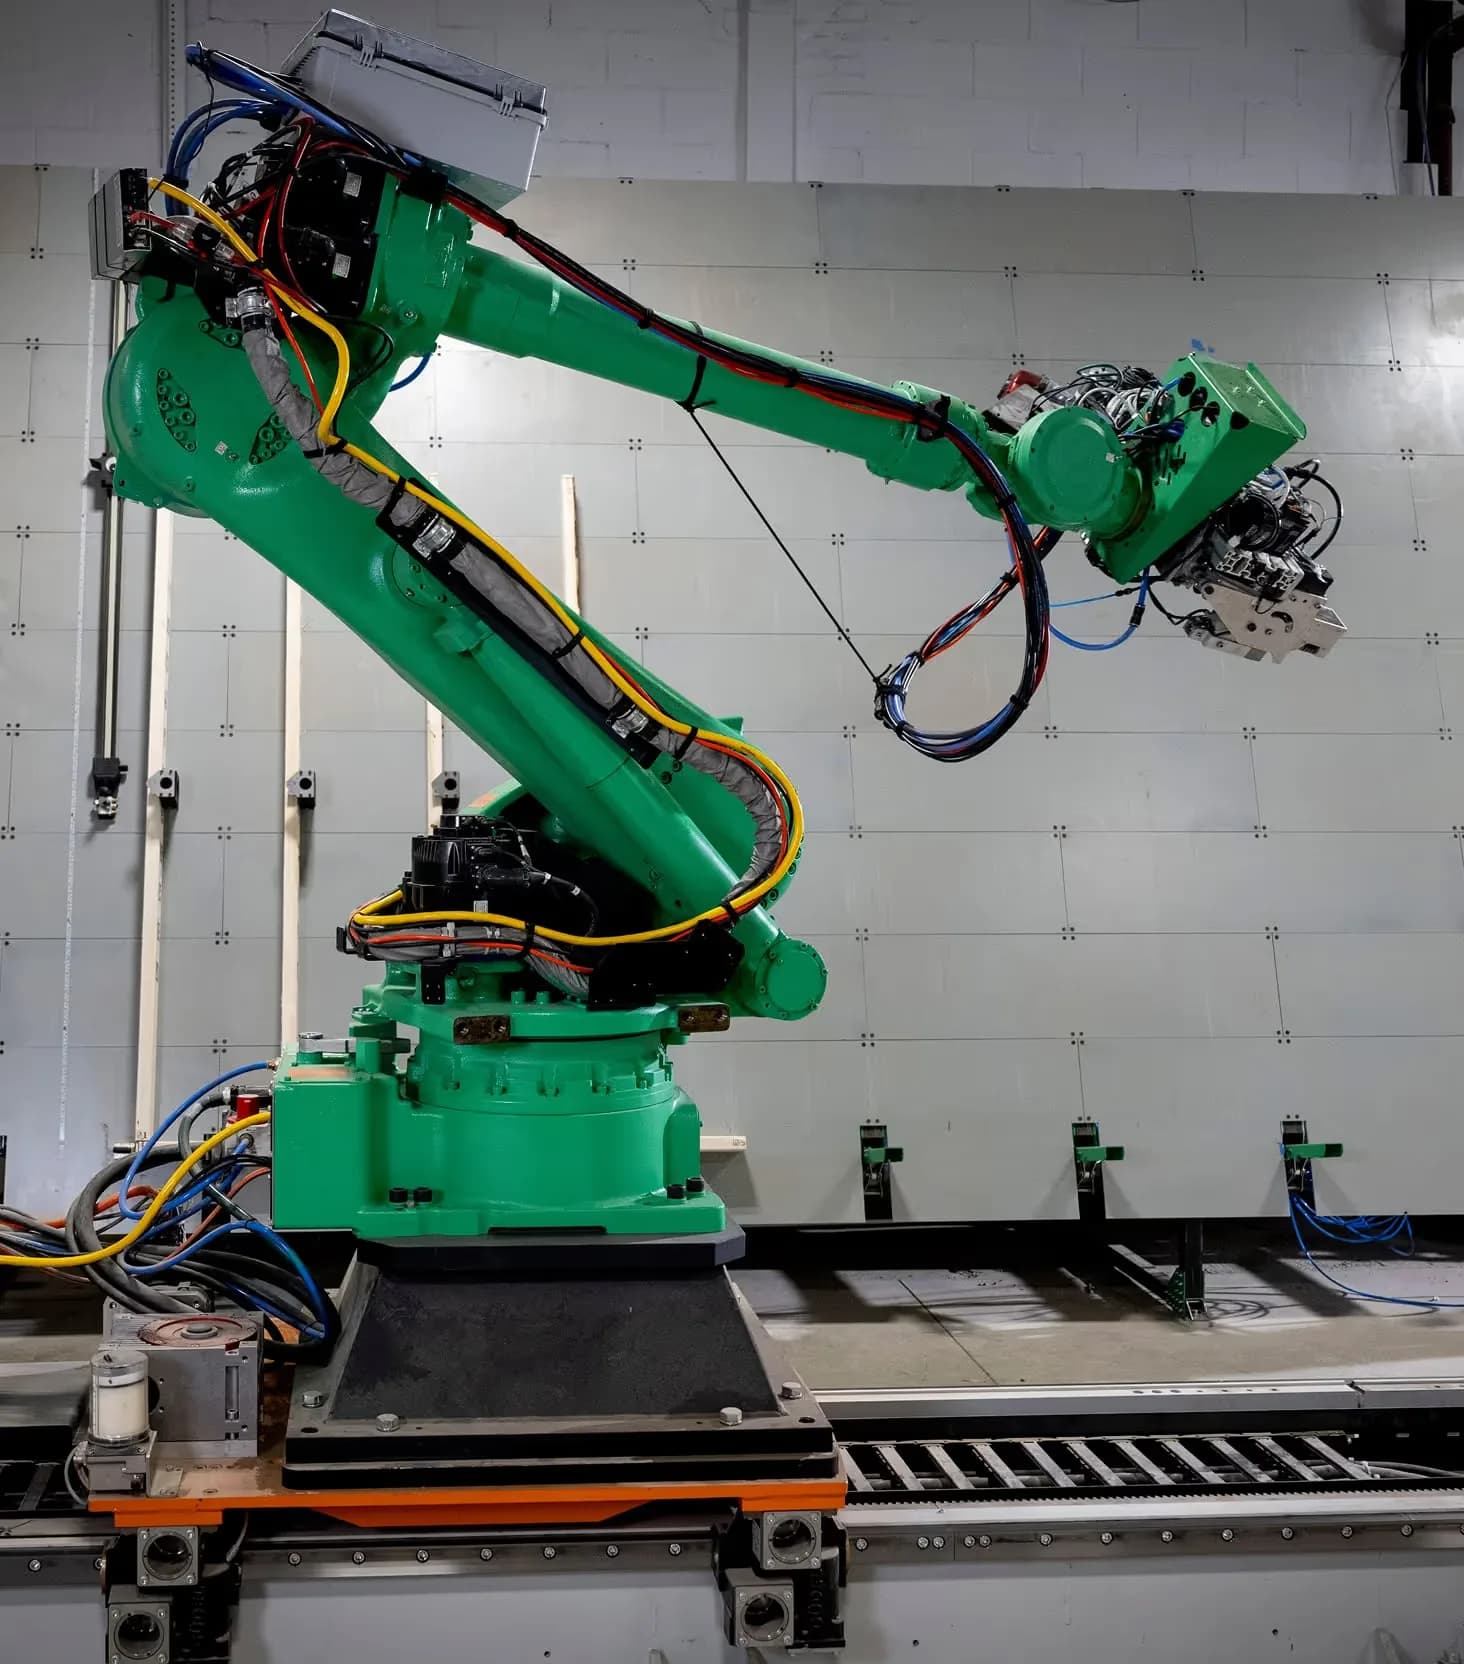
La empresa fundada por ex líderes de Amazon Robotics abrirá su planta FAB1 el 5 de octubre, con menos de 5 millones de dólares en equipamiento y capacidad para 500 unidades multifamiliares al año.
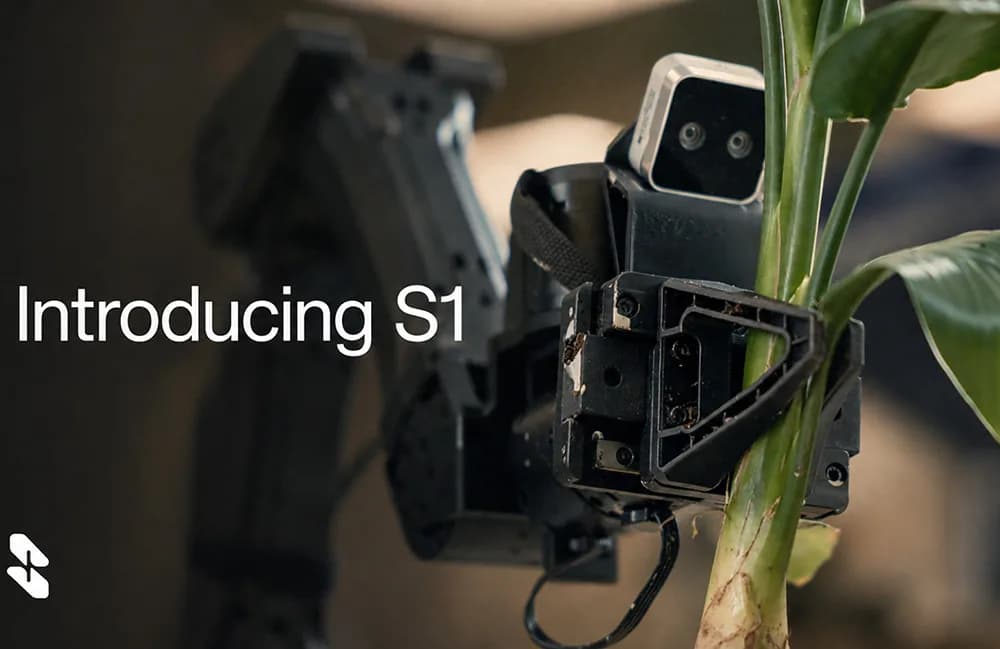
La empresa levantó cerca de 1.700 millones de dólares desde 2023 y asegura que su modelo aprende tareas largas con solo mirar un video humano en el contexto.
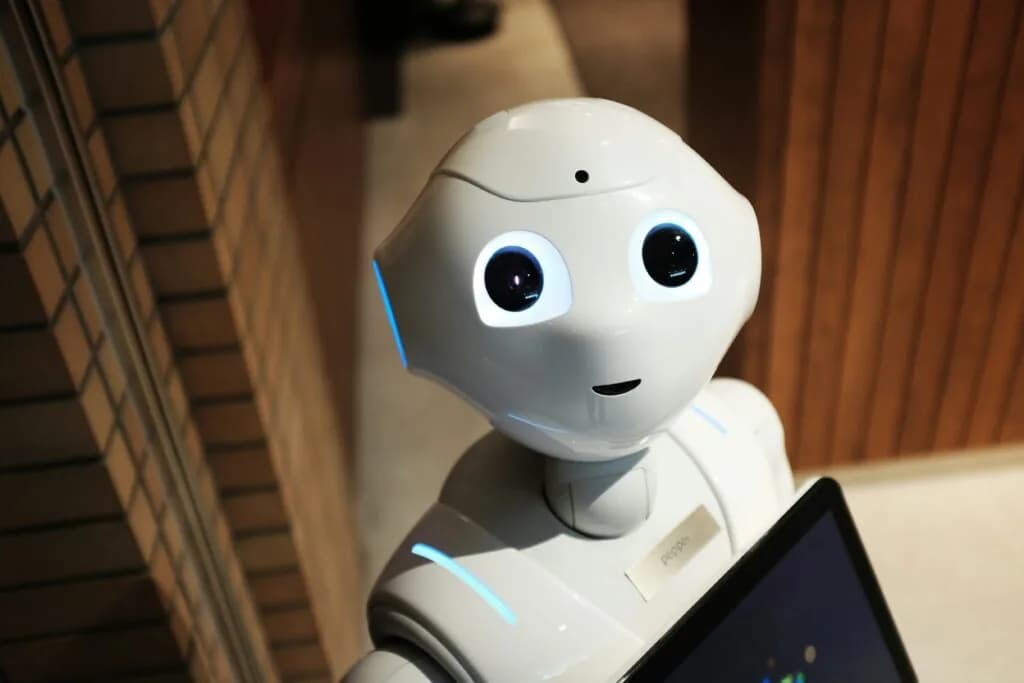
Un estudio publicado en Science Robotics midió cerebro y oxitocina en 50 personas conversando con Pepper, y encontró que los gestos empeoran el efecto de los errores en lugar de amortiguarlo.
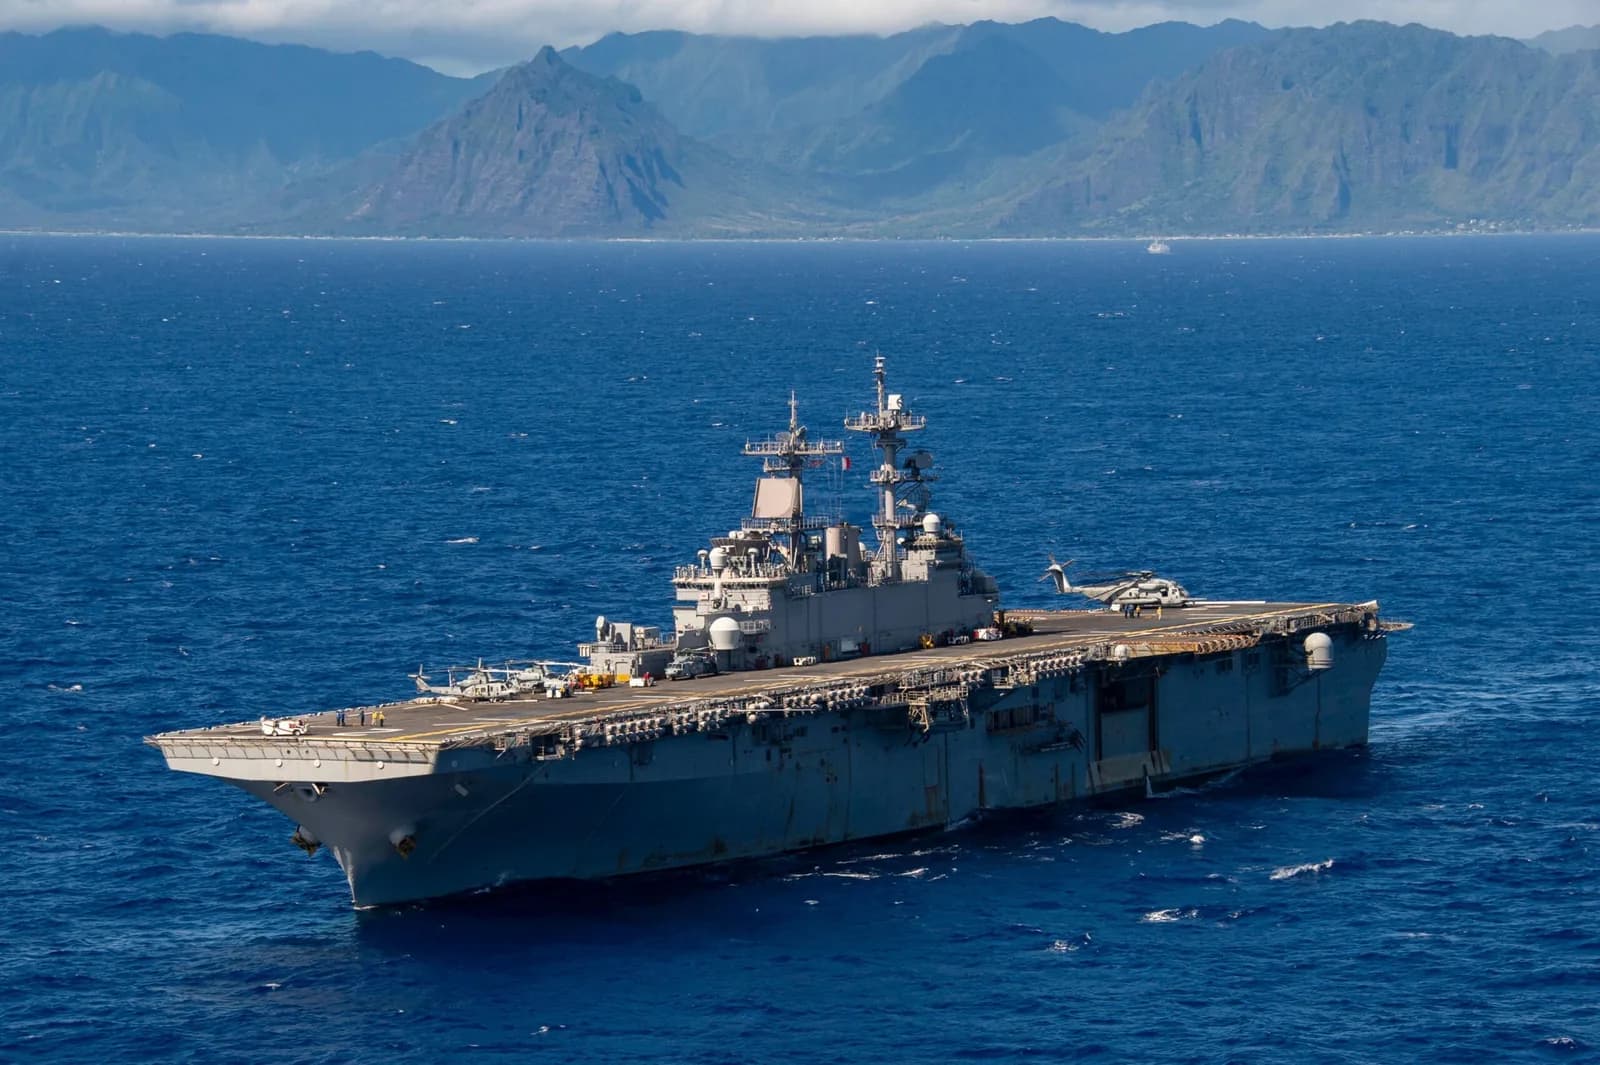
La empresa de San Diego produjo más de mil componentes en dos contenedores marítimos durante una travesía de dos semanas, con oleaje de casi cuatro metros, camino al ejercicio RIMPAC 2026.
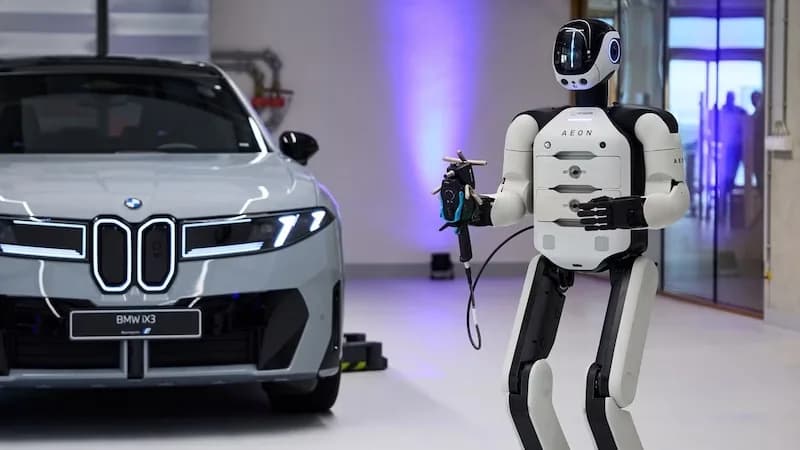
Un parabrisas laminado de 1,5 metros pesa unos 20 kilos, se flexiona de forma impredecible y se quiebra ante un error de milímetros. Recién ahora la automatización alcanza esa tarea.
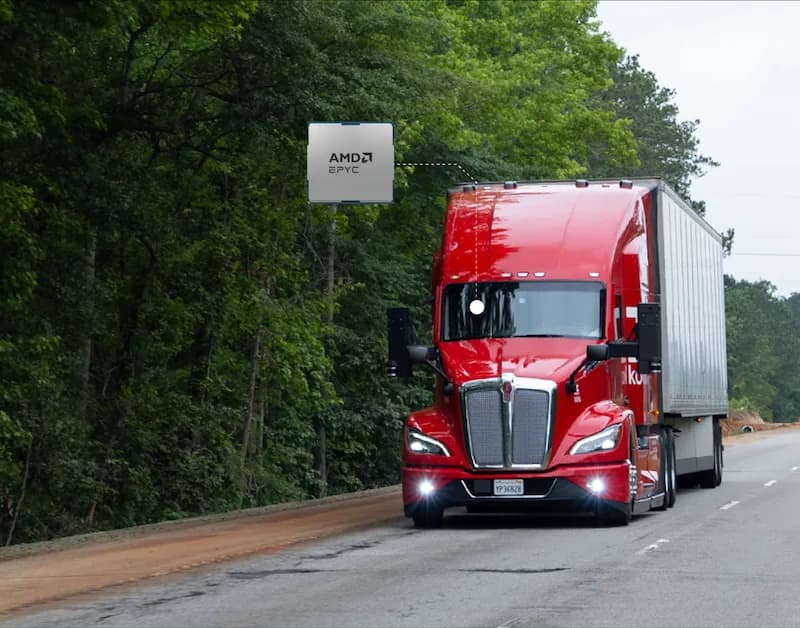
La séptima generación del Kodiak Driver usa procesadores de servidor para agregar y preprocesar los datos de lídar, cámaras y radares antes de planificar la ruta.
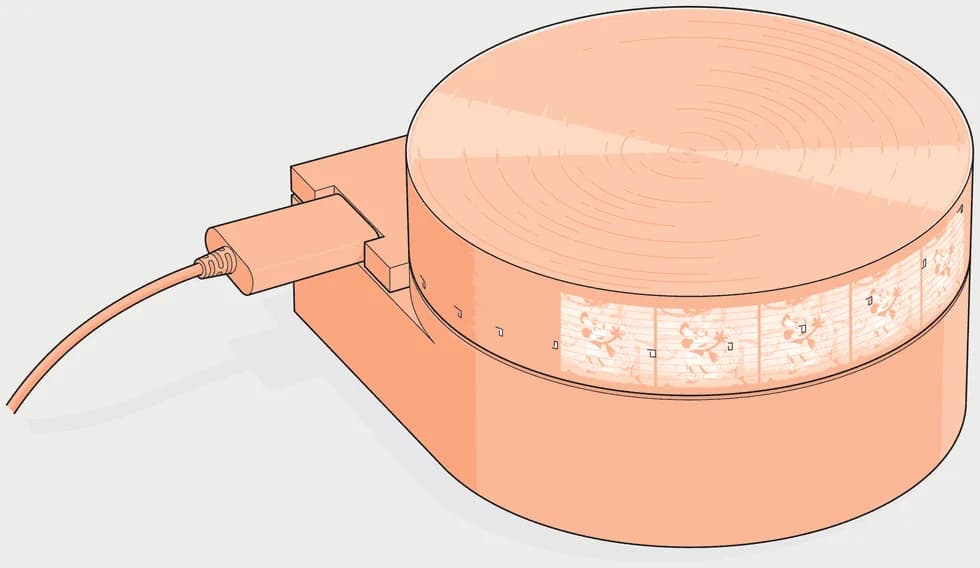
James Brown cambió el disco de Nipkow por un tambor impreso en 3D de 6 centímetros y dejó que el bloque PIO de un Raspberry Pi Pico hiciera casi todo el trabajo.
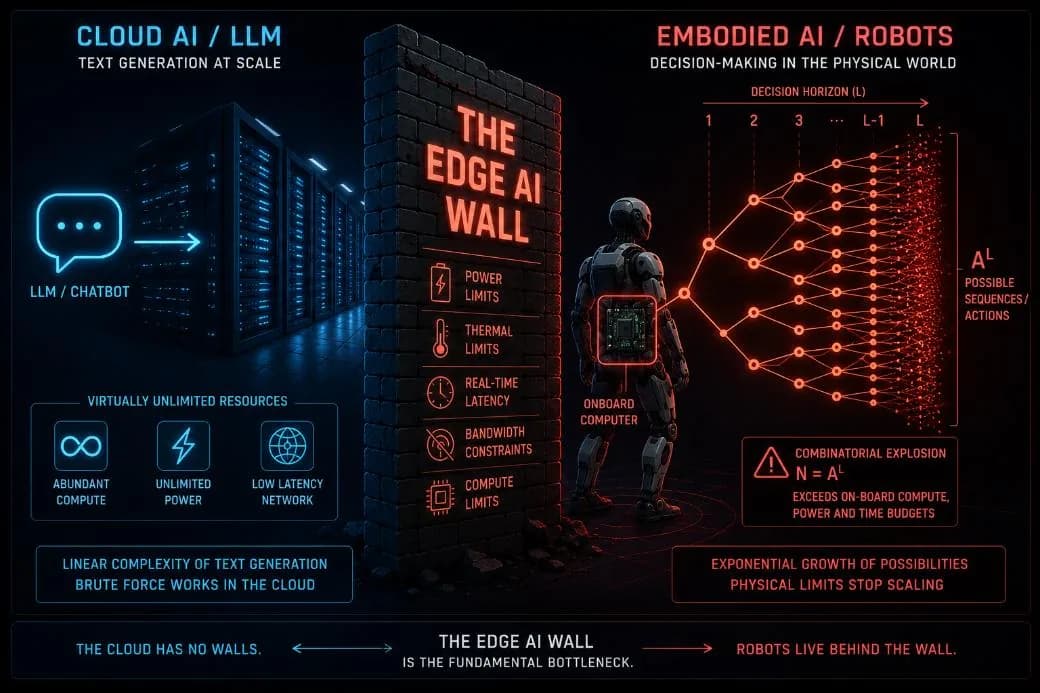
Zhengis Tileubay sostiene que el problema no es la falta de cómputo a bordo, sino la explosión combinatoria del árbol de decisiones, y que escalar hardware no la resuelve.