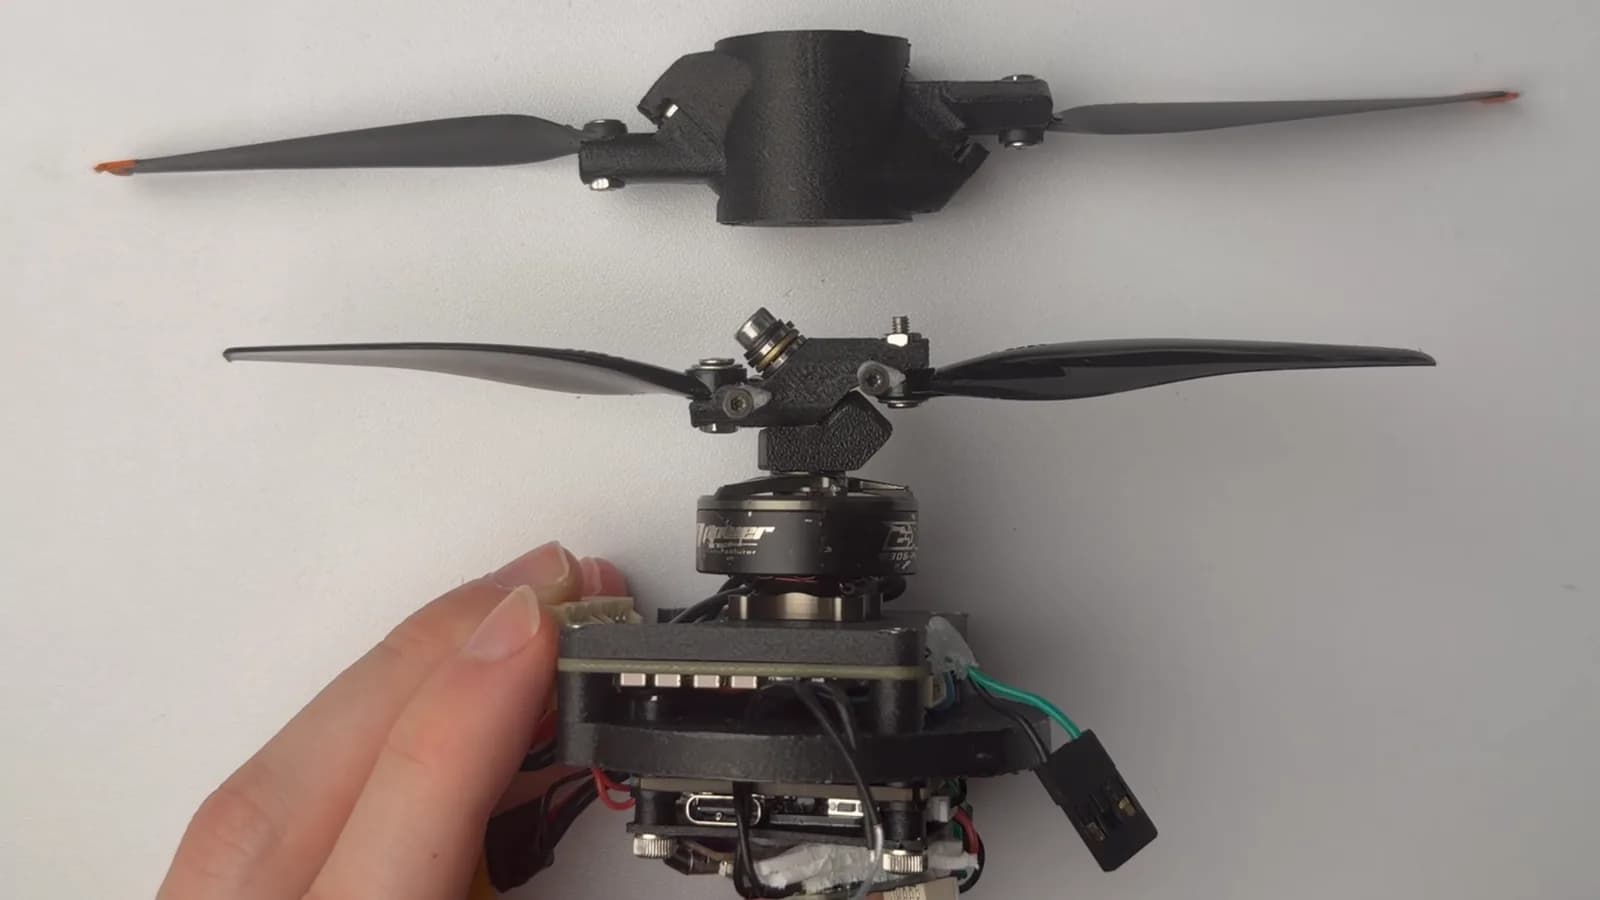
Joshua Bird, ingeniero de software aficionado a los drones y la impresión 3D, construyó en su casa un dron de un solo motor y lo probó volando sobre su cama. Mostró el proceso en un video de YouTube, donde explica la técnica que le permite mantener el aparato estable y controlable.
El diseño combina tres cosas. Una hélice con bisagra, cambios muy rápidos en la velocidad de giro del motor y un firmware propio, tanto para el controlador de vuelo como para el del motor, que reacciona a los ajustes necesarios en menos de 0,2 milisegundos.
¿Cómo se controla un dron con un solo motor?
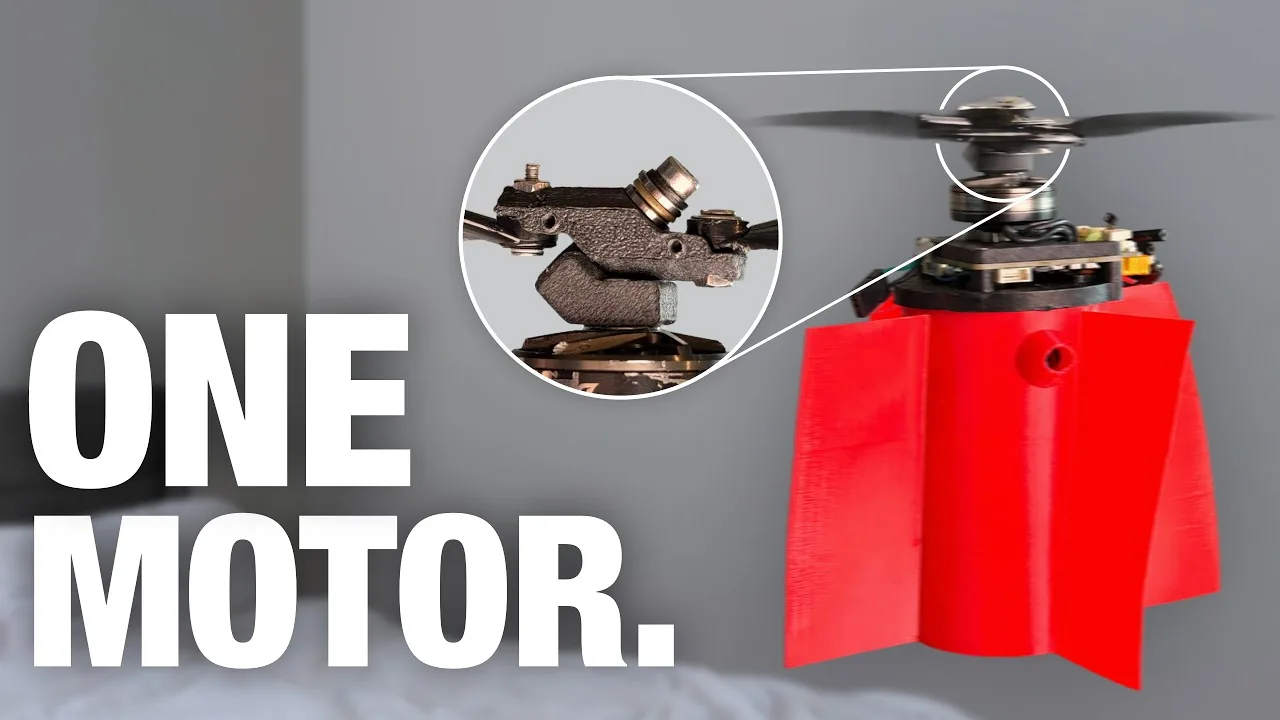
Casi todas las aeronaves de ala rotatoria necesitan un mecanismo que contrarreste el torque que genera el motor y otro para cambiar de dirección. Lo habitual es un plato cíclico (swashplate) que inclina el disco del rotor y una segunda hélice. El método funciona hace décadas, pero hace más pesadas y complejas a estas aeronaves.
El dron de Bird se ahorra ese segundo mecanismo ajustando sin parar la velocidad del motor. Acelerarlo genera más torque de reacción y frenarlo aplica el torque contrario. El resultado es un equilibrio constante entre esas dos fuerzas que mantiene el torque sobre el cuerpo del dron en un nivel manejable.
El rotor con bisagra usa el mismo principio para dirigir el vuelo, también sin plato cíclico. Cada aspa va montada sobre una bisagra de 45 grados que la hace pivotar cuando el motor acelera. En ese momento una de las aspas sube su ángulo y produce más sustentación, mientras la otra lo baja y genera menos.
Acelerando y desacelerando el motor según haga falta, Bird controla el alabeo y el cabeceo. Para la guiñada combina el torque del rotor principal, los ajustes del motor y unas aletas estabilizadoras impresas en 3D.
Una cámara de alta velocidad hecha en casa
Esa fue la parte teórica. La mayor parte del video se dedica a resolver problemas. Bird armó una cámara de alta velocidad con una cámara Sony y un flash controlado por un microcontrolador, que recibía las señales del controlador del motor del prototipo y del obturador de la cámara.
Gracias a esa cámara casera descubrió que las hélices eran demasiado blandas. Las reemplazó por una versión impresa en 3D con un filamento más rígido.
Hubo varios vuelos de prueba despegando desde la cama, y muchos terminaron con el dron estrellado y algún daño en las paredes mientras afinaba la programación. Al final logró que volara, aunque solo dentro del dormitorio, porque se orienta con una baliza infrarroja fija. Bird dijo que quiere agregarle una cámara lineal para que en el futuro pueda despegar en otros espacios.
Un diseño que se puede replicar
Otros investigadores ya construyeron drones más pequeños y silenciosos, y China mostró incluso uno del tamaño de un mosquito. El aporte de Bird está en la solución mecánica y en el proceso de prueba y error que documenta paso a paso. El código y los archivos del proyecto están publicados en el repositorio Single Propeller Drone de GitHub, para quien quiera intentar una versión propia.