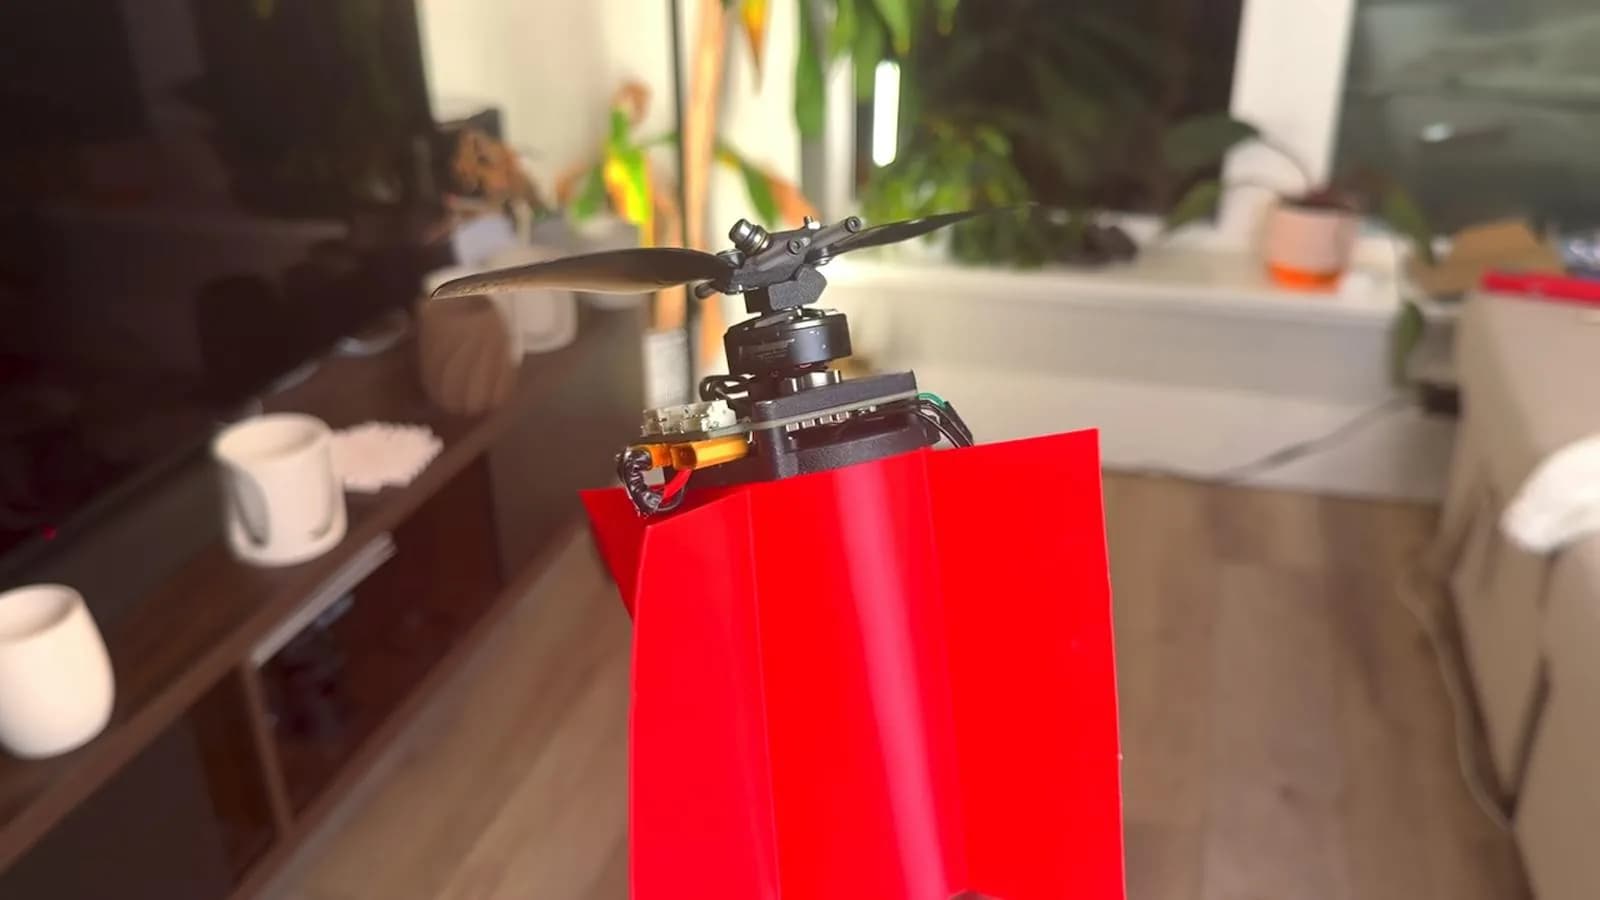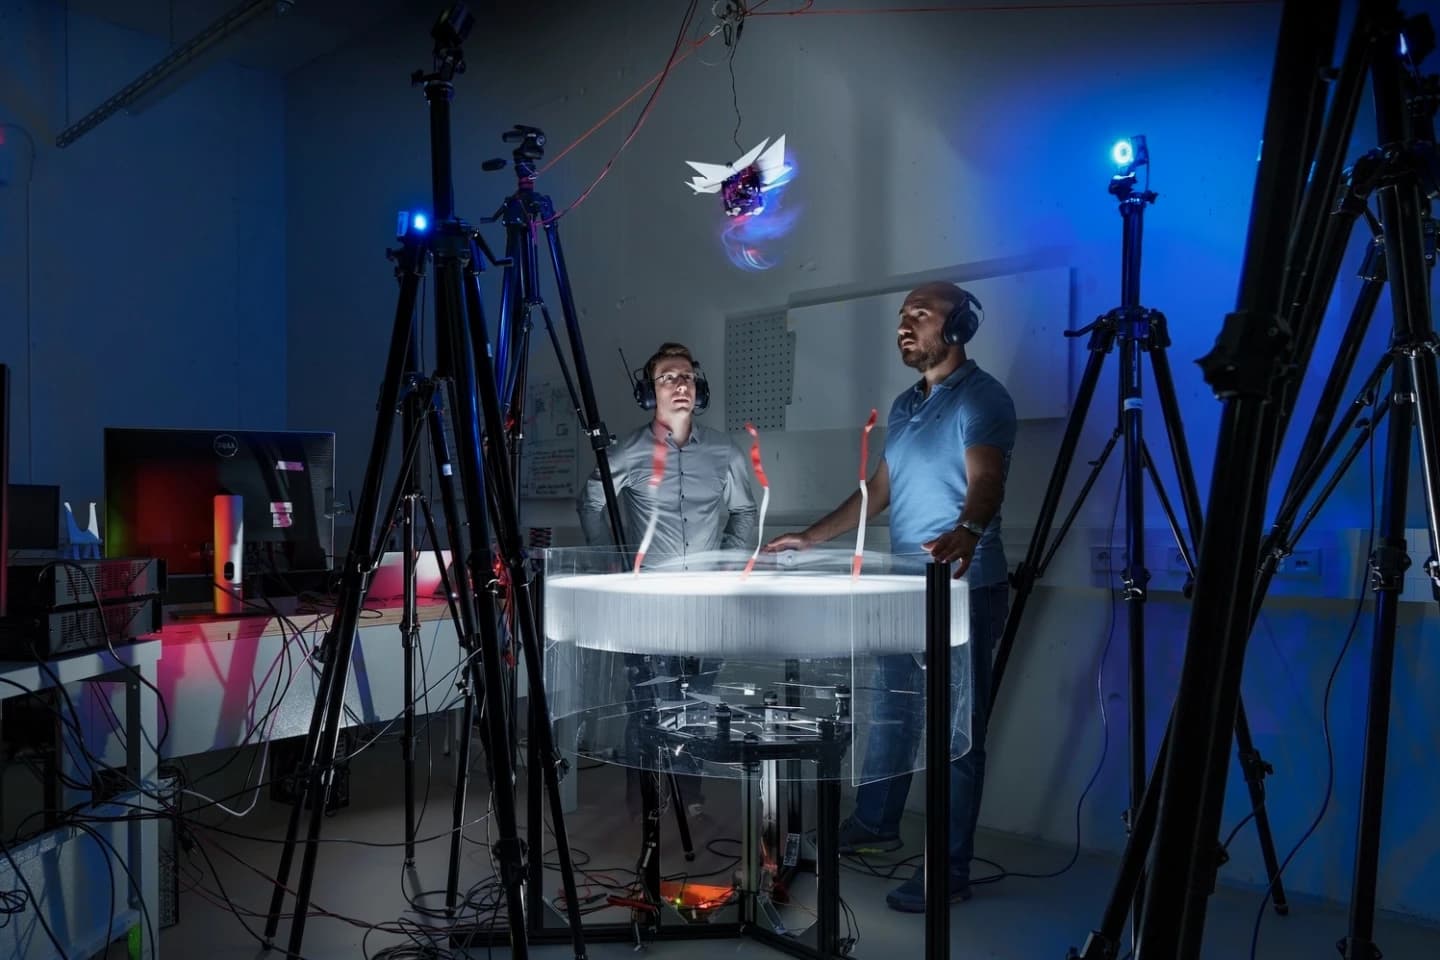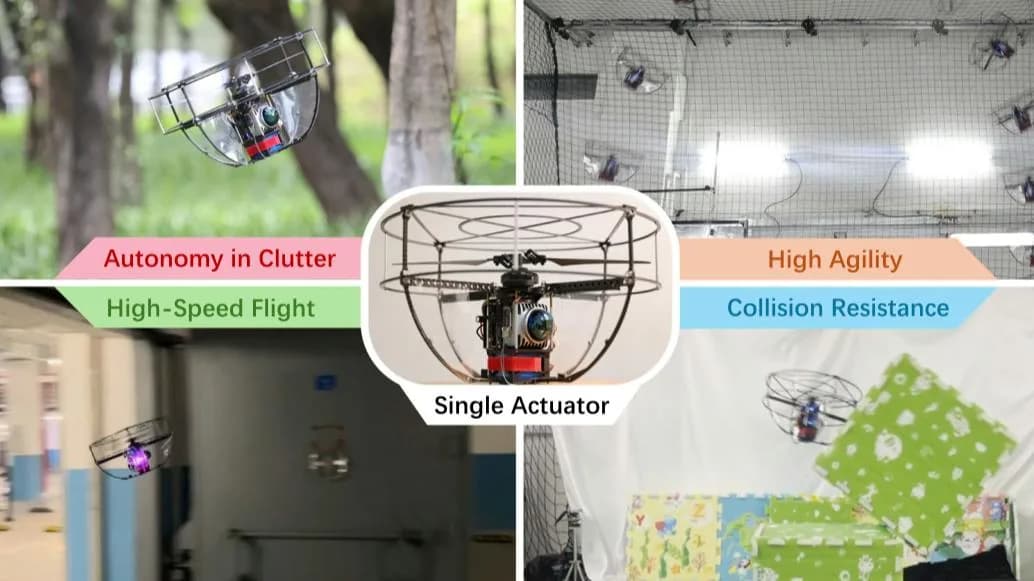
Investigadores de la Universidad de Hong Kong demostraron que un dron puede volar con un solo motor sin perder maniobrabilidad, informó Hackster.io. Su prototipo, PULSAR II, hace volteretas en el aire, esquiva obstáculos de forma autónoma y resiste choques.
Un cuadricóptero usa cuatro motores para controlar su movimiento. PULSAR II prescinde de tres y además tiene una forma poco común de ver lo que lo rodea.
¿Cómo se controla con un solo motor?
En vez de varias hélices, el dron tiene un solo rotor de dos palas movido por un motor sin escobillas T-MOTOR MN5006. Un mecanismo sin plato cíclico le permite controlar su orientación ajustando de forma continua la velocidad de giro del motor.
El mecanismo usa dos bisagras asimétricas que dejan que las palas cambien su ángulo de ataque en sentidos opuestos. Al acelerar o frenar el motor se produce un desbalance en la sustentación de las palas, y ese desbalance genera el torque que cambia la orientación del dron. Ajustando con precisión la velocidad del motor a lo largo de cada vuelta, el sistema controla el movimiento del aparato en tres dimensiones.
Girar para ver todo
A diferencia de un cuadricóptero normal, PULSAR II gira todo el tiempo sobre su eje vertical mientras vuela. Los investigadores convirtieron esa aparente desventaja en una función útil. El dron lleva un sensor lidar Livox Mid360, que tiene un campo de visión vertical limitado. Al girar el aparato, el sensor barre el entorno en todas las direcciones, incluso arriba y abajo. Así PULSAR II obtiene una vista omnidireccional sin sensores extra ni un gimbal motorizado.
Un computador a bordo con procesador Intel N200 se encarga del mapeo, la localización y la planificación de trayectorias. Una controladora de vuelo basada en STM32H7 corre el software PX4 para manejar el motor. El aparato completo pesa 1,12 kilos y funciona con una batería de seis celdas y 53,7 Wh.
Control predictivo y pruebas
Para mejorar la maniobrabilidad, el equipo desarrolló un sistema de control predictivo por modelo, que anticipa el movimiento del dron y ajusta su trayectoria. También incorporó un observador de perturbaciones que compensa fuerzas inesperadas, como un choque.
Los investigadores, con N. Chen como autor principal, creen que el diseño podría servir para búsqueda y rescate, mapeo ambiental e inspecciones en lugares sin GPS. Por ahora es un prototipo de investigación.
En las pruebas, PULSAR II siguió trayectorias agresivas en forma de ocho y dio volteretas en el aire. Se recuperó del impacto de una pelota que le cayó encima y atravesó un obstáculo liviano. También navegó solo por un bosque denso y por un estacionamiento subterráneo usando únicamente sus sensores y su computador a bordo. En el estacionamiento superó los 6 metros por segundo sin GPS ni equipos de seguimiento externos.