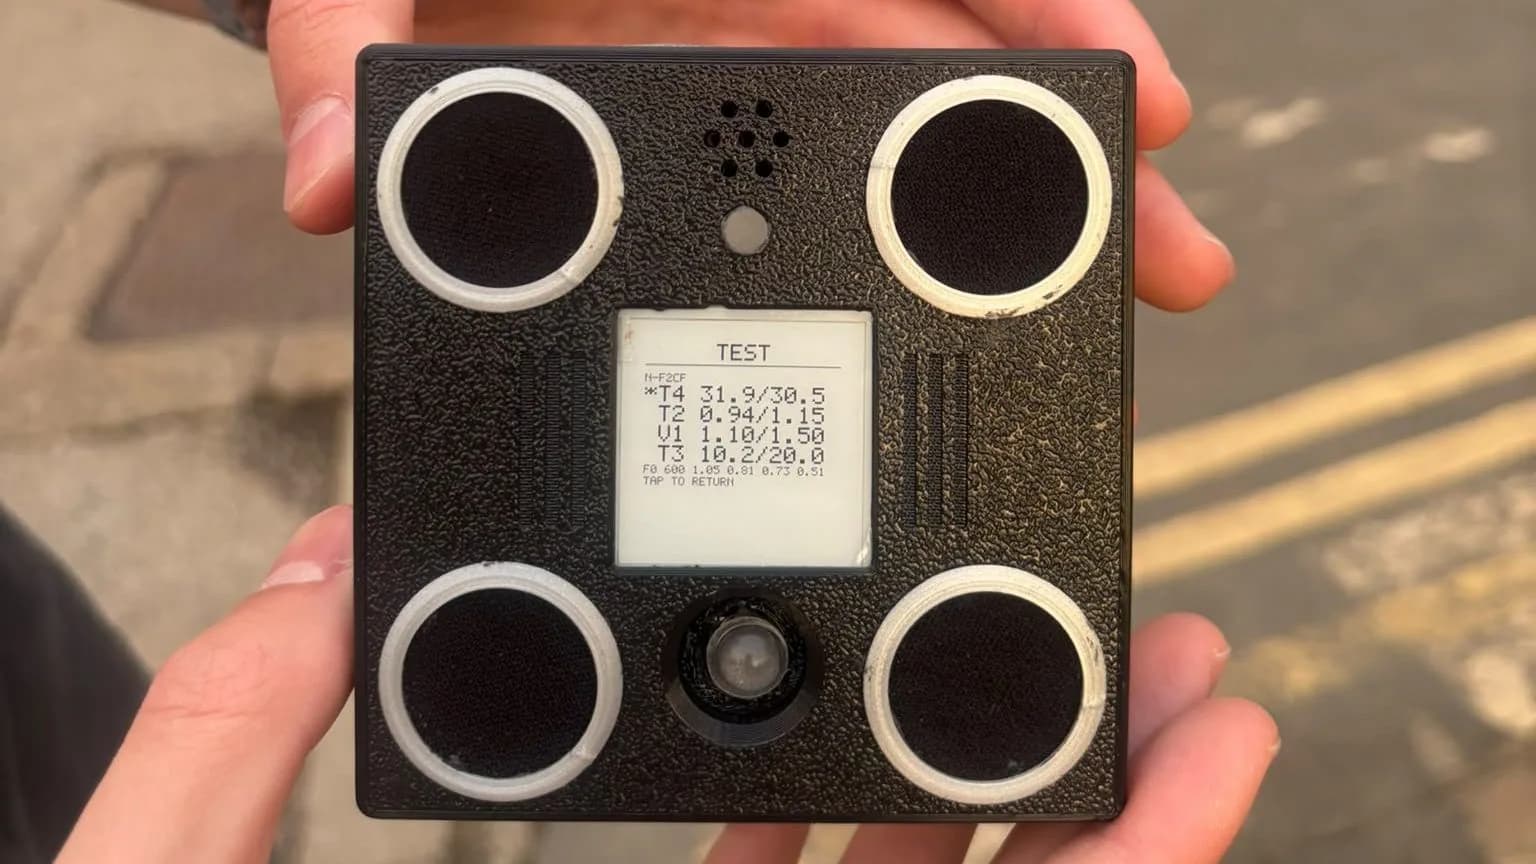
Los drones se convirtieron en una amenaza militar seria, sobre todo en la escala pequeña. Los multirrotores ágiles son rápidos, difíciles de avistar y pueden causar bastante daño si se les deja actuar sin estorbos. El primer paso para lidiar con el problema es la detección, y ahí es donde Agam Rossen puso a trabajar su ingenio.
El resultado es VolAnti, un detector de drones de código abierto. La vía acústica se eligió como una forma confiable de detectar multirrotores entrantes, porque las hélices en rotación tienden a generar un sonido delator que puede aislarse del ruido de fondo con bastante precisión. En un mundo donde los drones de fibra óptica evitan cualquier emisión de radiofrecuencia, además resulta especialmente útil como alerta temprana frente a ese tipo de aparatos.
¿Cómo detecta VolAnti un multirrotor?
VolAnti se apoya en un arreglo pequeño de cuatro micrófonos, con la salida I2S de los cuatro sumada en una sola señal. Esa salida se alimenta luego a una FFT de 2.048 puntos que se ejecuta cada 32 milisegundos sobre un ESP32-S3, es decir, poco más de 31 ventanas de análisis por segundo.
Al espectro resultante se le asigna un puntaje de peine (comb score) para intentar aislar distintas tasas de paso de pala en un rango que va desde 70 Hz hasta 2.000 Hz. Esa banda no es arbitraria: la frecuencia de paso de pala equivale al número de palas multiplicado por las revoluciones por segundo del motor, así que barrer ese rango cubre desde hélices grandes y lentas hasta las pequeñas de alto régimen que montan los multirrotores de carreras.
¿Por qué corren cuatro algoritmos al mismo tiempo?
Sobre esa señal se ejecutan varios algoritmos de detección en paralelo, y la razón es un problema concreto que Agam detectó: usar un piso de ruido adaptativo hacía que el sistema perdiera a los drones que llegaban a la zona y quedaban suspendidos en un punto fijo.
Con el ruido sin variación, el propio filtro adaptativo terminaba descartando al intruso como parte del ambiente. Por eso uno de los cuatro algoritmos corre sin piso de ruido, justamente para cazar a los drones que no se están moviendo. Los archivos están en GitHub para quien tenga curiosidad de revisarlos.
Qué se necesita para replicarlo
La lista de materiales es notablemente accesible para un proyecto de esta clase. El ESP32-S3 es un microcontrolador de doble núcleo Xtensa LX7 a 240 MHz que incorpora instrucciones vectoriales pensadas para acelerar cargas de procesamiento de señales, lo que explica que pueda sostener una FFT de 2.048 puntos a ese ritmo sin necesidad de un procesador dedicado. Los micrófonos MEMS con salida digital I2S, por su parte, son componentes de catálogo que se consiguen en cualquier tienda de electrónica, incluidas las de la región.
Esa combinación pone el proyecto al alcance de un laboratorio universitario o de un aficionado con presupuesto acotado, algo que no ocurre con los sistemas comerciales de contravigilancia aérea. La contrapartida es que el enfoque acústico tiene un alcance mucho menor que el radar, y depende de un entorno donde el ruido de fondo no tape la firma de las hélices.
Ya hemos cubierto antes otros proyectos de detección acústica. Si estás trabajando en algo parecido, o al revés, si manejas información sobre cómo ocultar la firma sonora de un dron, no dudes en avisarnos por la línea de datos.