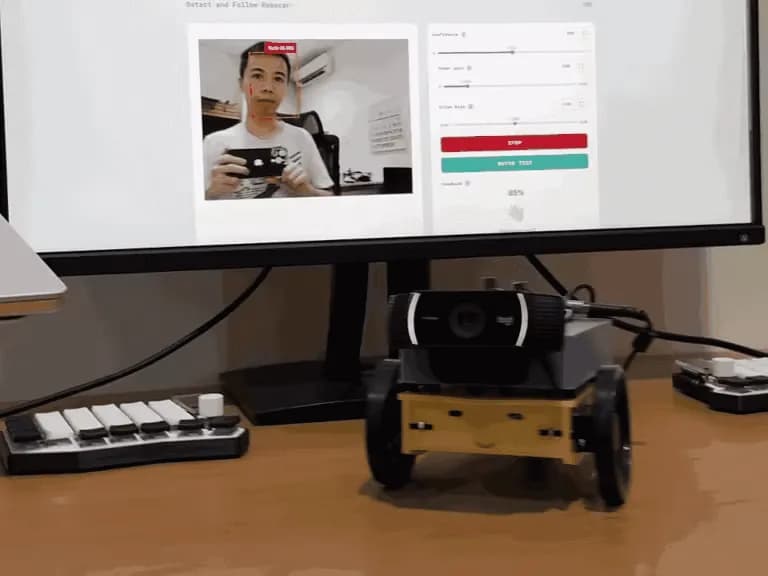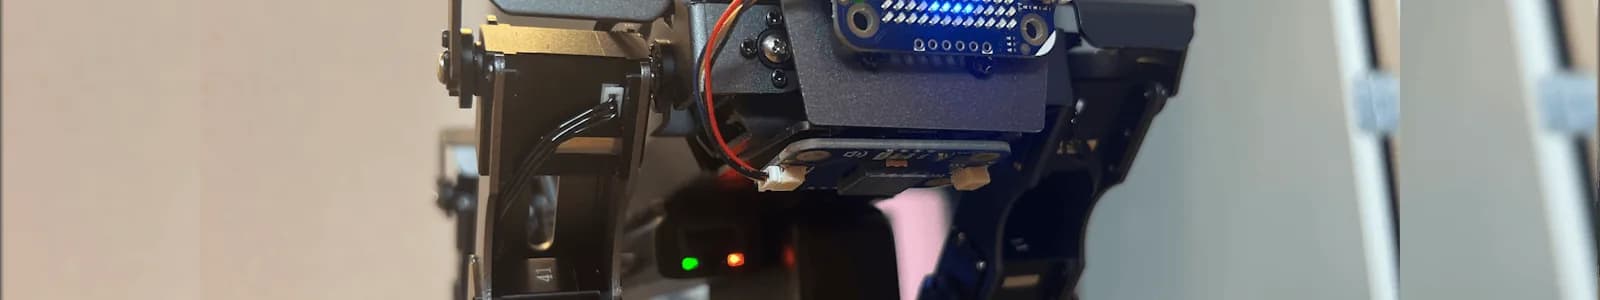
Robodog V2.0 es un proyecto que mejora al cuadrúpedo DOGZILLA S2 de Yahboom con un Arduino UNO Q como computador principal. El controlador de movimiento original del robot sigue a cargo de los servos. El perro gana visión artificial, una interfaz de control en el navegador y sensores a bordo sin tocar el hardware que lo hace caminar, según Hackster.io.
El UNO Q está diseñado para juntar en una misma placa Linux, aceleración de IA y control en tiempo real con un microcontrolador. Este robot es un buen ejemplo de lo que permite esa combinación.
Dos procesadores con tareas separadas
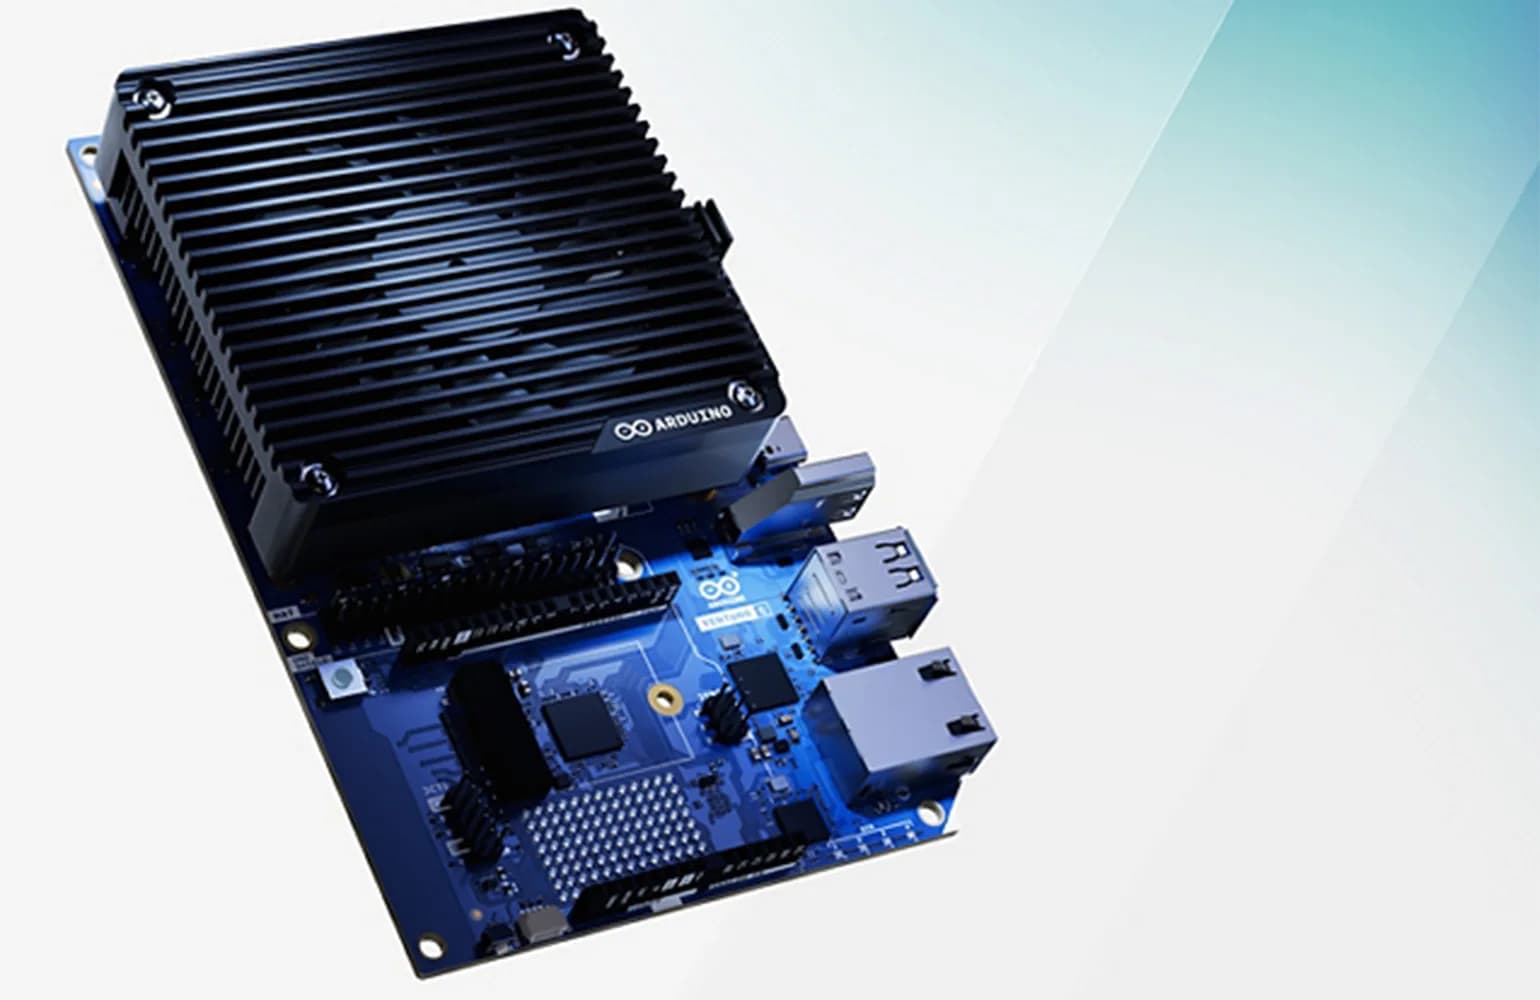
El proyecto respeta la arquitectura que el DOGZILLA ya traía. El controlador de servos original sigue conectado por el protocolo UART de Yahboom, y el UNO Q pasa a ser la plataforma de cómputo principal. La placa combina un procesador Qualcomm QRB2210 con Debian Linux y un microcontrolador STM32U585 Cortex-M33, de modo que las aplicaciones de Linux y el control determinista en tiempo real conviven en el mismo hardware.
El microcontrolador corre un sketch de Arduino basado en RouterBridge que expone comandos para caminar, girar, detenerse, revisar la batería y ejecutar otras acciones predefinidas. El software en Python que corre sobre Linux le habla al microcontrolador, y este traduce cada pedido a los paquetes UART que espera el controlador del DOGZILLA. Con esa separación, el hardware de movimiento sigue haciendo aquello para lo que fue diseñado y el lado Linux se encarga del comportamiento de alto nivel.
¿Qué funciones suma el UNO Q?
Las funciones de alto nivel están hechas con Arduino App Lab. Una aplicación en Python ofrece una interfaz web con controles de conducción manual, acciones predefinidas, video en vivo de una cámara USB, estado del sistema y soporte para gamepad, entre otras cosas. OpenCV maneja la imagen de la cámara, y modelos de detección de objetos de Qualcomm AI Hub o de Edge Impulse hacen la inferencia en el propio robot. Como todo corre de forma local, el perro reconoce objetos y gestos sin depender de servicios en la nube.
El robot también lleva tres módulos de la línea Modulino:
- Una Modulino LED Matrix que hace de cara animada y muestra expresiones, flechas, el nivel de batería y avisos durante la operación.
- Una Modulino Movement que aporta acelerómetro y detección de vibraciones.
- Un Modulino Buzzer que entrega avisos sonoros de estado.
El software puede configurar al UNO Q como su propio punto de acceso WiFi. Un celular o un notebook se conecta directo al robot y abre la interfaz web sin necesidad de una red externa, lo que deja la plataforma lista para demostraciones, clases o desarrollo en robótica sin más infraestructura.
¿Para quién es Robodog V2.0?
El proyecto está pensado como plataforma educativa y de prototipado. Hackster.io destaca que muestra la diferencia entre el UNO Q y una placa Linux de desarrollo típica. Al juntar un entorno Debian completo con un microcontrolador compatible con Arduino, la placa corre modelos de IA, sirve una interfaz web moderna, procesa la imagen de la cámara y además mantiene el control en tiempo real. Montada sobre el DOGZILLA S2, queda como una base de robótica que se puede seguir ampliando con más hardware.
Los autores del proyecto, que firman como rmite y tylerwojo, publicaron fotos del robot armado, de la placa y un esquema del diseño de hardware.