
Electrónica
JBR-001, un robot de escritorio abierto que reconoce objetos
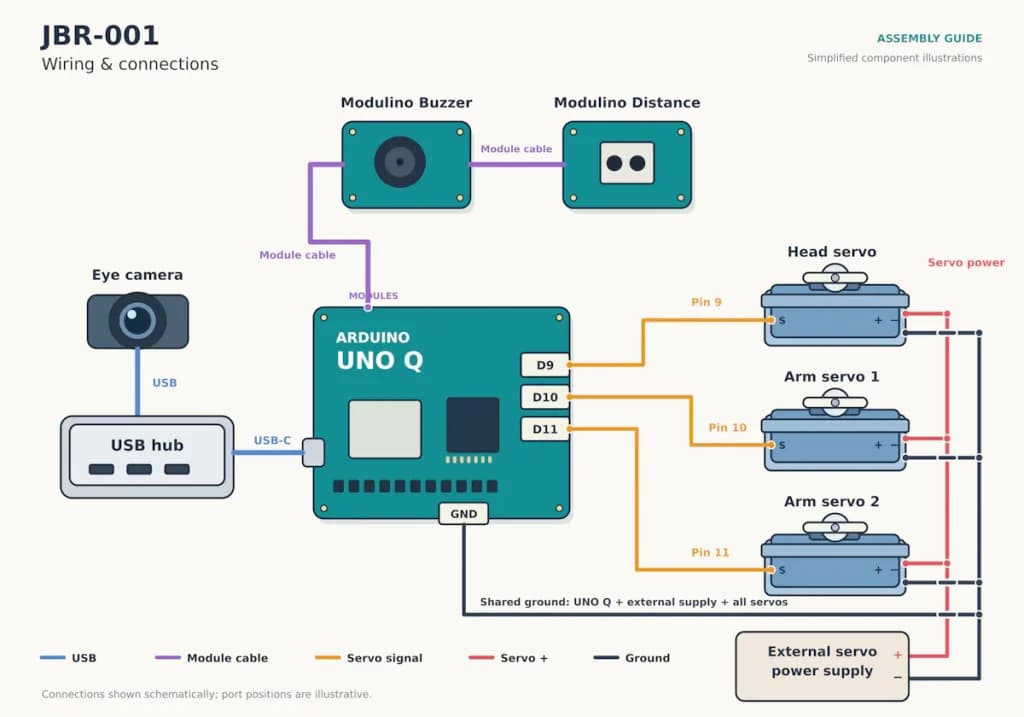
El proyecto de syntheticAIdata junta una cámara, tres servos, un sensor de distancia y un modelo de visión sobre la Arduino UNO Q de 2 GB.
Open Electronics
38 notas publicadas
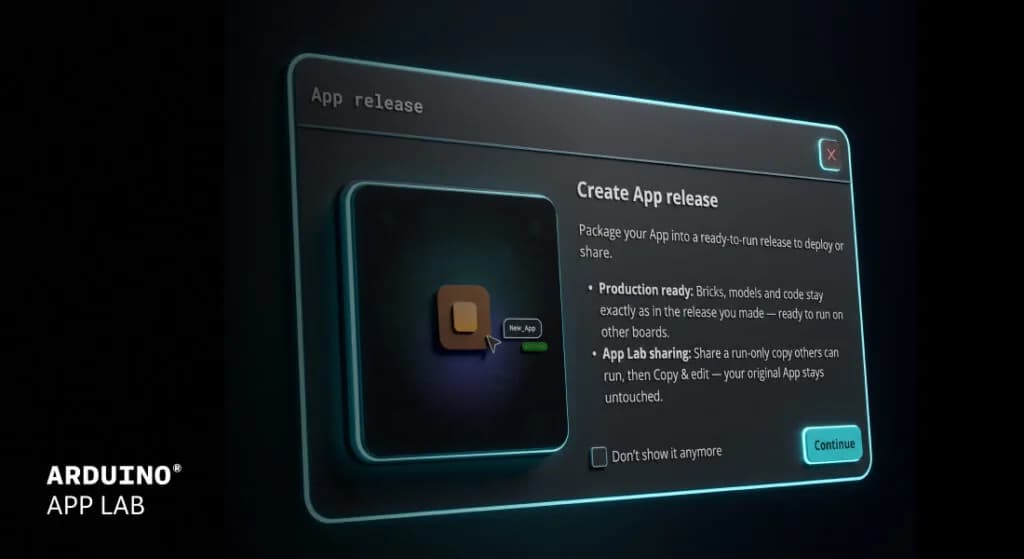
La versión para UNO Q y VENTUNO Q agrega apps congeladas para desplegar en otras placas, detección de poses local y modelos de Hugging Face.
Usa un sensor Sony IMX376 con autofoco y funciona sin drivers adicionales en la UNO Q y la VENTUNO Q, con modelos de visión listos en App Lab.
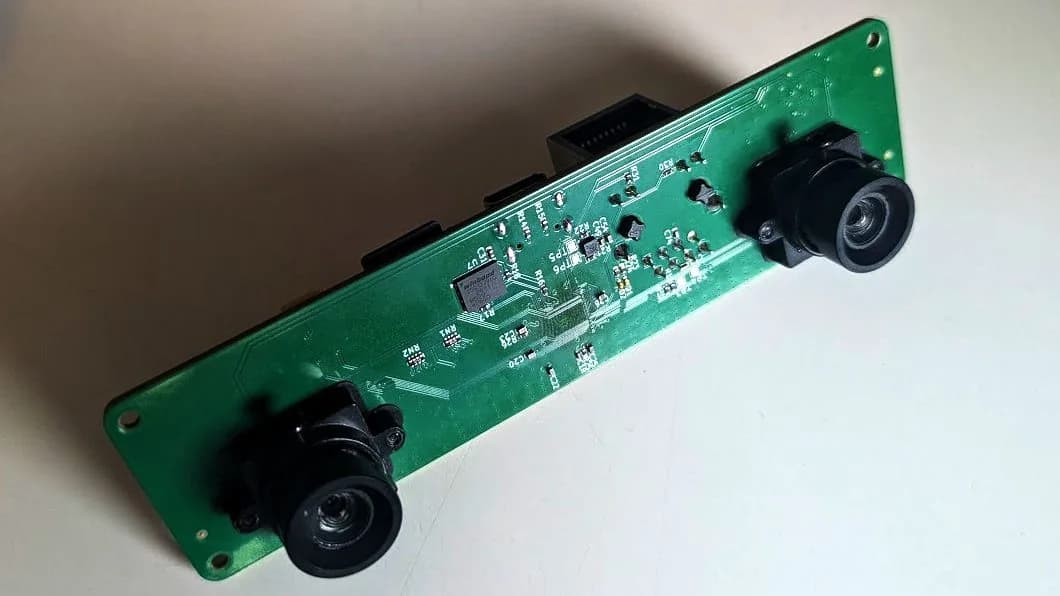
El diseño de machinehum junta un Rockchip RV1103, dos cámaras OV9281 de obturador global y Ethernet, con los archivos publicados en GitHub.
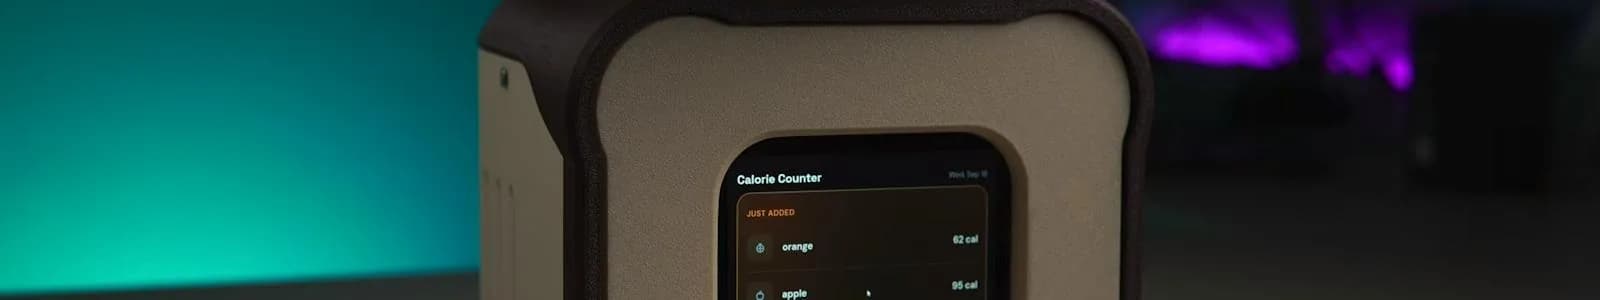
Coders Cafe lo armó con la placa D-Robotics RDK X5 de 10 TOPS, una cámara estéreo y un modelo de segmentación que estima el tamaño de cada porción.
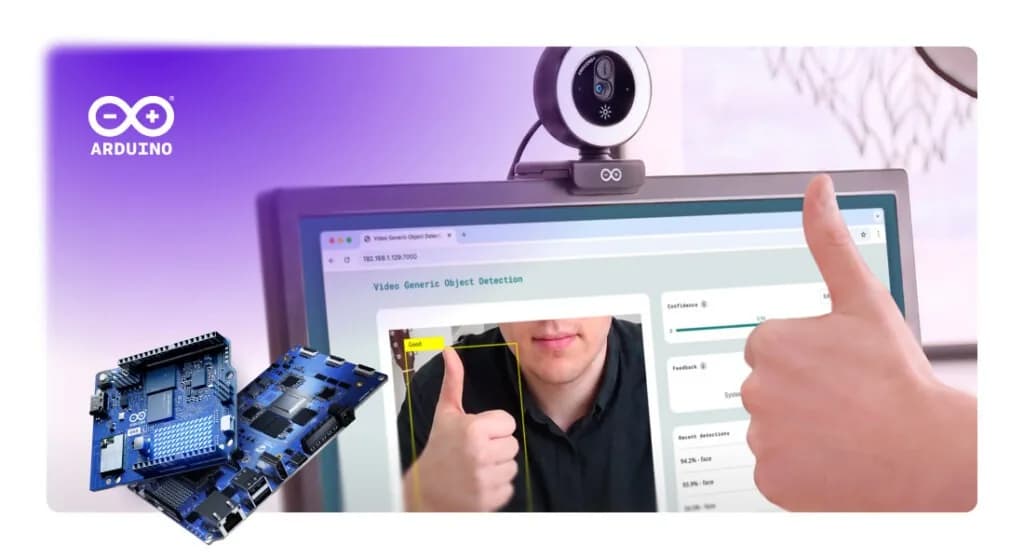
La Arduino USB Camera trae micrófono HD y anillo de luz LED regulable, y se conecta directo a las placas UNO Q y VENTUNO Q sin instalar drivers.
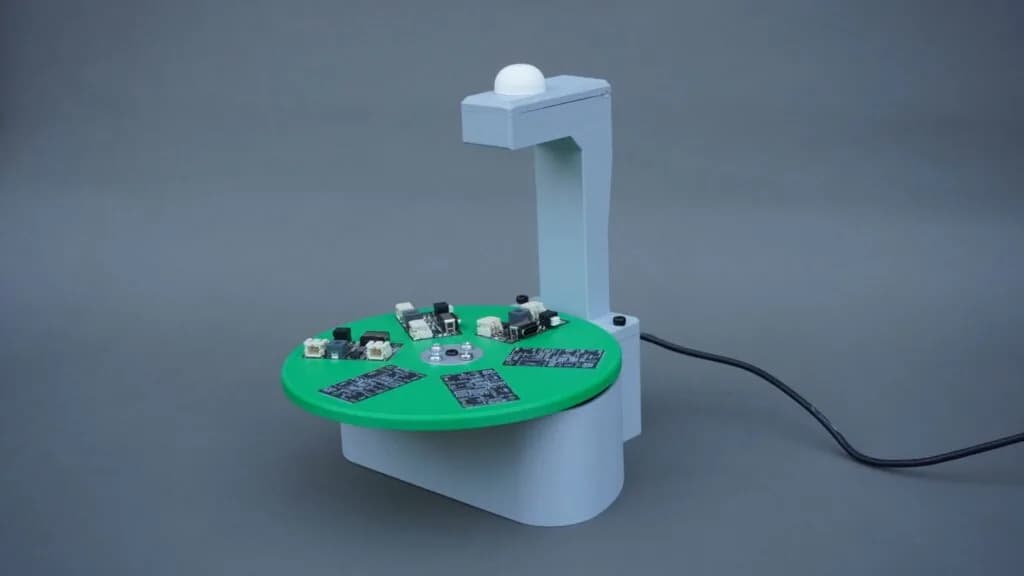
Mukesh Sankhla armó un sistema de seis estaciones que revisa placas con modelos YOLO entrenados en Edge Impulse, pensado para tiradas cortas.
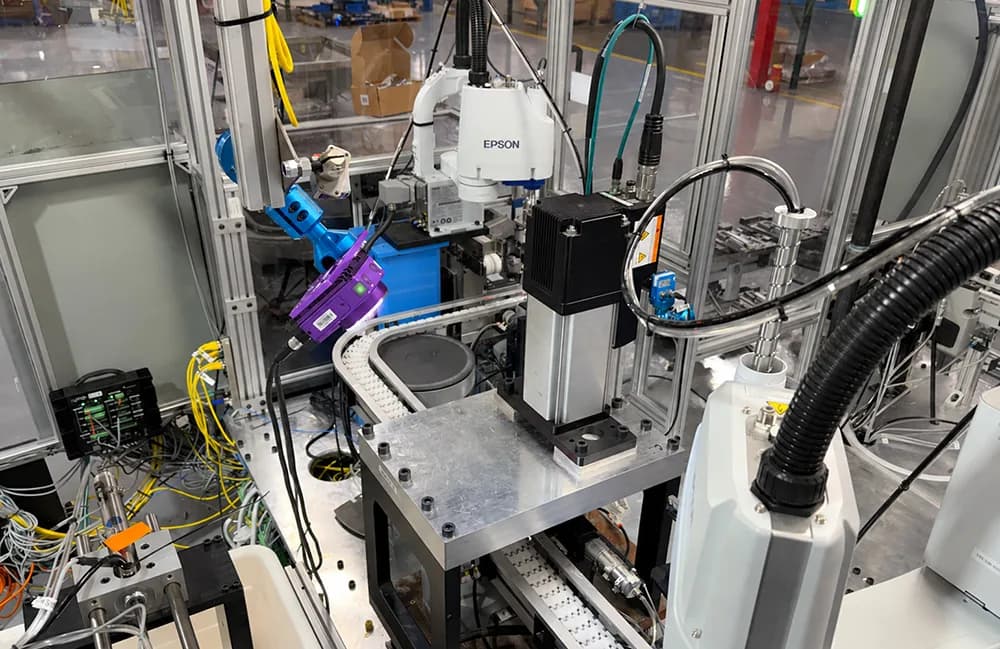
La línea trae 10 herramientas de inspección, siete de ellas modelos de aprendizaje profundo, y un agente llamado Sparky que responde preguntas sobre la producción en lenguaje natural.
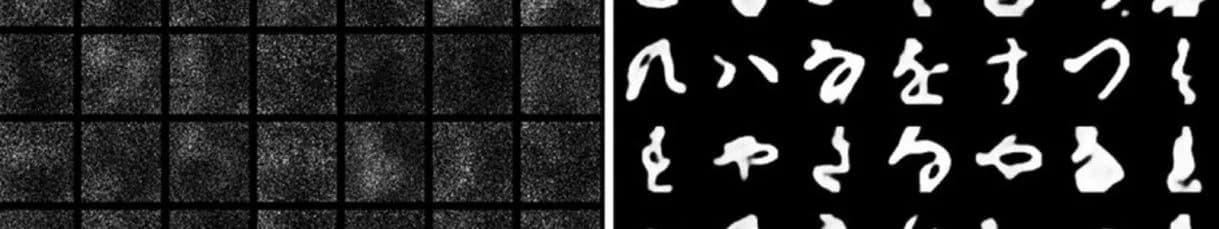
Un sensor de visión por eventos y una red neuronal de impulsos reconstruyen objetos en movimiento ocultos por niebla, agua turbia o material que dispersa la luz.
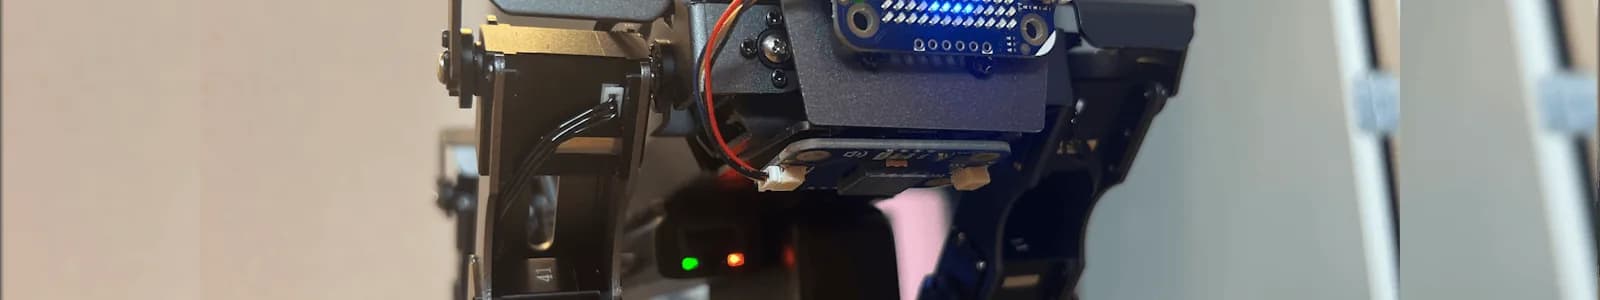
El proyecto Robodog V2.0 pone la placa como computador principal del cuadrúpedo de Yahboom y deja los servos en manos del controlador original.
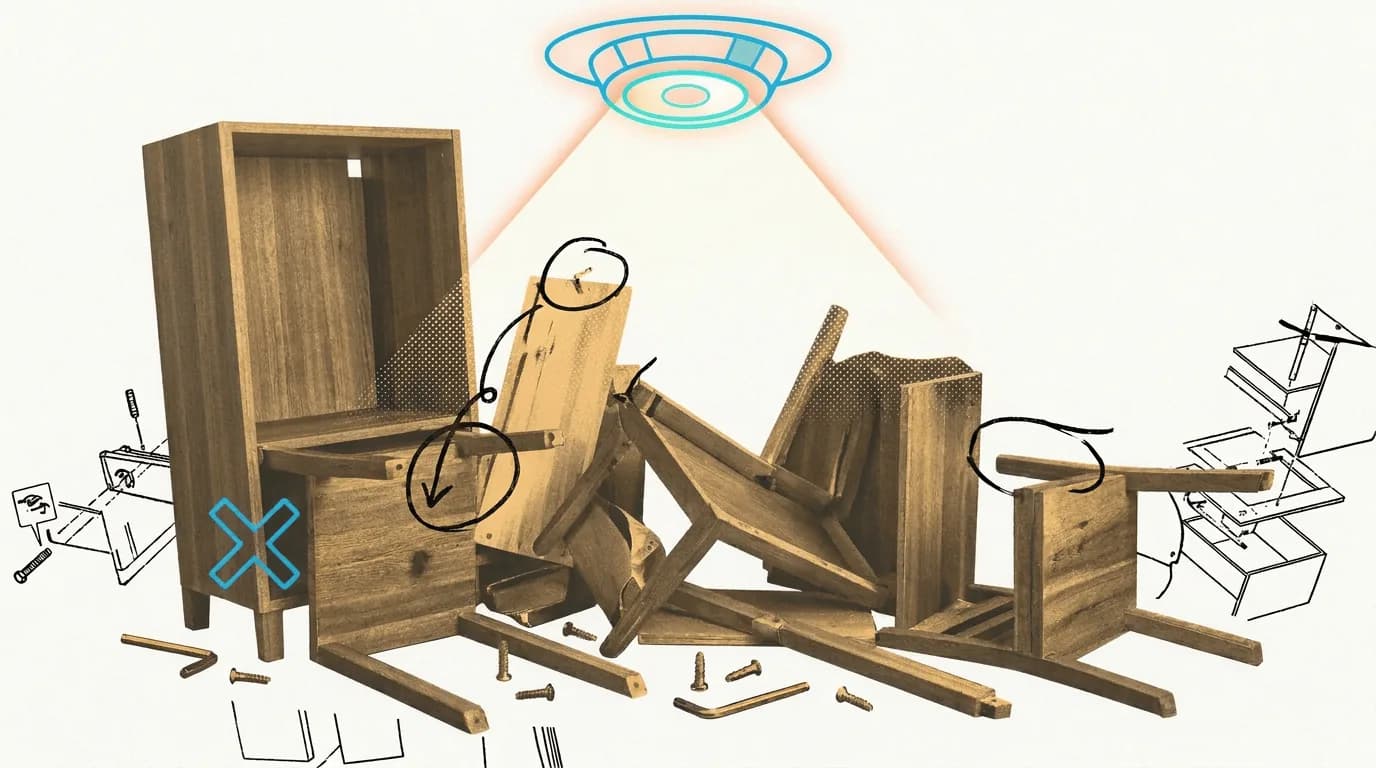
El Furniture Assembly Benchmark de Epoch AI pasó de un mejor puntaje de 28% en noviembre de 2025 a 80% diez meses después, aunque cada foto toma tres minutos.
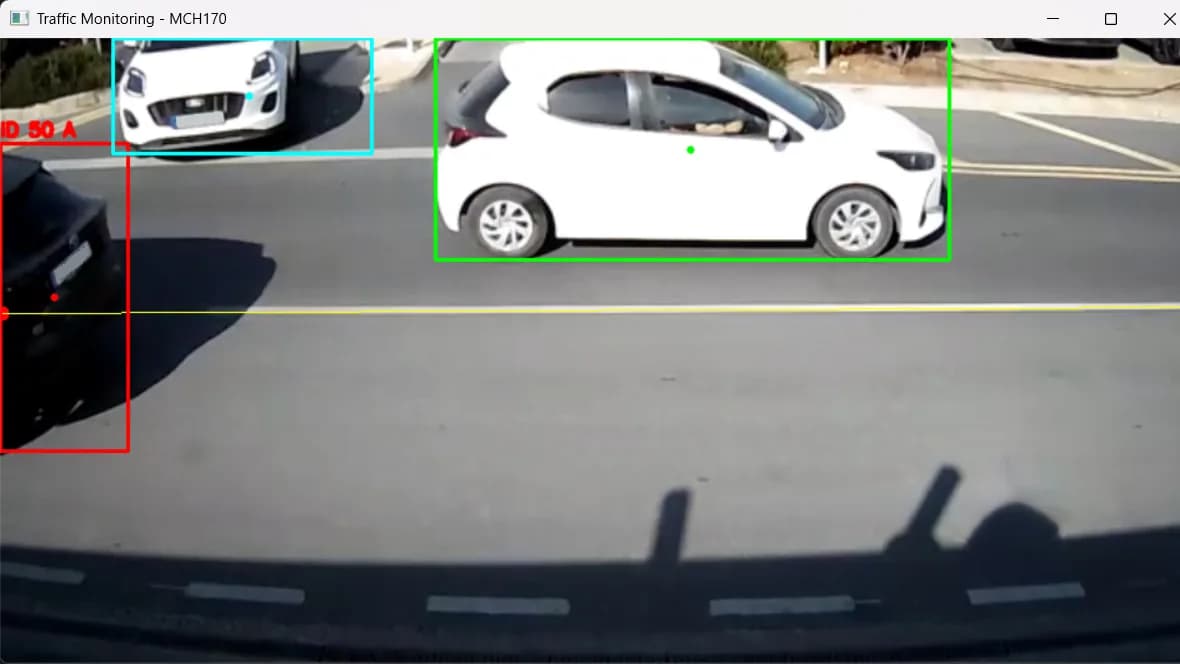
El proyecto de título de un estudiante de ingeniería en Chipre corre con una batería de 12 V y un panel de 100 W.
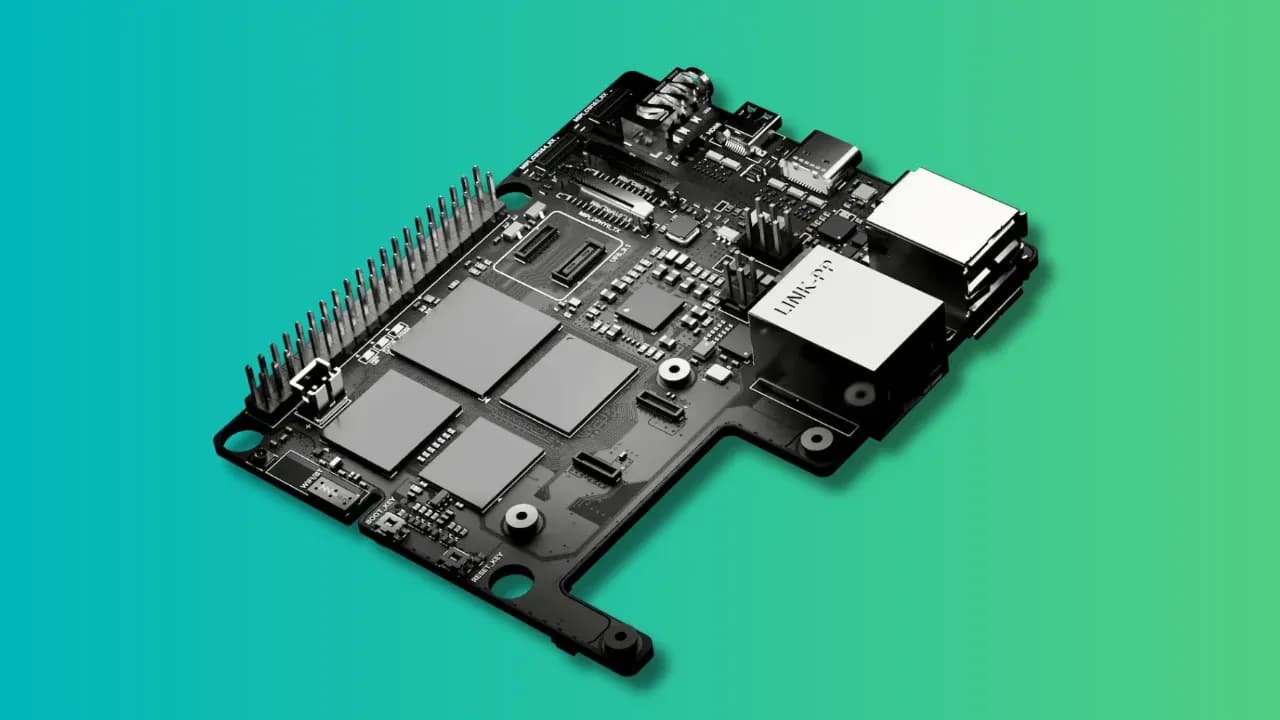
Una placa con Rockchip RK3576 y NPU de 6 TOPS que reemplaza la pila de HAT por módulos intercambiables, en preventa desde unos 165 dólares.
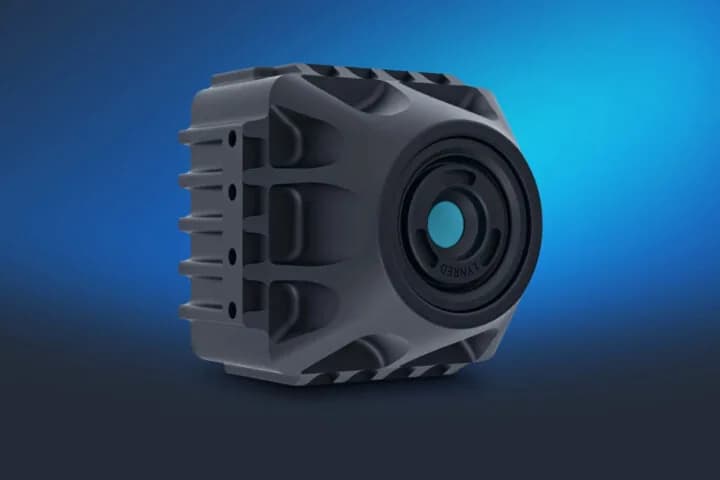
8devices junta un sensor LWIR Lynred ATI320 de 320x240 a 60 fps con el microcontrolador de ST y su NPU para correr modelos de IA sin nube.
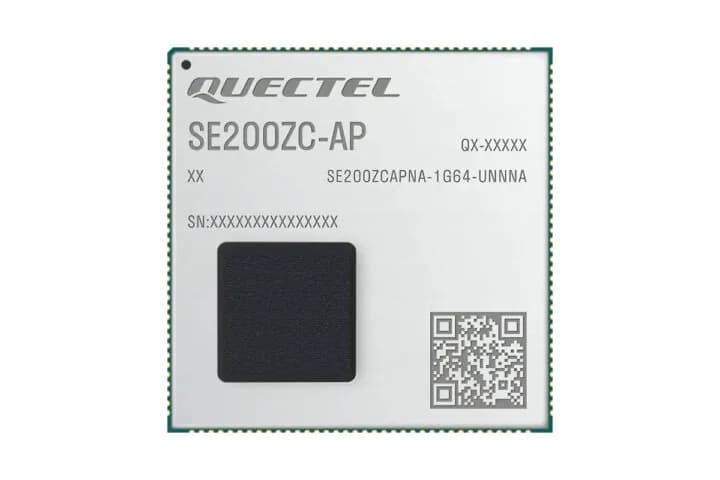
El módulo de 40 x 40 mm usa el Rockchip RV1126B o RV1126BJ, suma dos CAN FD y hasta 115 GPIO, y viene con Debian sobre el kernel 6.1.
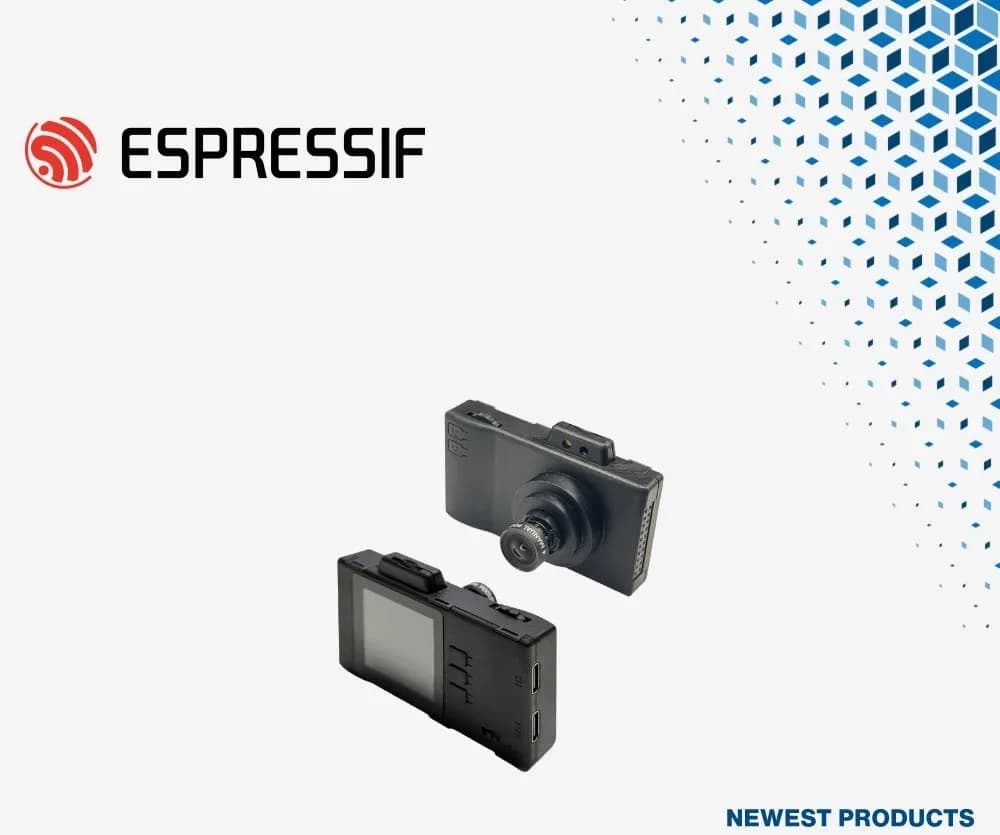
El kit de desarrollo de visión de Espressif monta un ESP32-P4 de 400 MHz, una pantalla de 1,54 pulgadas en la parte trasera y un módulo ESP32-C6-MINI-1 para la conectividad inalámbrica.
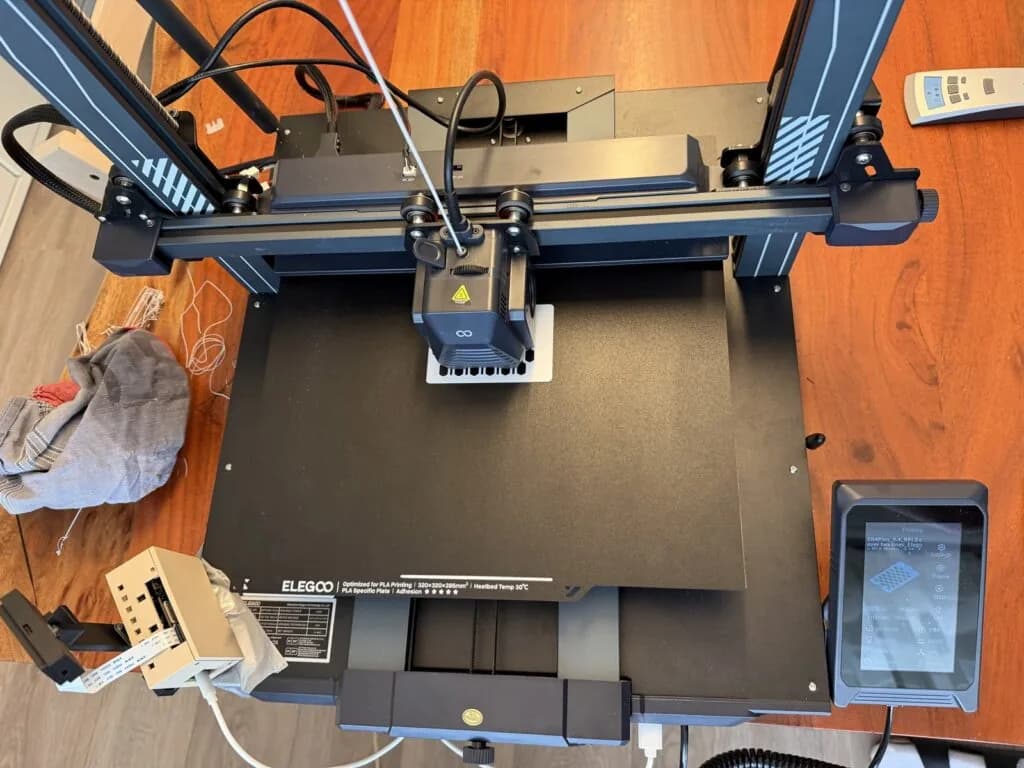
El proyecto de Philipp Schweizer entrena un modelo con fotos de impresiones normales y corta el trabajo por la API de Moonraker, sin sacar una sola imagen de la red local.
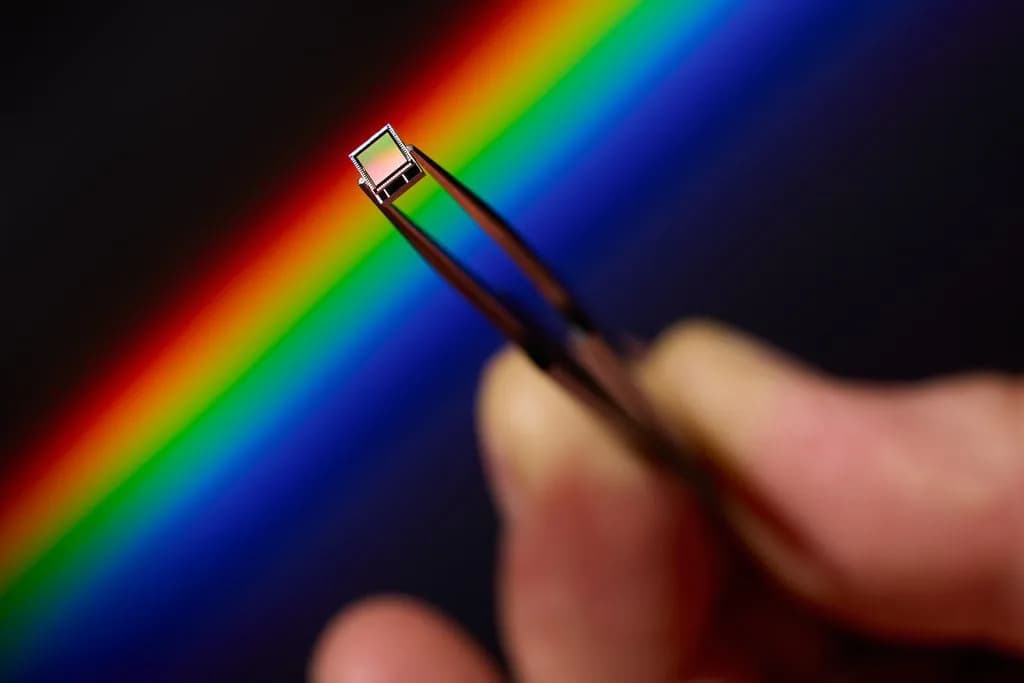
El sensor reúne en una sola pieza de silicio funciones que hasta ahora pedían arquitecturas distintas, y los modos se eligen por software.
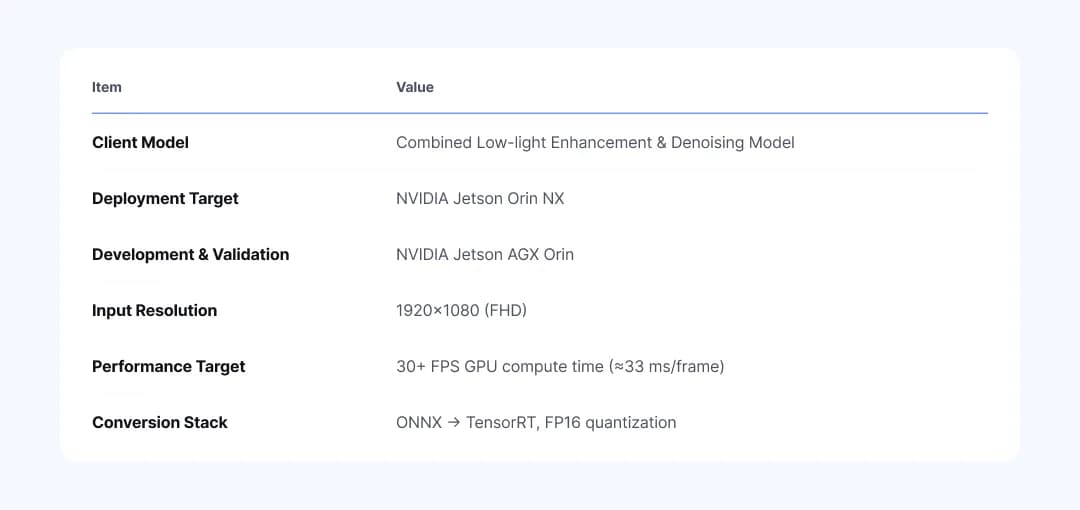
Nota AI descartó los modelos de referencia y diseñó un Vision Transformer de 98.000 parámetros que restaura solo el canal de luminancia para lograr 30 cuadros por segundo en cámaras de vigilancia.
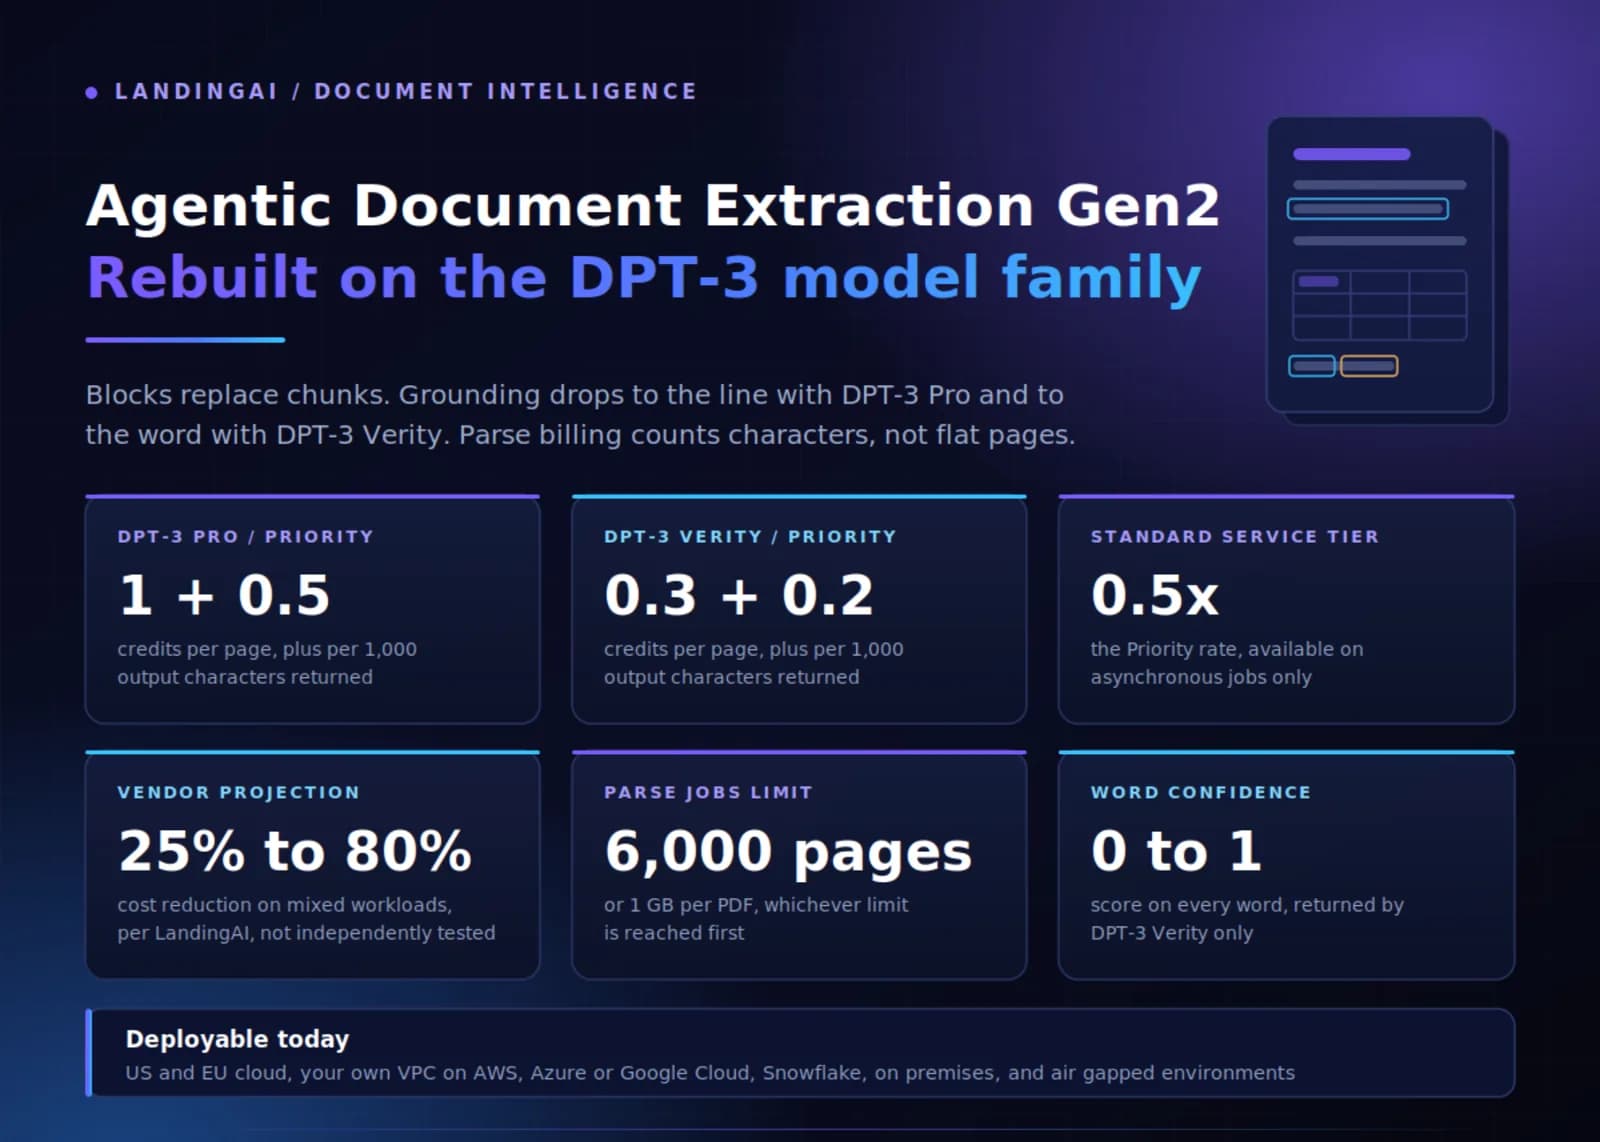
La segunda generación de Agentic Document Extraction reemplaza el cobro plano por página, abandona los fragmentos en favor de un árbol de bloques y devuelve la posición exacta de cada palabra.
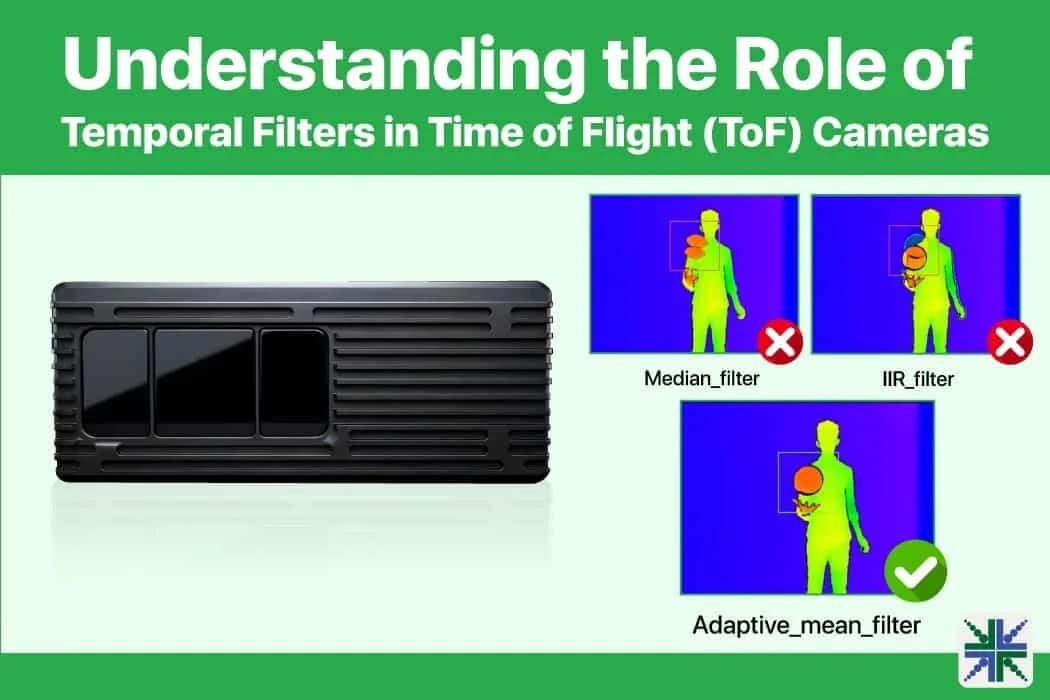
Un análisis de e-con Systems compara filtros IIR, mediana-promedio y media adaptativa, y muestra cómo bajan la fluctuación de 4 milímetros a apenas 0,3 en un objeto de baja reflectividad.
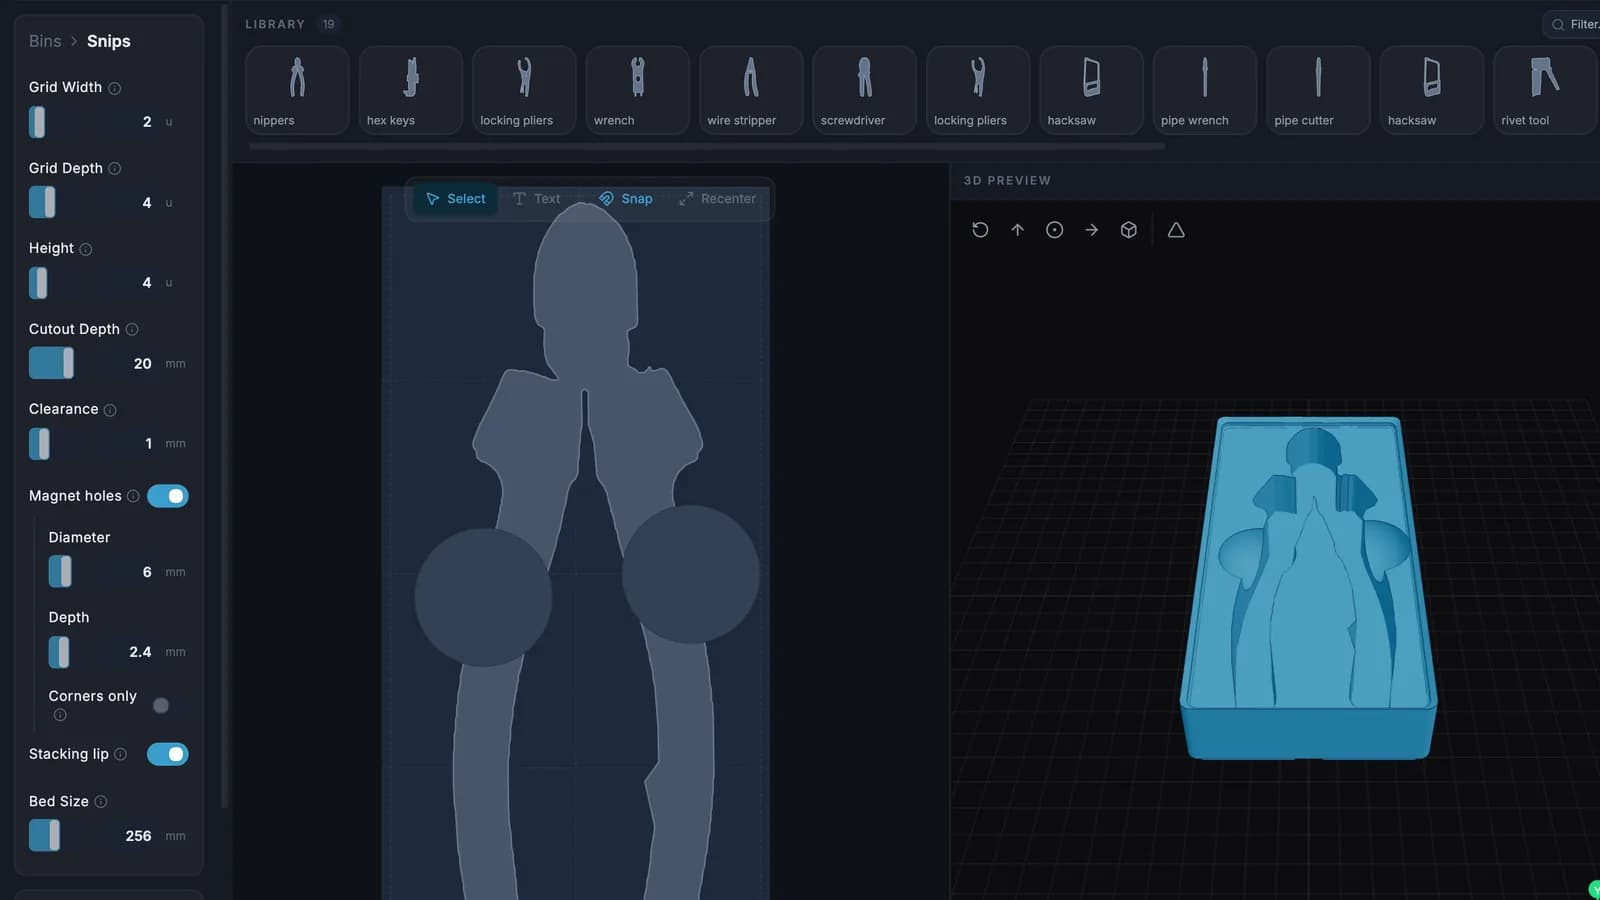
El proyecto traza el contorno de cada herramienta a partir de una fotografía, arma una biblioteca privada y genera con ella distribuciones a medida para el sistema modular Gridfinity.
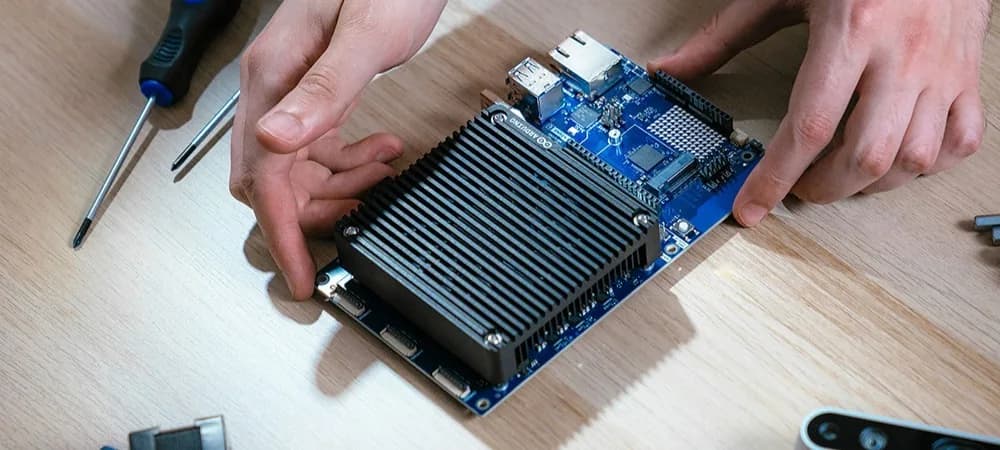
La versión estrena la placa con SoC Qualcomm Dragonwing, actualiza la base a Zephyr 4.4.1 y habilita por fin la cámara del módulo Nicla Vision.
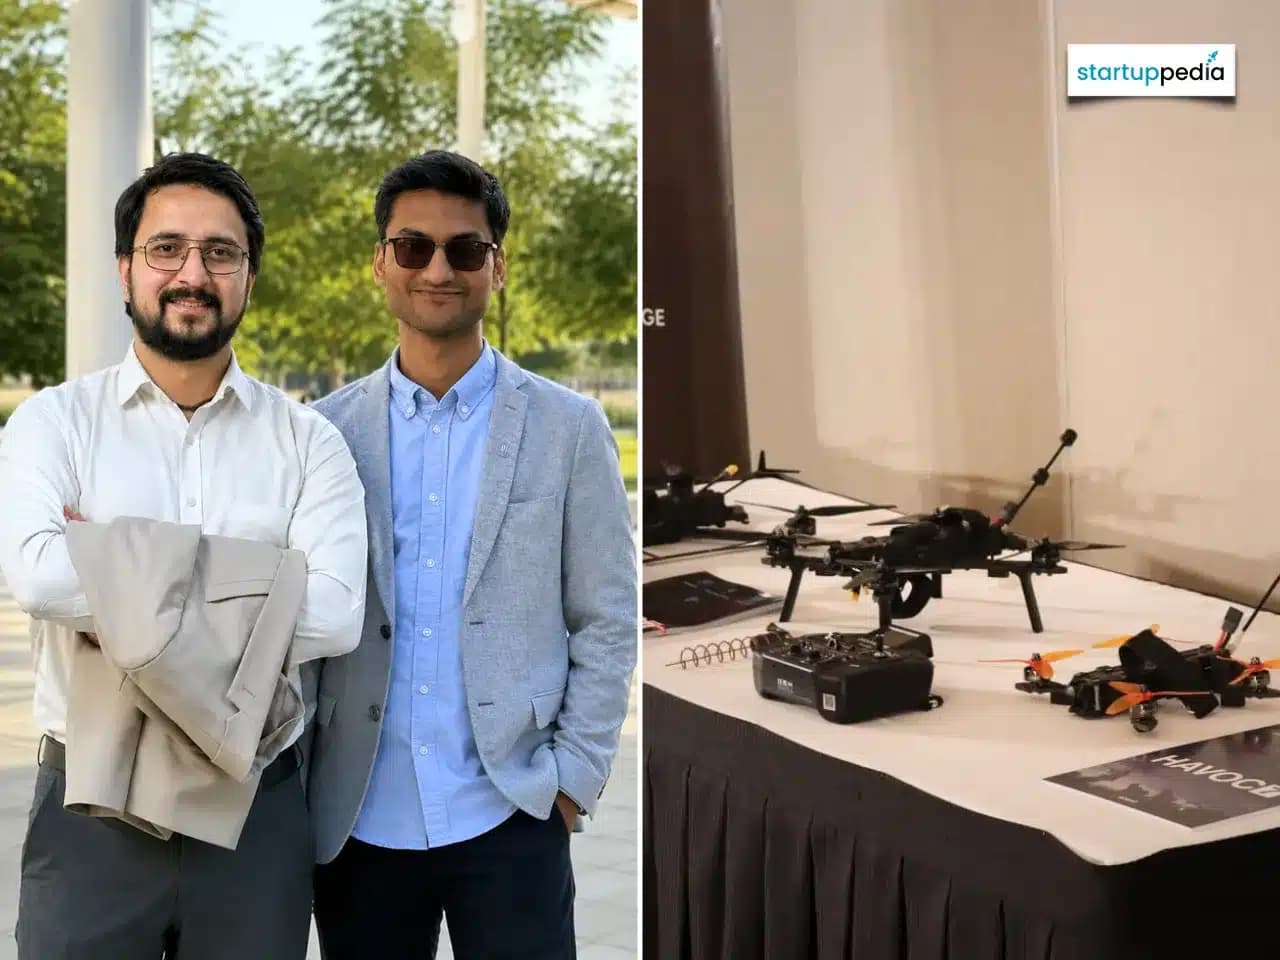
La startup india traslada percepción, navegación y decisión al propio aparato, para operar en túneles, plantas industriales y zonas afectadas por guerra electrónica.
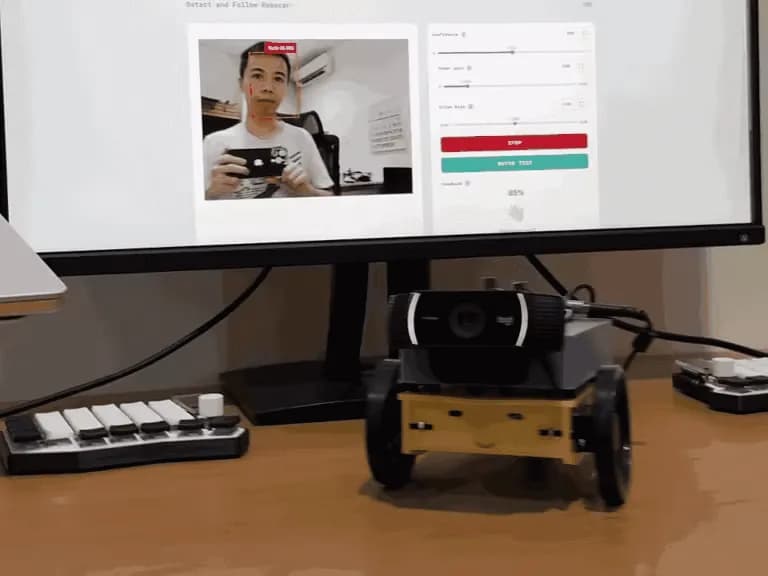
El proyecto reparte el trabajo entre el microprocesador Qualcomm con Linux, que corre el modelo de visión, y el microcontrolador STM32 con Zephyr, que maneja los servos en tiempo real.
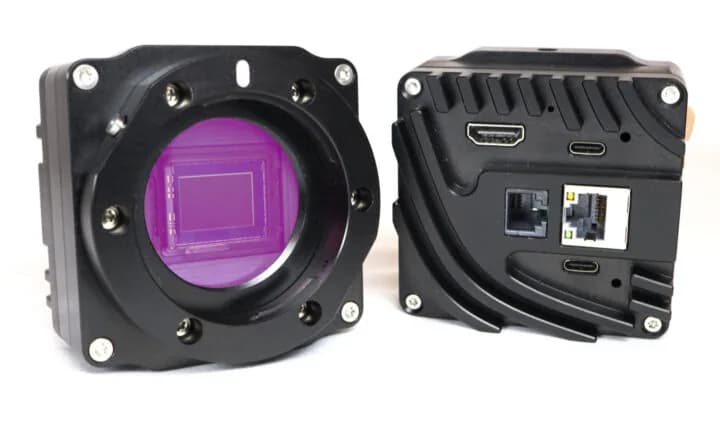
El sistema separa placa base, placa de interfaz y sensor, corre el procesamiento de imagen sobre la lógica programable y publica esquemáticos y SDK en GitHub.
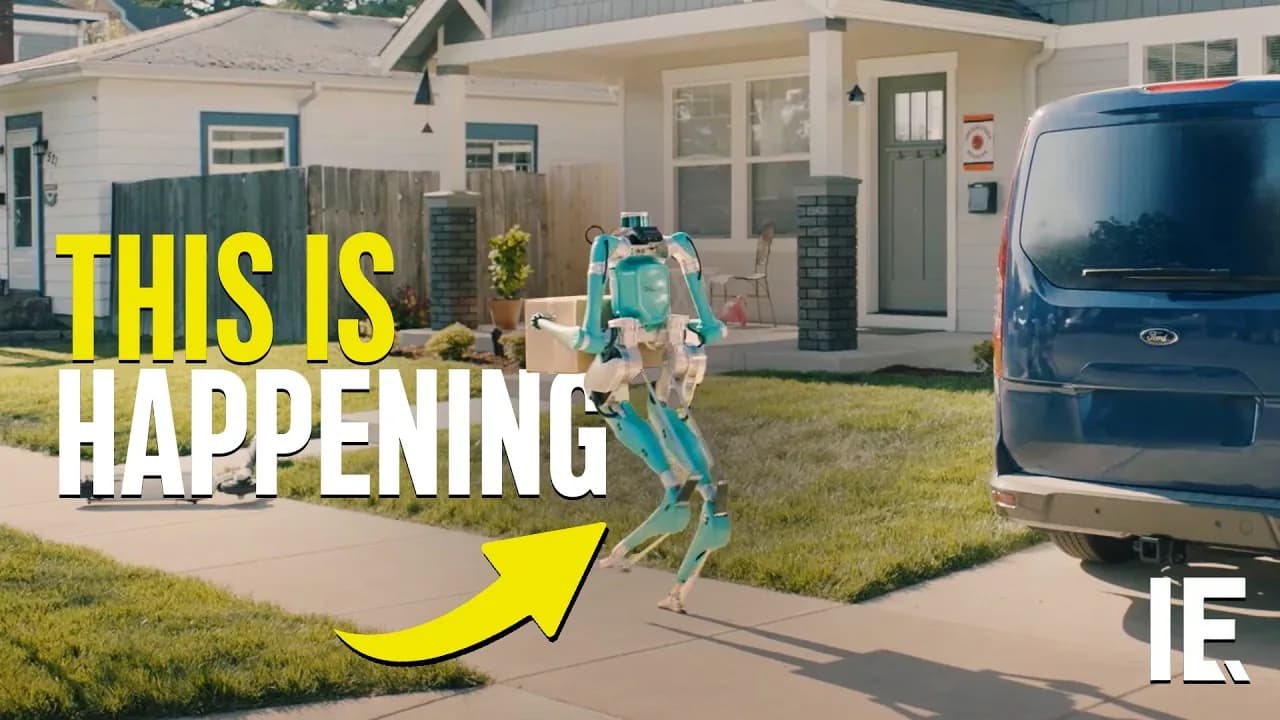
Investigadores de Hong Kong y Oxford entrenaron un control jerárquico que deja al robot decidir cuándo saltar, con 0,44 segundos en el aire y una carrera previa de hasta 2,5 metros por segundo.
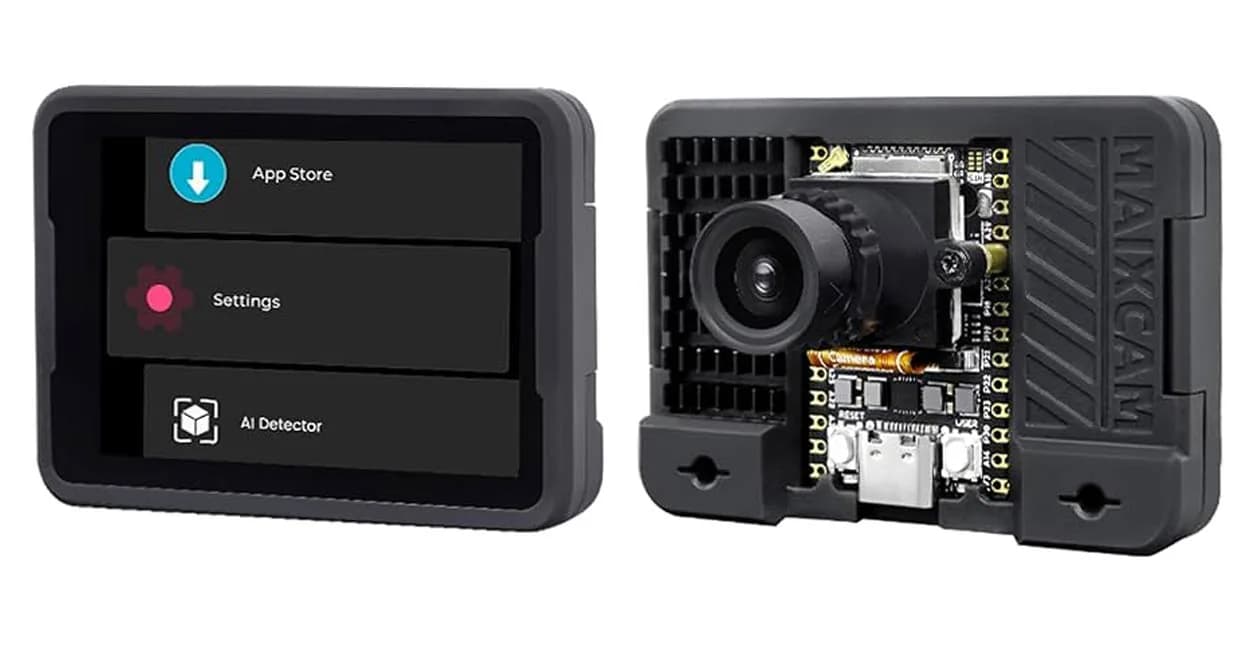
El proyecto combina una cámara MaixCam con visión por computadora y un ESP32 que acciona servos y un actuador lineal para dejar caer cada desecho en el compartimento correcto.
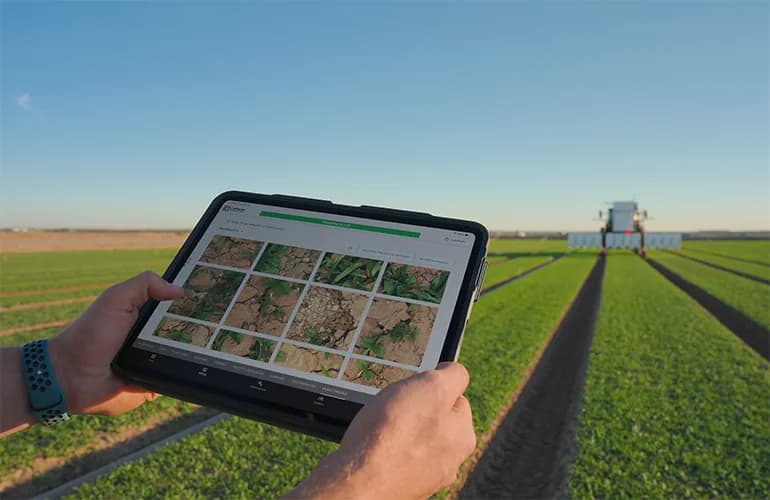
La empresa reemplazó sus modelos de visión por cultivo con un único modelo fundacional que el agricultor ajusta en minutos desde un iPad, sin reentrenar nada.
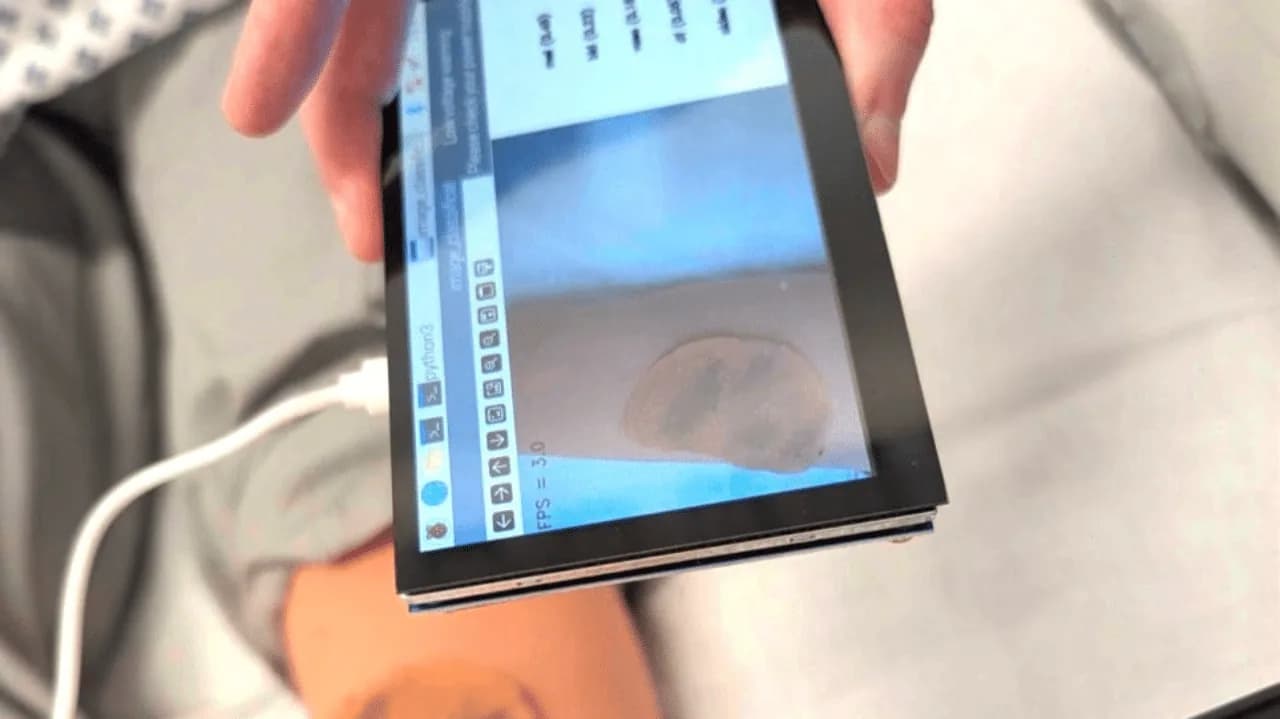
LesionIQ, desarrollado en la Universidad Heriot-Watt de Edimburgo, corre el modelo en la propia placa y reporta 85% de acierto sobre el set ISIC 2020, sin subir las fotos a ningún servidor.
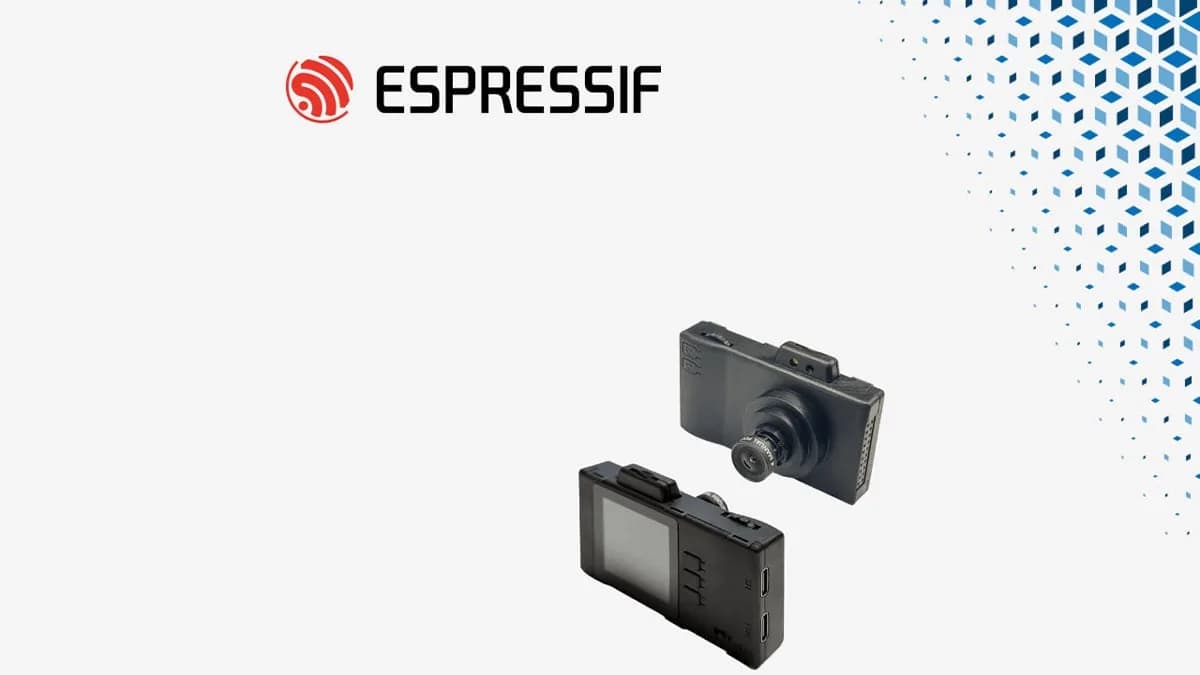
El kit trae cámara, pantalla SPI de 1,54 pulgadas, micrófono digital y encoder rotatorio en formato de cámara compacta, sobre un ESP32-P4 de doble núcleo RISC-V a 400 MHz.
Los equipos AIE-VN34/44 y AIE-VO24/34 usan módulos NVIDIA Jetson Orin, funcionan sin ventilador entre 25 grados bajo cero y 55 sobre cero, y ya están certificados para uso vehicular.
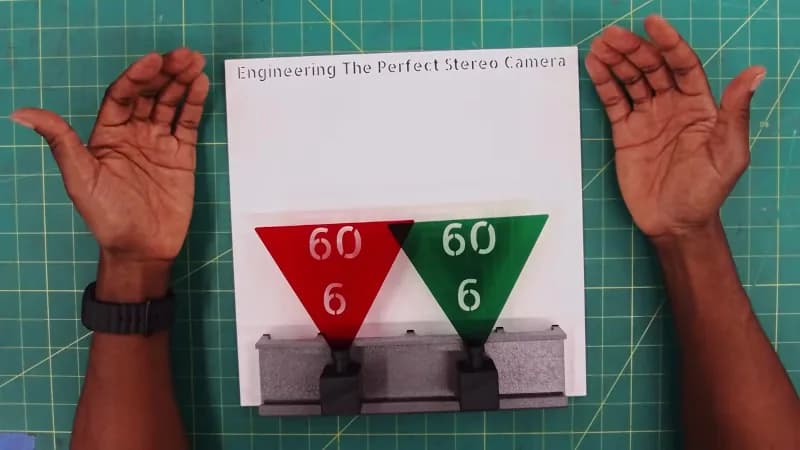
El proyecto de Jeremy busca fotografiar abejas en pleno vuelo utilizando sistemas de cámaras estéreo sincronizadas y sensores de obturador global.
El nuevo modelo VLA de 34 mil millones de parámetros combina razonamiento y acción para transformar el desarrollo y la validación de vehículos autónomos.
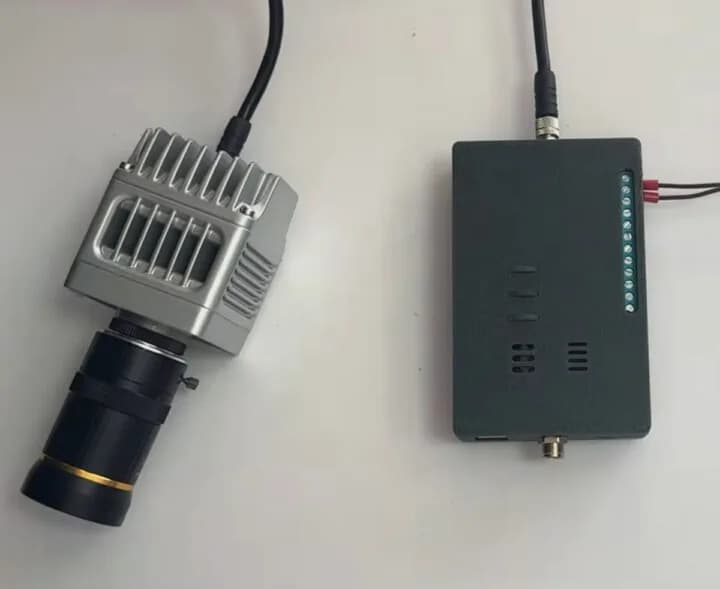
El nuevo módulo de expansión de Luxonis integra GPIO, relés y CAN Bus a las cámaras OAK4, permitiendo un control directo de maquinaria sin necesidad de un PLC externo.
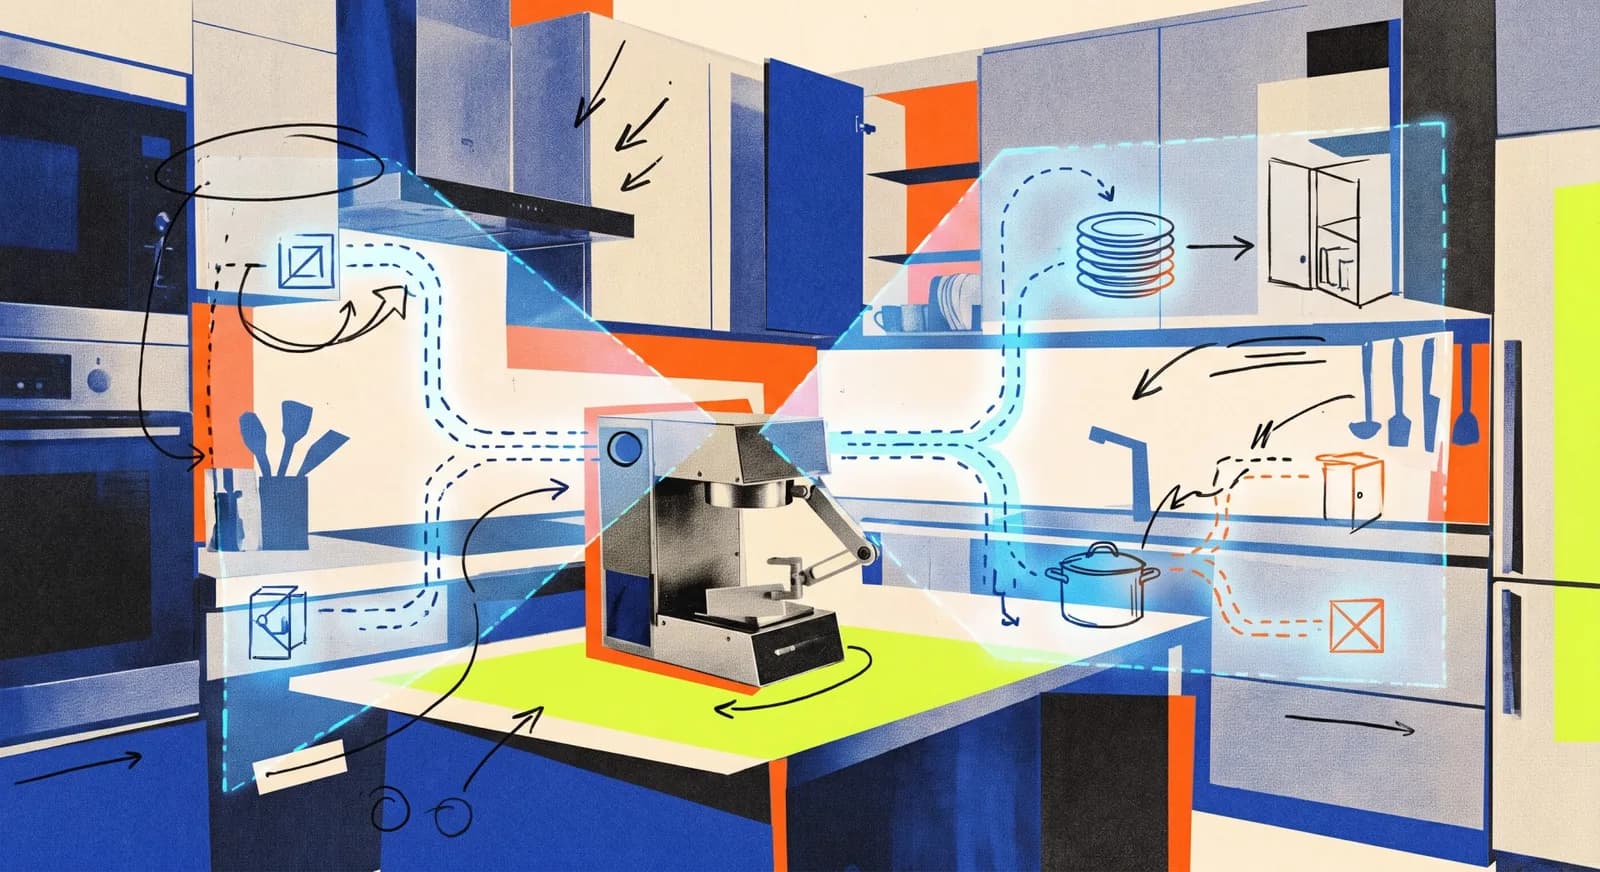
La Academia de IA de Pekín entrenó Orca con 125.000 horas de video sin una sola etiqueta de acción y aun así iguala al sistema especializado π0.5 en cinco tareas de robótica.
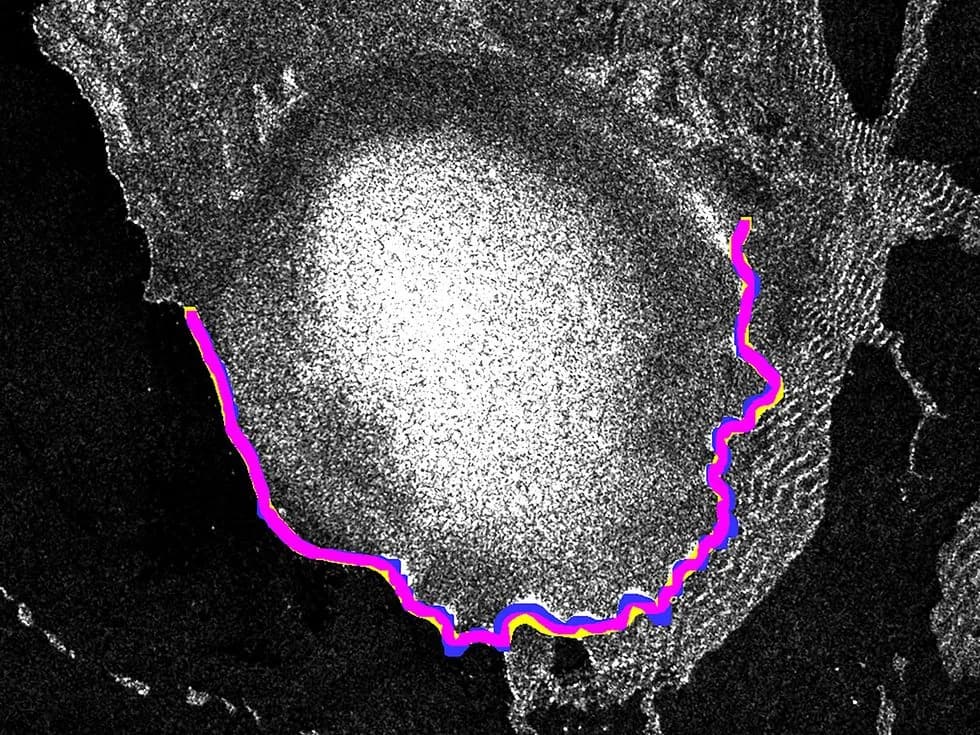
Un innovador enfoque permite que los modelos de IA se adapten a nuevas regiones con datos mínimos, mejorando la precisión del seguimiento climático global.
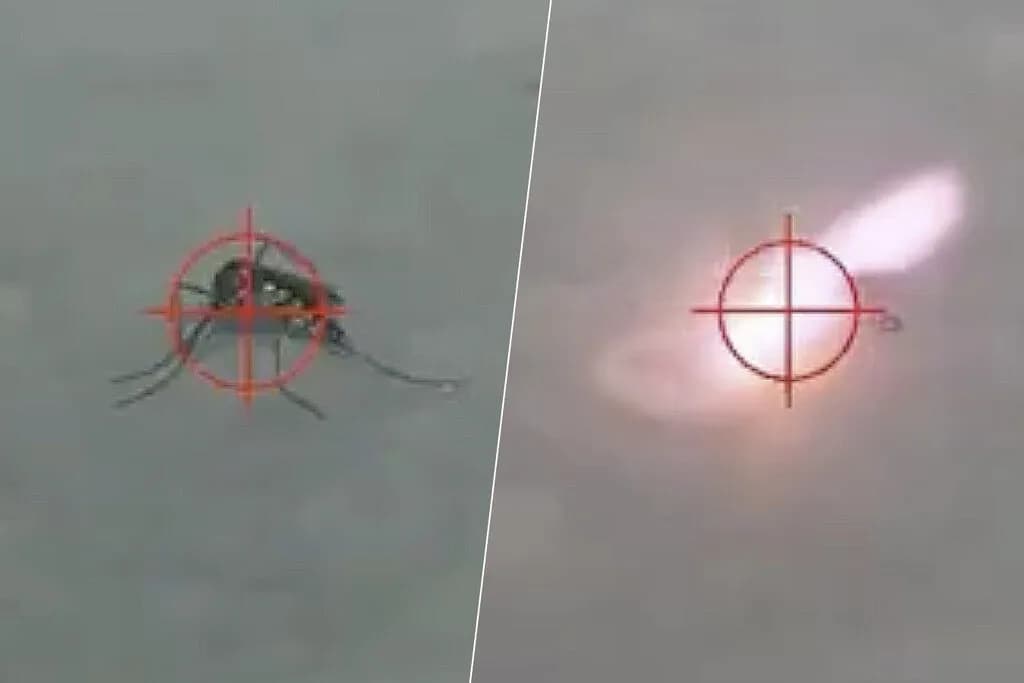
Un ingeniero chino desarrolló un sistema de defensa láser basado en aprendizaje profundo capaz de detectar y neutralizar mosquitos en tiempo real con alta precisión.
Otros temas que aparecen junto a #vision artificial en nuestra cobertura editorial.