Para no armar una controladora de vuelo nueva en cada proyecto de radiocontrol, un maker conocido como The Engineer diseñó una propia basada en ESP32 que se puede ampliar con más sensores y módulos de comunicación. Tomó como modelo las populares controladoras Pixhawk, y su objetivo es eliminar el cableado desordenado y las pilas de módulos que se ven en la mayoría de los proyectos caseros de radiocontrol.
¿Qué lleva la placa?
El centro es un microcontrolador ESP32-S3 de Espressif, con capacidad de proceso de sobra, WiFi y Bluetooth integrados, y muchos pines GPIO. Una unidad de medición inercial (IMU), con acelerómetro y giroscopio, se comunica con el microcontrolador por SPI para entregar los datos de movimiento. Con eso la controladora sigue su desplazamiento y su orientación en tres dimensiones.
Para que todo funcione estable, The Engineer puso dos reguladores independientes de 3,3 V. Uno alimenta al ESP32-S3 y al resto de la electrónica, y el otro alimenta solo a la IMU, para aislarla del ruido eléctrico. La línea de 5 V se puede alimentar por USB-C o por un conector externo dedicado.
La expansión va por varios conectores JST-GH que siguen las convenciones del hardware Pixhawk. Dan acceso a interfaces UART, I2C y SPI, lo que permite conectar sensores y módulos sin cableado complicado. Cada conector lleva impreso el número de los pines GPIO que le corresponden.
Diseño y montaje
The Engineer dibujó el esquemático y el PCB en KiCad, con componentes en las dos caras para que la placa quedara compacta. Luego encargó los PCB y las plantillas para pasta de soldar a un fabricante conocido. El montaje consistió en aplicar la pasta, posicionar a mano los componentes de montaje superficial y refundir la soldadura sobre una placa calefactora. Los conectores JST, que son de plástico, se soldaron aparte para que no se dañaran con el calor.
Ya armada, la placa pasó por una serie de pruebas eléctricas antes de conectarla a un computador. The Engineer cargó MicroPython en el ESP32-S3 y comprobó que la IMU entregaba lecturas del acelerómetro y del giroscopio. Un conector USB-C dañado cortó las pruebas por un rato, pero una conexión serie de respaldo permitió seguir programando con un adaptador USB a serie CP2102.
¿Ya vuela?
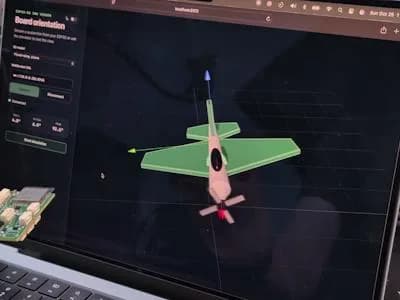
Todavía no. Para probarla, The Engineer hizo una aplicación en React que muestra modelos 3D de un avión y de un dron. El ESP32-S3 se conecta a una red WiFi local y transmite los datos de orientación por WebSockets, y la aeronave virtual se mueve en tiempo real a medida que se inclina y se gira la controladora física.
La controladora aún no ha pilotado una aeronave, pero el hardware funciona y las primeras pruebas salieron bien. El maker planea sumarle más sensores, GPS y módulos de comunicación LoRa en próximas versiones.