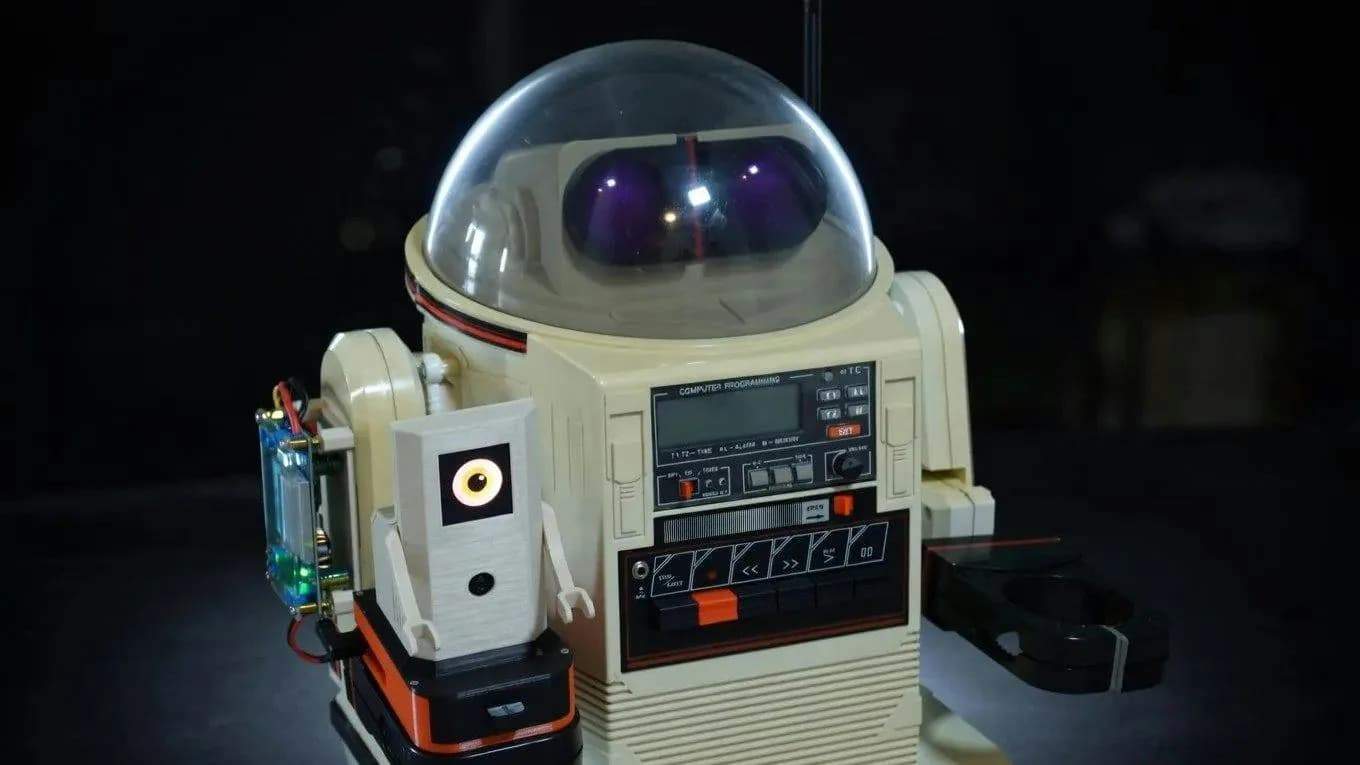
En 1984 Tomy lanzó el Omnibot, un robot de juguete que prometía traer algo del futuro a la casa. Podía avanzar por el piso, tocar casetes y llevar bebidas en una bandeja incorporada. Pese a su aspecto, no era inteligente. Dependía de un control remoto y de comandos pregrabados para hacer cualquier cosa.
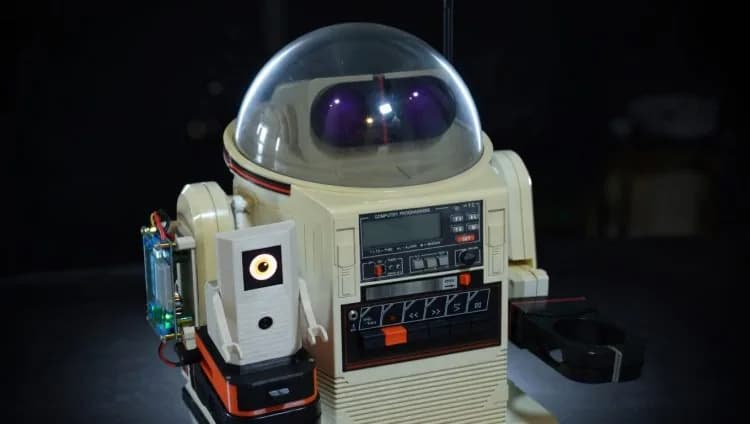
Más de cuatro décadas después, el maker Mario Cruz le dio a uno de esos robots el cerebro que nunca tuvo, con una Raspberry Pi, una cámara con IA y un acompañante impreso en 3D llamado Ring-O, según contó Hackster.io el 28 de octubre.
Un robot donado y con las pilas sulfatadas
El proyecto partió cuando Cruz recibió un Omnibot donado en el Moonlighter FabLab de Miami. Los años le habían pasado la cuenta. Las pilas se habían derramado y dañaron la placa de circuito, y las ruedas de goma estaban deterioradas. Con limpieza y algo de soldadura, Cruz logró que el robot volviera a moverse. Eso fue solo el comienzo.
¿Cómo se controla un robot con tonos de casete?
La casetera original del Omnibot usaba tonos de audio para controlar sus movimientos. Cada frecuencia correspondía a un comando, como avanzar o girar a la izquierda. Cruz vio que podía aprovechar esa función para manejar el robot de forma inalámbrica sin reemplazar la electrónica original.
Instaló un adaptador de casete Bluetooth y escribió un script para Raspberry Pi que genera los tonos correctos. Así puede mandar comandos de movimiento directo desde un computador.
Ring-O, el acompañante que ve
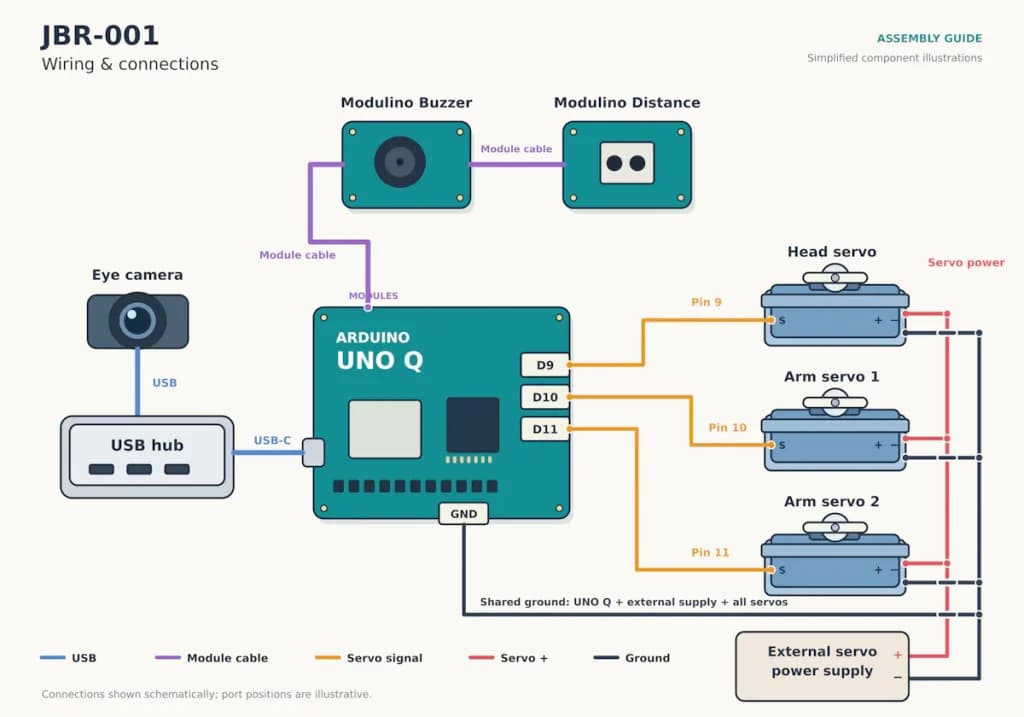
Cruz quiso ir más lejos y se asoció con el maker Placitech para desarrollar Ring-O, un pequeño acompañante impreso en 3D que viaja montado sobre el Omnibot. Adentro lleva estas piezas:
- Una Raspberry Pi 5 con 8 GB de RAM.
- Una cámara Sony IMX500 AI Camera.
- Un ventilador de refrigeración.
- Una batería.
- Una pantalla OLED de 128 por 128 píxeles que hace de ojo animado.
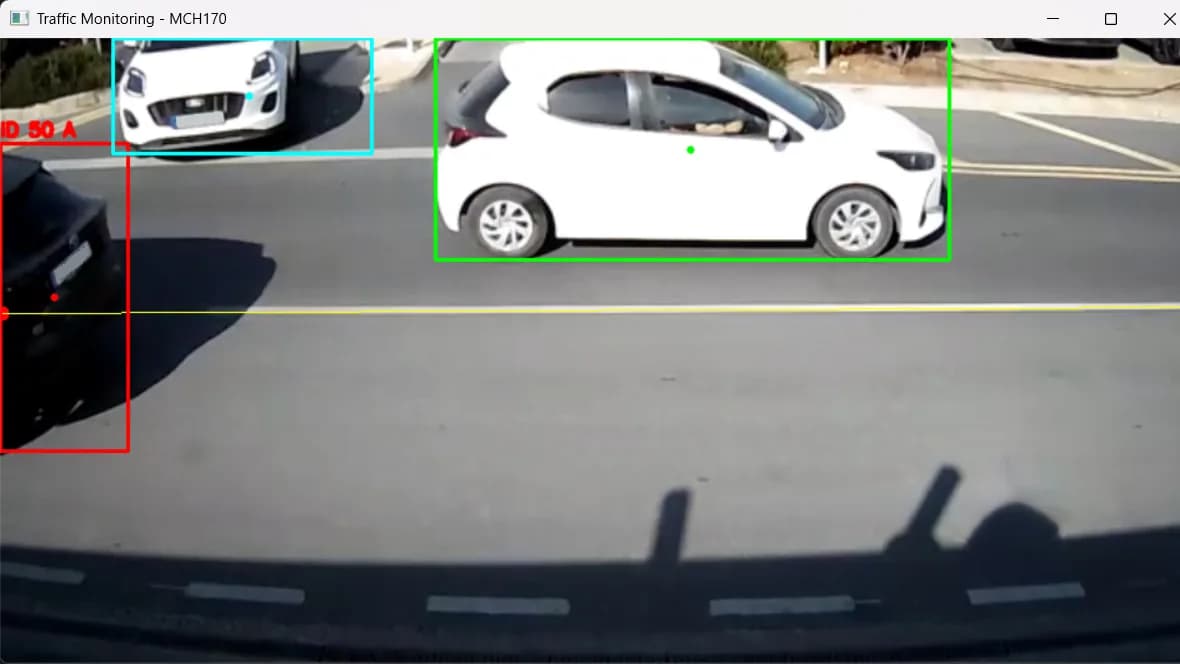
La cámara corre el modelo de detección de objetos YOLO11-nano en su propio hardware y reconoce 80 clases de objetos cotidianos. Así el robot identifica personas, animales y otros objetos sin cargarle la inferencia a la Raspberry Pi.
Reglas simples en vez de un LLM en la nube
Al principio Cruz usó un modelo de lenguaje alojado en la nube para decidir cómo debía moverse el robot. El sistema tardaba 15 segundos en responder y además lo hacía muy mal, así que lo cambió por unas reglas simples programadas a mano. No es tecnología de punta, pero funciona bien y es rápido.
El ojo animado de Ring-O parpadea, sigue el movimiento y reacciona a los objetos que detecta. Una interfaz web permite darle órdenes al robot, como buscar a una persona, encontrar un zapato o hacer una coreografía. Un LLM queda disponible para generar descripciones habladas de lo que ve la cámara.
El código fuente del proyecto está en GitHub bajo licencia MIT. La electrónica original de control de motores del Omnibot sigue funcionando más de 40 años después.