
Robótica
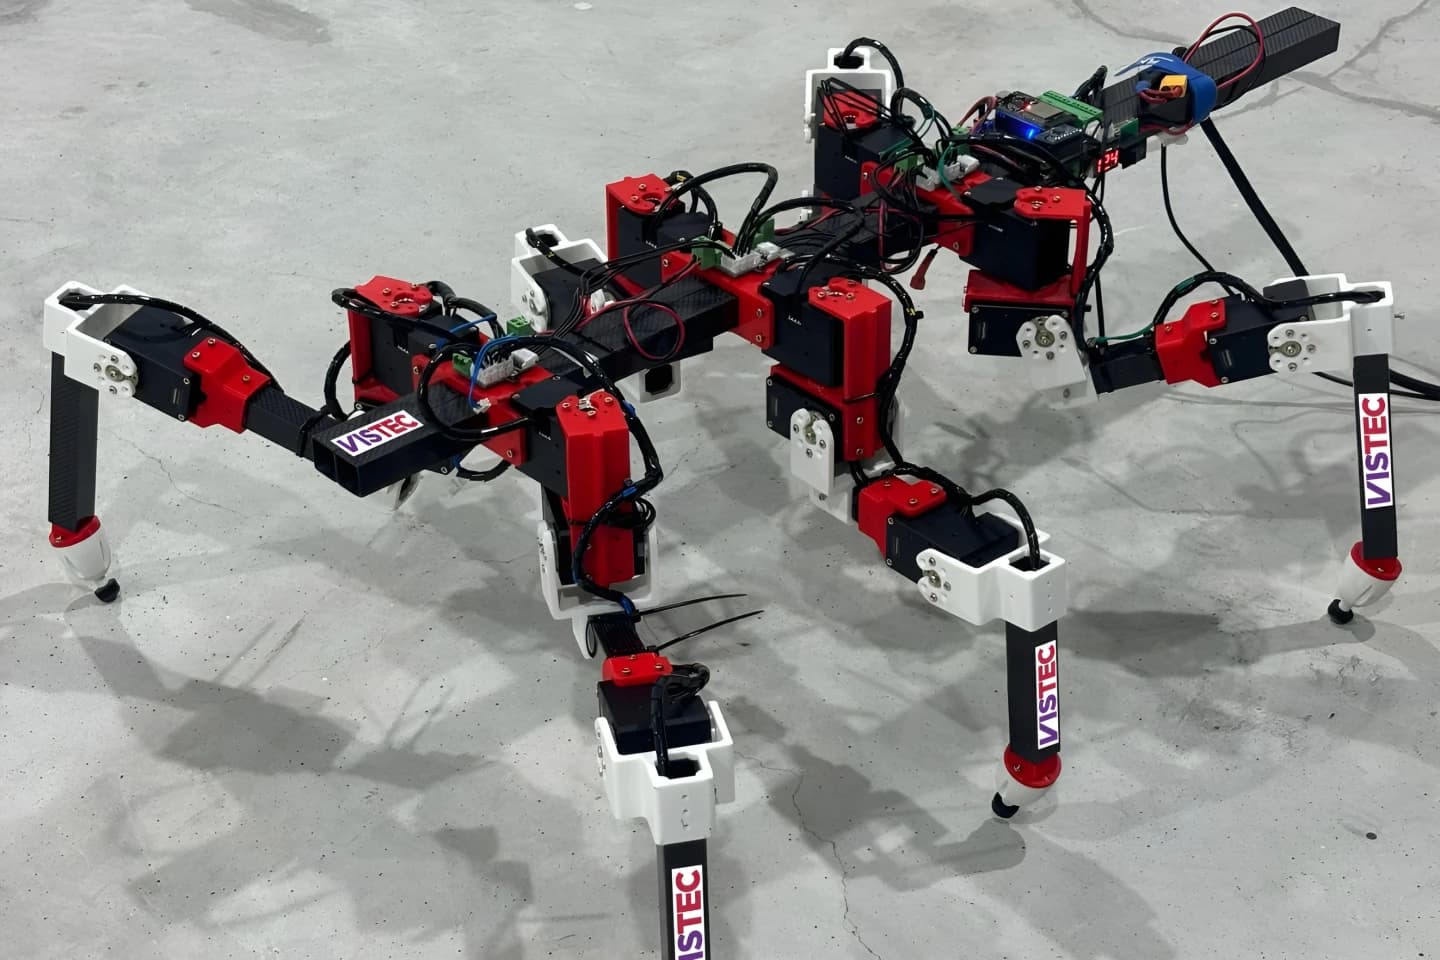
Un robot de seis patas aprende a caminar de un insecto palo
Investigadores de la Universidad de Tohoku y del instituto VISTEC lograron que un hexápodo cinco veces mayor que el insecto aprendiera a desplazarse en menos de una hora.
New Atlas
60 notas publicadas
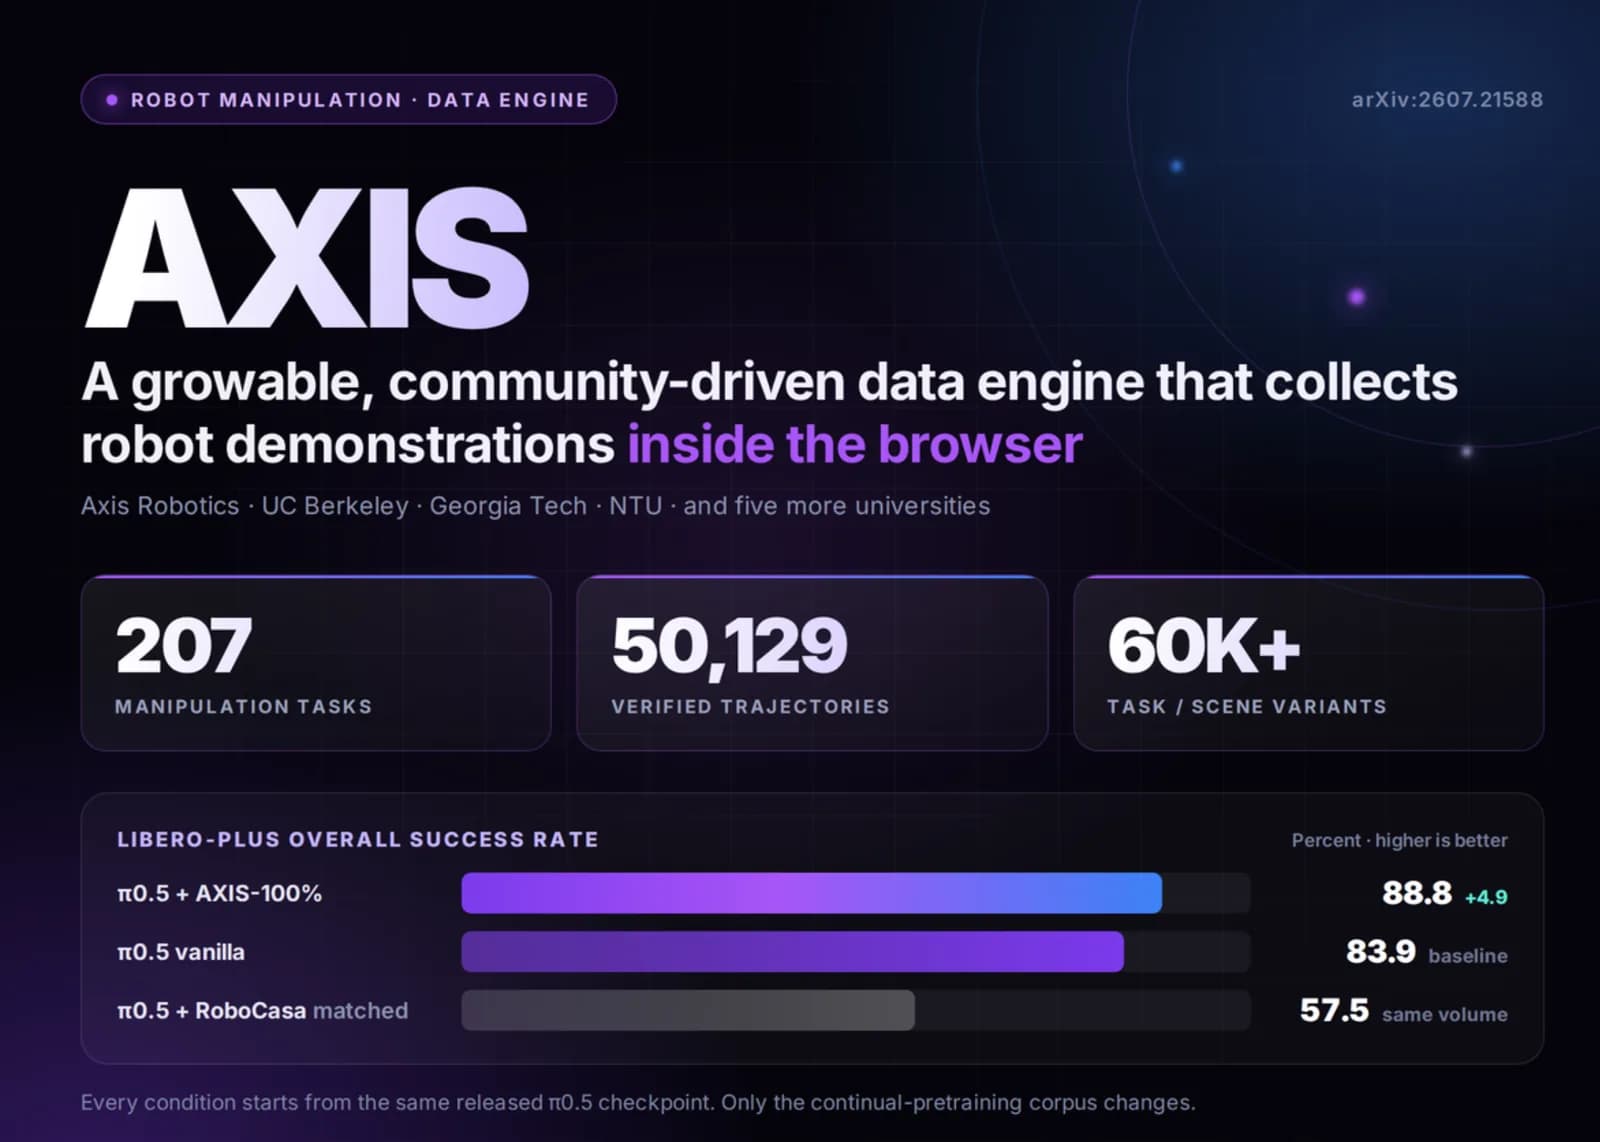
El nuevo sistema permite recolectar demostraciones de robots desde cualquier navegador, integrando 207 tareas manipulativas y más de 50.000 trayectorias.
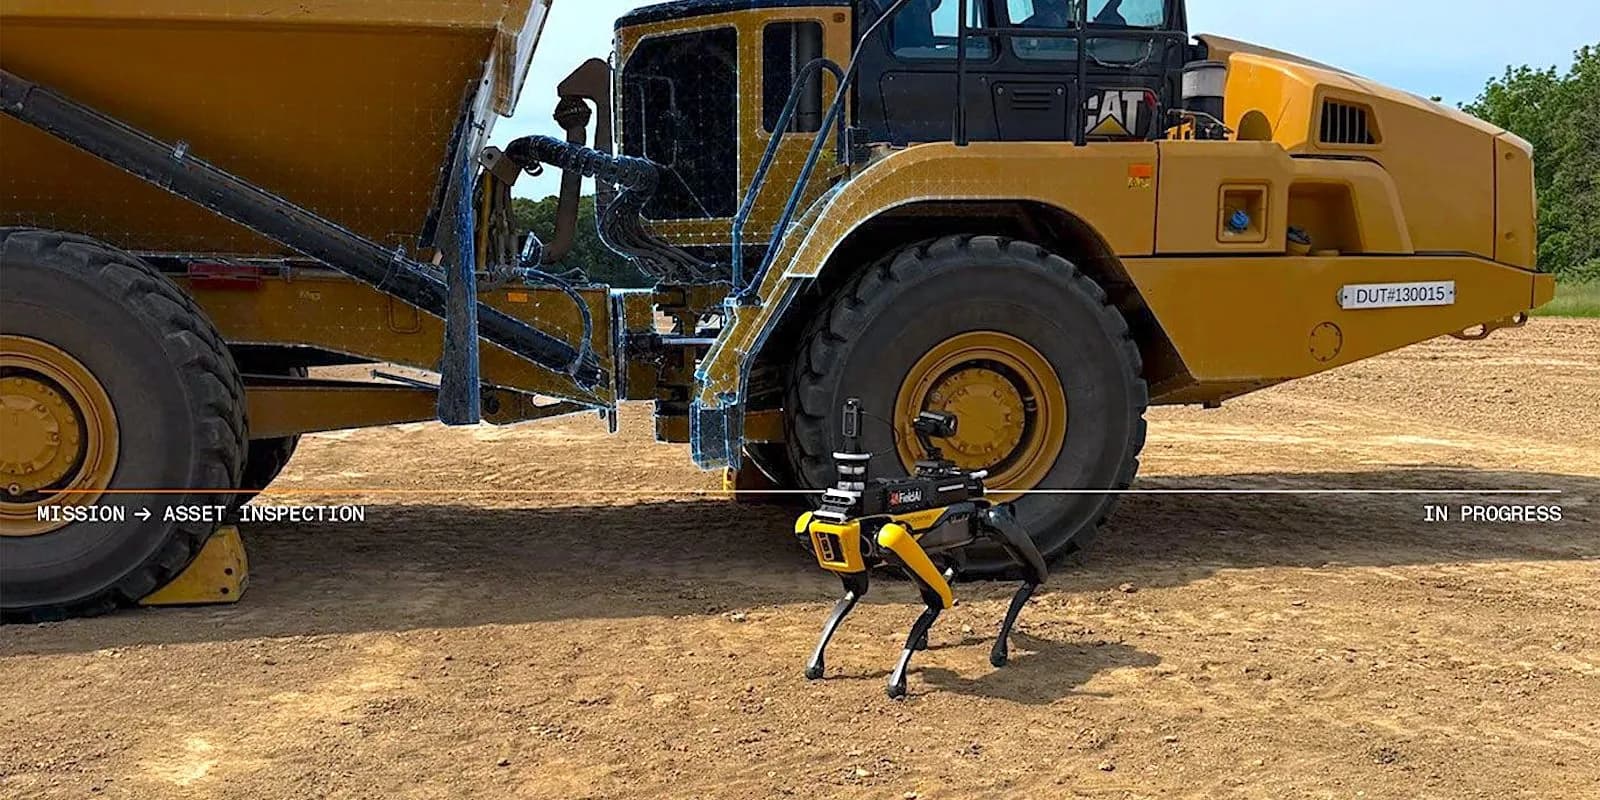
La gigante de la maquinaria pesada se alía con FieldAI para implementar robots autónomos impulsados por NVIDIA, buscando optimizar la seguridad industrial.
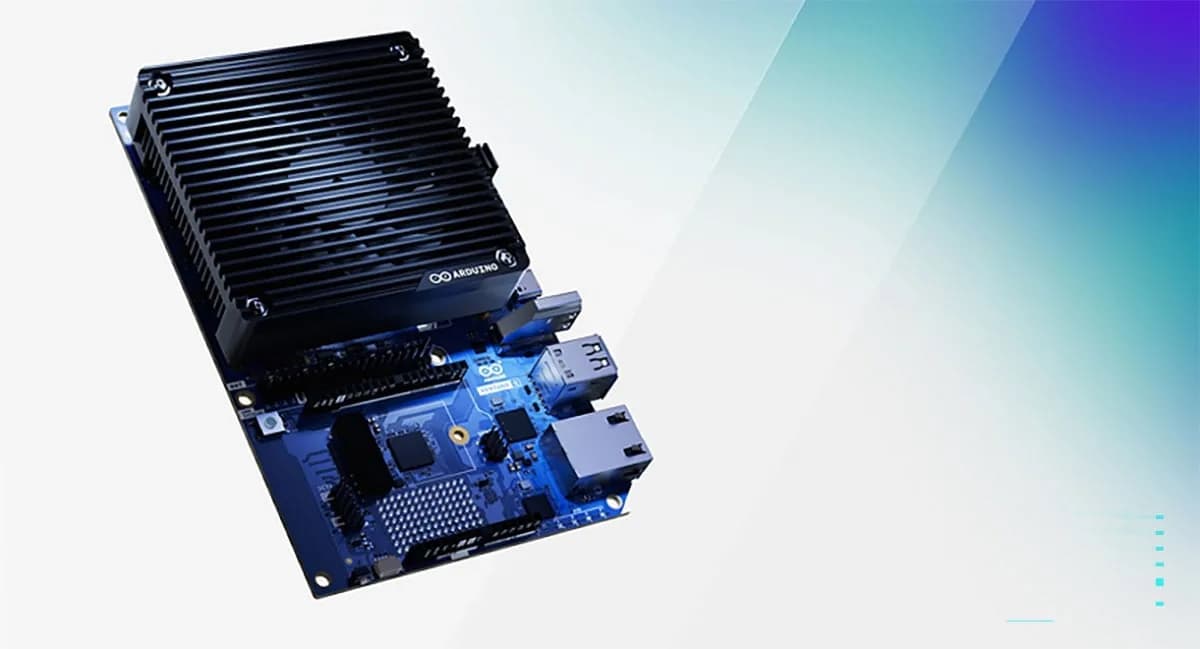
La nueva placa de Arduino, desarrollada junto a Qualcomm, combina un procesador de alto rendimiento con un microcontrolador de tiempo real para proyectos industriales.
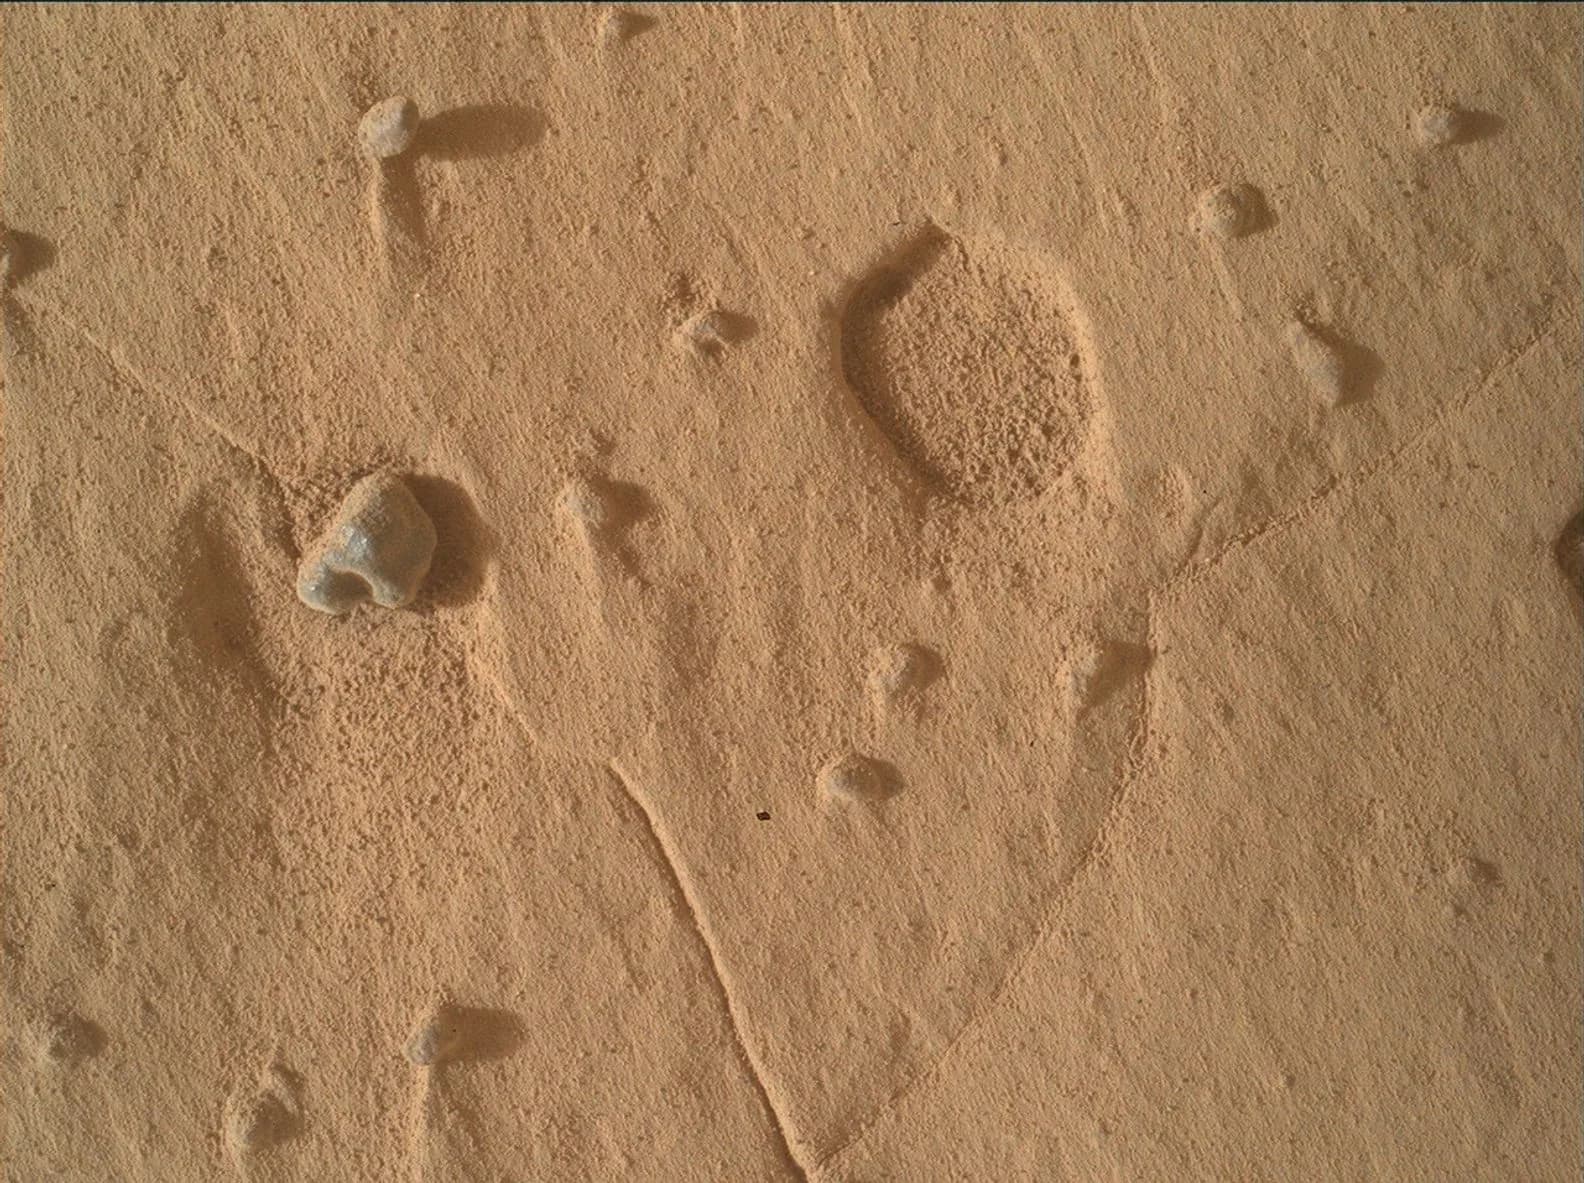
Tras 14 años sobre la superficie marciana, el rover encontró en el mismo lugar de trabajo unas cavidades en la roca madre que no calzan con las que ya conocía el equipo.
Un nuevo sistema magneto-inductivo rompe la barrera del hielo, permitiendo la recolección de datos sin intervención humana en entornos extremos.
Investigadores logran que un dron persiga a otro sin cámaras ni GPS, utilizando únicamente una matriz de micrófonos MEMS y redes neuronales para el seguimiento.
El VP de Lattice Semiconductor analiza los riesgos de seguridad en sistemas ciberfísicos y cómo los FPGAs protegen el arranque de robots humanoides.
Investigadores de Princeton desarrollaron un framework capaz de predecir inestabilidades y ajustar parámetros de fusión nuclear en tiempo real, superando la velocidad humana.
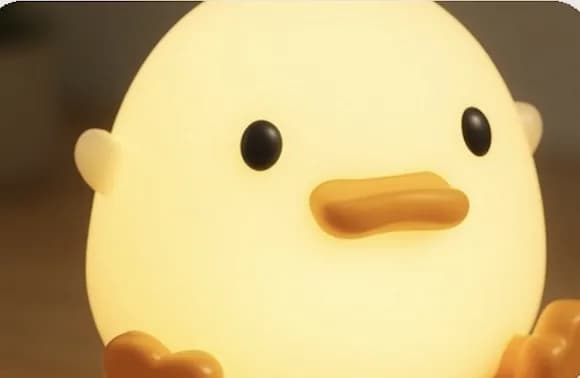
Un grupo de estudiantes de entre 7 y 13 años presenta en la Maker Faire Bay Area más de 20 criaturas robóticas donde los errores de diseño son parte esencial.
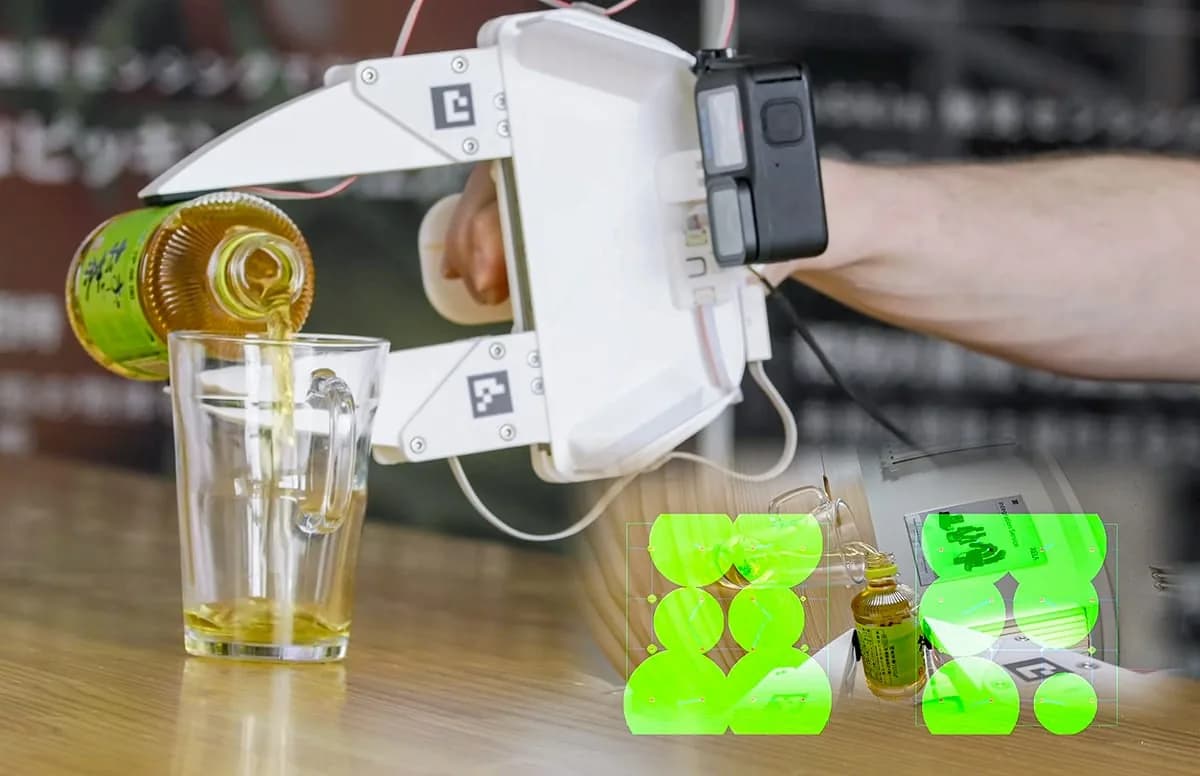
La integración de sensores de presión permite que los robots manejen objetos con mayor destreza, superando las limitaciones de la retroalimentación motriz estándar.
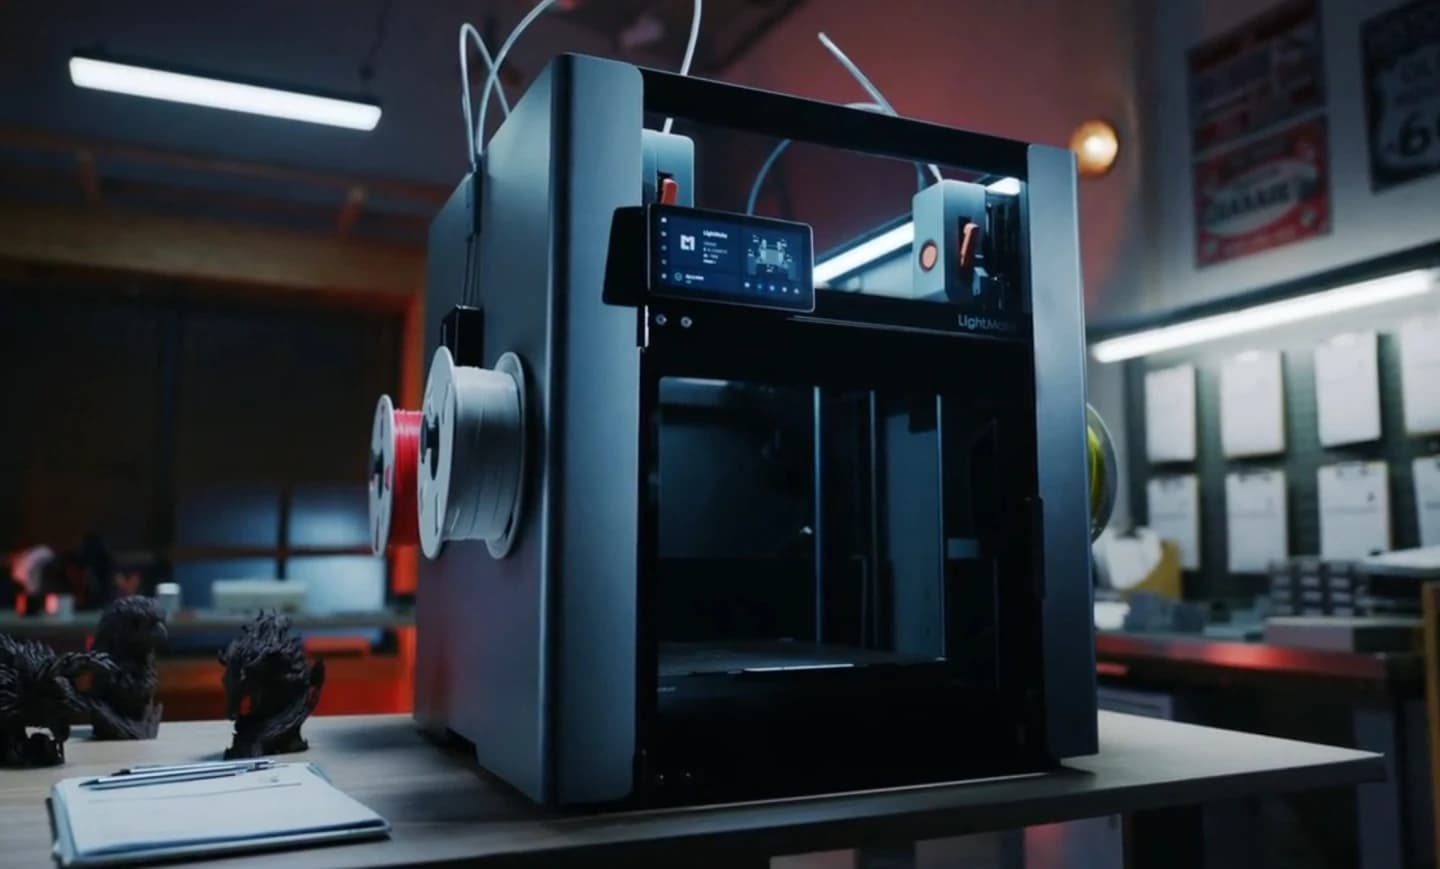
La nueva LightMake L4 busca revolucionar la producción a pequeña escala con cuatro cabezales independientes y motores lineales, eliminando el desperdicio de filamento.
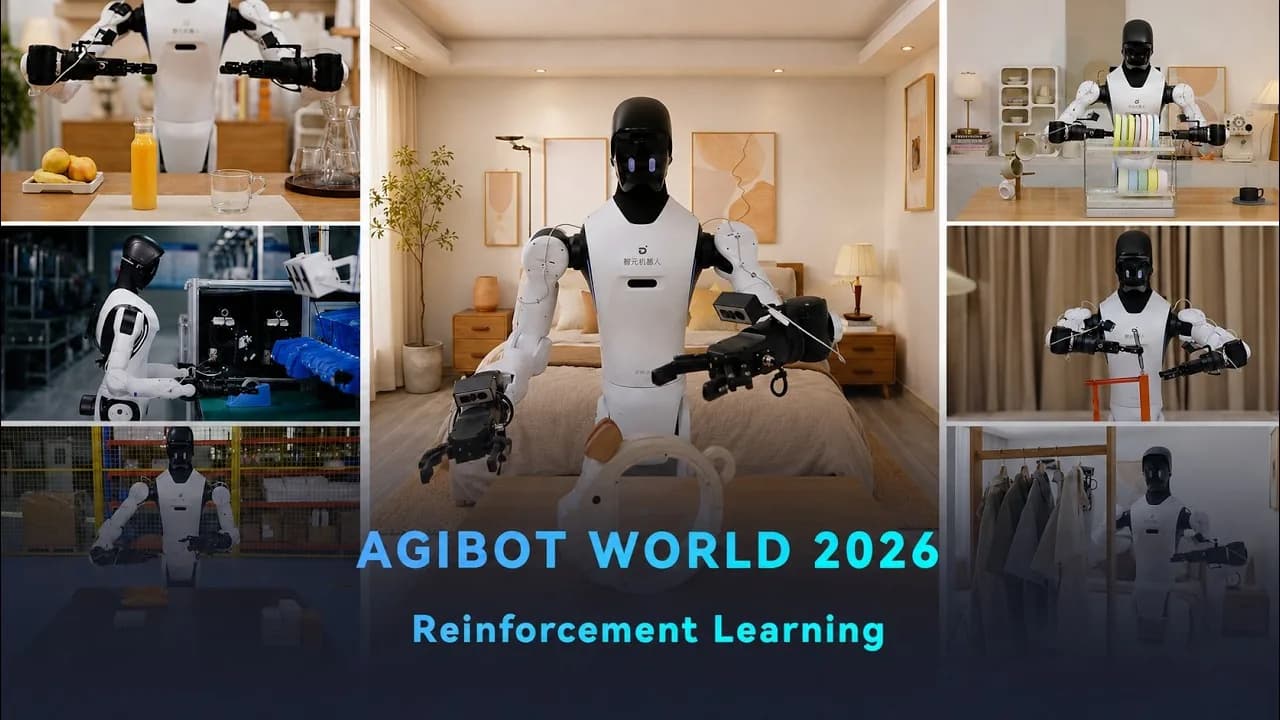
El conjunto de datos WORLD 2026 incluye los fracasos y las correcciones humanas, no solo las demostraciones exitosas que dominan el entrenamiento de robots.
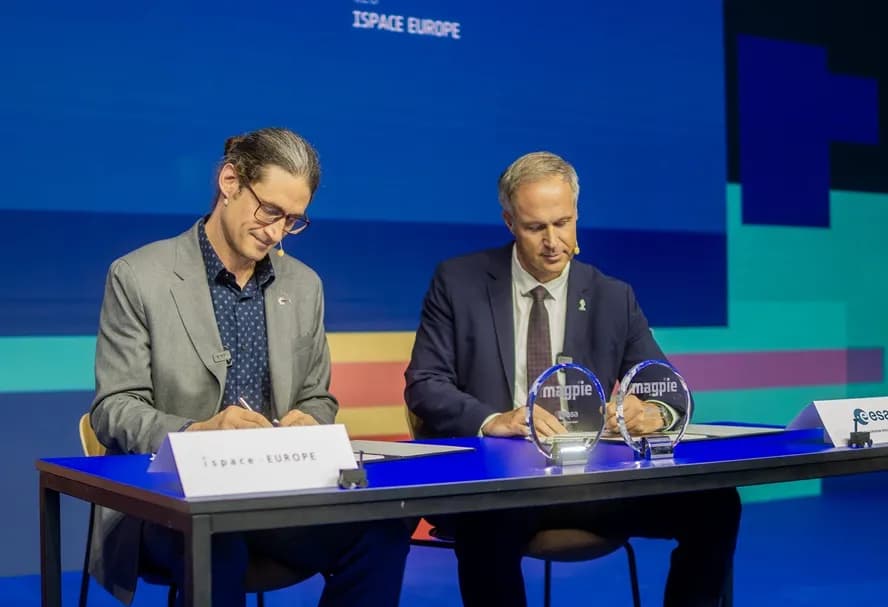
El contrato de 65 millones de euros quedó en manos de ispace-Europe, filial de la empresa japonesa, y cubre el desarrollo, la fabricación y el transporte del vehículo al polo sur de la Luna.
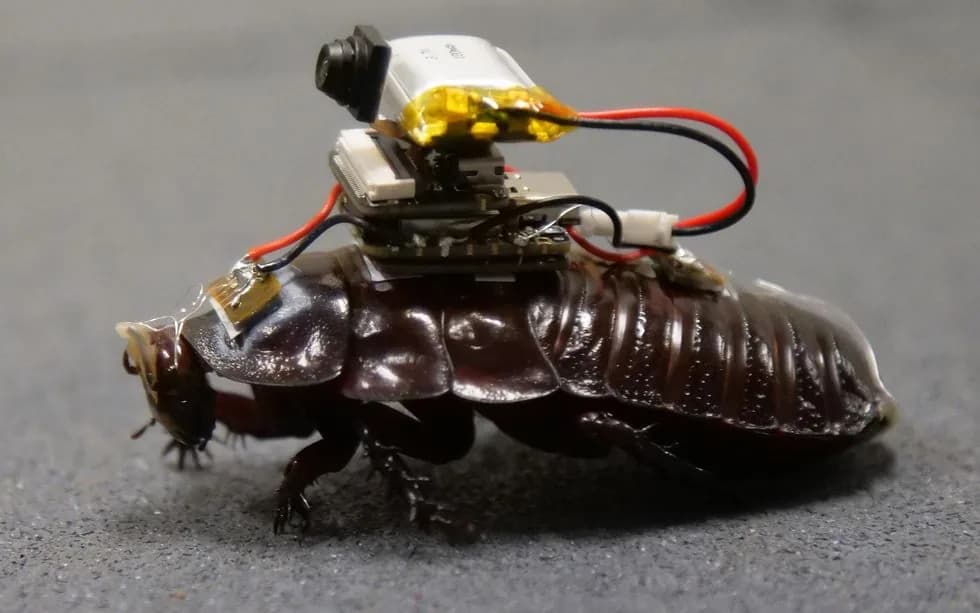
El Laboratorio de Biorrobótica de la Universidad de Queensland convirtió a la cucaracha más pesada del mundo en un paramédico teledirigido capaz de disparar una jeringa con resorte.
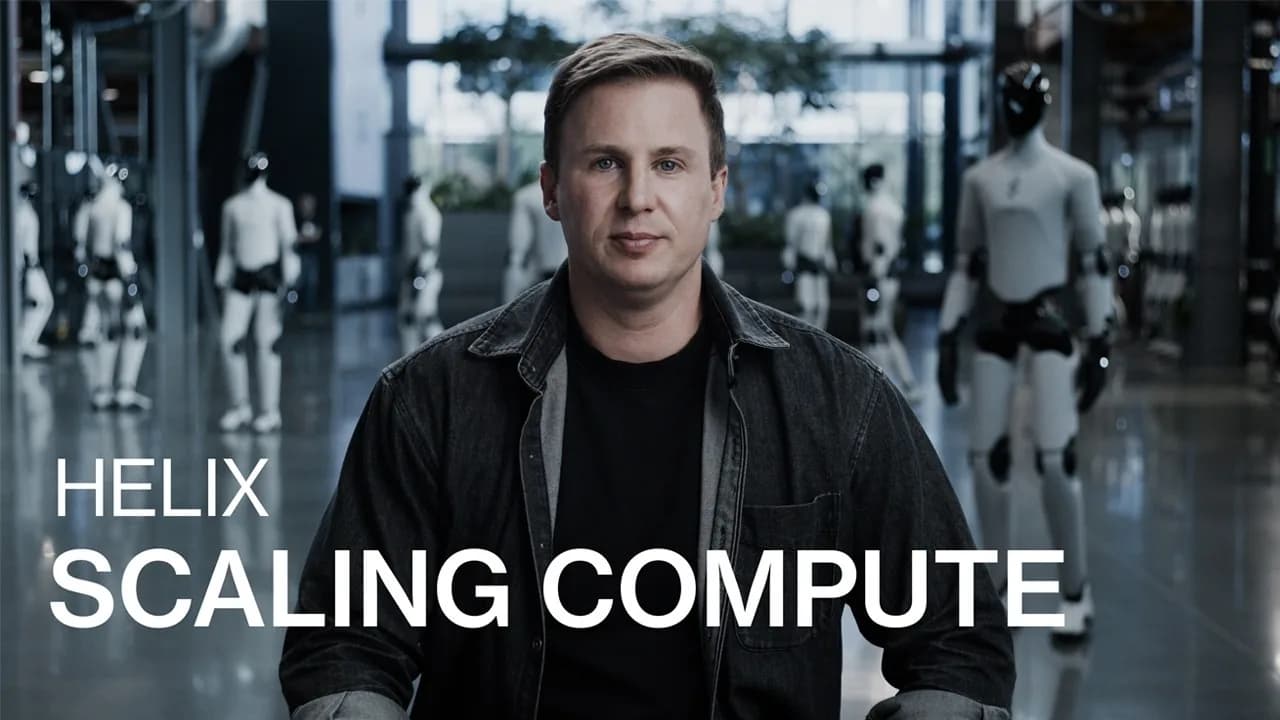
El acuerdo con la británica Nscale parte en 3.500 millones de dólares y puede superar los 6.000 millones, con el primer despliegue previsto para la segunda mitad de 2027 en Barstow, Texas.
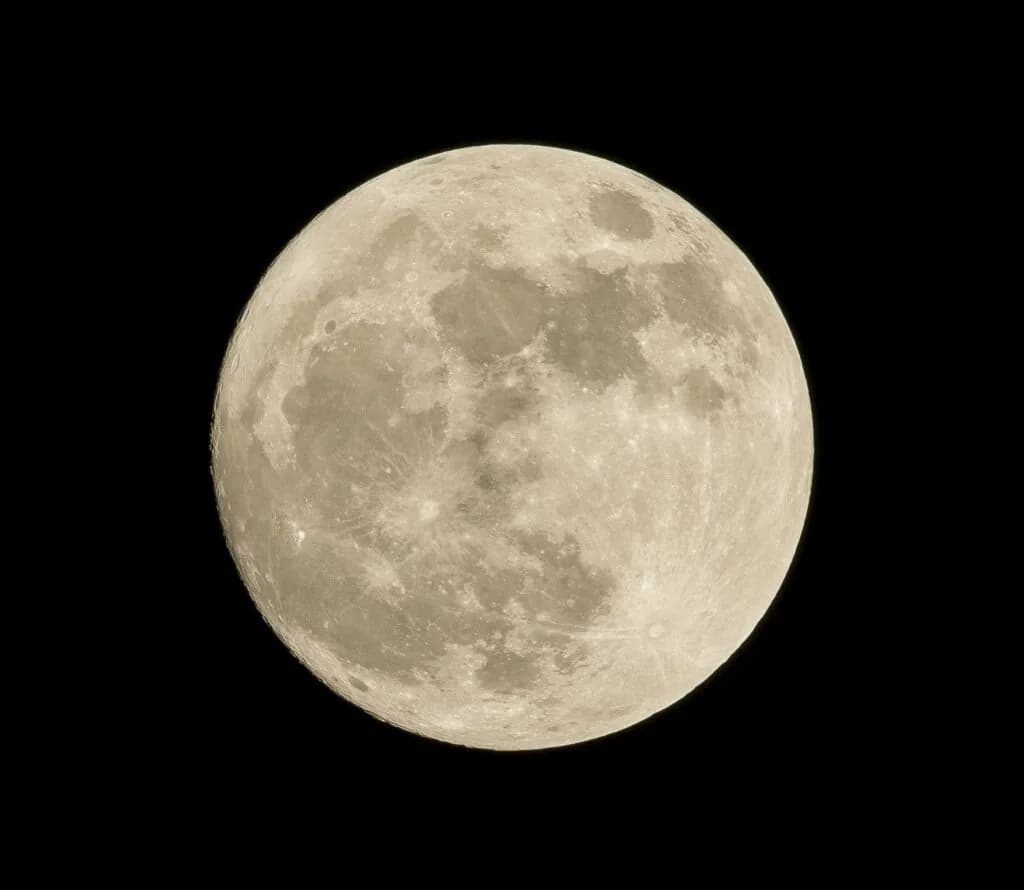
La misión CADRE alunizará a fines de 2026 con tres vehículos que eligen líder entre ellos, se reparten las tareas y rehacen el plan en grupo cuando a uno se le acaba la carga.
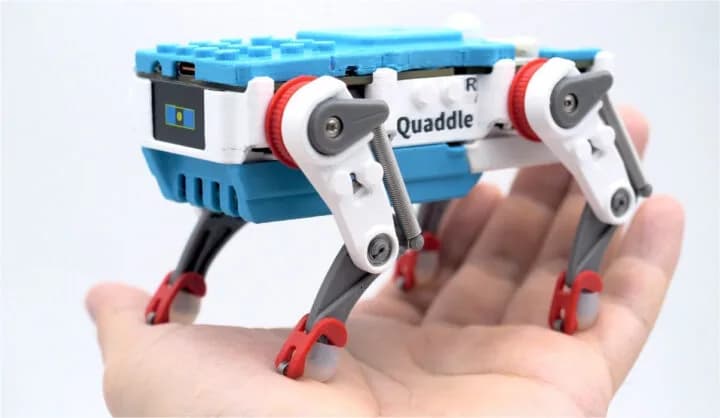
El kit cuadrúpedo de 170 gramos suma un núcleo de movimiento ESP32-S3, otro opcional de IA para comandos de voz y firmware abierto OpenCat, con tres versiones que parten en 99 dólares.
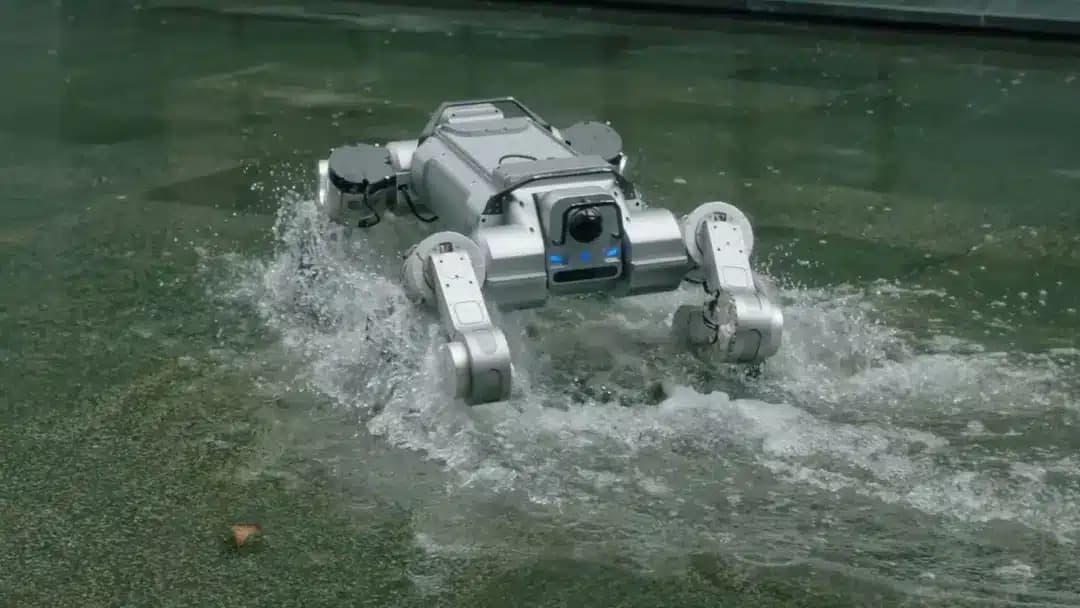
La plataforma presentada en la Conferencia Mundial de Robótica de Beijing busca reemplazar tres tipos de máquinas distintas con una sola arquitectura de movilidad.
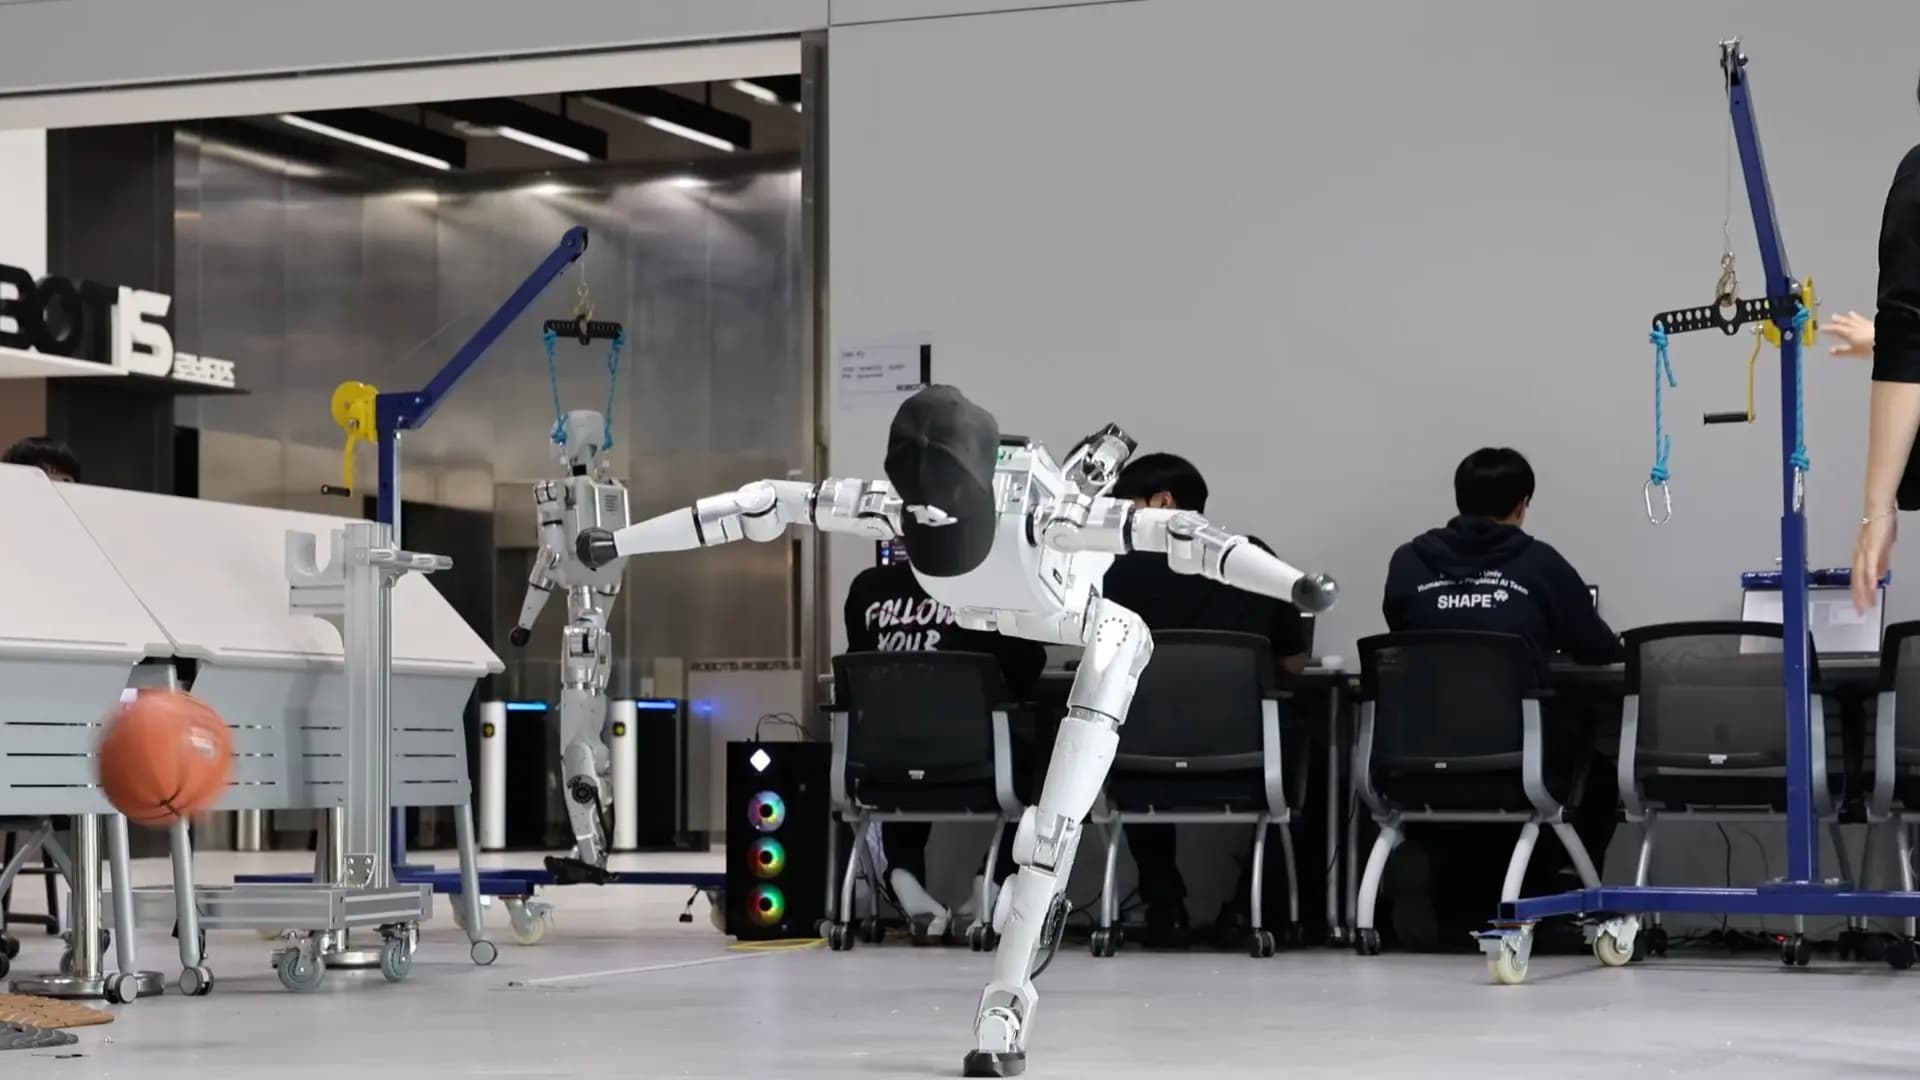
El programa OH! GYM permite entrenar comportamientos en simulación, transferirlos a un robot físico y corregir las políticas de control con datos reales, sin quemar hardware en cada intento.
La empresa china abrió las ventas del robot junto a OpenBridge, un ecosistema abierto con repositorio público de habilidades para que los desarrolladores reutilicen lo que otros programaron.
El robot esférico de Texas A&M se mueve con un péndulo interno y solo dos actuadores, y está pensado para bajar a los pozos permanentemente oscuros del polo sur de la Luna.
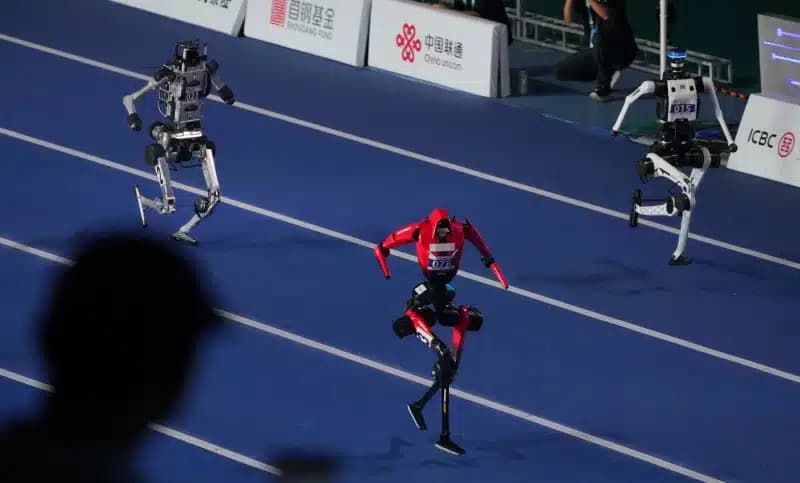
En los World Humanoid Robot Games de Pekín, Tiangong Ultra bajó la marca de Usain Bolt y otro robot de la misma empresa saltó 2,88 metros, muy por encima del récord humano de 1993.
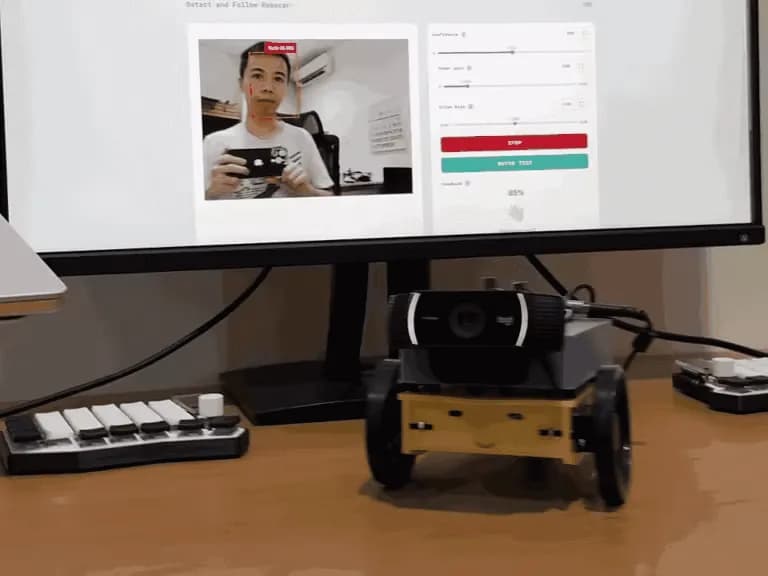
El proyecto reparte el trabajo entre el microprocesador Qualcomm con Linux, que corre el modelo de visión, y el microcontrolador STM32 con Zephyr, que maneja los servos en tiempo real.
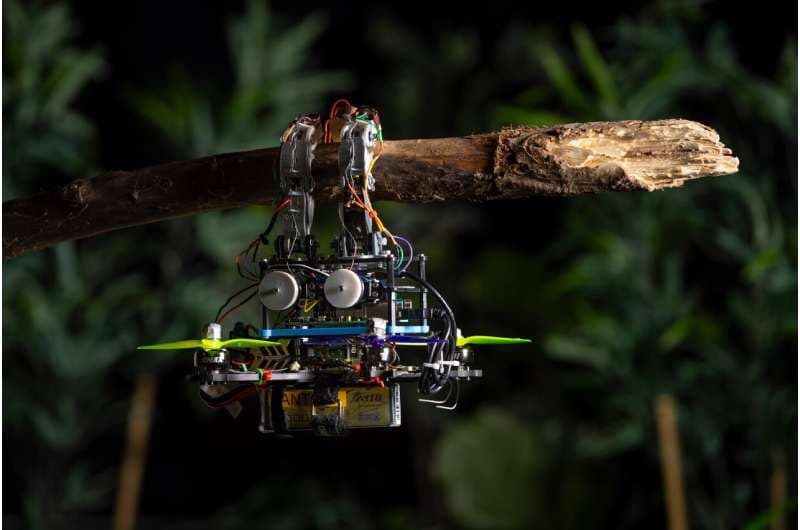
El equipo neerlandés equipó la pinza del dron con sensores táctiles blandos para detectar, agarrar y descansar sobre ramas cuando la visión por cámara falla en entornos con mucha vegetación.
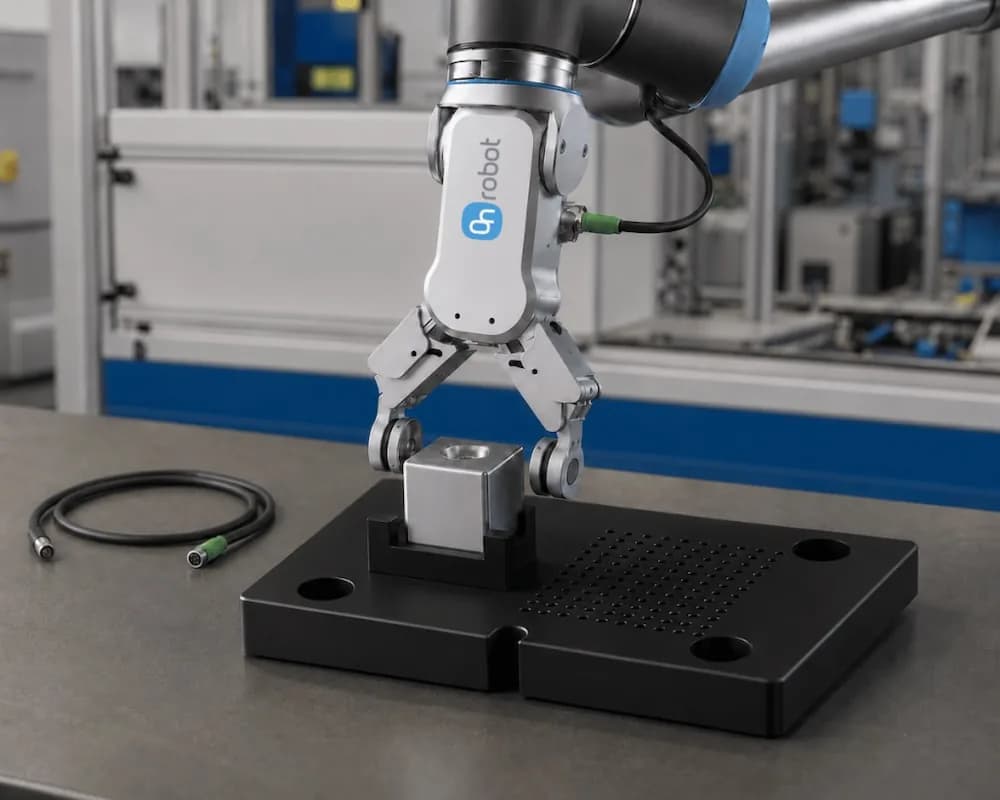
Thomas Houden, de OnRobot, sostiene que el modelo más capaz no sirve si la herramienta del extremo del brazo no puede sentir la fuerza, detectar el deslizamiento y confirmar el agarre.
World Labs, la empresa de Fei-Fei Li, presentó un modelo que genera, reconstruye y simula escenas tridimensionales, y que según sus mediciones supera a los modelos especializados en su propio terreno.
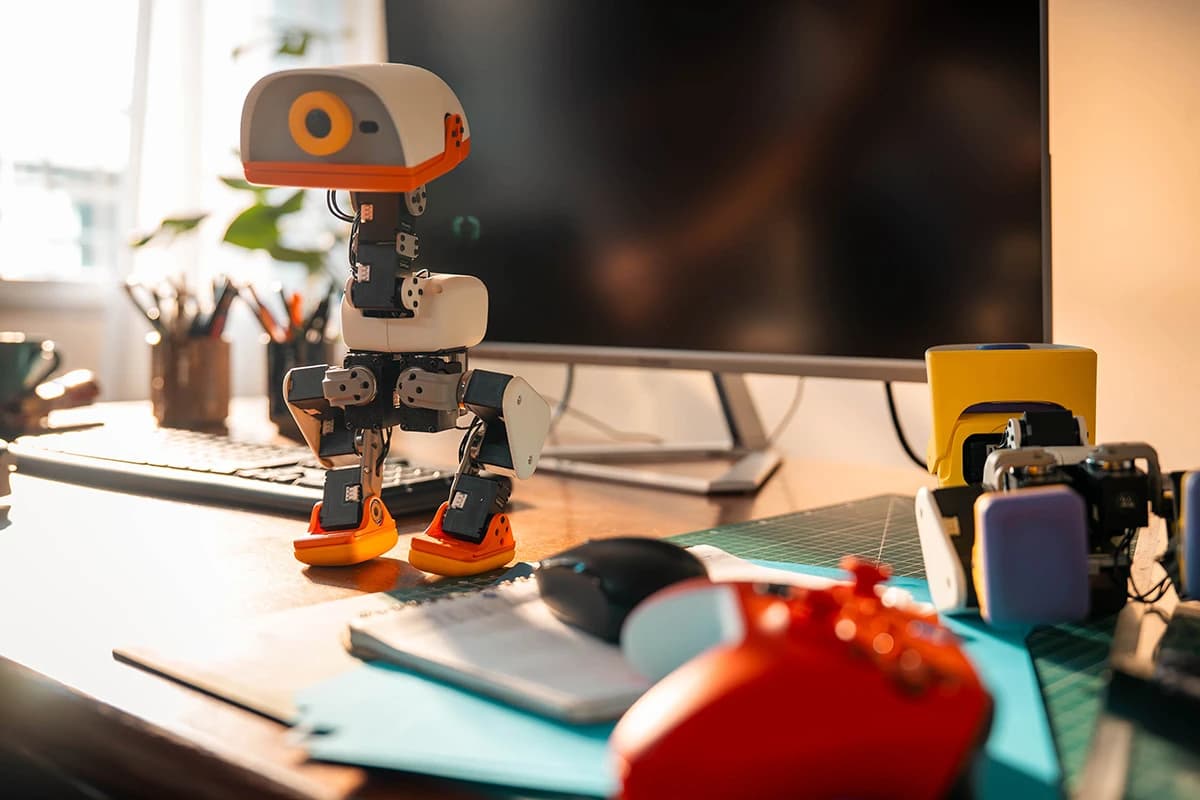
Pollen Robotics, filial de Hugging Face, abrió las reservas de un bípedo de 800 gramos con 15 motores, LiDAR y un entorno de simulación de escritorio para entrenarlo.
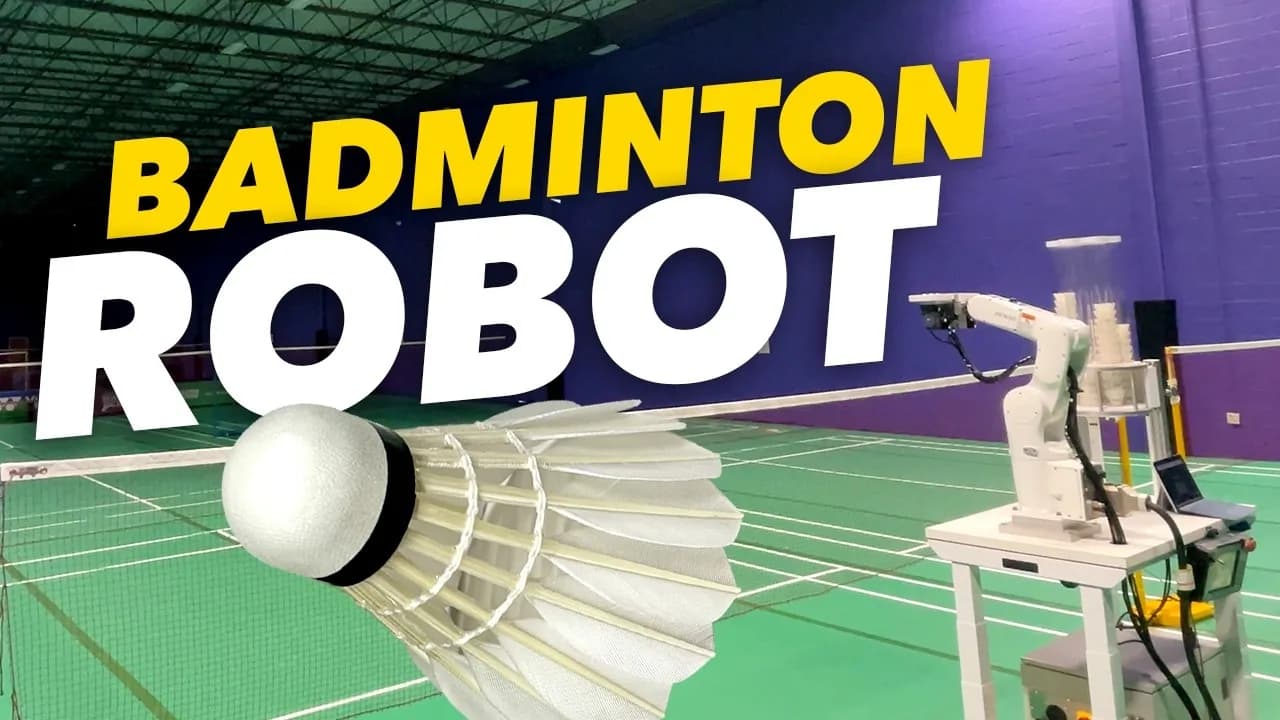
Un aficionado convirtió un robot industrial de seis ejes en una máquina de entrenamiento que almacena 120 volantes y repite hasta 127 posiciones programadas.
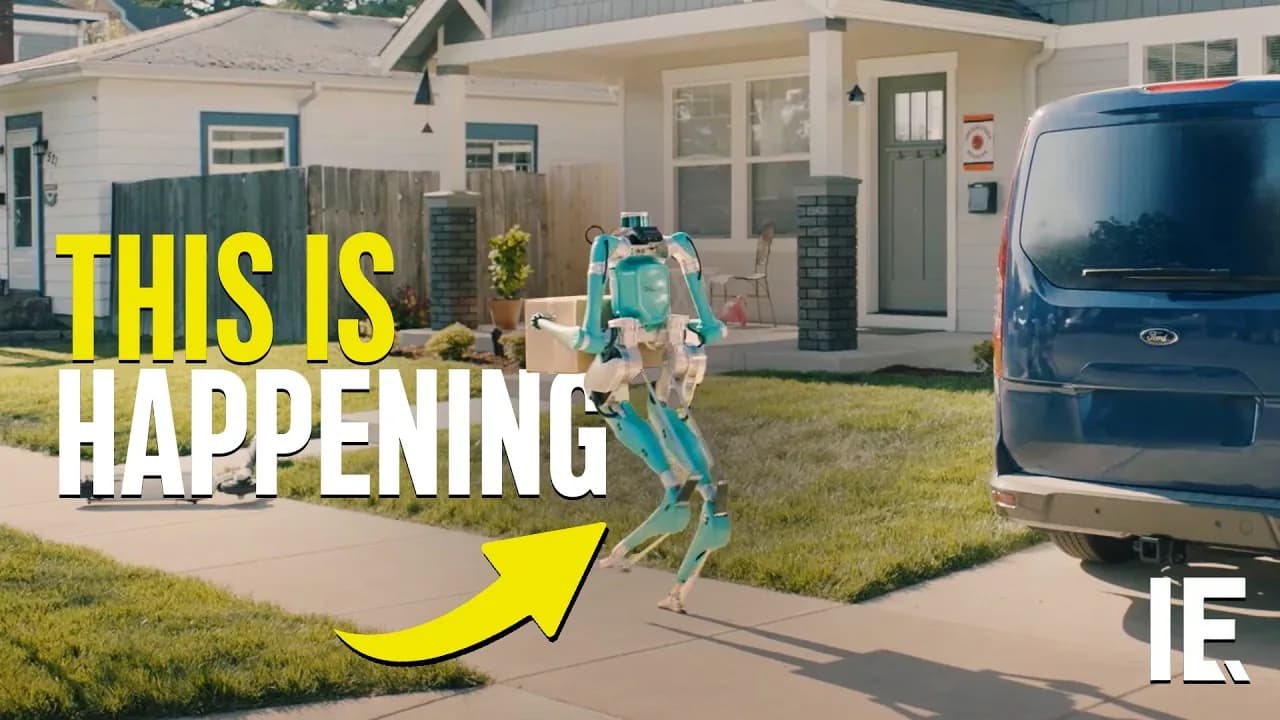
Investigadores de Hong Kong y Oxford entrenaron un control jerárquico que deja al robot decidir cuándo saltar, con 0,44 segundos en el aire y una carrera previa de hasta 2,5 metros por segundo.
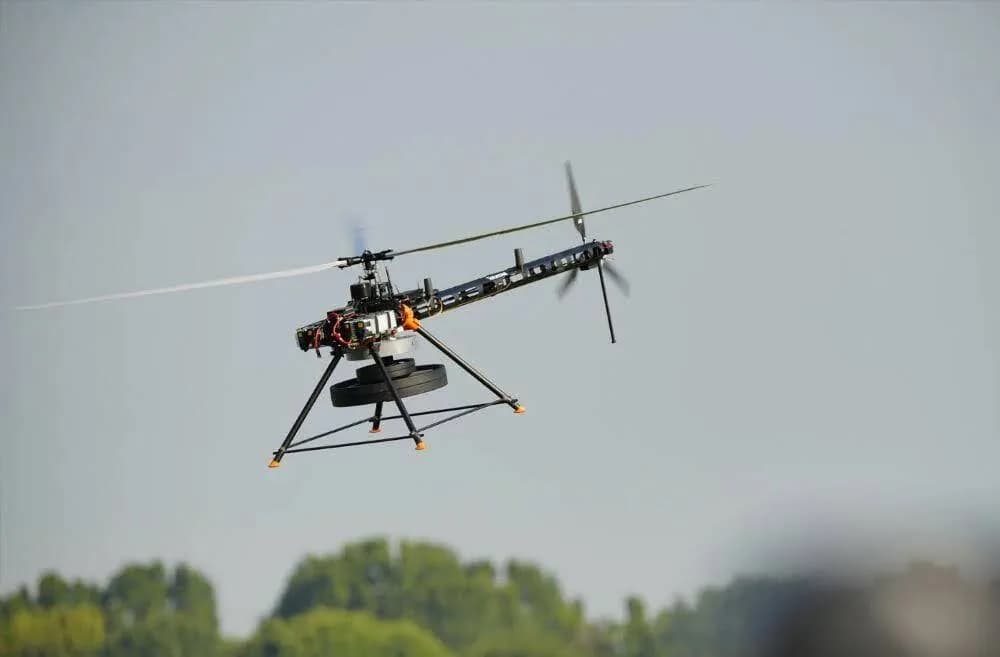
La empresa canadiense ganó el DARPA Lift Challenge con una aeronave de rotor único que levantó una carga 3,84 veces su propio peso a lo largo de un circuito de ocho kilómetros.
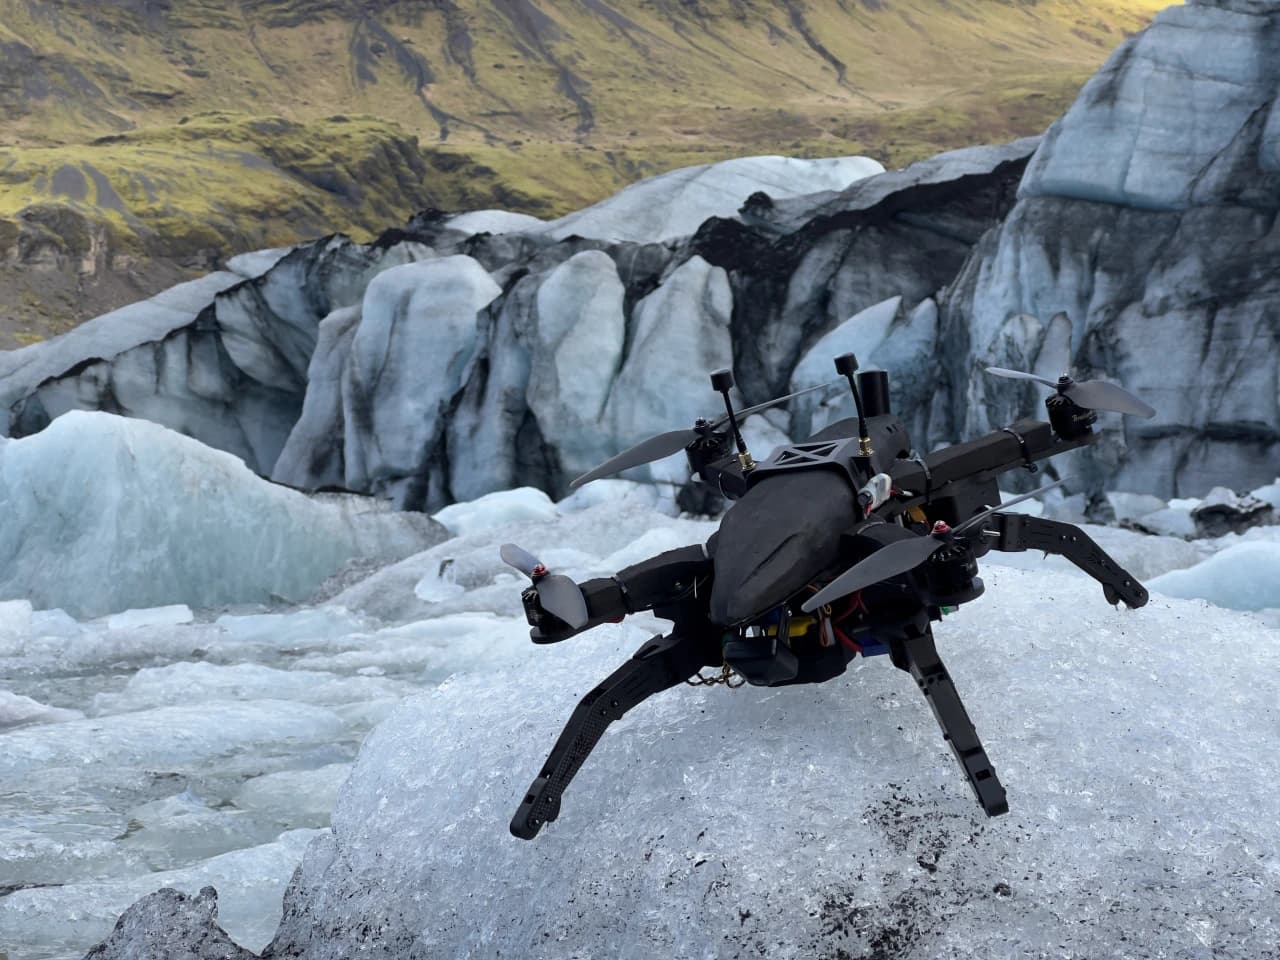
Un cuadricóptero de la Université de Sherbrooke logró 24 aterrizajes limpios en el glaciar Fjallsjökull, en Islandia, sobre pendientes de hasta 58 grados y con ráfagas superiores a 30 km/h.
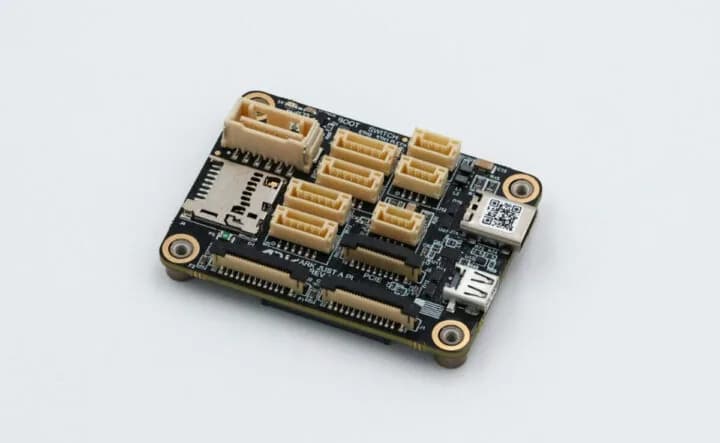
Una placa portadora del tamaño del propio Compute Module 5, fabricada en Estados Unidos y con cumplimiento NDAA, pensada para drones y robots con poco espacio disponible.
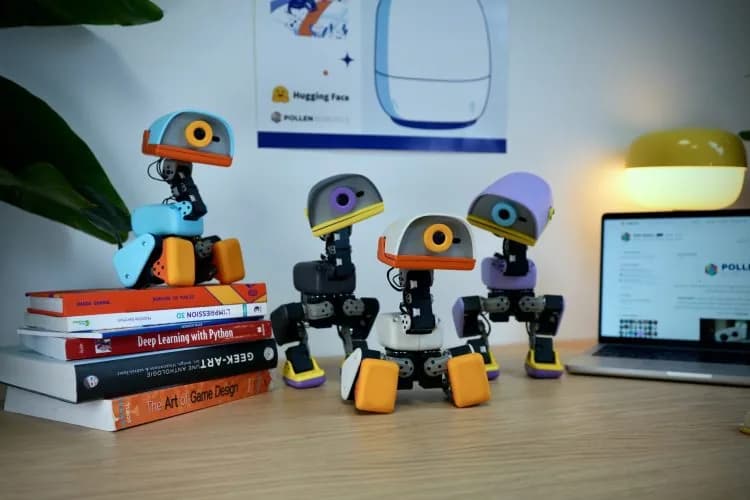
Hugging Face y Pollen Robotics lanzan un pequeño bípedo pensado para experimentar con aprendizaje por refuerzo, con SDK abierto y primeras entregas antes de Navidad de 2026.
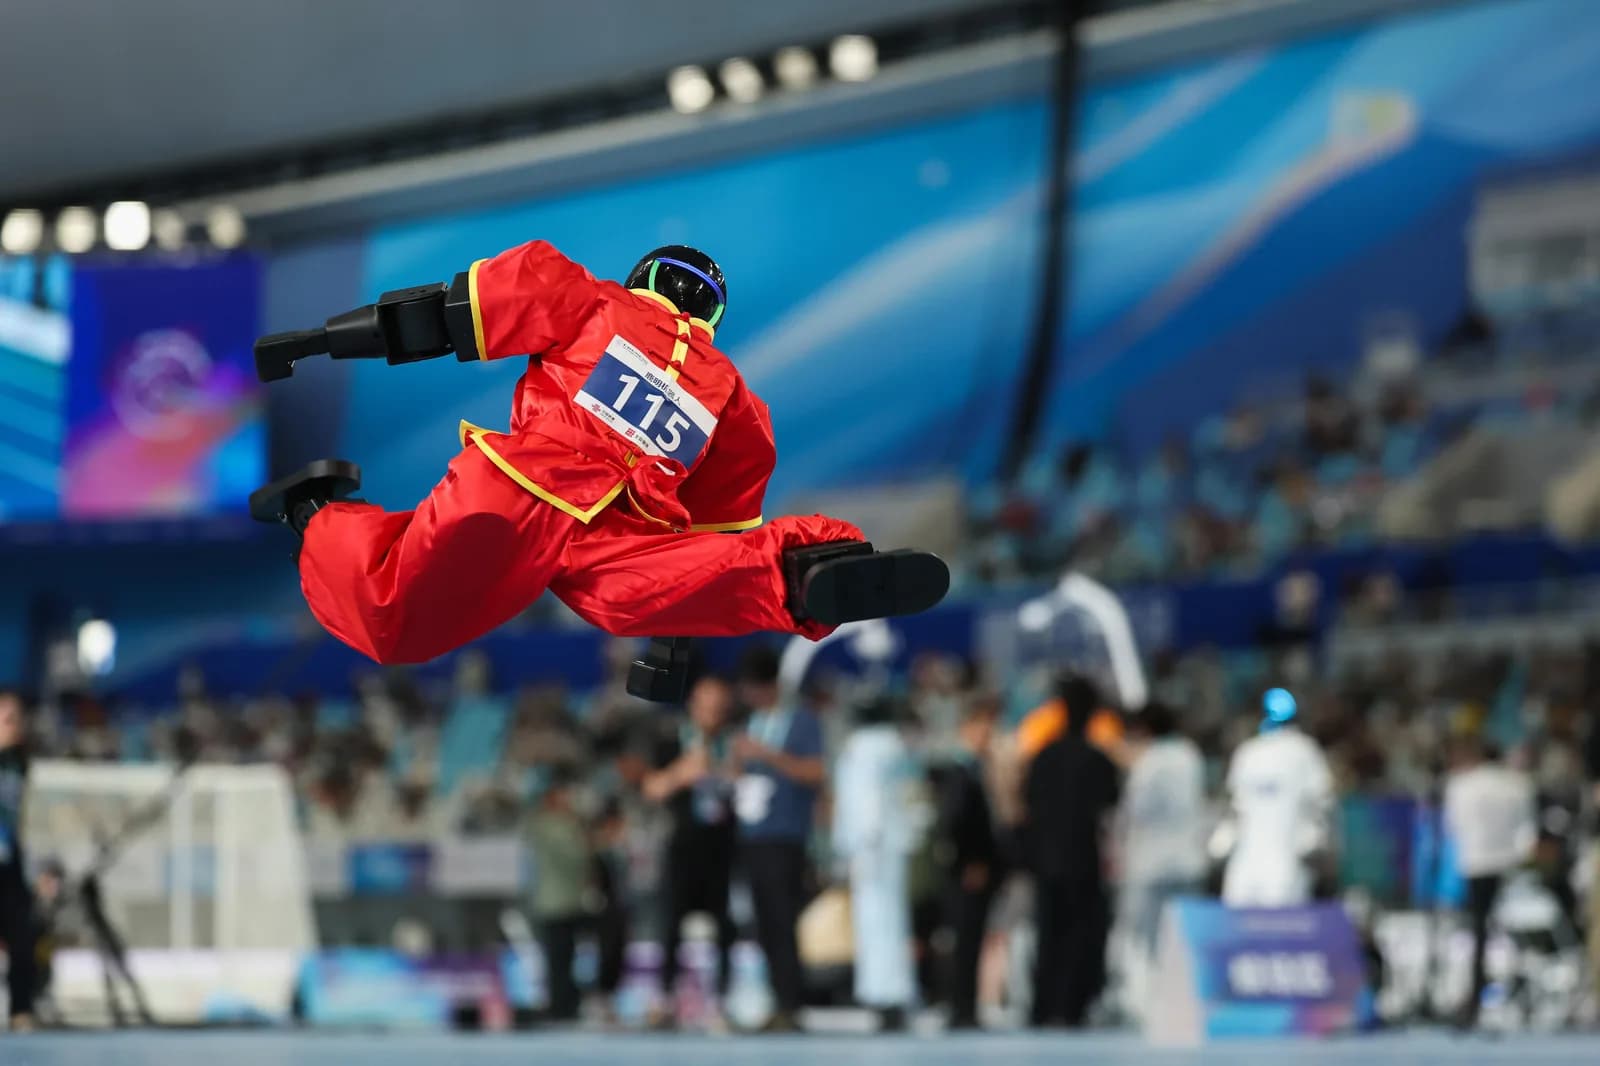
La segunda edición de los Juegos Mundiales de Robots Humanoides dejó récords notables y también robots en llamas, con 641 de los 666 equipos participantes provenientes de China.
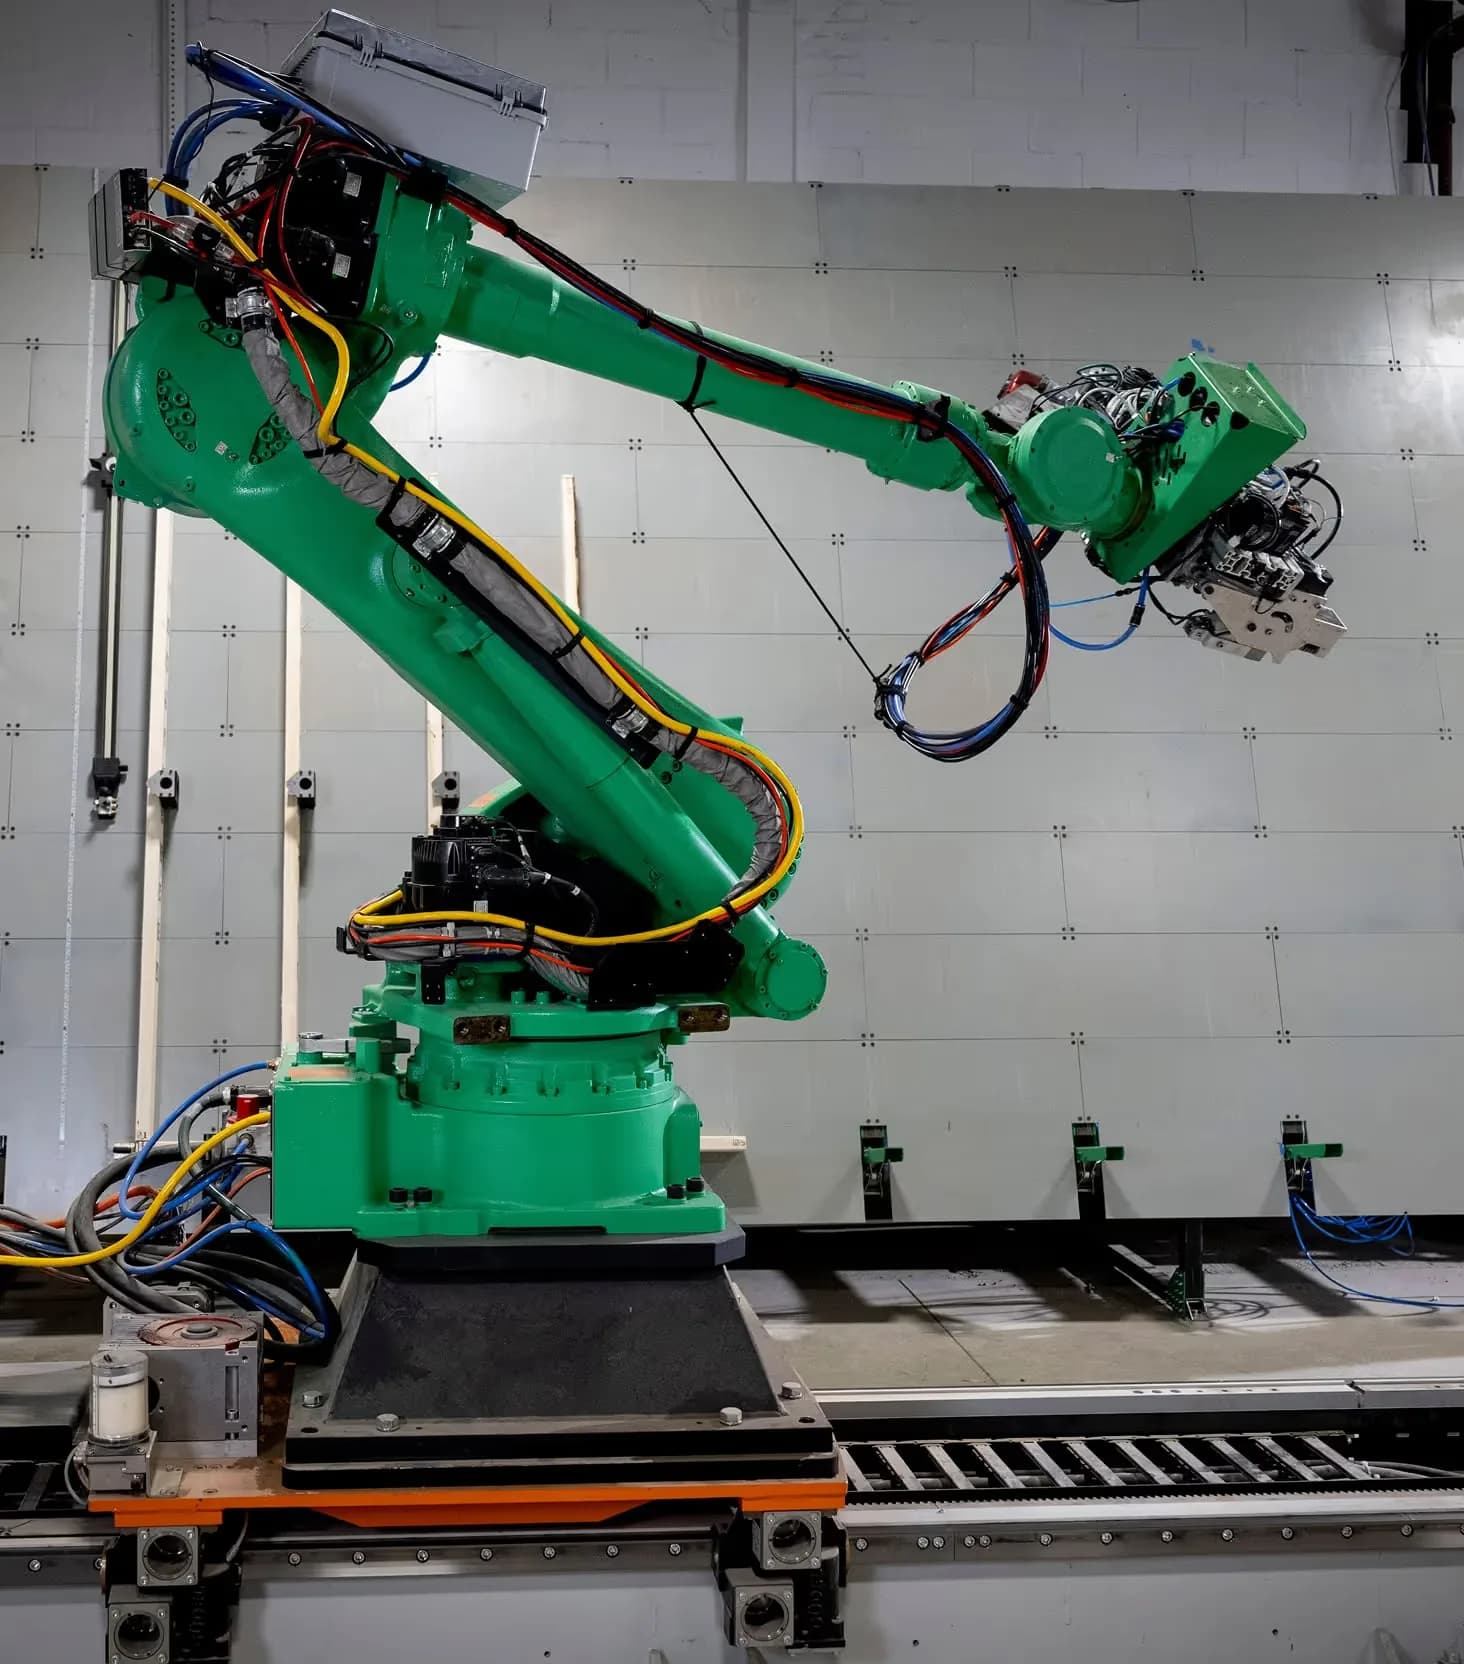
La empresa fundada por ex líderes de Amazon Robotics abrirá su planta FAB1 el 5 de octubre, con menos de 5 millones de dólares en equipamiento y capacidad para 500 unidades multifamiliares al año.
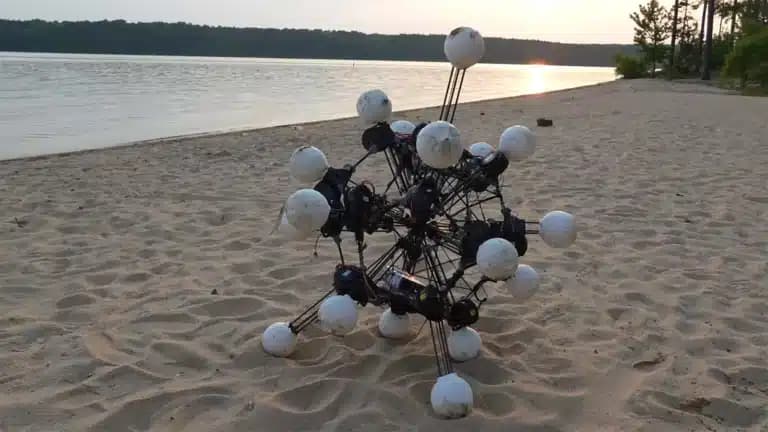
El equipo de la Universidad de Duke simuló más de 1.500 configuraciones para llegar a un diseño que puntúa 0,91 en isotropía dinámica, mientras los cuadrúpedos y humanoides avanzados quedan bajo 0,6.
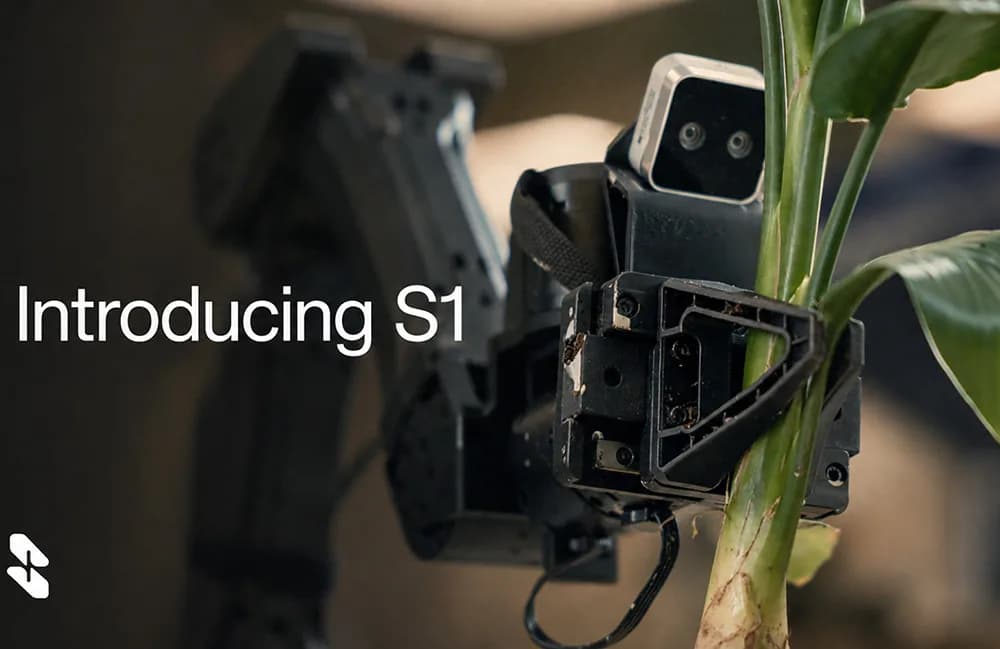
La empresa levantó cerca de 1.700 millones de dólares desde 2023 y asegura que su modelo aprende tareas largas con solo mirar un video humano en el contexto.
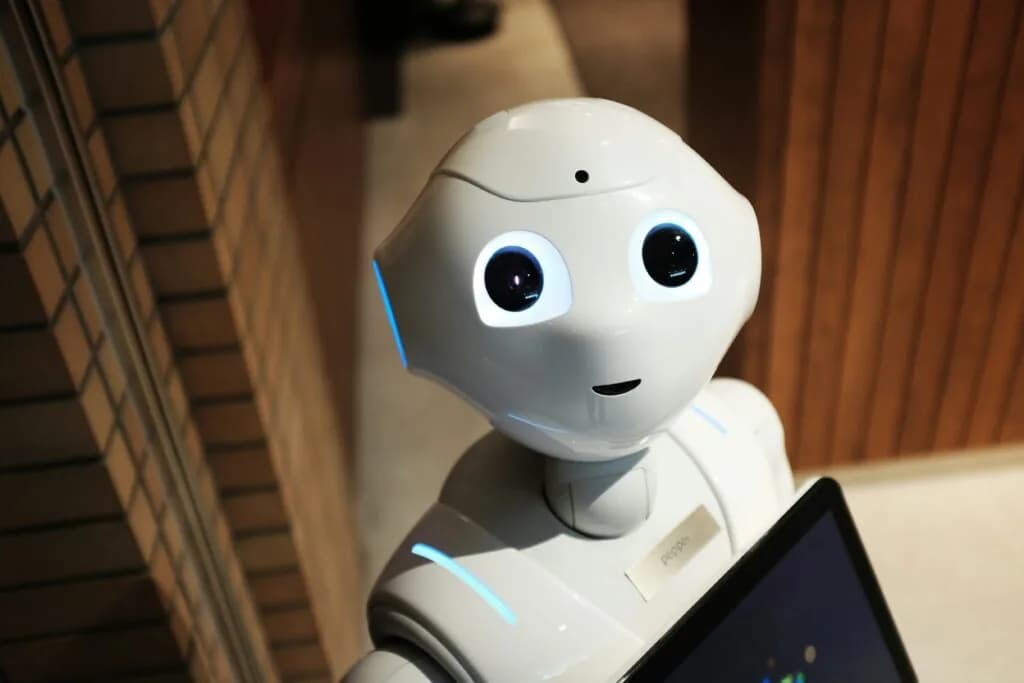
Un estudio publicado en Science Robotics midió cerebro y oxitocina en 50 personas conversando con Pepper, y encontró que los gestos empeoran el efecto de los errores en lugar de amortiguarlo.
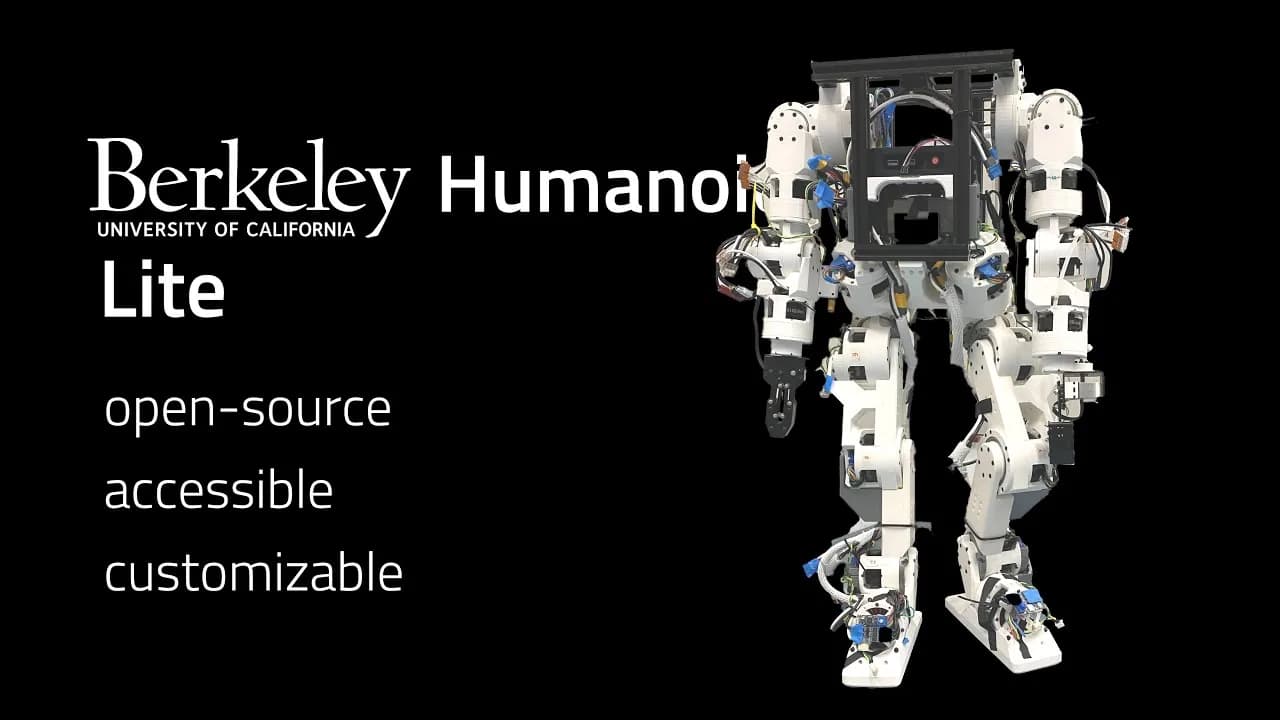
El diseño abierto de la Universidad de California reemplaza actuadores industriales por reductores cicloidales impresos en PLA, con un costo de 188 dólares por articulación grande.
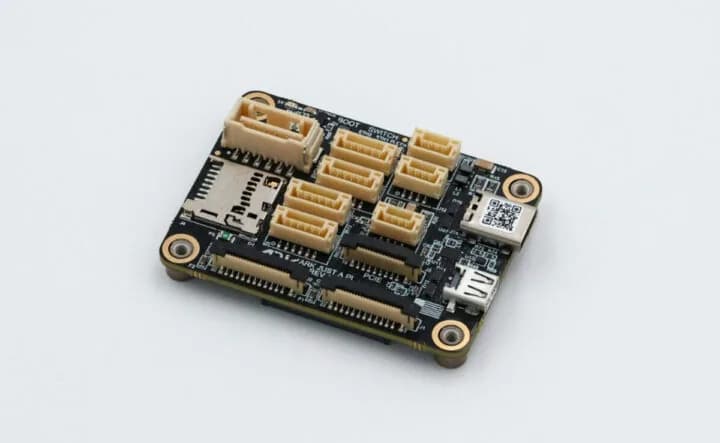
La placa mide 55 x 40 mm, cumple la norma NDAA, trae switch Ethernet integrado y cuesta 335 dólares, muy por encima de las portadoras genéricas para el Compute Module 5.
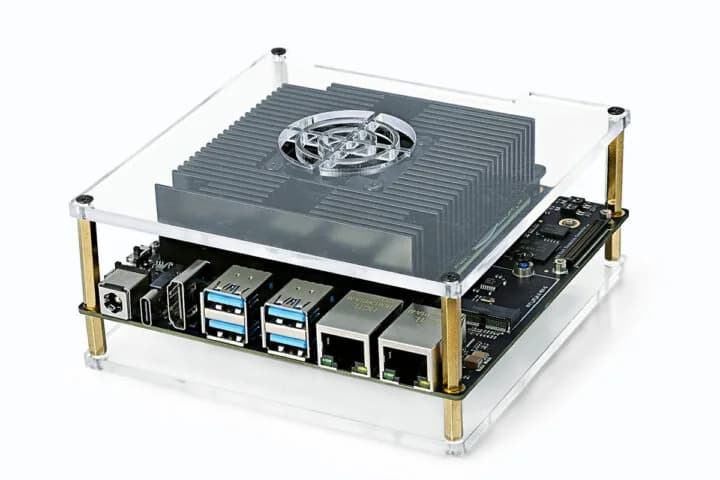
El kit de D-Robotics combina seis núcleos Cortex-A78AE, cuatro Cortex-R52+ en lockstep y 24 GB de LPDDR5 por 899 dólares, con ROS 2 Humble de fábrica.
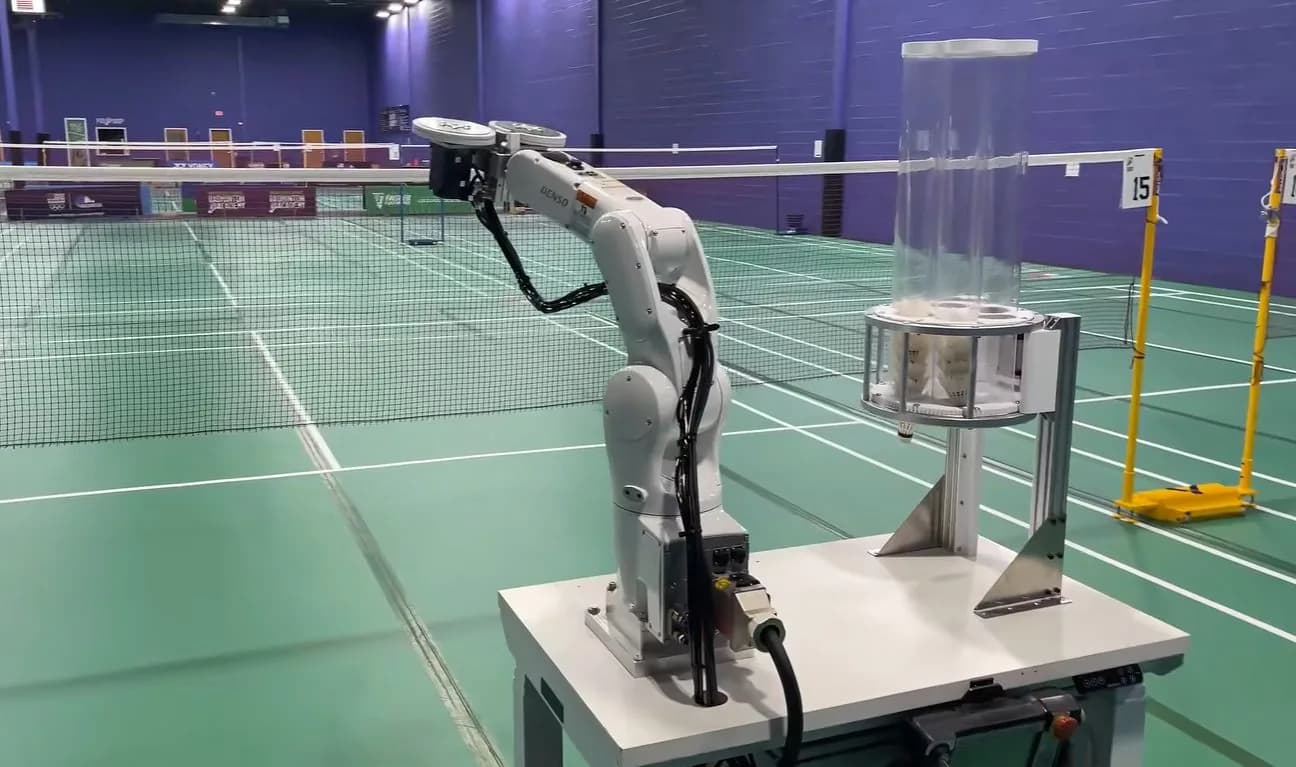
Travis Mitchell convirtió un brazo robótico de seis ejes en una máquina lanzavolantes con pinza neumática, discos impresos en 3D y un microcontrolador ATmega.
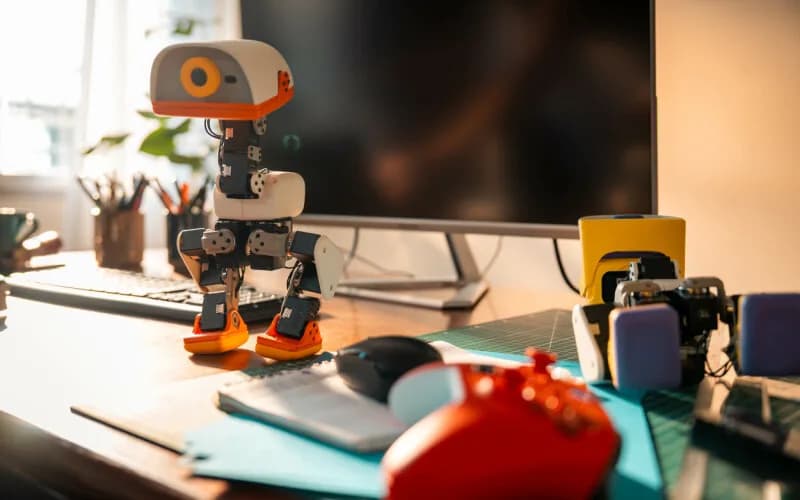
Pollen Robotics presentó un bípedo de 25 centímetros con cámara, LiDAR y todo el software abierto, pensado como banco de pruebas barato para entrenar comportamientos por refuerzo.
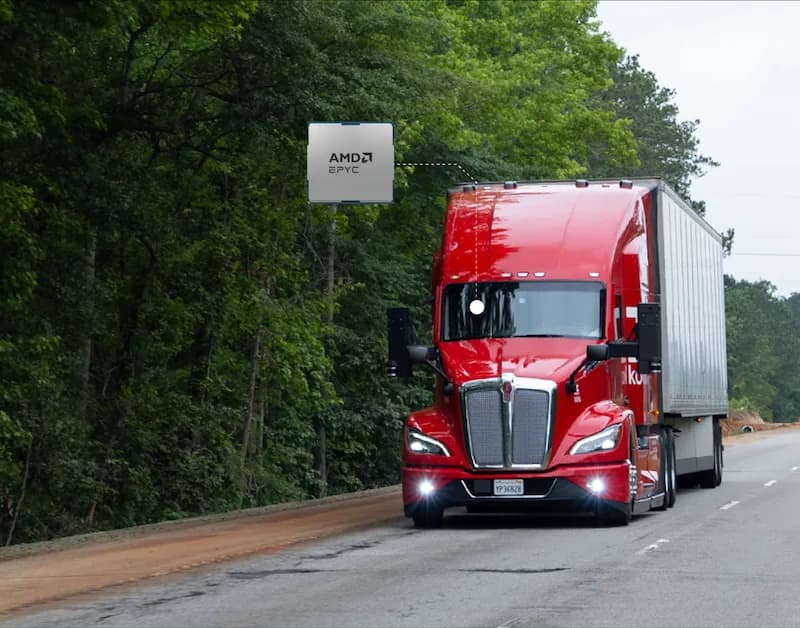
La séptima generación del Kodiak Driver usa procesadores de servidor para agregar y preprocesar los datos de lídar, cámaras y radares antes de planificar la ruta.
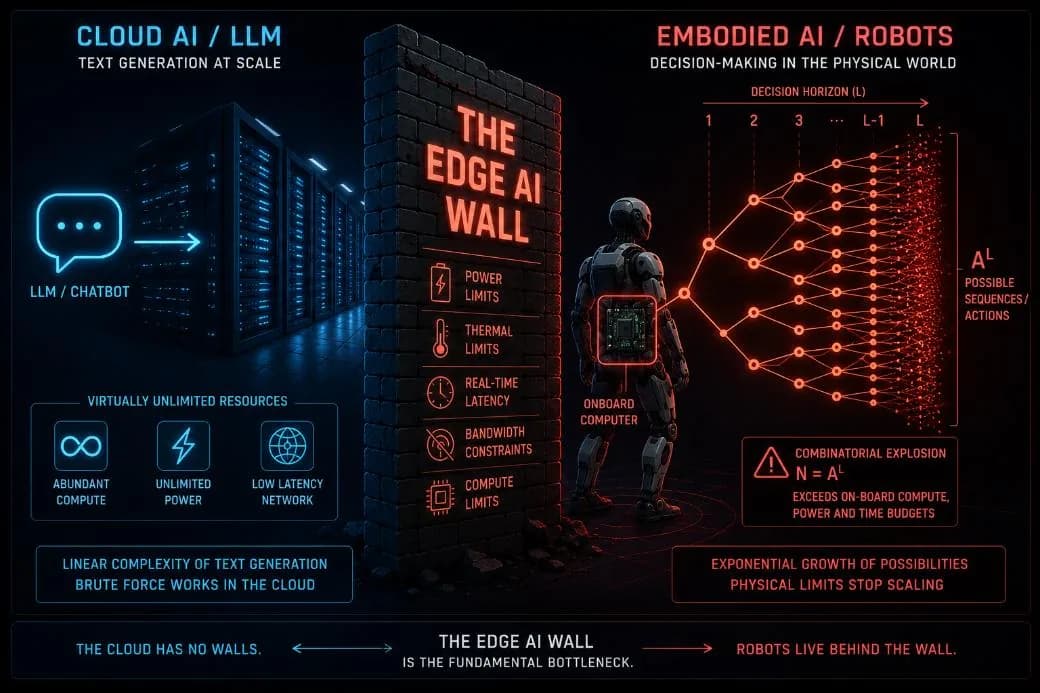
Zhengis Tileubay sostiene que el problema no es la falta de cómputo a bordo, sino la explosión combinatoria del árbol de decisiones, y que escalar hardware no la resuelve.
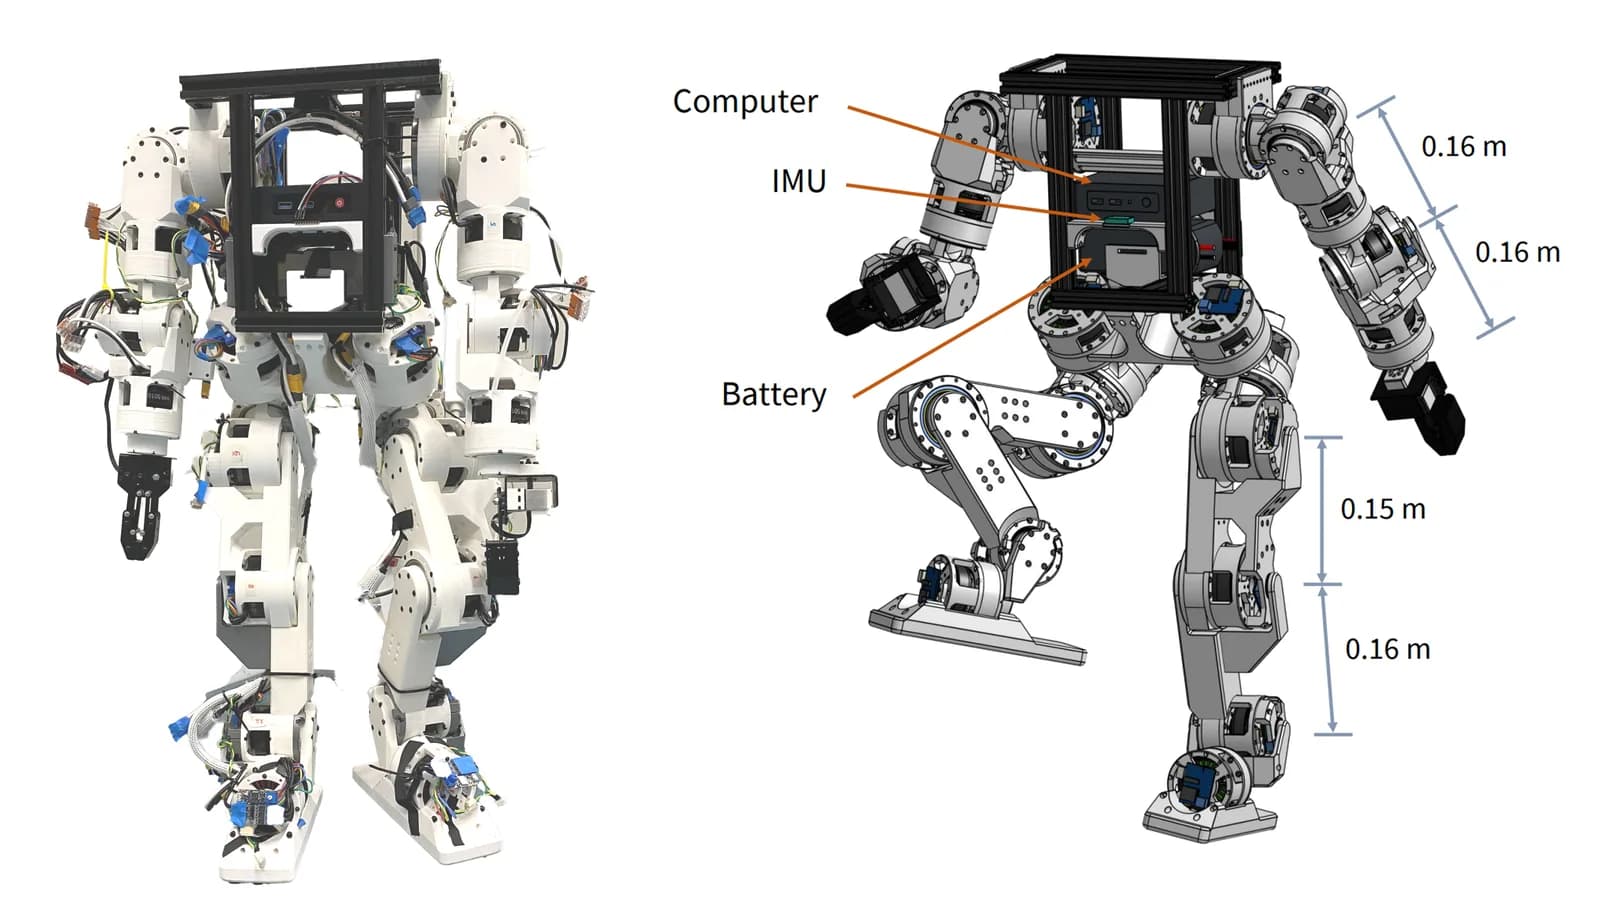
El diseño reemplaza los actuadores comerciales por reductores cicloidales impresos en 3D y publica los archivos en GitHub, para replicar el robot entero o reutilizar solo las articulaciones.
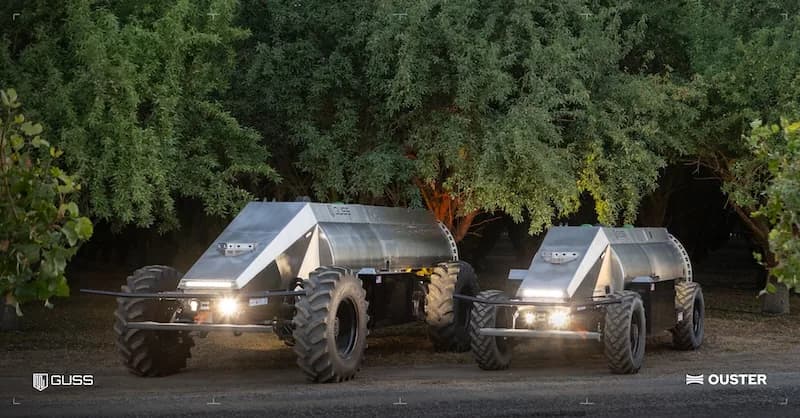
GUSS Automation integrará los sensores Rev8 OS0 de color nativo en su próxima generación de pulverizadores sin conductor, donde el GPS no da la precisión que exigen las hileras densas.
El sistema combina agentes de IA, simulación y aprendizaje por refuerzo para adaptar políticas de navegación sin reentrenar desde cero cada vez que cambia el robot o el entorno.
La empresa ensaya brazos Kinova, máquinas de Watney y robots de ABB en sus centros de datos, y algunos trabajadores calculan que la automatización podría llevarse hasta el 80% de sus tareas.
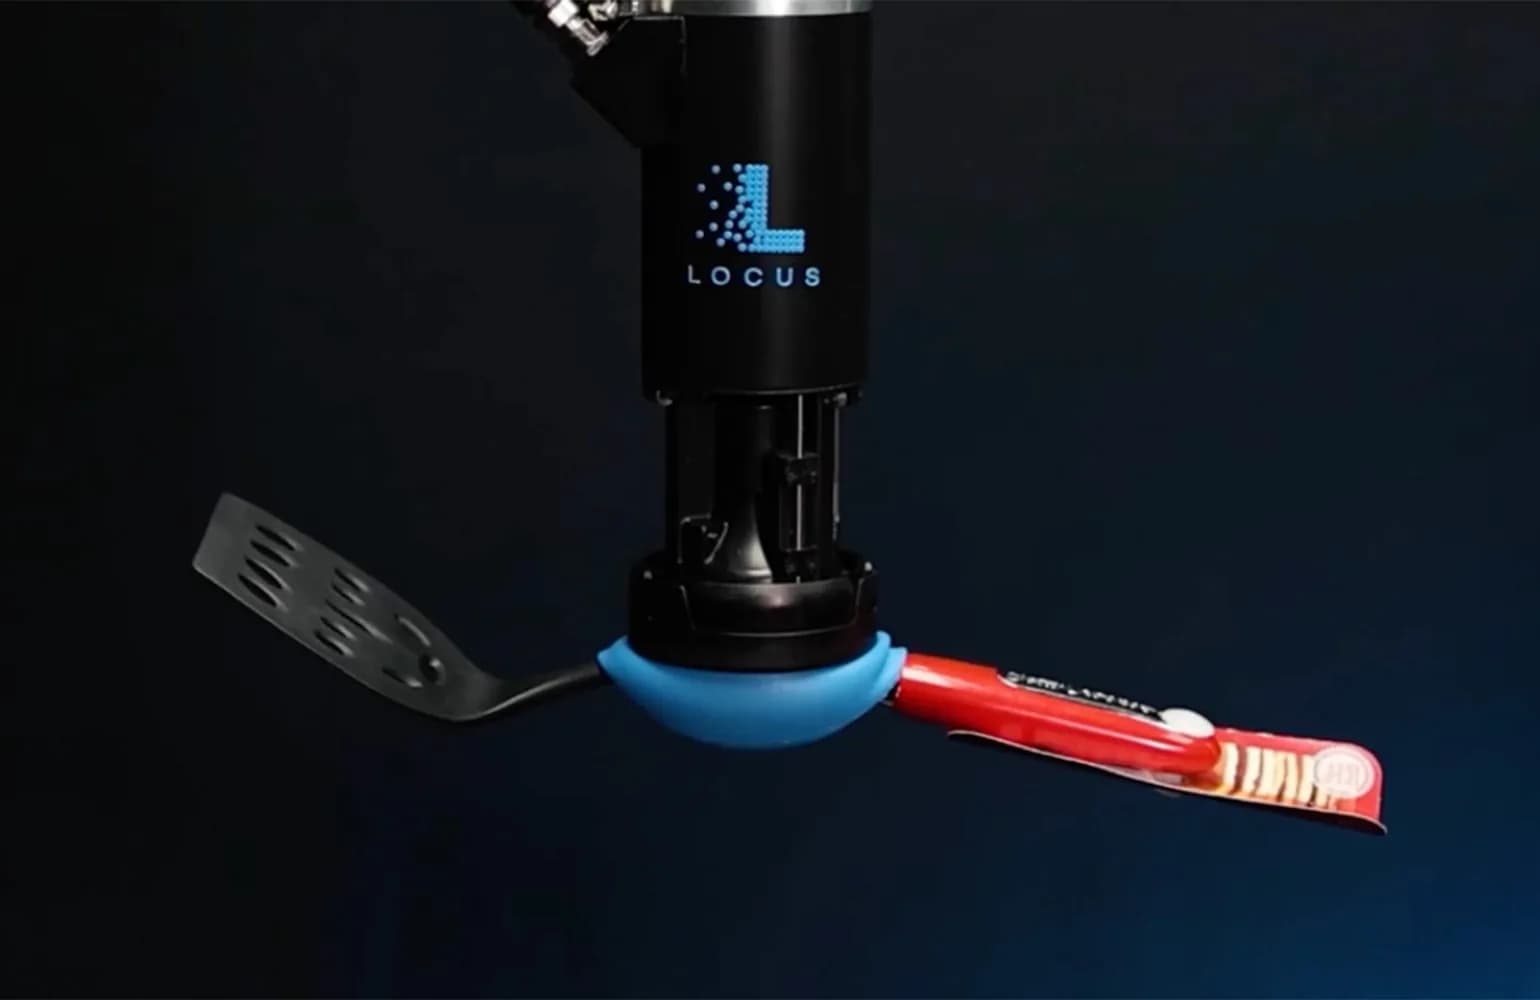
La empresa de robots móviles autónomos suma la tecnología de agarre blando NeuraGrasp, que combina succión y pinza para tomar bolsas porosas y textiles que la ventosa clásica no logra levantar.
El algoritmo CBS, desarrollado en la Universidad de York, procesa las diferencias verticales y horizontales entre ambas cámaras cuando estas apuntan al mismo punto, igual que los ojos humanos.
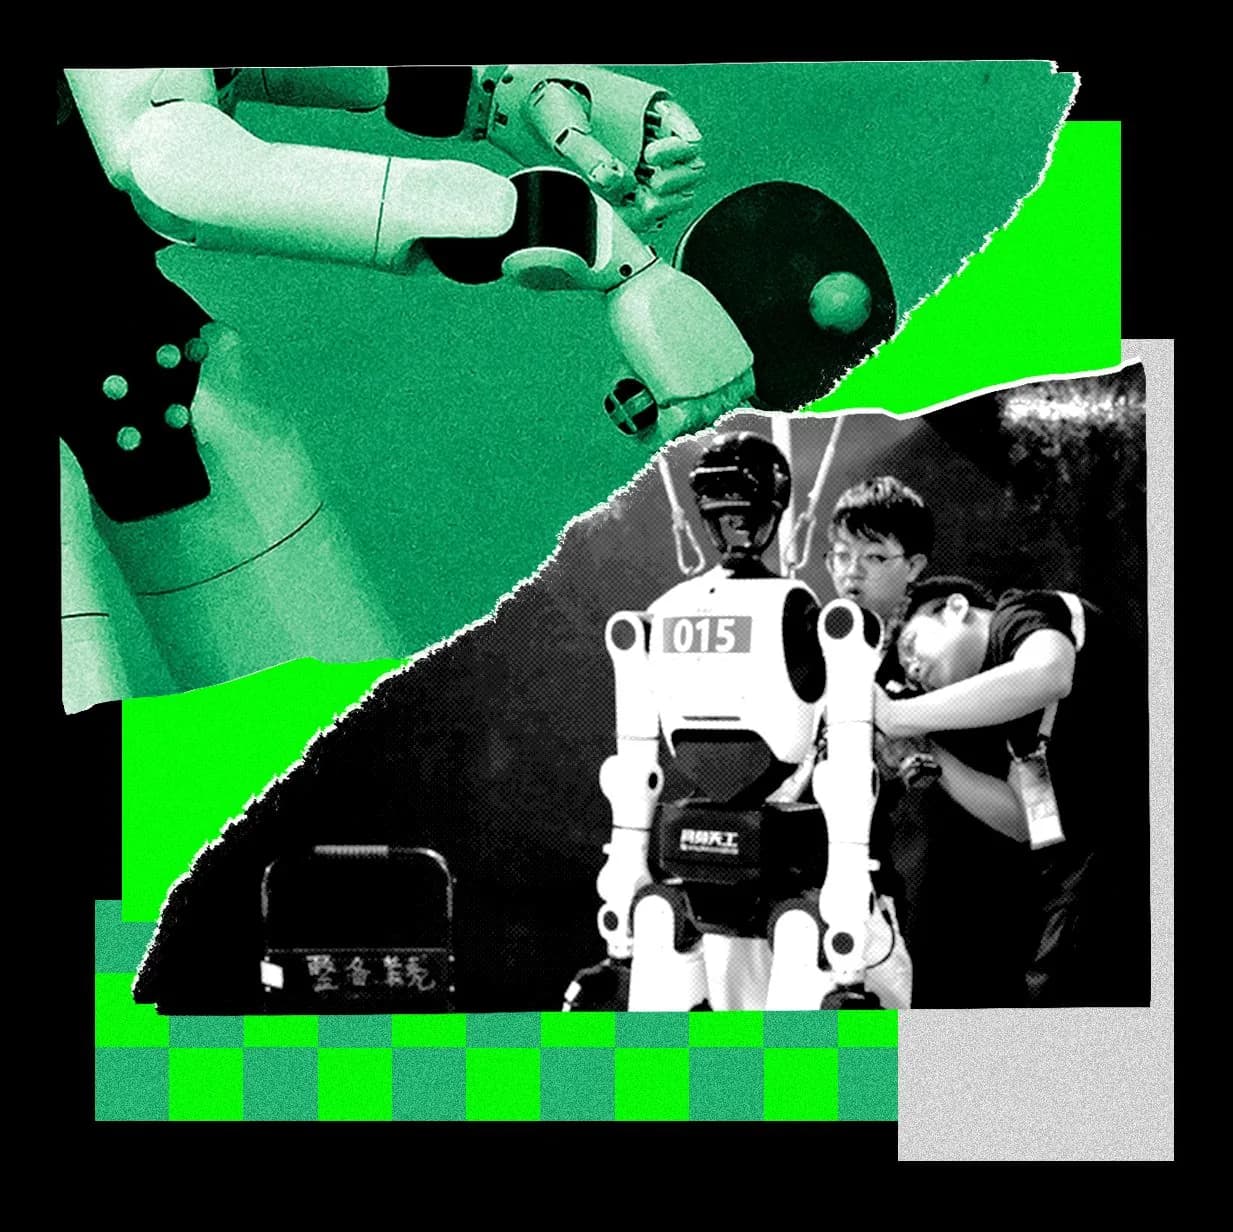
Los Juegos Mundiales de Robots Humanoides cerraron en Beijing con 600 equipos y récords de velocidad, pero la prueba realmente difícil fue tomar porotos con pinzas.
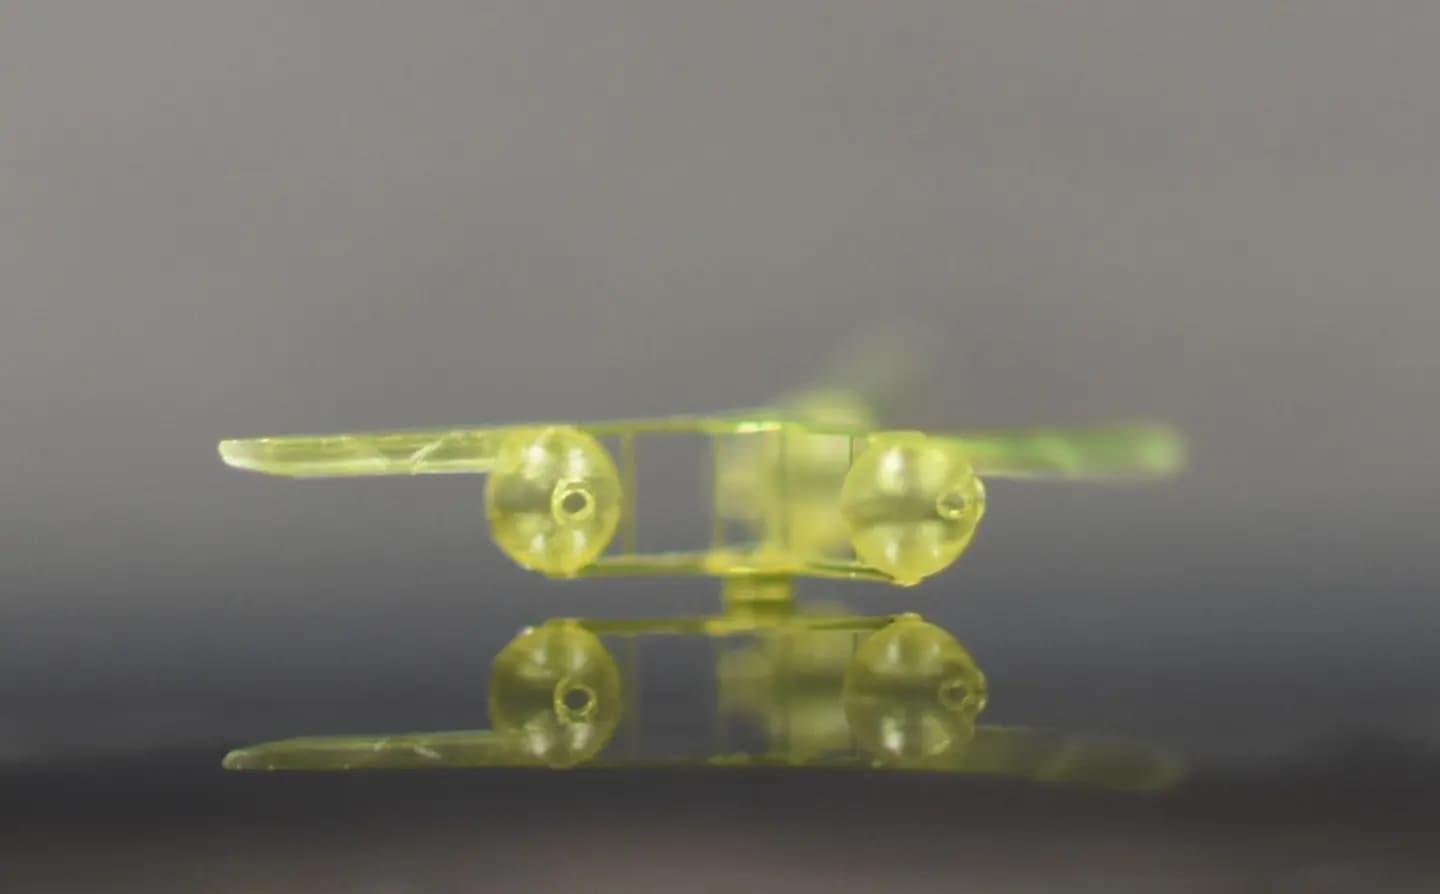
El laboratorio MICROBS aprovecha la resonancia de Helmholtz para convertir sonido ambiente en empuje dirigido, y logró hacer volar drones de apenas 150 microgramos.
El sistema aprende de 2,5 horas de movimiento humano y combina esas habilidades para resolver tareas nuevas, sin funciones de recompensa distintas para cada maniobra.
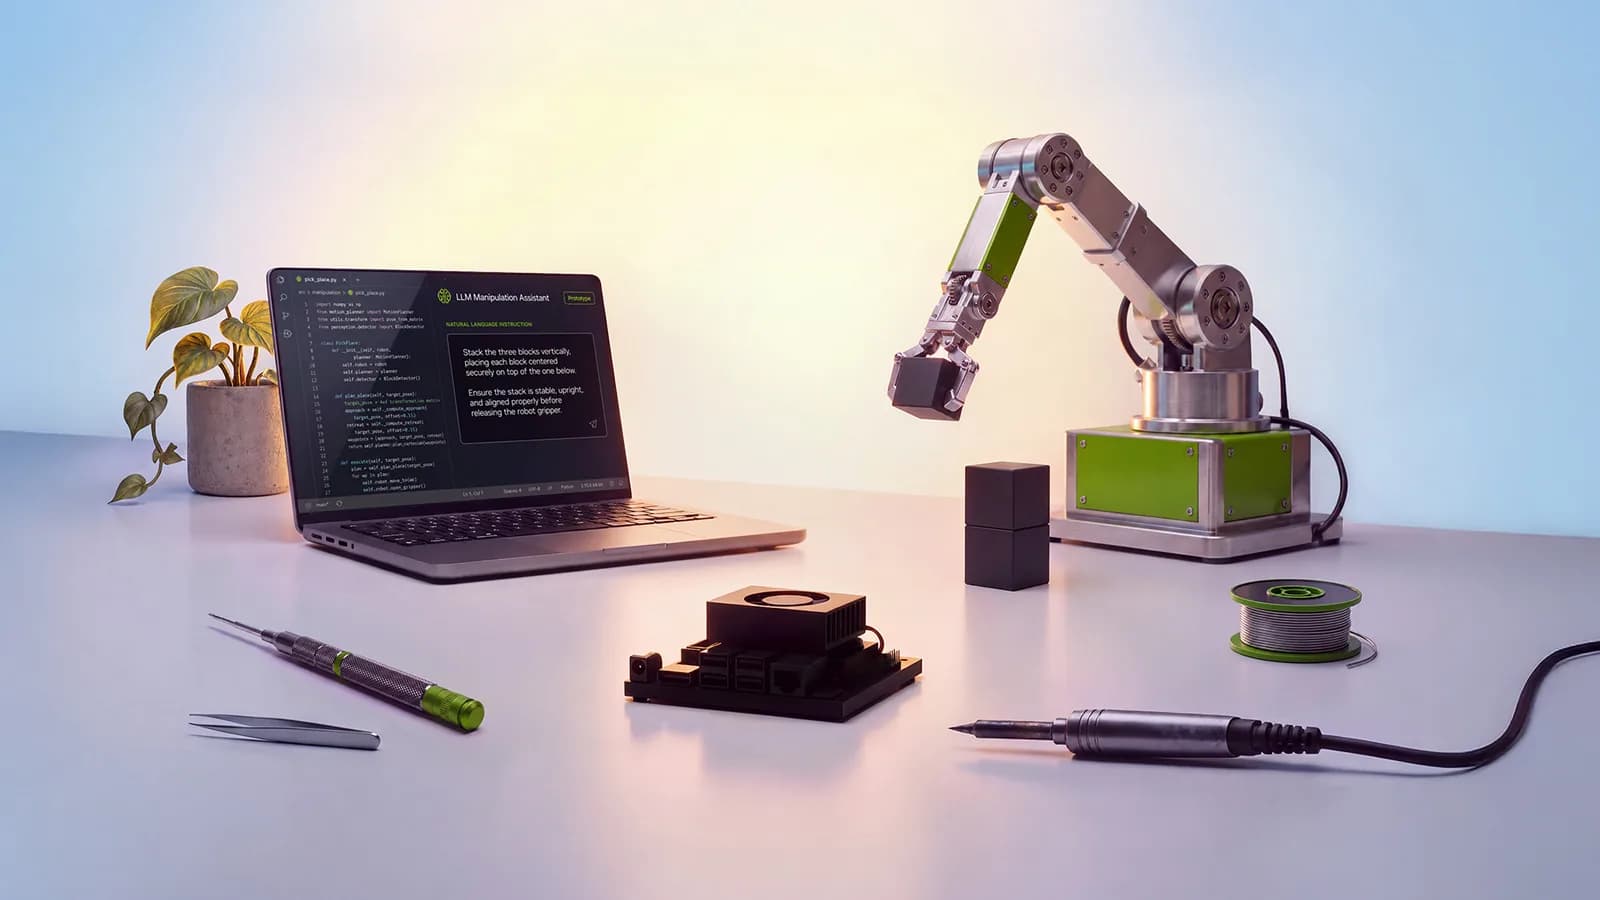
El nuevo módulo entrega 78 billones de operaciones por segundo con 8 GB de memoria y un CPU Arm de ocho núcleos. Llega al mercado en el primer semestre de 2027.
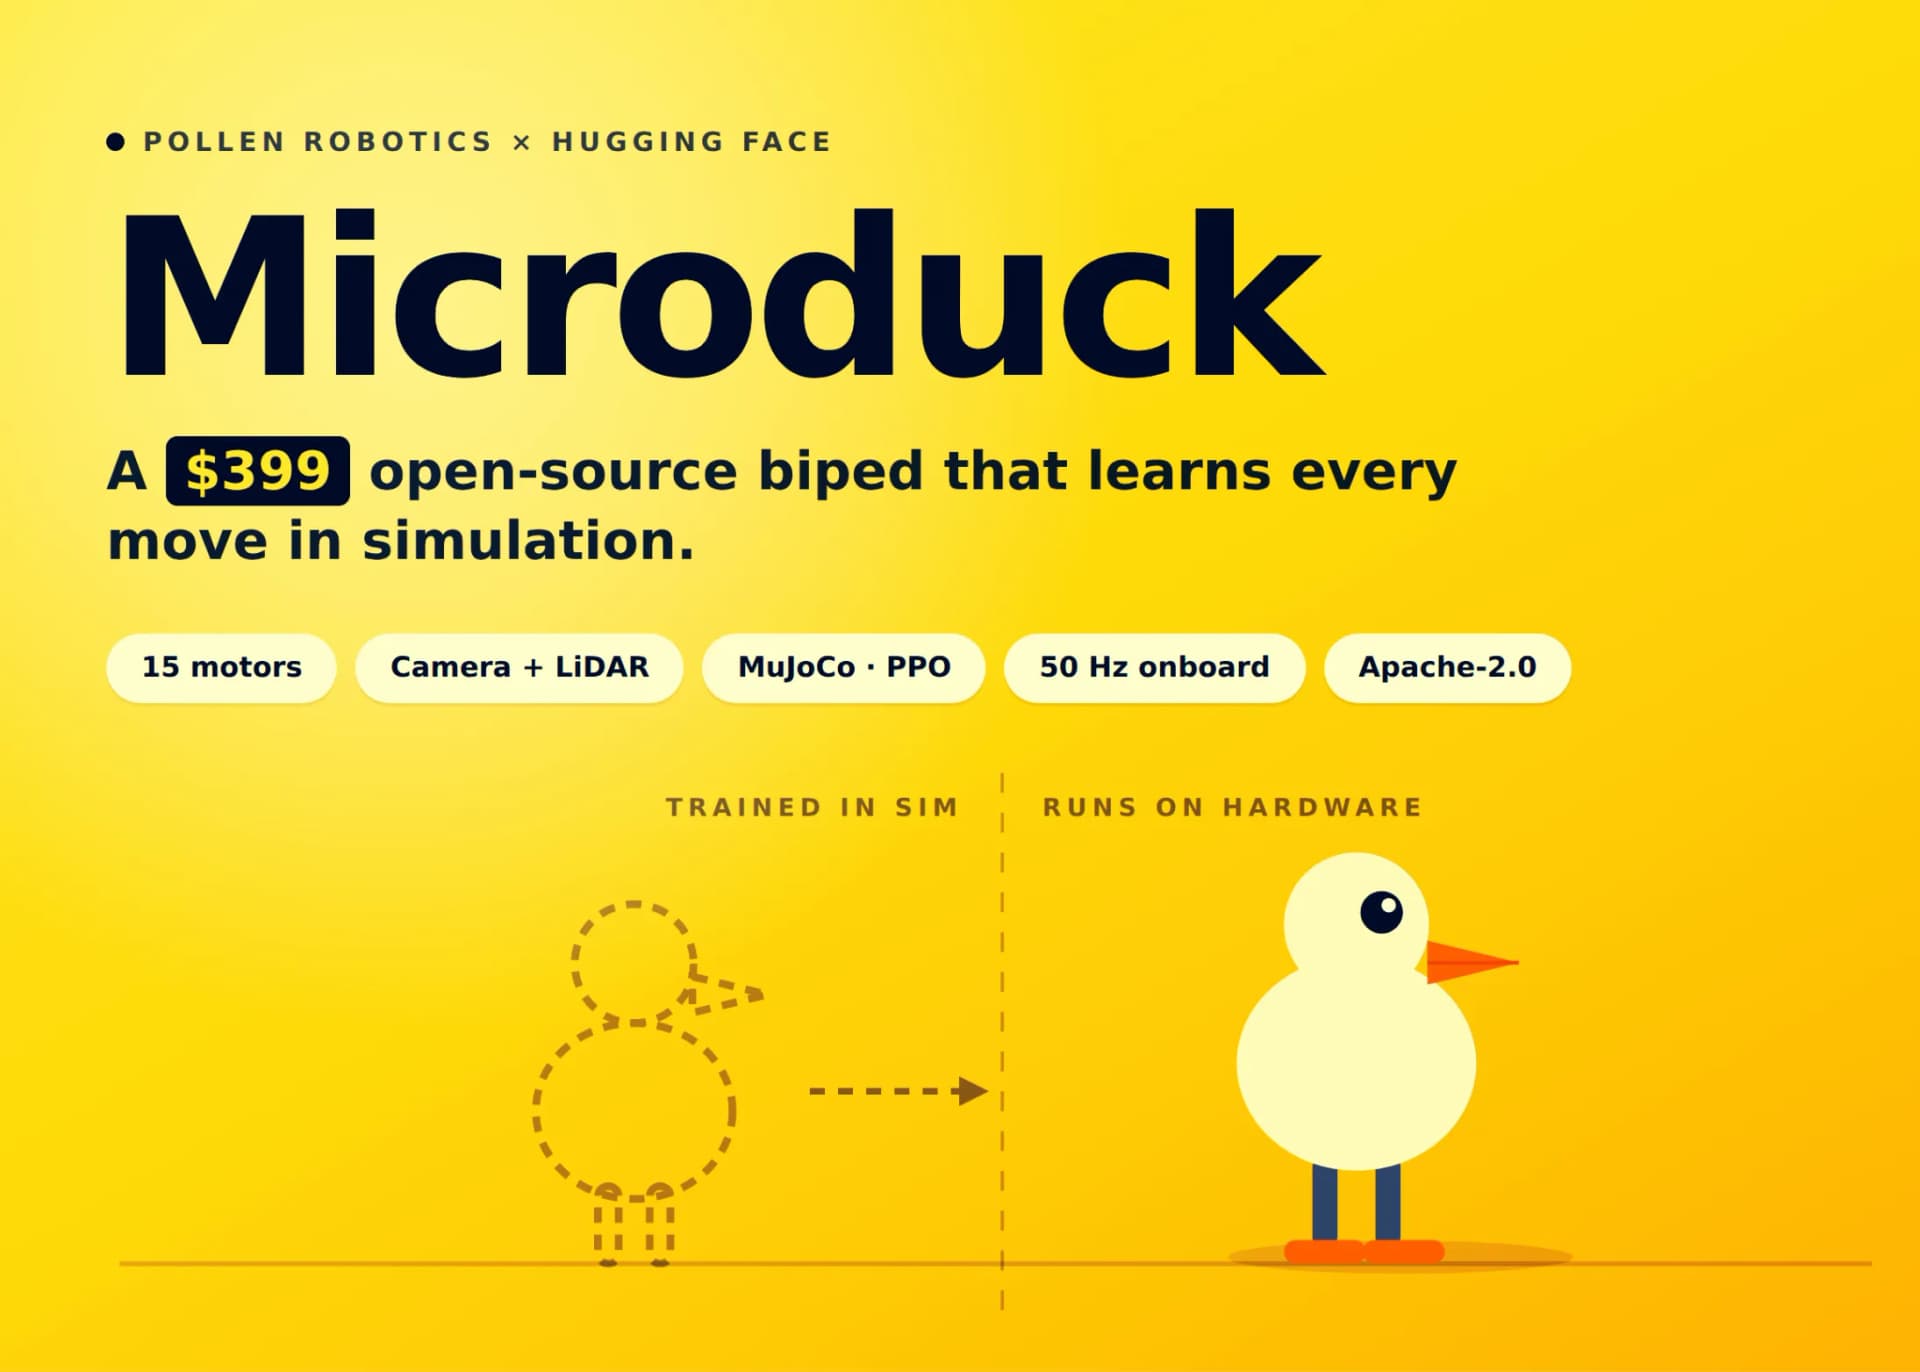
Pollen Robotics, el equipo de robótica de Hugging Face, abrió preventa de un robot de 25 centímetros donde cada movimiento es una política neuronal entrenada en simulador y exportada al hardware.
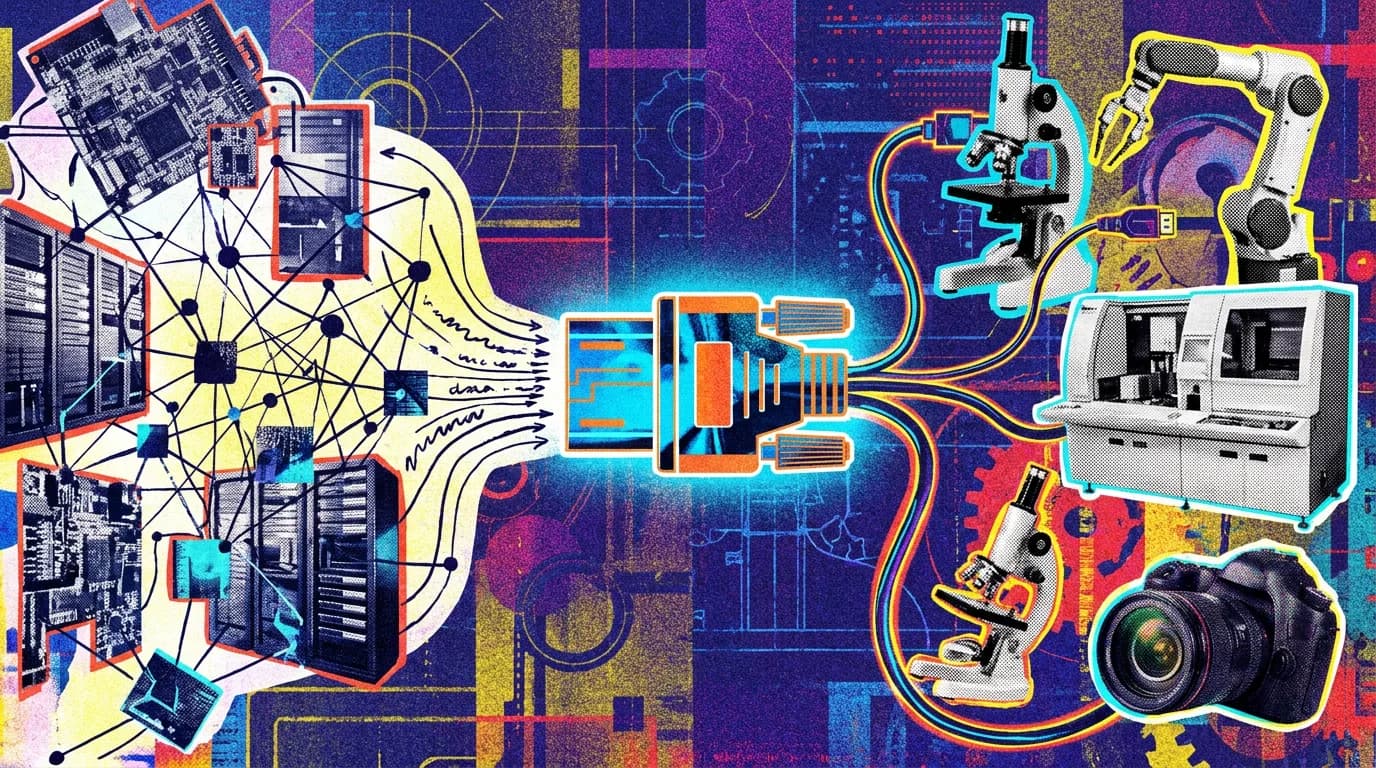
El Model Hardware Standard entrega a los agentes una interfaz única para microscopios, brazos robóticos y computadores cuánticos. En las pruebas iniciales la integración bajó de semanas a horas.
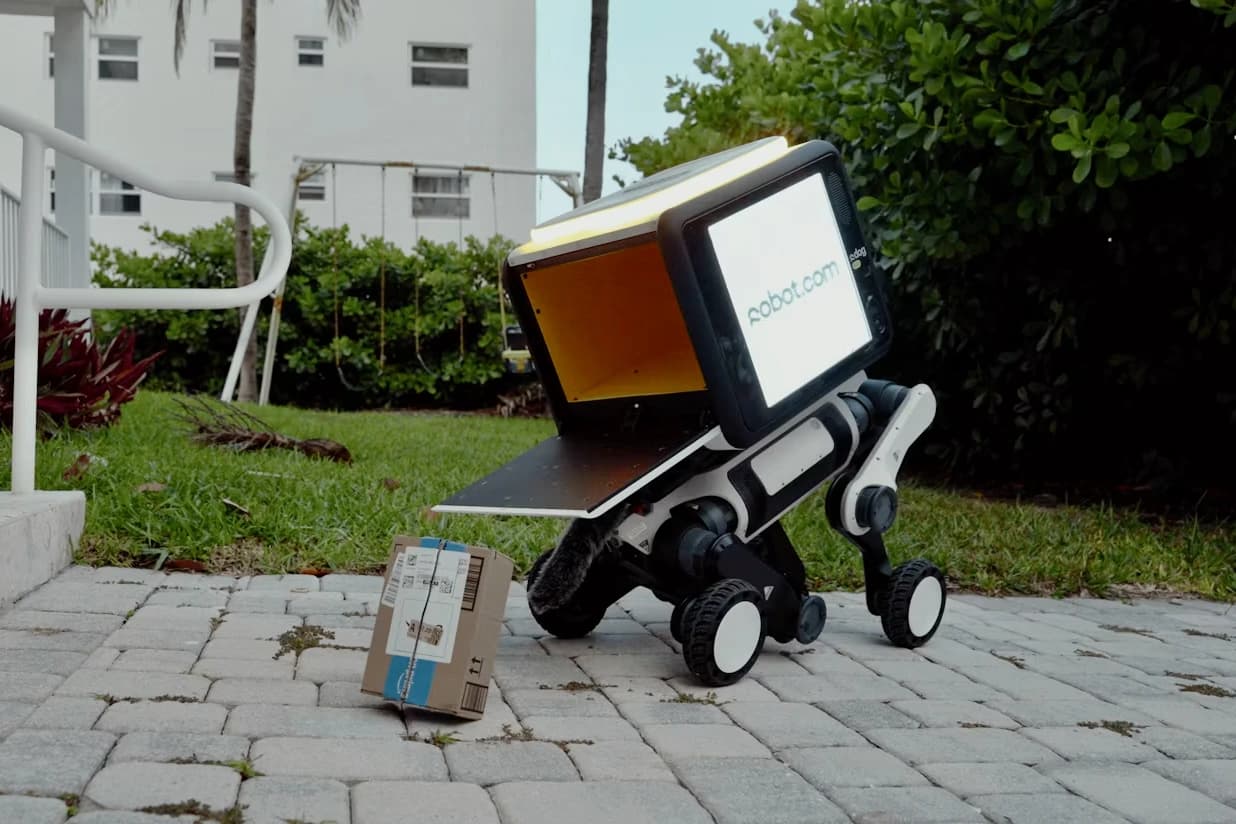
El cuadrúpedo de Robot.com combina ruedas en las patas con rodillas flexibles para subir escaleras, y lleva dos pantallas digitales que muestran publicidad mientras se desplaza.
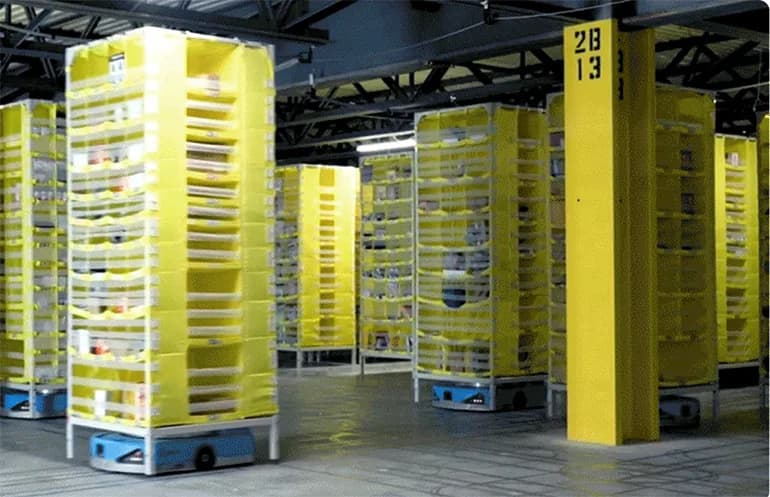
La topología de potencia decide la tolerancia a fallos y la latencia de coordinación. Amazon coordina más de un millón de robots con orquestación central; los modelos distribuidos resisten mejor.
Otros temas que aparecen junto a #robotica en nuestra cobertura editorial.