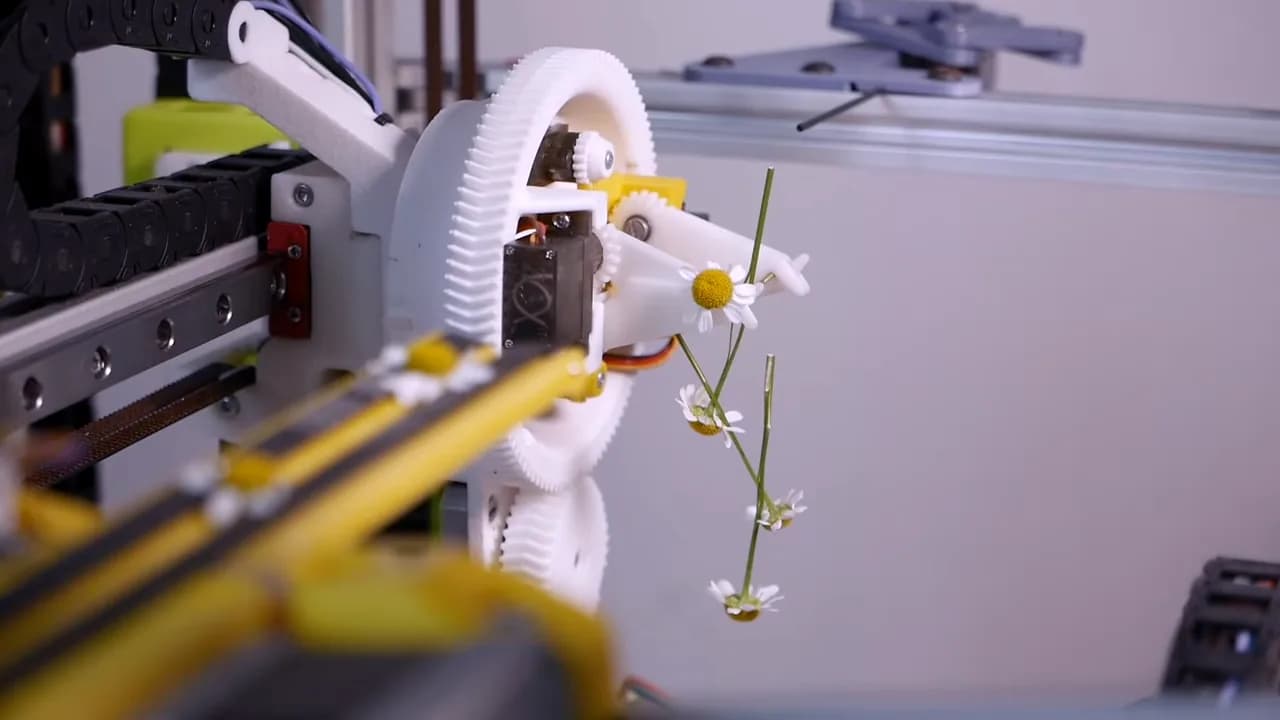
El robot Daisy de Jude Robinson tiene una función poco común, armar una cadena de margaritas de verdad. Es su proyecto final de estudiante y muestra cómo un sistema puede reemplazar los sensores con restricciones mecánicas bien pensadas. En vez de llevar las herramientas a cada margarita, las margaritas llegan a las herramientas de forma repetible y determinista.
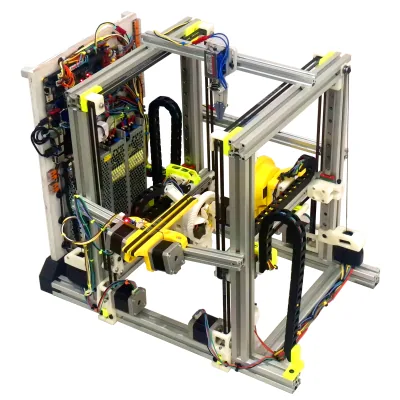
Cómo funciona
Daisy son dos pórticos X-Y con pinzas, uno frente al otro. Entre ambos hay una cinta transportadora que alimenta las margaritas, y arriba hay una hoja de bisturí con un poste de enhebrado al lado.
Una pinza toma una margarita y pasa su tallo por el agujero de la anterior. Después sube la flor nueva hasta el bisturí, que le hace un corte corto. El poste delgado atraviesa ese agujero recién hecho y lo deja listo para recibir la siguiente margarita. Los pórticos se turnan. La cadena crece de a un eslabón.
El problema del tallo
Según Robinson, la forma y el diámetro del tallo son lo que más afecta la confiabilidad. Por eso hay que sujetar cada margarita de modo que el corte y el enhebrado salgan siempre igual.
Eso se logra sobre todo con perfiles en V en las pinzas, que centran solos tallos de distintos tamaños. La funda alrededor de la hoja del bisturí también ayuda, porque restringe y sostiene el tallo mientras se perfora y se corta con suavidad. Ajustar esas piezas fue buena parte del trabajo para que el sistema funcionara.
En el video de la demostración se ve cómo el diseño mecánico convierte un problema incierto, como manipular margaritas de distintos tamaños, en uno determinista. Hackaday recuerda que el mismo concepto está detrás de máquinas que van desde simples clasificadores de tuercas hasta complejas lanzadoras de aviones de papel.