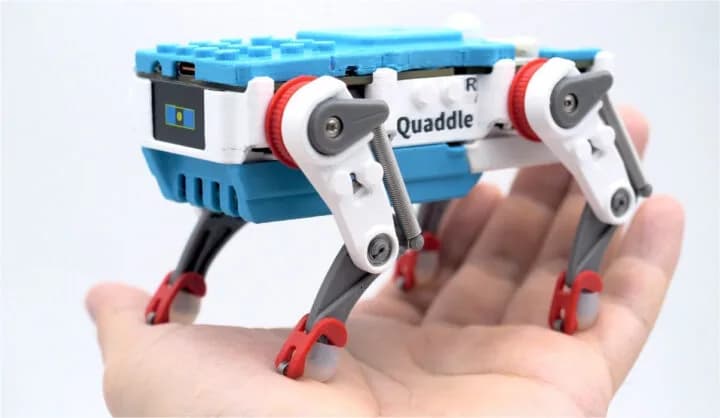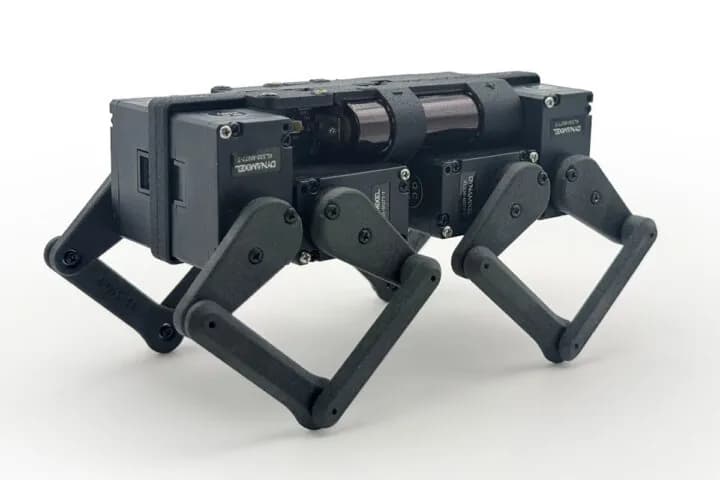
El Q8botOne de ZeroWire Robotics es un robot cuadrúpedo de código abierto que cabe en la palma de la mano. Lo mueve un microcontrolador ESP32-C3 y ocho actuadores inteligentes DYNAMIXEL de ROBOTIS. Su arquitectura no lleva cables. Todos los componentes se montan sobre una placa de circuito central que además cumple la función de chasis estructural.
Mide más o menos lo que un teléfono inteligente. Puede trotar, saltar y cargar hasta el doble de sus 250 gramos. La placa principal trae un convertidor reductor dedicado de 6 V y 16 A para alimentar los motores, y un sistema de gestión para dos baterías de ion litio 14500. Para manejarlo, el kit suma una placa de control aparte, también con ESP32-C3, y un Mini I2C Gamepad de Adafruit.
Especificaciones del Q8botOne
- Módulo inalámbrico. Espressif ESP32-C3-MINI-1-N4 con el SoC ESP32-C3 (ESP32-C3FN4). CPU RISC-V de 32 bits y un núcleo hasta 160 MHz, 400 KB de SRAM (16 KB para caché) y 8 KB de SRAM en el RTC, 4 MB de flash integrada y 384 KB de ROM. Wi-Fi 4 802.11b/g/n de 2,4 GHz hasta 150 Mbps, Bluetooth LE 5.0 y antena en la placa.
- Visión. Módulo de cámara ESP32 para retroalimentación visual (opcional).
- Sensores. IMU MPU-6050 de 6 ejes, con giroscopio y acelerómetro, para estabilizar y seguir el movimiento (opcional).
- Actuadores. 8 DYNAMIXEL XL330-M077-T de ROBOTIS, direccionables por separado sobre un bus serie compartido, con posición, velocidad y ganancias PID ajustables.
- USB. Puerto USB tipo C para grabar el firmware, comunicación serie y carga de las baterías.
- Expansión. Conector JST-SH de 4 pines para sensores, compatible con Qwiic y STEMMA QT. Conector JST-PH de 4 pines para UART. Interfaz de datos DYNAMIXEL por UART a TTL en half-duplex.
- Otros. LED RGB SK6812. Marcos y eslabones de las patas impresos en nailon PA12 por MJF, con articulaciones sobre rodamientos de bolas. Todos los componentes principales se enchufan directo en la placa central, que hace de columna.
- Energía. Carga por USB tipo C de dos baterías 14500 (por ejemplo KeepPower 14500). Cargador BQ25887 de 2 celdas con balanceo, monitor de energía INA228 de 20 bits (opcional), circuito de protección S-82C2A, reductor TPS543A26 de 6 V y 16 A para los DYNAMIXEL, regulador MPM3632C de 5 V y 3 A para periféricos, microcontrolador y cámara, e interruptor mecánico con conmutación por MOSFET.
- Dimensiones. 120 x 70 x 70 mm.
- Peso. Entre 221 y 250 gramos, según el sensor y la cámara que lleve.
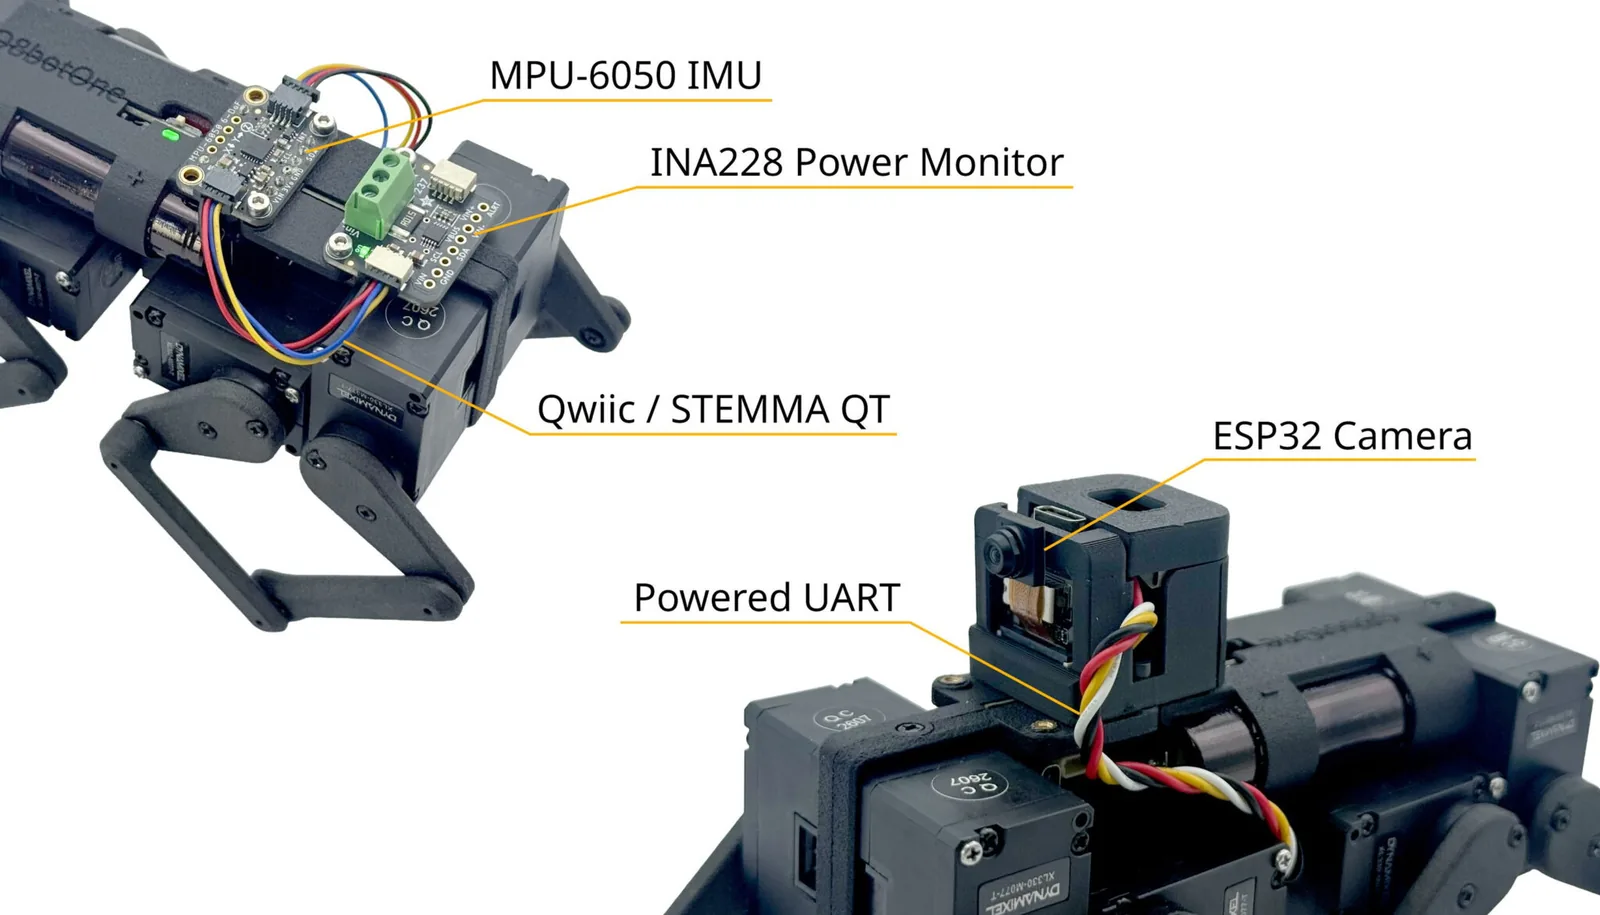
Arriba, las opciones de expansión con la IMU MPU-6050 y el monitor INA228 por Qwiic o STEMMA QT, y una cámara ESP32 conectada por UART con alimentación. Abajo, el control inalámbrico con el gamepad de Adafruit y una batería externa USB-C.
¿Cómo se controla?
El robot viene con un control inalámbrico armado sobre un ESP32-C3-MINI-1-N4 y el Mini I2C Gamepad de Adafruit, que trae joystick y botones. Se alimenta por USB-C desde un teléfono, una batería externa o un cargador de pared, y habla con el robot por ESP-NOW. Conectado a un computador, el mismo control funciona como adaptador inalámbrico. Desde ahí el robot se maneja con una interfaz gráfica de escritorio, con un control de Xbox o con una API para aplicaciones propias. La placa también tiene un conector Qwiic o STEMMA QT para sumar dispositivos I2C.
El Q8botOne corre firmware abierto en el ESP32-C3. Los archivos de diseño (esquemáticos en Altium, Gerber, lista de materiales y modelos CAD 3D), el firmware y el software de control en Python están en los repositorios de ZeroWire Robotics en GitHub.
¿En qué se diferencia de otros perros robot pequeños?
El Q8botOne se suma a una lista de cuadrúpedos compactos donde ya están el Hiwonder MechDog con ESP32, el Petoi Bittle X y el Mini Pupper, más grande y basado en una Raspberry Pi 4.
El MechDog y el Bittle X usan servos PWM estándar. El Q8botOne usa actuadores DYNAMIXEL, que permiten controlar posición y velocidad, entregan retroalimentación de cada articulación y aceptan ajustes PID. Pesa 250 gramos contra los 560 del MechDog, y casi no lleva cables.
| Robot | Controlador | Actuadores | Peso |
|---|---|---|---|
| Q8botOne | ESP32-C3 | 8 DYNAMIXEL XL330-M077-T | 250 g |
| Hiwonder MechDog | ESP32 | servos PWM estándar | 560 g |
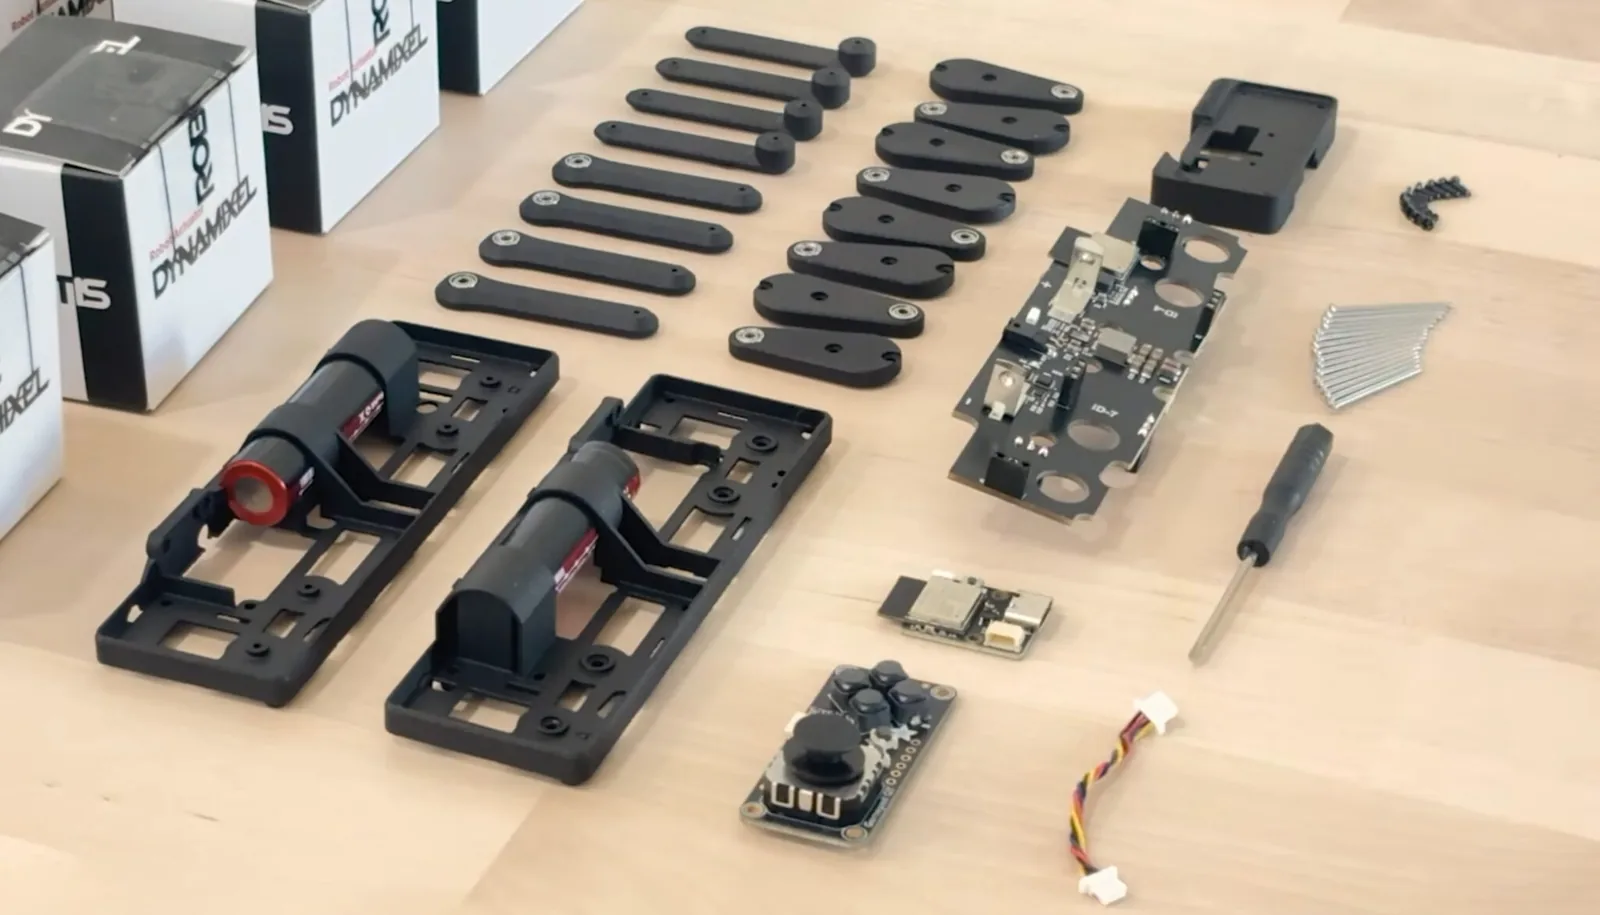
El kit incluye la placa principal, el chasis y las piezas de las patas impresas en 3D, la placa del control, las baterías y la tornillería. Los actuadores DYNAMIXEL se compran aparte.
¿Cuánto cuesta y cuándo llega?
El Q8botOne está en campaña en Crowd Supply con una meta de 10.000 dólares. El kit básico cuesta 199 dólares, pero esa opción no trae los ocho actuadores DYNAMIXEL, que hay que comprar por separado. La versión armada, con todos los actuadores y las placas ya programadas, cuesta 599 dólares. El envío es gratis a todo el mundo y las entregas parten a fines de marzo de 2027.