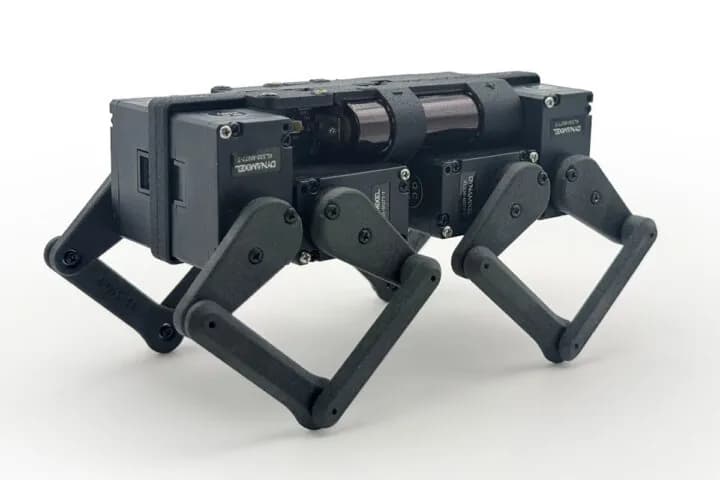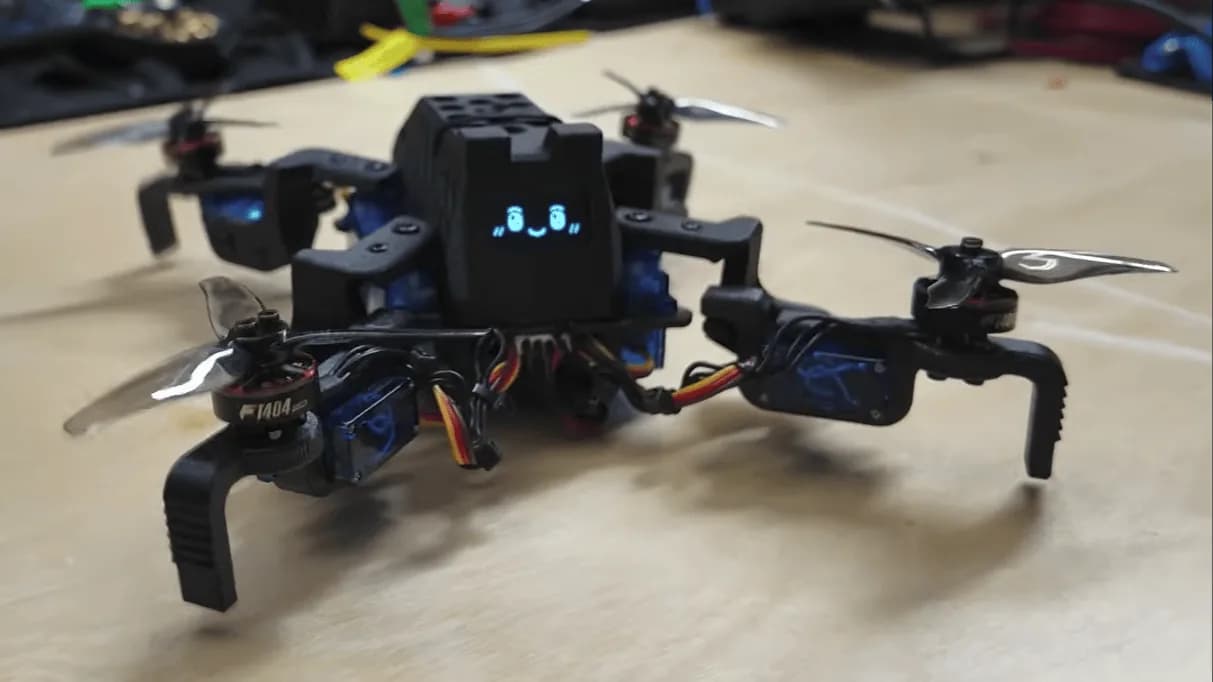
La mayoría de los robots están diseñados para moverse de una sola forma. Algunos caminan, otros ruedan y otros vuelan. El maker Dorian Todd decidió juntar dos de esas formas y convirtió a Sesame, su robot cuadrúpedo en miniatura, en una máquina voladora. El resultado es un robot de cuatro patas que camina por el suelo, despliega las patas y despega como un cuadricóptero.
Todd creó Sesame originalmente como un robot caminante de código abierto que se puede armar por menos de 60 dólares. Al notar lo liviano que era, empezó a preguntarse si podría ponerle motores de dron y hacerlo volar. Hacer volar un robot, claro, no es tan simple como amarrarle unas hélices.
El problema del peso
El mayor desafío fue el peso. Un dron tiene que generar empuje suficiente para vencer su propio peso, y mientras más pesa, más potentes tienen que ser los motores. Todd se inspiró en los drones livianos de la clase toothpick y se propuso que la máquina completa rondara los 250 gramos.
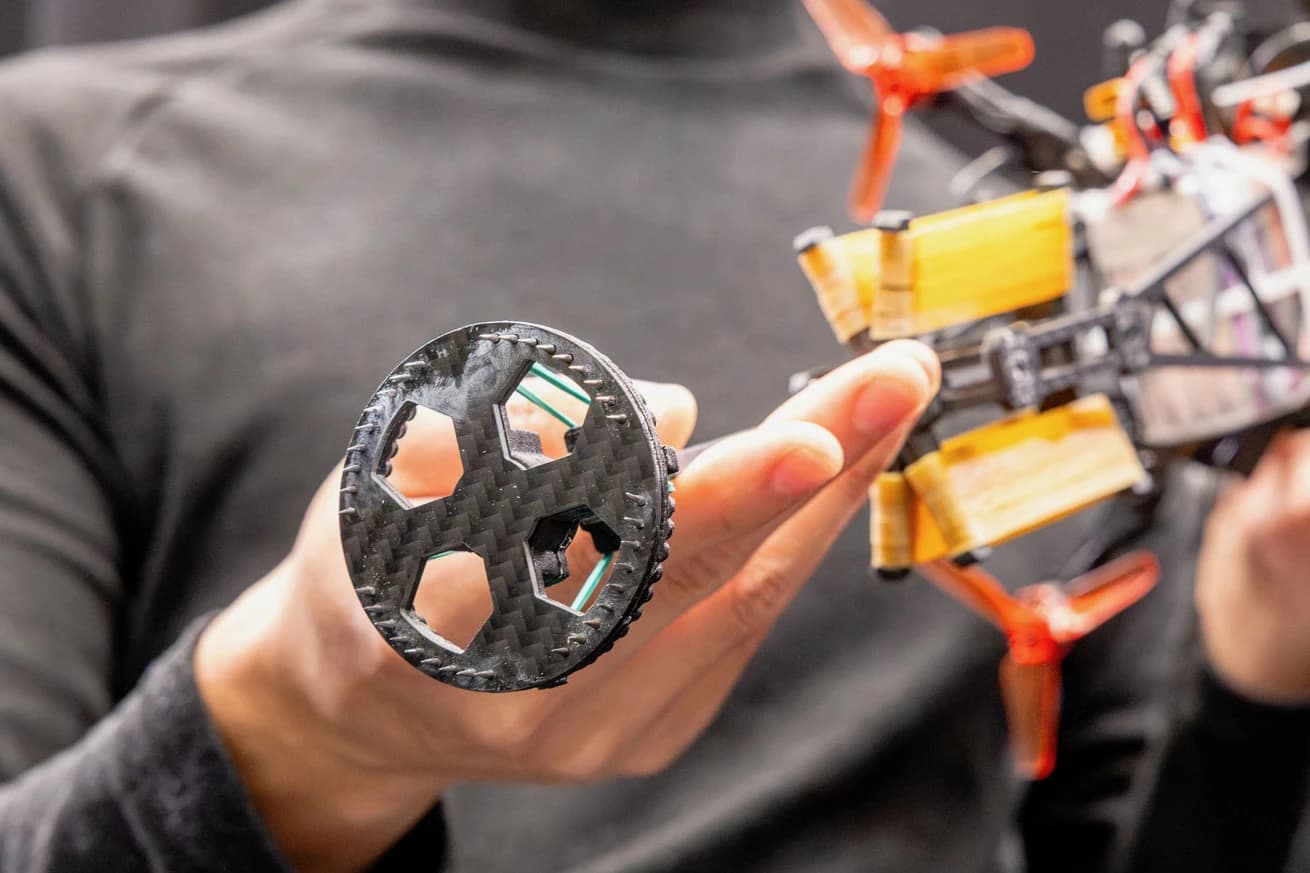
Eso obligó a poner a Sesame a dieta. El robot original usaba ocho servos MG90S con engranajes metálicos para mover las patas. Todd los cambió por modelos SG90, más livianos y con engranajes plásticos, y ahorró unos 35 gramos. También rediseñó el cuerpo con calados para bajar peso y usó nailon reforzado con fibra de carbono (PPA-CF) para el chasis impreso en 3D. Otras piezas de fibra de carbono, fresadas en una CNC de escritorio, ayudaron a mantener todo rígido.
¿Cómo se sostienen los motores en vuelo?
Había otro problema. Los motores de un dron tienen que quedar firmes en su posición durante el vuelo, mientras que las patas de Sesame están diseñadas para moverse libremente. Todd lo resolvió con topes mecánicos que fijan las patas en un ángulo de 90 grados cuando están extendidas. En vuelo, las hélices tiran de las patas contra esos topes, así los motores quedan bien orientados sin cargar en exceso a los servos.
Dos cerebros separados
La electrónica está repartida en dos sistemas independientes. Una placa de desarrollo LOLIN S2 Mini, basada en ESP32, controla la marcha y las expresiones faciales, igual que en el Sesame original. Una controladora de vuelo todo en uno se encarga de los motores del dron, la estabilización y las comunicaciones por radio. Con este arreglo, una falla en el sistema de vuelo no impide necesariamente que el robot camine.
El prototipo final
Después de varias revisiones del diseño, soportes de motor equivocados y algunos choques en el garaje, Todd llegó a un prototipo funcional. El robot terminado pesa 264 gramos, un poco más que la meta inicial pero lo bastante liviano para volar.
En las pruebas al aire libre, Sesame completó la secuencia entera. Caminó por el suelo, extendió las patas a la posición de vuelo, despegó, se mantuvo suspendido en el aire y aterrizó antes de volver al modo de marcha.
Según Hackster, Sesame no es el dron más práctico ni el robot caminante más práctico, pero Todd logró meter dos formas de movimiento muy distintas en una máquina de 264 gramos y resolver en el camino varios problemas mecánicos difíciles. El proceso completo está documentado en un video del propio Todd.