Open Electronics armó un asistente de estacionamiento para garajes y cocheras con un medidor láser de distancia basado en tecnología ToF (tiempo de vuelo). El equipo va fijo en la pared del fondo y avisa con luces cuánto espacio le queda al auto.
El problema del espacio en el garaje
Los autos crecieron con los años dentro de un mismo segmento. Eso les dio a los ocupantes una comodidad impensable en los autos chicos de hace treinta años, pero obligó a muchos conductores a lidiar con garajes y estacionamientos subterráneos construidos y dimensionados para los vehículos del pasado.
No es solo un tema de ancho (en Italia los estacionamientos suelen ser ridículamente pequeños, según la revista) sino también de largo. Más de un conductor forra la pared del fondo con tiras de material blando, como espuma, porque para meter el auto entero termina golpeando la pared una de cada dos veces.
La propuesta es un sistema de medición basado en la tecnología de proximidad FlightSense de ST, implementada en un chip específico del fabricante y conectada a un display anular de LED que cambia de color según la distancia. Funciona de forma parecida a los sensores de estacionamiento de los autos, pero fijo en la pared del fondo.
A medida que el auto se acerca, los LED se encienden en verde, luego pasan de a poco al amarillo y después al rojo. Cuando la distancia llega al mínimo, parpadean en rojo para indicar que hay que detenerse.
El principio del tiempo de vuelo
El proyecto usa un producto reciente de ST, un medidor láser de distancia que la revista considera la evolución del que describió en su edición de abril de 2017. Ahí remite a quien quiera conocer en detalle los fundamentos y la teoría de los sensores que miden el tiempo de vuelo de pulsos láser.
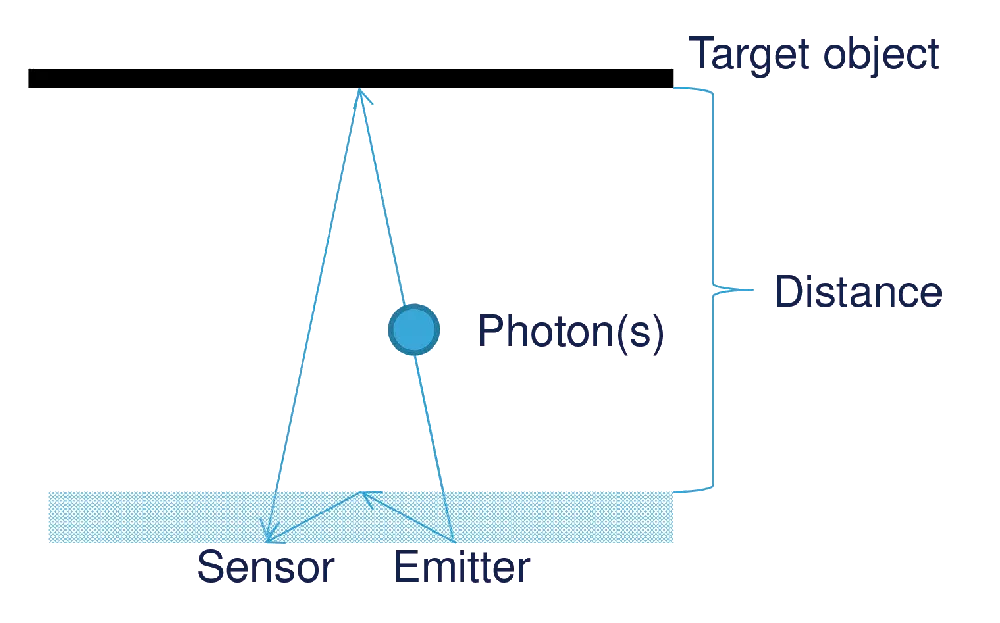
Para medir, el sensor lanza un haz de luz contra el objeto o la pared y capta su reflejo. Esto solo funciona si la superficie no absorbe demasiado de lo que recibe. La medición cuenta el tiempo que tarda un pulso en ir desde el emisor hasta la superficie y volver al sensor. La distancia (d) es el producto de la velocidad de propagación del pulso (v) por la mitad de ese tiempo (t).
La velocidad de la luz en el aire es cercana a la del vacío, 300.000 km/s.
Tiempos de respuesta y precisión
La medición funciona así. Cuando se alimenta el diodo láser se dispara un contador, que se detiene en el momento en que el dispositivo receptor se excita con la radiación reflejada por el objeto sobre su sensor.
El tiempo contado de esa forma se ve afectado por el tiempo de respuesta del emisor (lo que pasa entre que recibe energía y la radiación aparece en su superficie emisora) y por el del sensor receptor (lo que pasa entre que los fotones golpean la superficie sensible y se registra la señal eléctrica correspondiente). Otro factor de tolerancia es la latencia del contador y de los dispositivos lógicos intermedios. Como los tiempos de viaje del pulso de luz son muy cortos, todos esos retardos tienen que ser mínimos.
Un método útil para limitar el error, y subir la precisión sobre todo a distancias cortas, es poner un segundo sensor de luz frente al emisor, sin tapar su superficie emisora, para que detecte la luz en el momento en que sale. Así se compensa tanto el retardo de respuesta del emisor como el del sensor.
El sensor VL53L0X
El corazón del proyecto es el chip VL53L0X, montado en una placa breakout cuyo esquemático publica la revista. Va conectado a un microcontrolador, en este caso el de la pequeña placa Beetle. Completa el montaje un anillo de LED NeoPixel, que entrega las indicaciones visuales encendiéndose en el color que corresponde a la distancia medida.
La tecnología FlightSense de ST
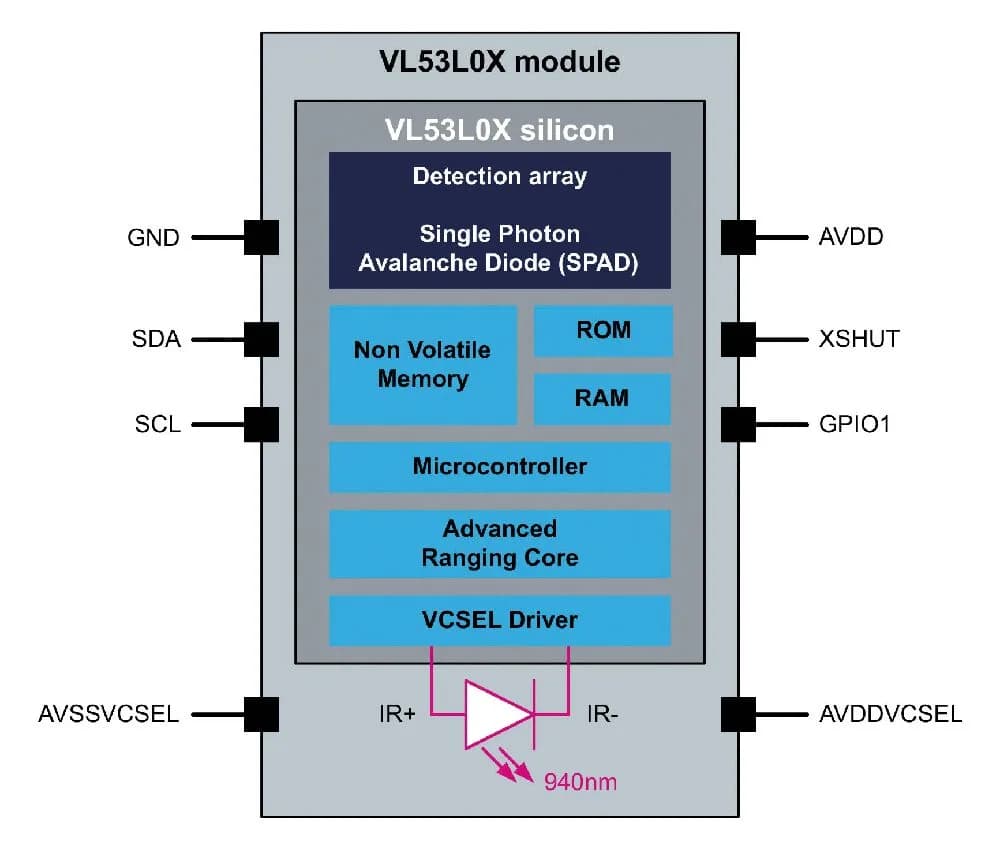
El sensor mide hasta 2 metros con una precisión de pocos milímetros. En un solo encapsulado SMD integra tres cosas.
- Un arreglo de fotodiodos de avalancha de fotón único (SPAD).
- Un sensor de luz ambiental (ALS) de alta sensibilidad, que cubre de 1 a 100.000 lux.
- Un emisor láser clase 1 de tipo VCSEL (láser de emisión superficial de cavidad vertical), que trabaja en 940 nm, o sea en el infrarrojo profundo.
Independencia del coeficiente de reflexión
La arquitectura del sensor hace que las mediciones sean prácticamente independientes del coeficiente de reflexión de la superficie. Lo logra con circuitos especiales que ajustan la ganancia de la etapa receptora y la luz ambiental, y con pulsos muy cortos.
En el lado del sensor de luz (figura 1 del artículo original), el dispositivo incorpora un segundo detector que mide el brillo del ambiente. Esa señal, que es uniforme, se resta a la del pulso láser que vuelve reflejado, y así la amplitud resultante refleja con fidelidad la distancia.
Distinguir el brillo ambiental es sencillo si se sabe cuándo parten los pulsos y se espera su llegada, porque la luz ambiental se mantiene bastante constante.
Geometría de emisión y recepción
La figura 2 muestra cómo trabaja el sensor. El cono rosado es la luz infrarroja que emite el láser y el verde es el cono de recepción del sensor, cada uno con su ángulo de apertura. El ángulo de recepción del fotosensor es claramente mayor que el de emisión del láser. En teoría este último debería ser cero, porque lo ideal sería un haz que no se abra, colimado al infinito. En la práctica, un haz cónico facilita la detección de objetos, sobre todo los pequeños.
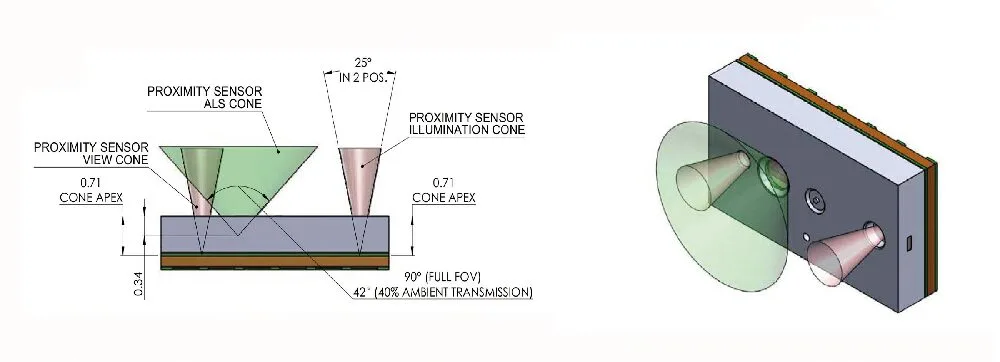
En este caso hay que eliminar la luz reflejada. No tanto por el nivel de ruido que suma a la señal de retorno, sino por el cálculo del tiempo de vuelo del pulso. La onda reflejada dentro del vidrio llegaría antes que la luz reflejada por el objeto que se quiere medir, y el error iría hacia abajo (la distancia medida saldría más corta).
¿Cómo detecta el VL53L0X?
La figura 3 muestra el proceso. El diodo láser (emisor) lanza pulsos de luz periódicos, parte de los cuales rebota en el objeto o la pared cuya distancia se quiere medir y vuelve al sensor. Sincronizando la emisión con la espera de los pulsos se elimina la perturbación que causa el brillo ambiental y sube la sensibilidad del dispositivo.
La gran diferencia entre el VL53L0X y los medidores de proximidad infrarrojos típicos es que estos últimos se basan en la intensidad de la onda reflejada. Eso los vuelve poco confiables, porque su lectura depende del coeficiente de reflexión de la superficie que se quiere detectar.
El fotodiodo SPAD
La particularidad del diodo detector, el fotodiodo de avalancha de fotón único, es que trabaja en polarización inversa en la zona de su curva donde empieza el efecto avalancha. Se mantiene el diodo con una tensión ánodo cátodo cercana a la de ruptura. Cuando la luz golpea la superficie, el primer fotón dispara la conducción por avalancha y la corriente sube de golpe, para caer a cero cuando la tensión baja de la ruptura. En ese punto hace falta otro fotón para volver a disparar la conducción. Con un arreglo de estos diodos es posible contar fotones.
El esquemático de la placa breakout
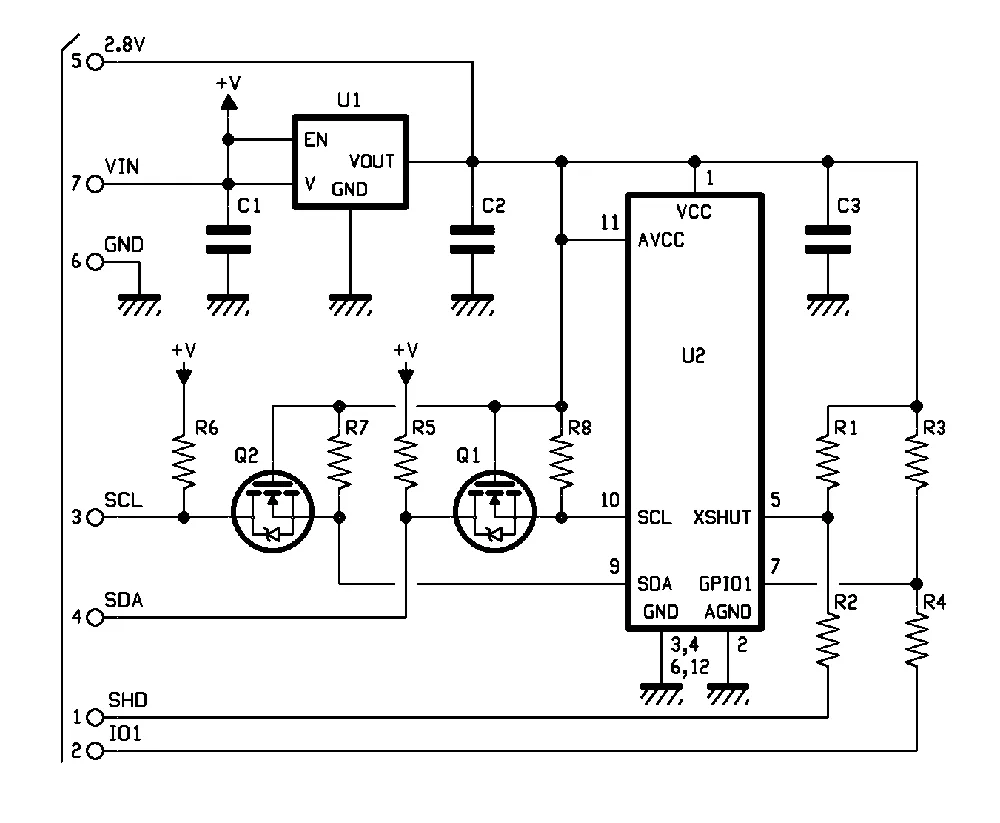
Además del chip, la placa breakout del VL53L0X lleva un regulador de voltaje lineal de baja caída (U1) y un adaptador con MOSFET para la interfaz del bus I²C. Ese adaptador traslada los niveles lógicos de 0/2,8 V del chip a los niveles TTL estándar de las placas con lógica tradicional y de Arduino.
El traductor de niveles I²C
El funcionamiento se entiende partiendo por el reloj. En el lado de U2 va a la línea del pin 10, y hacia la tira de pines de conexión queda unido a SCL (las dos líneas tienen resistencia de pull-up).
Cuando el SCL del conector está en nivel lógico alto, el diodo de protección interno del MOSFET (ubicado entre drenador y fuente) queda en polarización inversa, porque la fuente está en negativo (a 2,8 V) respecto del drenador, que R5 mantiene en 5 V. Aunque el pulso no llegue al SCL de U2, este queda en 1 lógico.
En cambio, cuando el contacto SCL de la tira de pines está en cero lógico (0 V), el MOSFET sigue apagado porque su compuerta está polarizada a 2,8 V, pero su diodo de protección conduce, ya que la fuente está en 2,8 V y el cátodo en cero. Así, el nivel bajo en SCL lleva el pin 10 del VL53L0X a cero lógico (0,6 V para ser exactos). El canal SCL es unidireccional, así que la situación contraria no ocurre. U2 recibe el reloj desde el host.
Con SDA hay que analizar dos casos. Si el host está enviando datos y SDA está en cero lógico, el diodo de protección de Q2 conduce y lleva la fuente, y con ella el pin 9 de U2, a 0,6 V. Cuando SDA está en 5 V, tanto el MOSFET como el diodo quedan apagados, y la resistencia de pull-up R7 lleva el SDA del VL53L0X a 2,8 V (nivel alto).
Si en cambio es U2 el que transmite y lleva su pin 9 a cero lógico, el MOSFET Q2 conduce entre drenador y fuente, porque su fuente está en cero voltios y la compuerta en 2,8 V. Su corriente de drenador baja el SDA del conector a cerca de 0 V por la caída en la resistencia de pull-up R6. Cuando el pin 9 está en nivel alto (2,8 V), fuente y compuerta quedan al mismo potencial, el MOSFET sigue apagado y la resistencia R6 mantiene en 1 lógico, pero a 5 V, la línea SDA que va a la tira de pines.
El regulador de voltaje
El regulador es un MIC5504-2.8YM5-TR de Micrel, un LDO con salida de 2,8 V que acepta entre 2,5 y 5 V a la entrada y entrega hasta 500 mA. Viene en encapsulado SOT-23 y tiene una caída mínima de 160 mV entre los pines IN y OUT.
Es muy estable frente a la temperatura e integra protección contra cortocircuito a la salida, protección por sobretemperatura y protección contra polaridad invertida en la entrada. El chip se puede apagar llevando su pin EN a cero lógico.