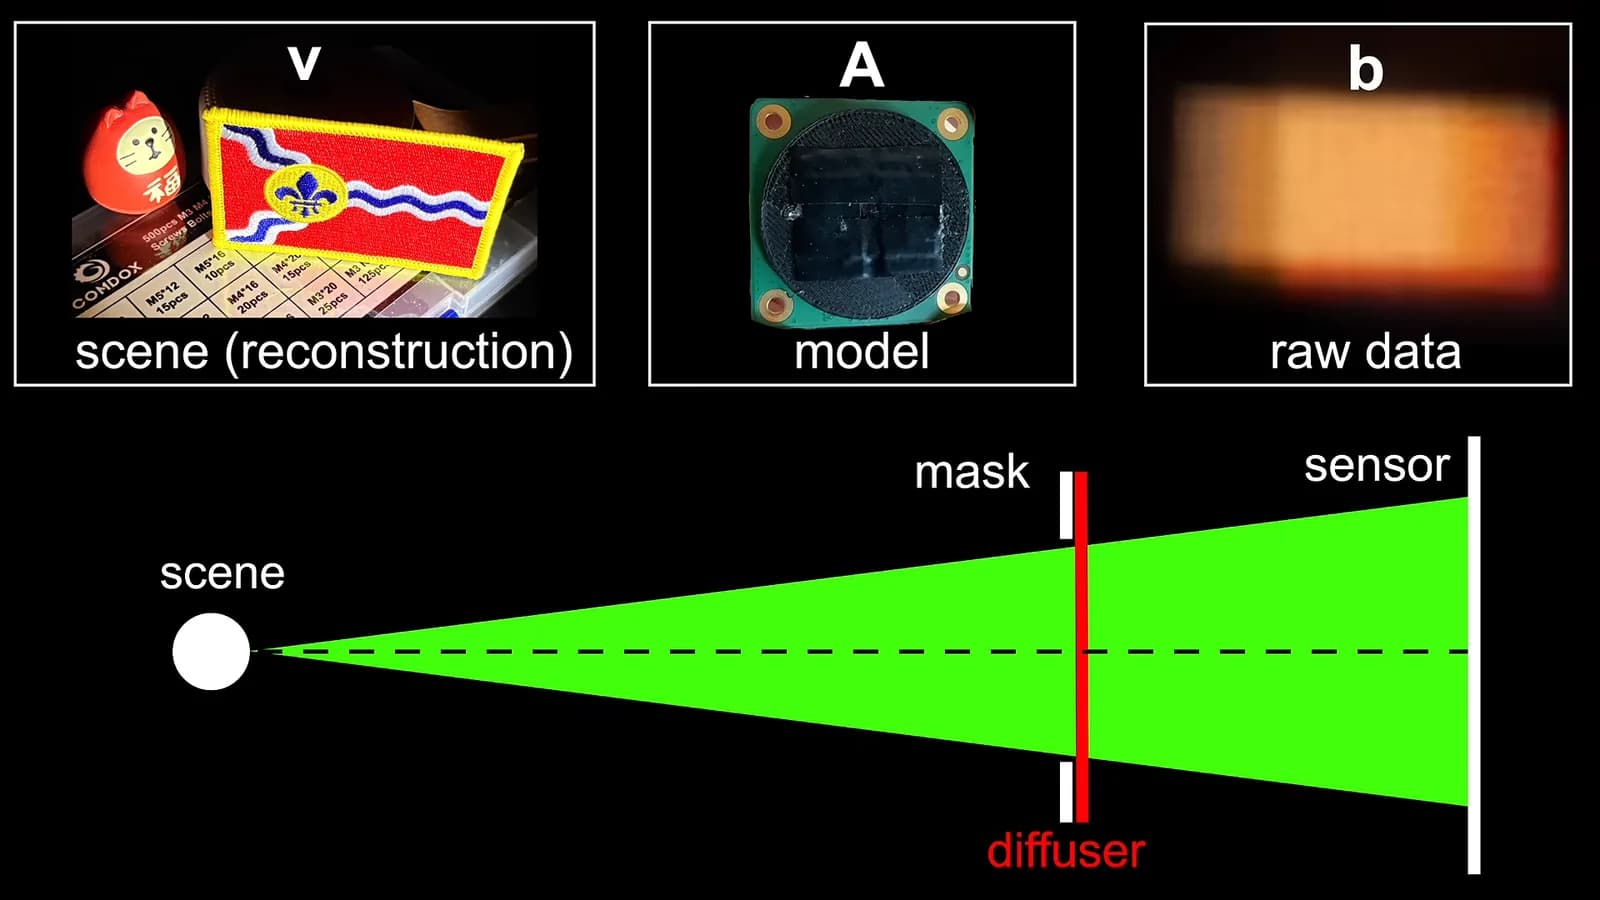
Hay muchas maneras de capturar imágenes en tres dimensiones si uno sabe lo que hace con el hardware de cámara y con matemática avanzada. Bastante más inusual es la idea de capturar una imagen 3D sin usar ningún lente, y sin embargo okooptics logró exactamente eso.
¿Cómo se forma una imagen sin objetivo?
El concepto se apoya en un proyecto anterior del mismo autor, en el que las imágenes se capturaban con una cámara de Raspberry Pi sin ningún elemento óptico instalado. En su lugar había una capa delgada de cinta adhesiva sobre el sensor, actuando como difusor. Con la matemática de deconvolución adecuada es posible recuperar una imagen real desde el borrón que ese montaje captura inicialmente.
La pieza clave es la función de dispersión de punto, conocida en la literatura como PSF por su sigla en inglés. Describe cómo se reparte sobre el sensor la luz que llega desde un único punto de la escena. En una cámara convencional el lente concentra ese punto en otro punto; con un difusor, se esparce en un patrón amplio y caótico. Si ese patrón se conoce con precisión, el proceso se puede revertir por cálculo.
| Cámara convencional | Cámara con difusor | |
|---|---|---|
| Elemento frente al sensor | Lente de vidrio o plástico | Capa de cinta adhesiva |
| Imagen capturada en bruto | Nítida, lista para ver | Borrón sin estructura visible |
| Trabajo de enfoque | Óptico, físico | Computacional, por deconvolución |
| Información de profundidad | Requiere segunda cámara o sensor | Se extrae del mismo cuadro |
¿De dónde sale la tercera dimensión?
Acá está el aporte nuevo. okooptics llevó el montaje a tres dimensiones ponderando la función de dispersión de punto usada para deconvolucionar la imagen. Al introducir un sesgo direccional en el proceso se produce un efecto similar al de desplazar levemente la posición de la cámara, y eso revela la vista de los objetos frente al lente desde un ángulo apenas distinto.
Dicho de otro modo: la información de paralaje ya estaba en el cuadro capturado, mezclada dentro del borrón, y lo que cambia es la forma de interrogarla al momento de reconstruir. No hay una segunda cámara ni un sensor de profundidad; hay una segunda manera de resolver la misma ecuación.
El autor explica con claridad la ciencia detrás de por qué esto es posible y también las limitaciones prácticas de la técnica, y referencia trabajos de investigación que han explorado estas ideas en profundidad.
¿Vale la pena replicarlo en casa?
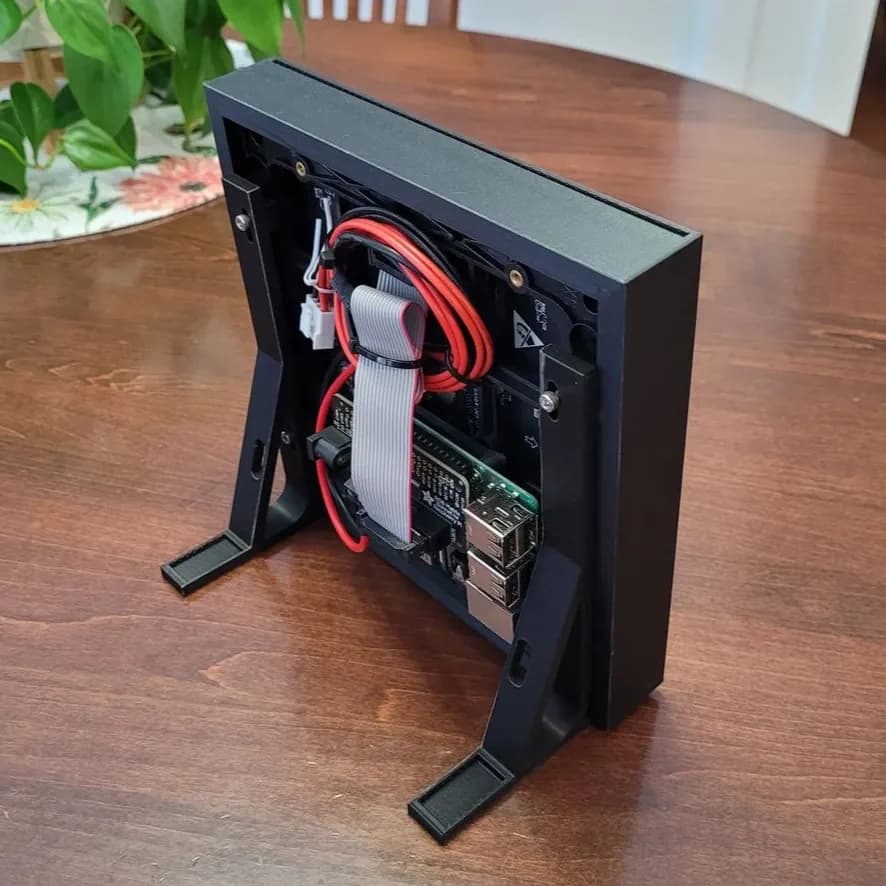
Extraer datos 3D de lo que a simple vista parece un borrón sin sentido es matemáticamente pesado, pero está al alcance de quien entienda el procedimiento. Y el costo de entrada del hardware es llamativamente bajo: un módulo de cámara de Raspberry Pi, de los más baratos del ecosistema maker, y cinta adhesiva de librería. Todo el peso está en el software.
Para quien quiera entender el punto de partida, conviene revisar el trabajo previo de okooptics, publicado en febrero de 2026, sobre tomar fotos con cinta adhesiva en lugar de un lente. Ese artículo cubre el caso bidimensional, que es la base indispensable antes de agregar profundidad.
La imagen computacional sin lente no es una curiosidad aislada. Elimina el componente más caro, más frágil y más voluminoso de un sistema óptico, lo que la vuelve atractiva para sensores ultradelgados, microscopía y equipos que deben caber donde un objetivo simplemente no entra.