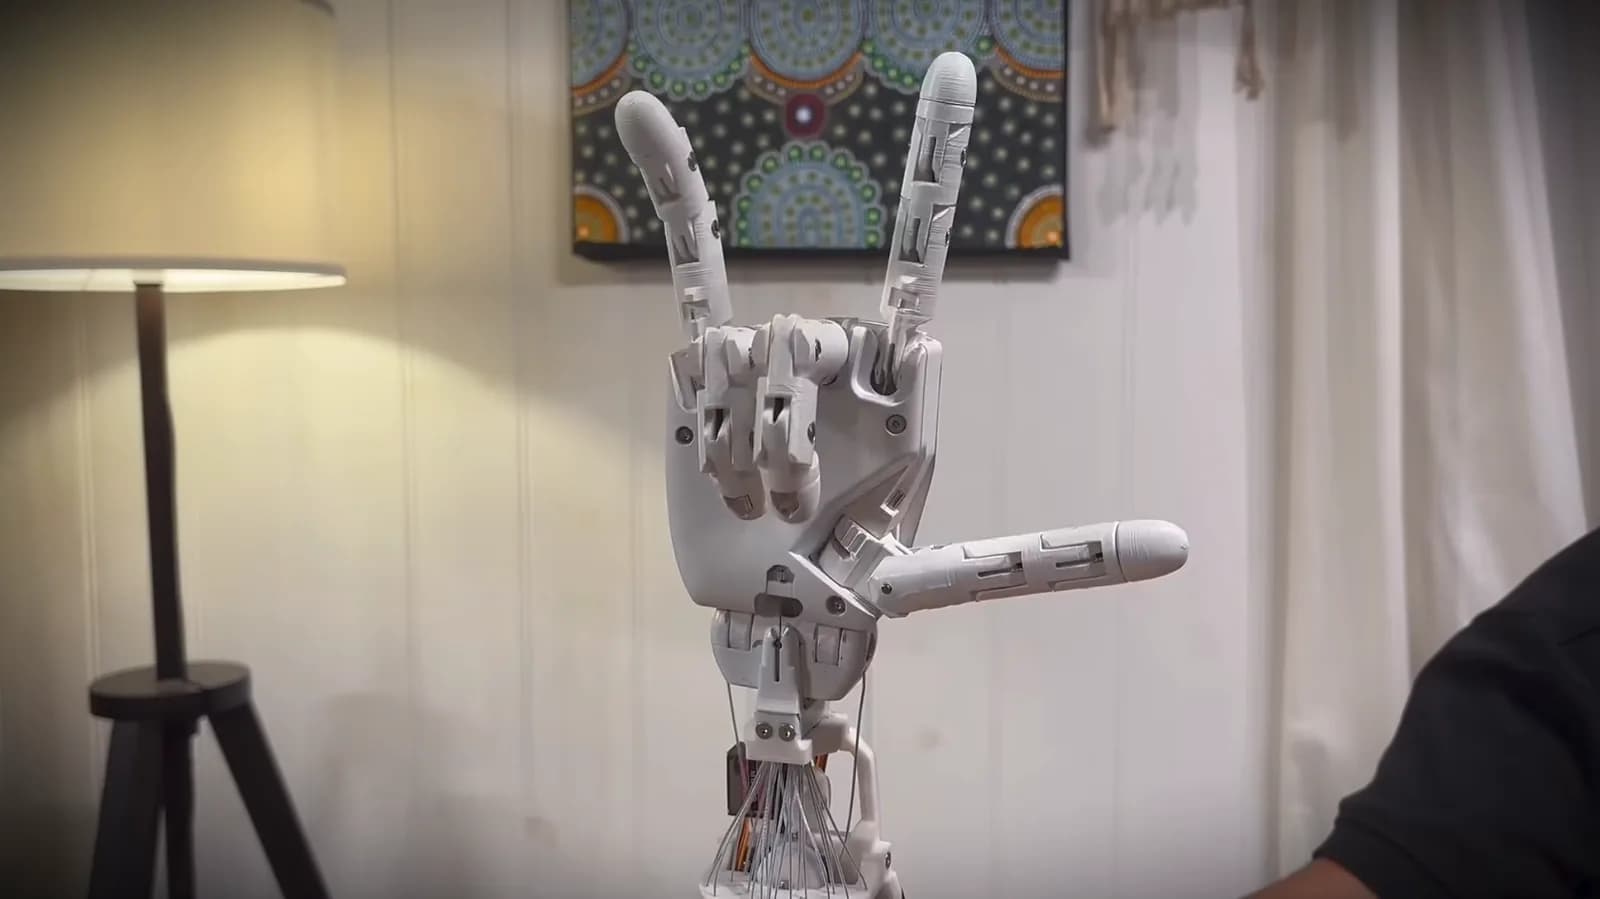
Mahdi construyó una mano robótica de dieciocho grados de libertad con piezas que suman menos de 300 dólares, informó Hackaday. Ataca uno de los problemas que el aprendizaje automático todavía no resuelve del todo en robótica. La locomoción y el equilibrio de cuerpo completo en humanoides siguen siendo difíciles, y la destreza manual lo es todavía más, porque exige sofisticación en software y en hardware, y el hardware capaz de movimientos finos útiles suele ser caro.
Un antebrazo completo, con tendones de acero
Aunque la mano es el centro del proyecto, en realidad se trata de un antebrazo entero. El esqueleto es impreso en 3D y lo mueven servomotores. Igual que en una mano humana, los motores van casi todos en el antebrazo y accionan las articulaciones mediante tendones.
A diferencia de la mayoría de las manos robóticas con servos, esta usa cable de acero delgado en vez de cuerdas de fibra sintética. Eso elimina la necesidad de atar nudos pequeños, porque el tendón simplemente se tensa y se fija con un casquillo engarzado.
Para reducir la fricción, cada tendón pasa por un tubo de PTFE. Cada vez que un tendón tiene que cruzar una articulación, lo hace por su centro de rotación, así el largo del recorrido no cambia cuando la articulación se dobla. Cada dedo puede moverse de lado a lado y flexionar dos articulaciones de forma independiente.
¿Cómo resolvió la alimentación de la base giratoria?
La base del brazo también gira sobre un servomotor, y eso complicó la alimentación de los servos. Consumen demasiada corriente para un anillo colector (slip ring) pequeño, y los anillos más grandes eran demasiado caros.
Como el brazo no necesitaba girar de forma continua, Mahdi usó una bobina de cable plano que se enrolla o se desenrolla a medida que gira la articulación, con una guía impresa que evita que el cable se doble. La solución es mucho más barata que un anillo colector y además ocupa menos espacio.
Otras manos con el mismo enfoque
Hackaday ya había mostrado algunas manos robóticas que usan el mismo enfoque de tendones. Las más realistas reemplazan los servomotores por músculos artificiales, y algunas incluso imprimen en 3D tendones y ligamentos.