Un equipo del MIT y de la Universidad de Nueva York (NYU) presentó FLEX, una plataforma de aprendizaje asistida por IA que permite a un robot sacar conclusiones más amplias de las órdenes que recibe en lenguaje natural. El trabajo se expondrá este mes en la Conferencia sobre Aprendizaje de Robots (CoRL) y está descrito en el artículo de FLEX, un sistema flexible de edición de características para la planificación de movimiento de robots.
Con FLEX, una persona le da instrucciones al robot en lenguaje coloquial. El robot sigue la instrucción al pie de la letra y, además, interpreta lo que hay detrás de las palabras para sacar generalizaciones que mejoran su planificación de movimiento.
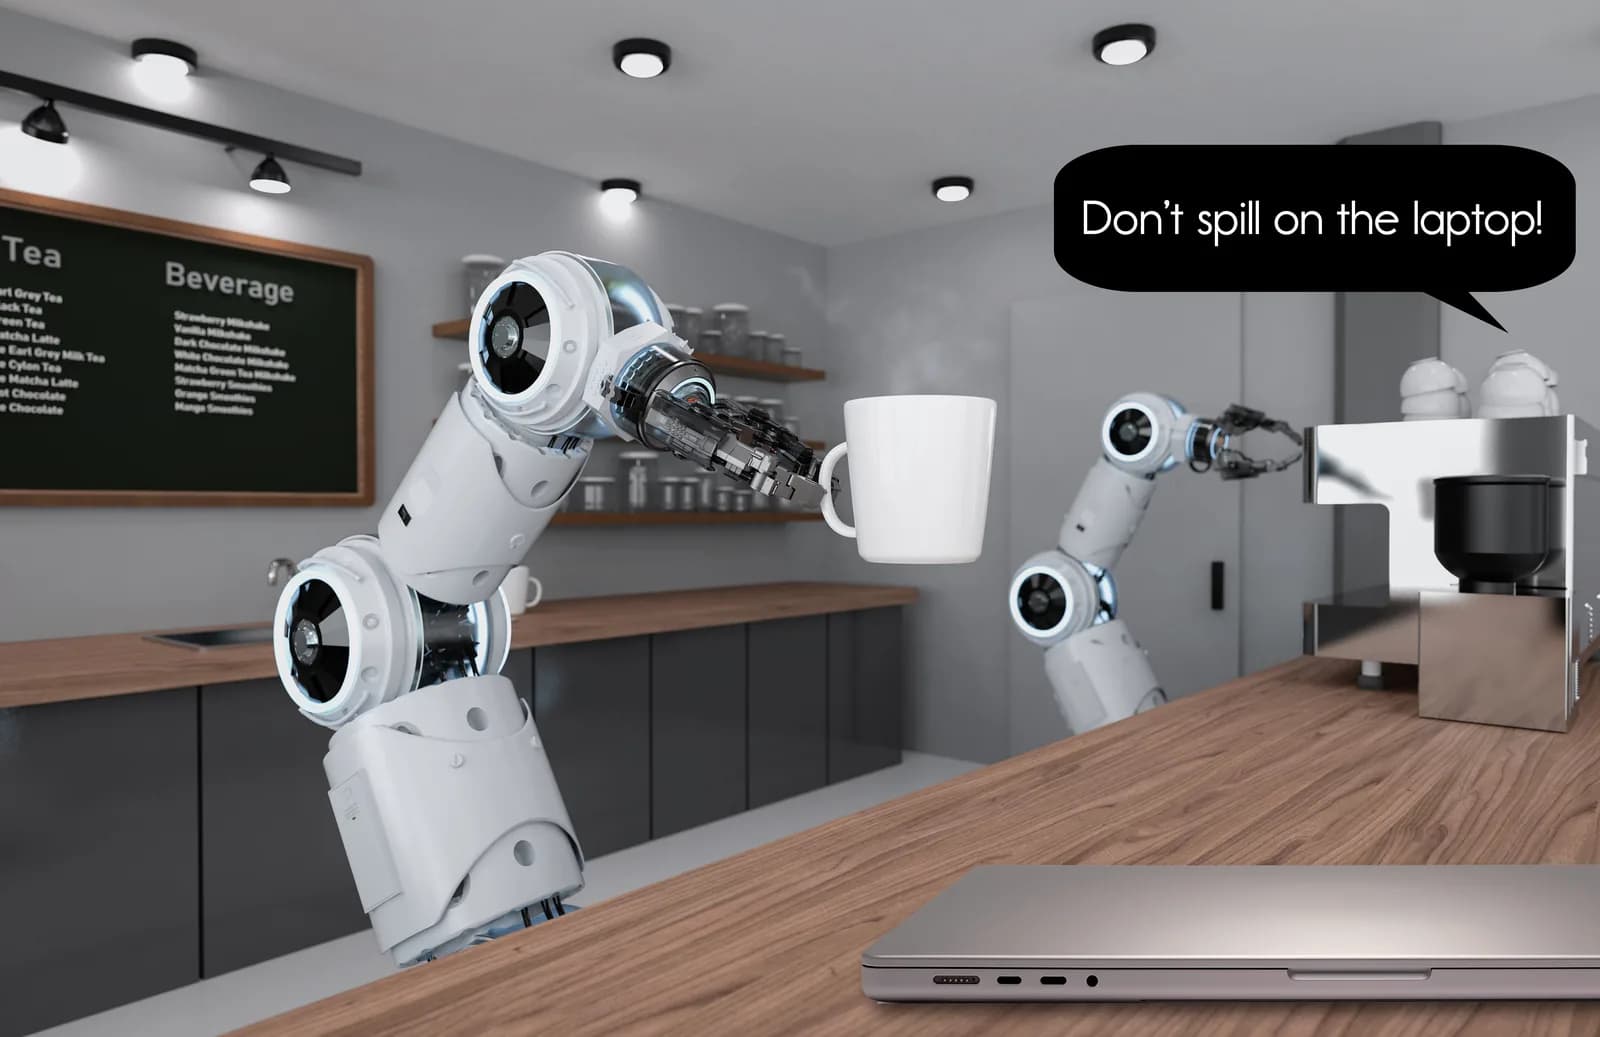
El equipo probó FLEX en varios escenarios simulados. En uno de ellos, un brazo robótico sirve una taza de café. La persona escribe órdenes en lenguaje natural mientras el robot mueve la taza sobre una mesa llena de cosas, y en algún momento puede escribir "¡No derrames en el laptop!". El robot razona entonces por qué debe evitar el computador. Para eso FLEX incorpora un modelo de lenguaje grande (LLM), un tipo de sistema de IA entrenado con enormes bibliotecas de texto que incluyen publicaciones en redes sociales, transcripciones de video y contenido web, y que usa ese material para identificar tendencias, patrones y generalizaciones.
"Los LLM han visto muchísimos textos de internet", explica Nathan Dennler, autor del estudio e investigador posdoctoral del Laboratorio de Ciencias de la Computación e Inteligencia Artificial del MIT (CSAIL). "La gente puede haber escrito 'Ay, se me cayó el teléfono al agua y ahora no funciona' o 'Derramé café en mi computador y ahora no funciona'. Entonces los LLM captan la idea de que líquidos más aparatos lleva a que las cosas dejen de funcionar."
Con ese razonamiento, el robot concluye que también debe evitar chocar con cualquier aparato electrónico. En su trayectoria corregida esquiva el laptop y también un teléfono cercano, sin que la persona tenga que pedirlo de forma explícita.
"La idea es que hay una intención de más alto nivel detrás de las palabras que dices", dice Dennler. "La gente lo entiende de forma natural. Pero a un robot hay que explicárselo con cuidado, y eso cuesta tiempo y esfuerzo. FLEX te da una interfaz de comunicación con un robot para decirle 'cuando la gente dice esto, quiere decir aquello'."
El estudio lo dirigió Andreea Bobu, profesora asistente de aeronáutica y astronáutica del MIT. Son coautores Audrey Lee, magíster del MIT de 2026, e Ilia Sucholutsky, de la Universidad de Nueva York.
Más allá de lo que decimos
En el MIT, Bobu dirige el laboratorio de Aprendizaje Colaborativo e Investigación en Autonomía (CLEAR Lab), donde su grupo desarrolla agentes autónomos que aprenden a trabajar para las personas, con ellas y a su alrededor. Su foco son los robots asistentes y domésticos capaces de hacer tareas físicas, razonar y adaptarse en tiempo real a las órdenes coloquiales de una persona.
"Los robots usan matemáticas para planificar su trayectoria. Pero no podemos esperar que un consumidor aprenda esas matemáticas para decirle a un robot qué hacer", dice Dennler, que es miembro del CLEAR Lab. "En lugar de obligar a la gente a aprender a usar un robot de una forma específica, el objetivo es interactuar con el robot mediante lenguaje natural."
En la comunidad de robótica hay un esfuerzo grande por incorporar el lenguaje natural a los procesos de aprendizaje de los robots. Entre las estrategias están usar el lenguaje para aclarar el objetivo de una tarea, redirigir la trayectoria de un robot y actualizar lo que entiende por un camino seguro. Esos métodos usan el lenguaje natural para decirle al robot cómo ejecutar físicamente una tarea. Un robot, sin embargo, podría aprender mucho más de lo que le decimos.
Bobu y sus colegas buscan ampliar lo que un robot aprende de una orden en lenguaje natural. En el estudio nuevo se concentraron en que el robot interprete la preferencia de fondo de una persona, que no se dice, a partir de pocas órdenes.
¿Cómo funciona FLEX en tres pasos?
FLEX es un proceso de tres pasos que ayuda al robot a leer en una orden más de lo que se le dice explícitamente.
El primer paso, "Agregar", hace que el robot sume un elemento a su lista de cosas del entorno que importan para la tarea, según la orden del usuario. Por ejemplo, mientras el robot lleva una bola de boliche de un lugar a otro, la persona puede intervenir con "¡No la dejes caer sobre mi taza!". El robot agrega entonces la taza a la lista de cosas que debe evitar en su recorrido. Así funcionaban los métodos anteriores. Cada vez que la persona corrige, el robot suma un elemento a la lista y recalcula su trayectoria para evitarlo.
"El problema aparece cuando la lista se vuelve larguísima, y algunos elementos ya no son relevantes porque el entorno pudo haber cambiado", dice Dennler. Agrega que el método se vuelve agotador si la persona tiene que nombrar cada cosa que hay que evitar.
El segundo paso, "Generalizar", es la solución nueva que aporta FLEX. Aquí entra un LLM, en este caso GPT-4o, que considera la taza junto con todo lo demás que la persona ya pidió evitar. El modelo busca patrones y conexiones entre esos elementos dentro de todo lo que aprendió, y llega a la generalización de que debe evitar los objetos frágiles aunque nadie lo haya dicho.
"Los LLM han visto muchísimos textos de internet, de todo tipo de personas y lugares", dice Dennler. "Como se entrenaron tanto con eso, parte de ese sentido común queda absorbido en el LLM."
En el tercer paso, "Enmascarar", el sistema de visión por computador del robot revisa el entorno para detectar qué objetos ya no están y los borra de la lista. Los tres pasos completos toman unos cinco segundos.
Las pruebas en simulación
El equipo probó FLEX en simulaciones de un brazo robótico que hacía tres tareas distintas:
- Servir una taza de café.
- Mover una vela.
- Llevar una bola de boliche.
En los tres escenarios, voluntarios interactuaron con el robot virtual escribiendo órdenes como "No derrames en mi laptop", "Aléjate de la pila de papeles" y "No la dejes caer sobre la taza". Con FLEX, el robot cumplió las tres órdenes al pie de la letra. Además razonó a un nivel más alto para no derramar sobre aparatos electrónicos, alejarse de objetos inflamables y no dejar caer su carga sobre cosas frágiles.
"Todas las casas son distintas y a cada persona le importan cosas distintas, así que ningún robot sale de la caja sabiendo qué te importa a ti", dice Bobu. "Lo que me entusiasma de FLEX es que puede captar eso a partir de una o dos frases, en vez de pedirte que detalles cada regla, y esa es la diferencia entre un robot que la gente tolera y uno que de verdad quiere tener en su casa."
El trabajo contó con apoyo parcial del Consorcio de Impacto de la IA Generativa del MIT y del programa de Responsabilidades Sociales y Éticas de la Computación del MIT Schwarzman College of Computing.