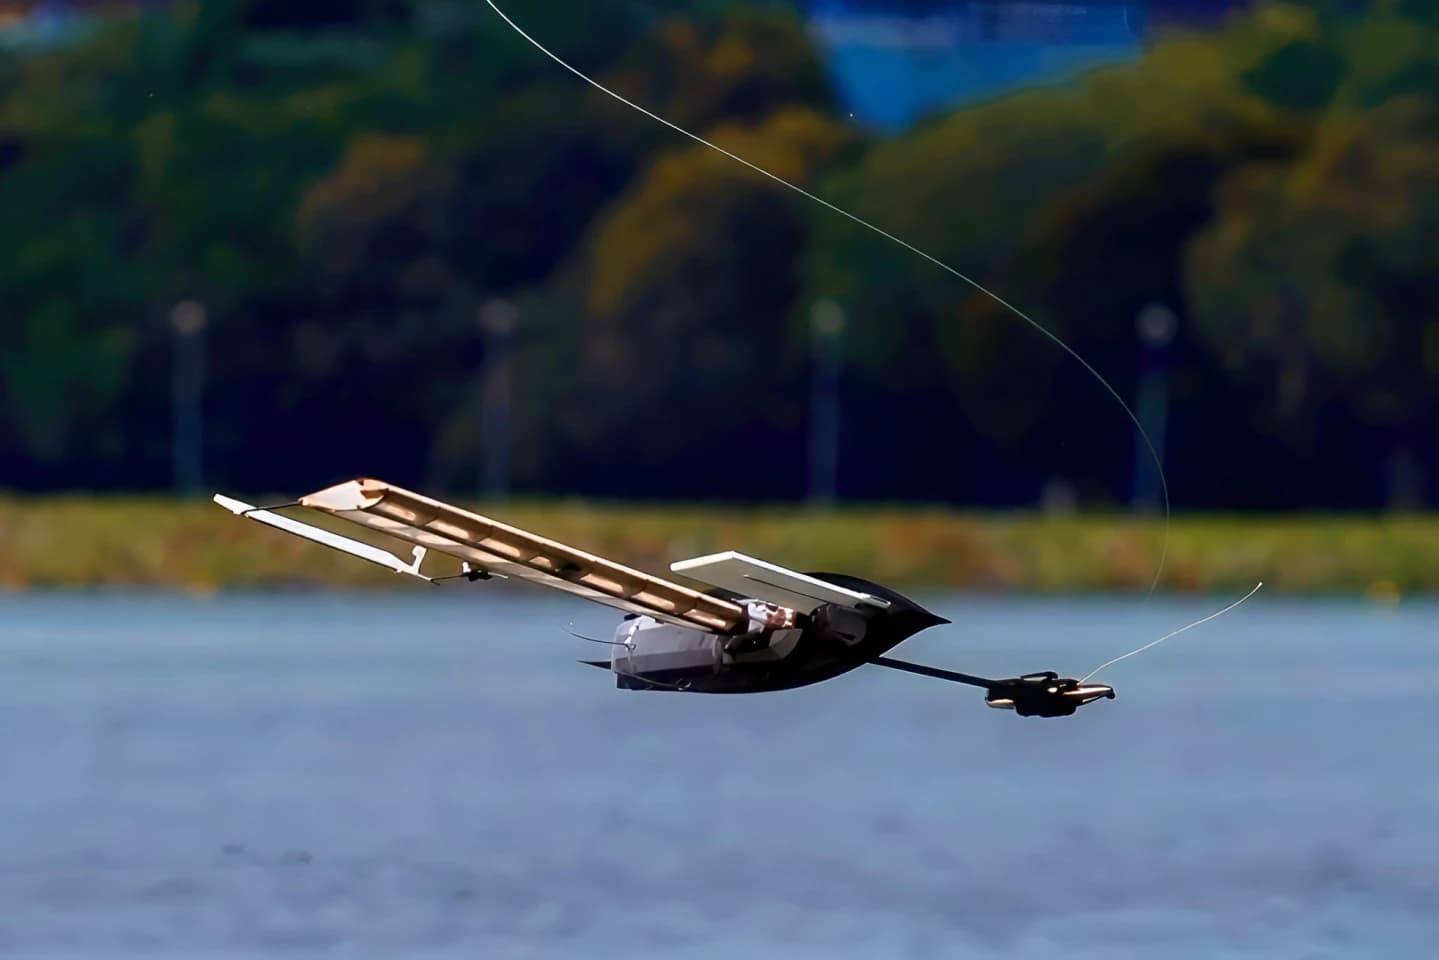
"Caer como semilla de arce, navegar como un bote" suena a consejo del boxeador Muhammad Ali. En realidad describe una plataforma robótica nueva, pensada para desplegarse rápido y quedarse mucho tiempo vigilando aguas remotas.
Investigadores de la Universidad de Tecnología y Diseño de Singapur (SUTD) desarrollaron ALBATROSS, sigla en inglés de Airborne Lander with Buoyant AuToROtating Sailing Sensor. Es un robot conceptual inspirado en la naturaleza que se lanza desde una aeronave sobre aguas remotas, cae al agua, se endereza y luego navega de forma autónoma con la energía del viento. Según los investigadores, las versiones futuras del prototipo podrían quedarse semanas en el mar midiendo las condiciones ambientales.
El problema de vigilar el mar abierto
Monitorear zonas remotas en mar abierto tiene una dificultad propia.
Los botes y otras embarcaciones pueden recorrer un área durante mucho tiempo y reunir los datos que se necesitan, pero tardan en llegar desde el punto de despliegue hasta el destino. Los aviones llegan rápido, aunque no pueden quedarse en la zona ni de cerca lo que aguanta una embarcación. La propuesta de los investigadores junta lo mejor de ambos.
"Los sistemas de superficie son útiles porque pueden permanecer en el mar, pero están limitados por cuánto tardan en llegar al lugar objetivo", dice el profesor Foong Shaohui, subdirector del área de Desarrollo de Productos de Ingeniería de la SUTD. "Con ALBATROSS quisimos aprovechar lo mejor de ambos mundos: la velocidad del despliegue aéreo para llegar rápido a aguas remotas y la autonomía de la navegación a vela para quedarse ahí en monitoreos de larga duración".
¿Cómo baja desde el avión y cómo navega?
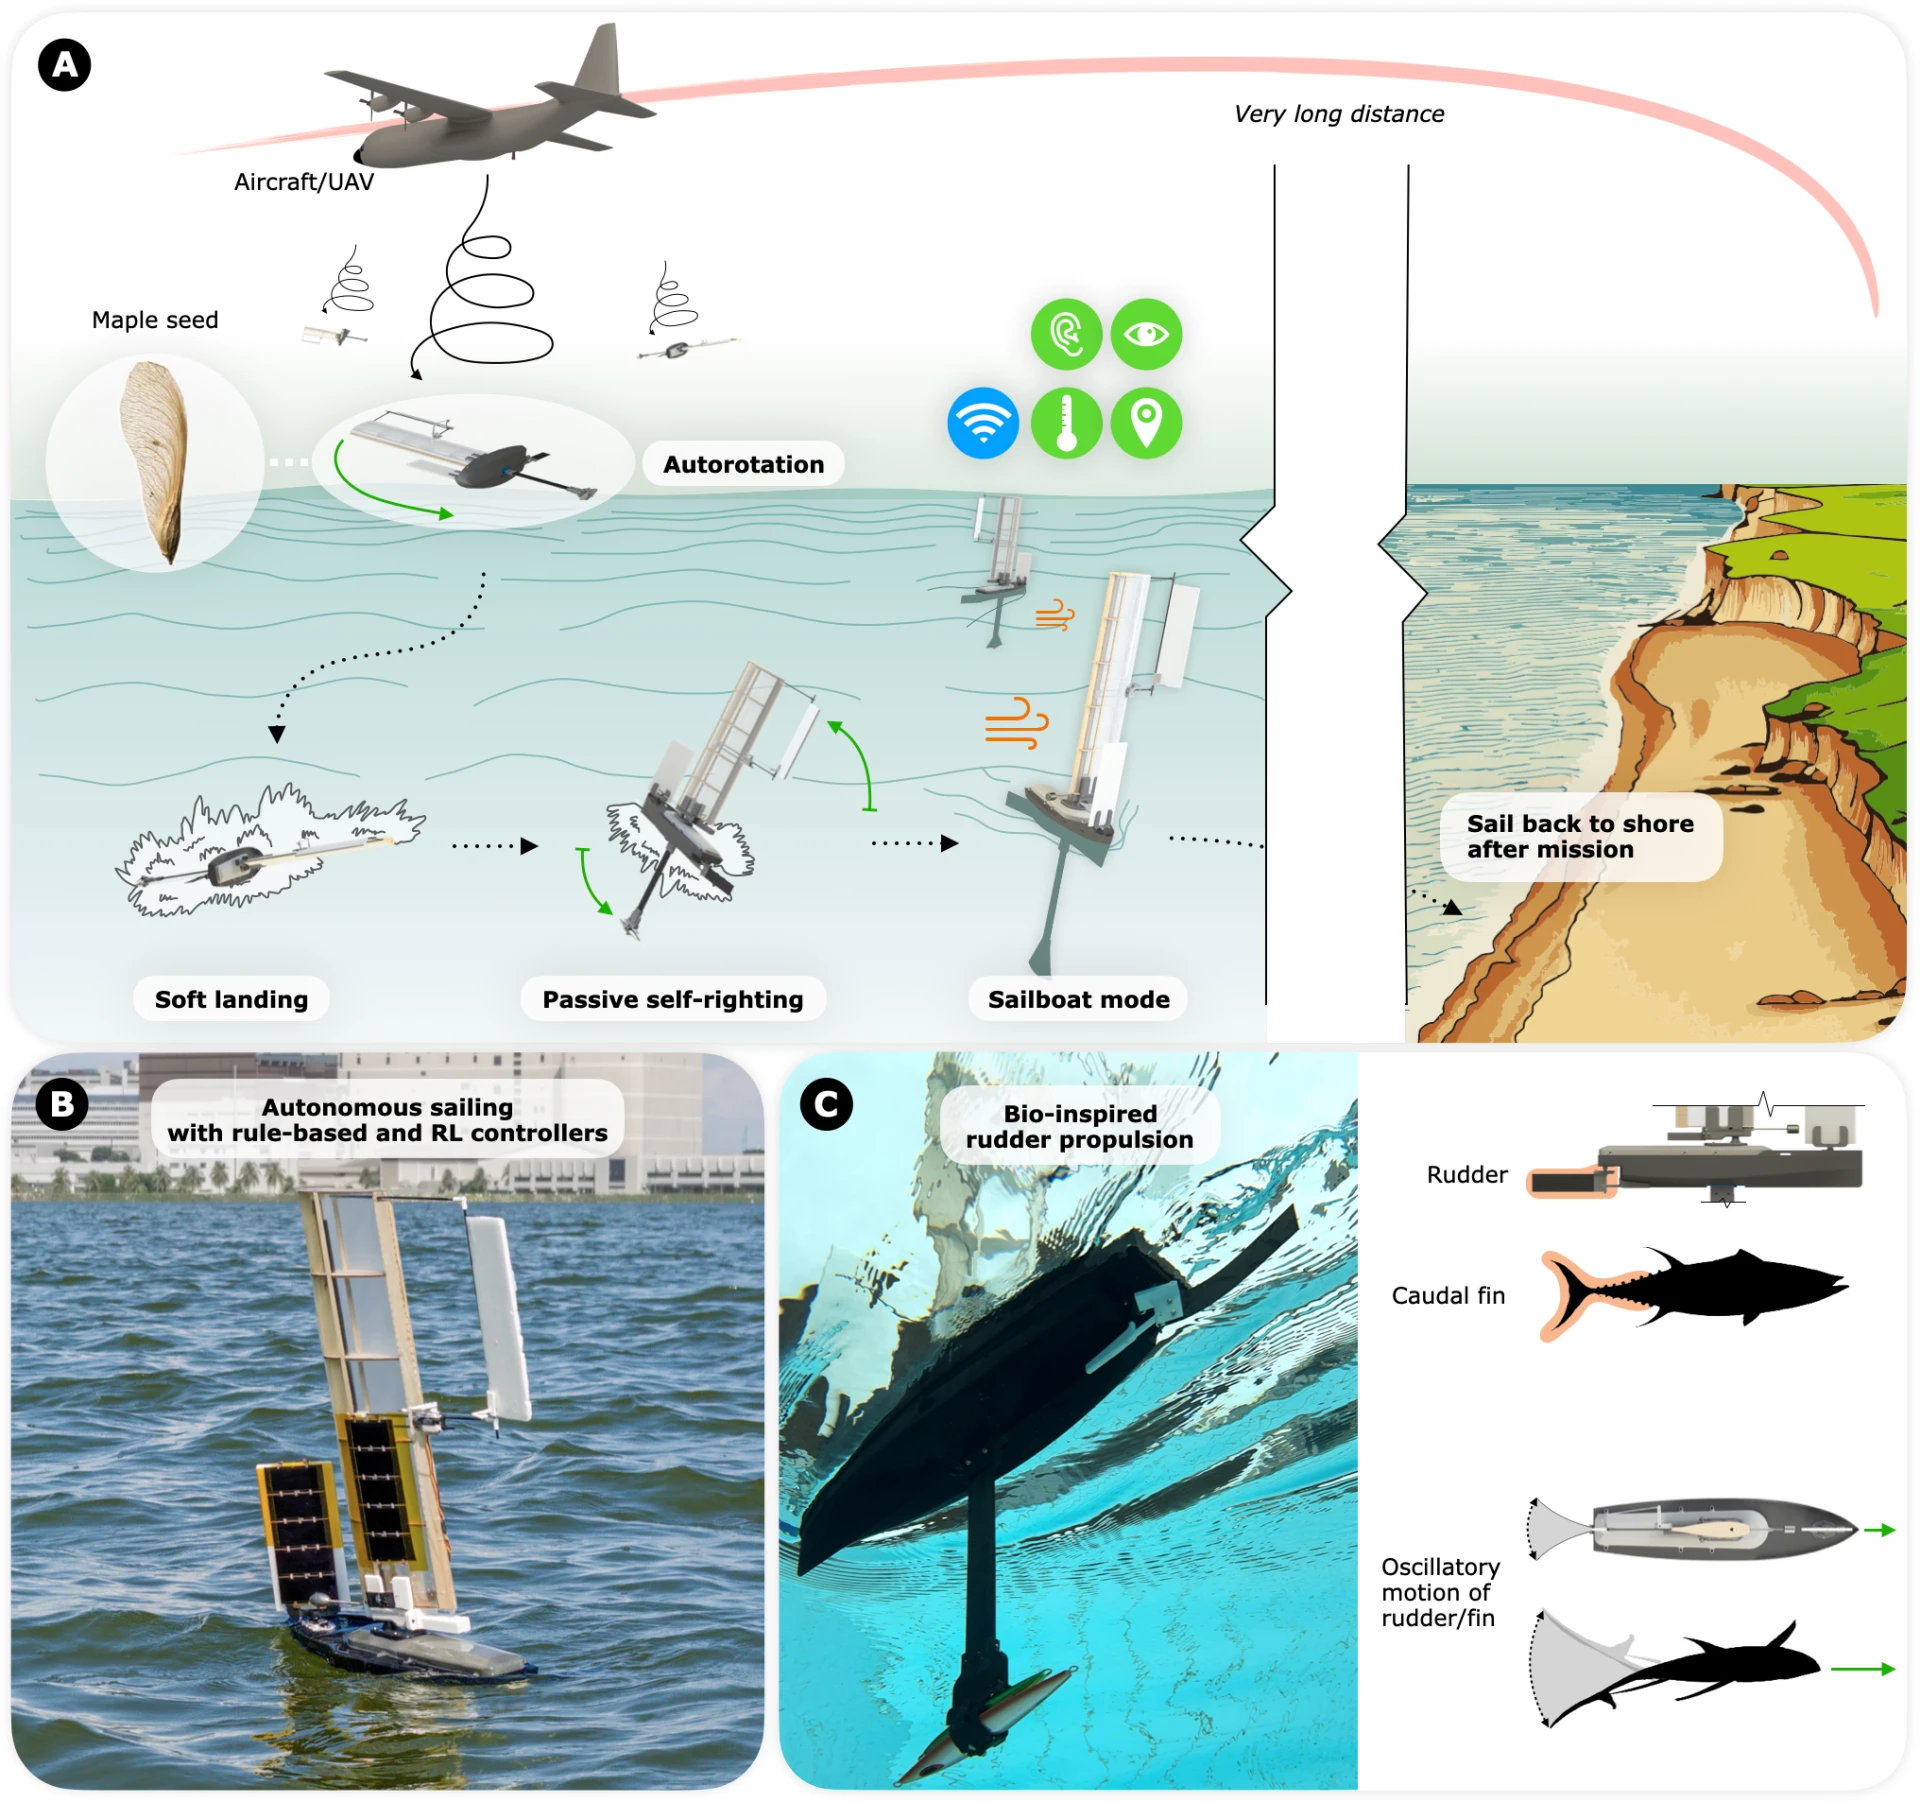
En un escenario práctico, una aeronave lleva la plataforma sobre mar abierto y la suelta encima de la zona elegida. ALBATROSS tiene dos alas rígidas que frenan su caída en el aire y que después lo impulsan sobre el agua, así que no necesita paracaídas ni un mecanismo de aterrizaje aparte.
Durante el descenso, las alas autorrotan de forma pasiva como una semilla de arce, lo que frena y estabiliza la plataforma antes de tocar el agua. Una vez en el agua, el robot se endereza y las alas pasan a funcionar como velas que aprovechan el viento para desplazarse. Para girar usa un timón inspirado en la cola de un pez.
"Diseñamos ALBATROSS para usar el entorno en vez de pelear contra él. Cae por el aire con autorrotación pasiva, se endereza en el agua gracias a la distribución de su peso y después usa el viento para moverse", dice el doctor Shane Kyi Hla Win, autor principal del artículo publicado en Science Robotics. "Esa simplicidad podría permitir plataformas más baratas y escalables para medir en lugares de difícil acceso".
Lo que mostraron las pruebas
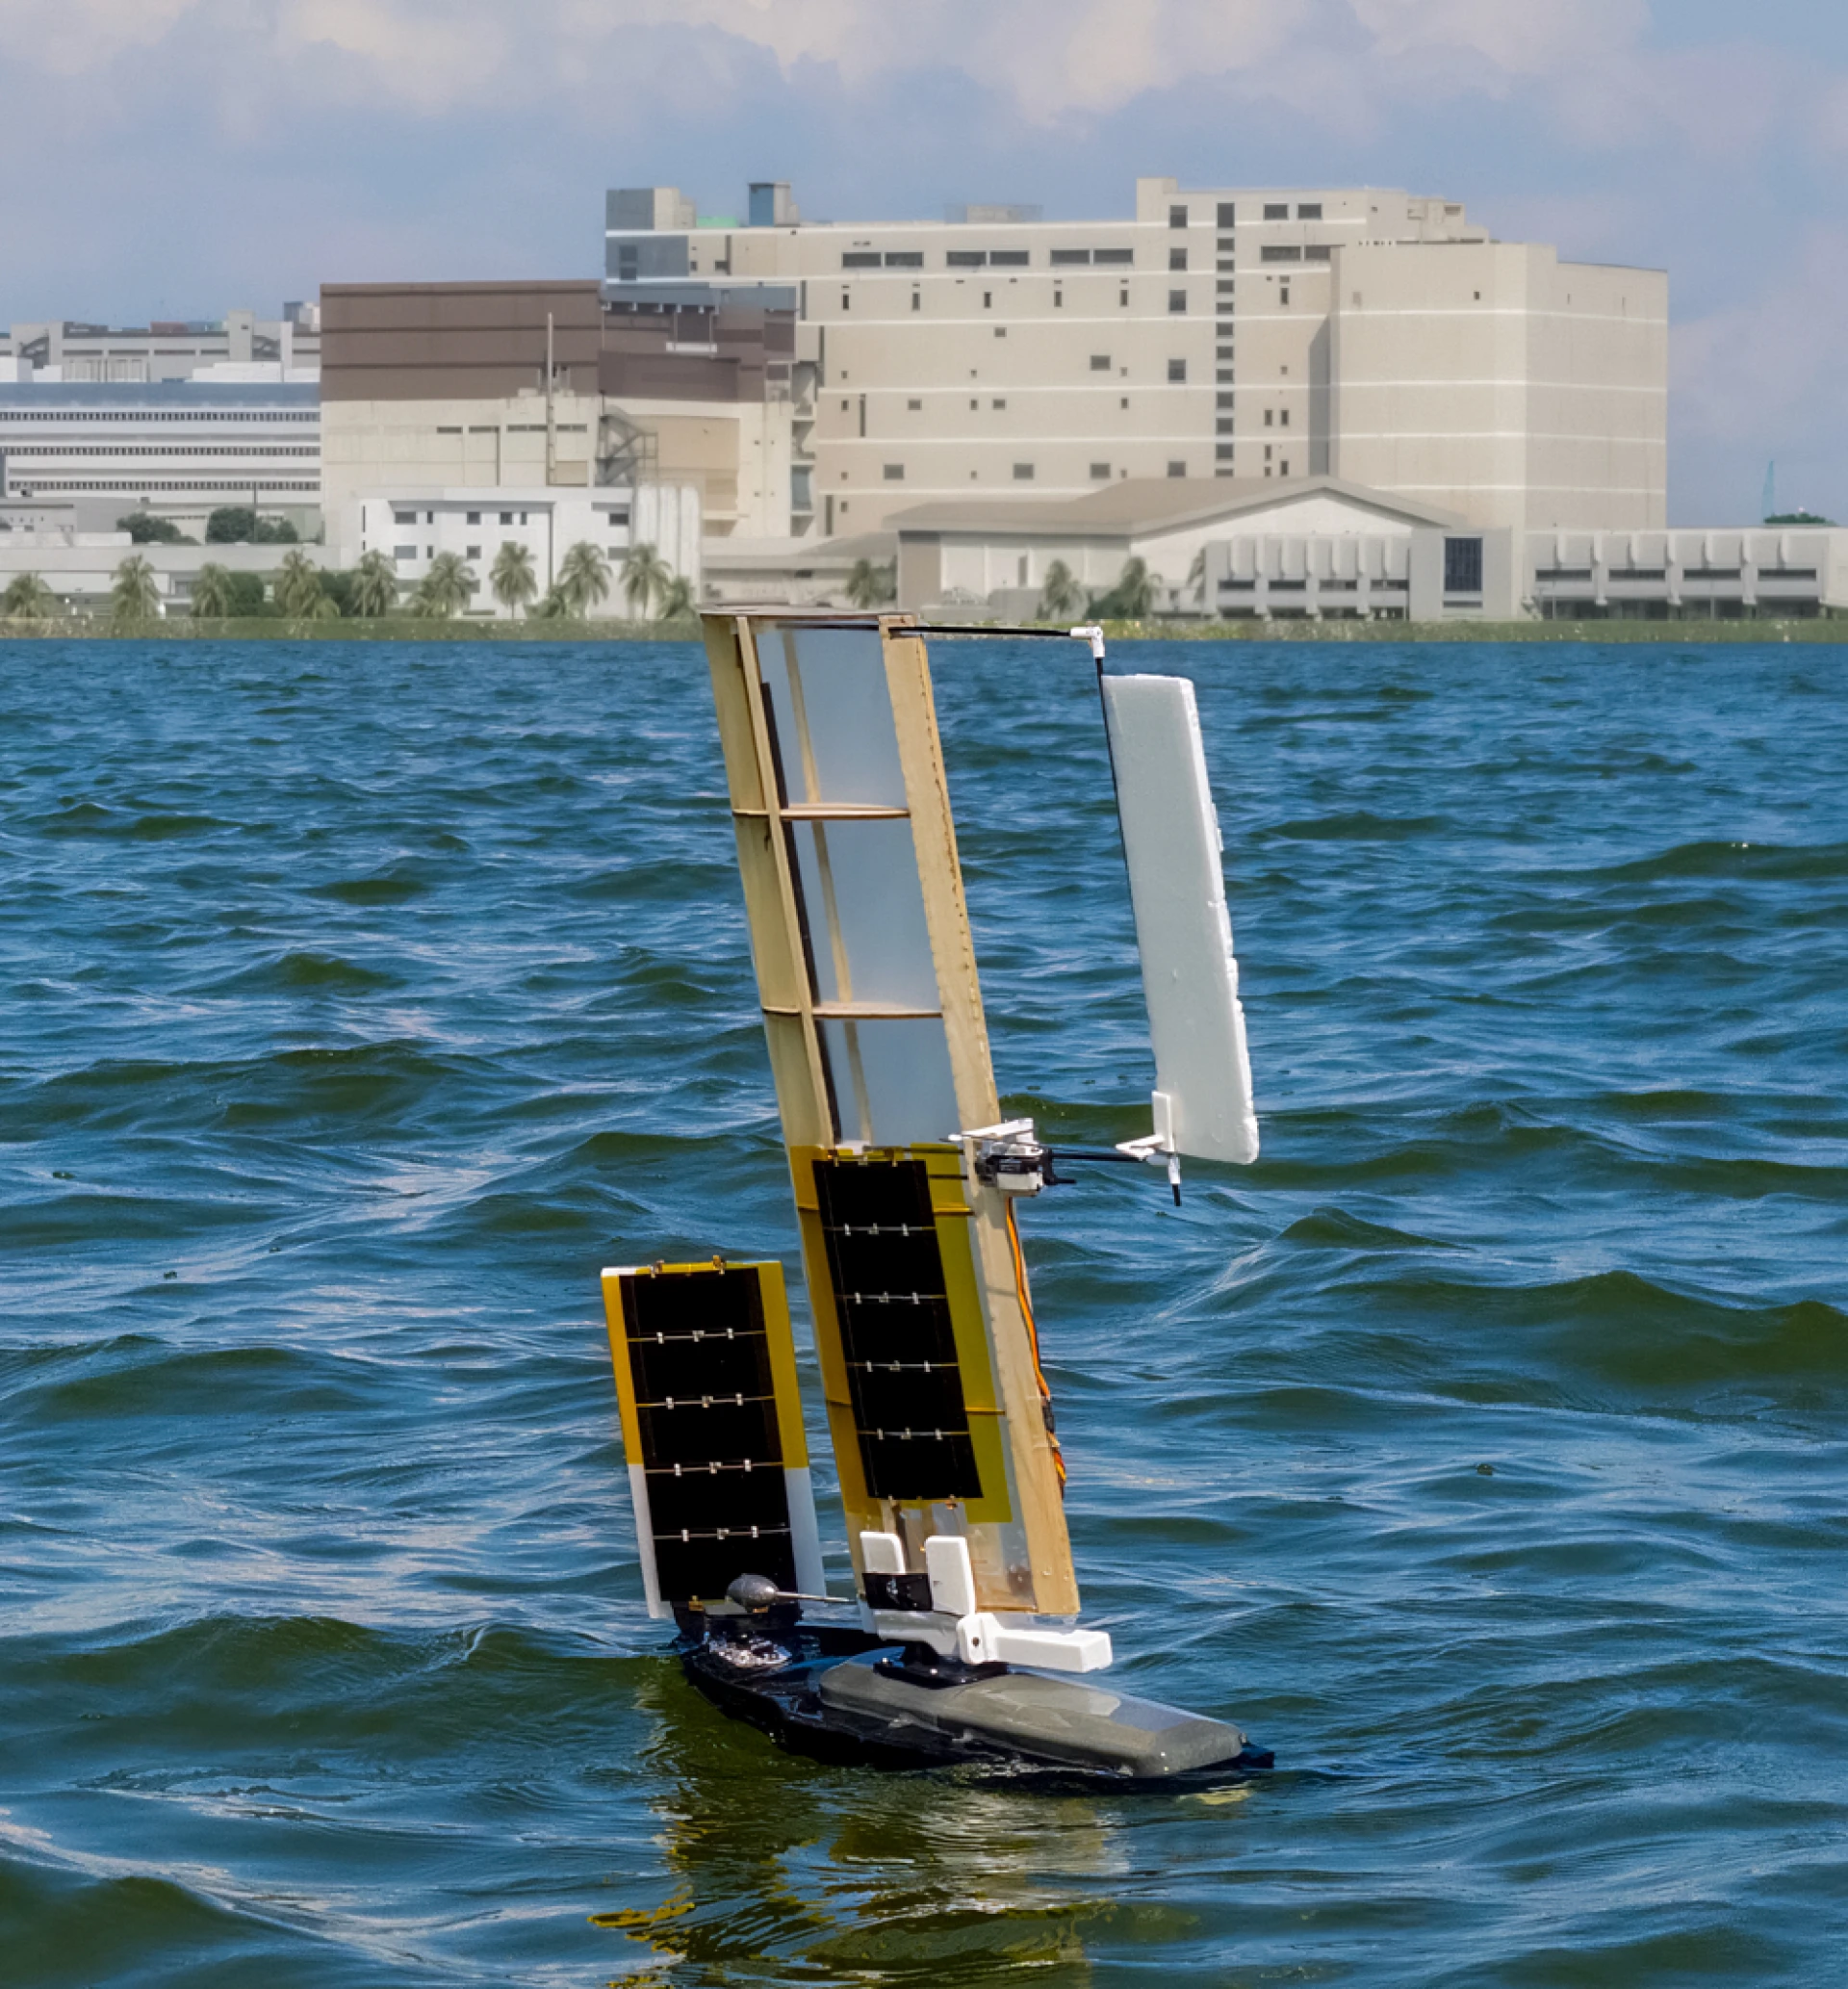
Ya en el agua, ALBATROSS navega solo entre puntos de ruta predefinidos con apenas tres actuadores y tres sensores de navegación. Para probar el concepto, los investigadores soltaron un prototipo desde 150 metros de altura. Se estabilizó durante la caída, tocó el agua con poco impacto, se enderezó por sí solo y salió navegando por el área de pruebas. Según los cálculos del equipo, una plataforma similar sin el sistema de autorrotación recibiría cerca de 18,5 veces más energía de impacto al chocar con el agua.
En ensayos en un embalse de Singapur, un prototipo más grande alcanzó una velocidad máxima de navegación de alrededor de 1 km/h y funcionó cerca de tres horas, registrando humedad, temperatura y dirección del viento con sus sensores a bordo. Los investigadores ven aplicaciones en monitoreo ambiental, estudios del cambio climático, búsqueda y rescate y seguridad marítima. Como se mueve con el viento, la plataforma podría sostener misiones largas con relativamente poca energía.
¿Cuándo saldrá a mar abierto?
Hasta ahora ALBATROSS solo ha funcionado en entornos de prueba controlados y todavía no se enfrenta a las condiciones duras del mar abierto. Los investigadores describen la preparación para pruebas reales como la siguiente etapa del proyecto.
"El siguiente paso es tomar los principios de diseño que demostramos en aguas protegidas y escalarlos hacia la operación en mar abierto", dice Foong. "Eso significa hacer la plataforma más resistente, más durable y lista para ambientes marítimos más duros".
Las versiones futuras también llevarían más sensores, como instrumentos submarinos y sonar, además de una mayor capacidad de almacenamiento de energía.
La investigación la difundió la Universidad de Tecnología y Diseño de Singapur a través de EurekAlert.