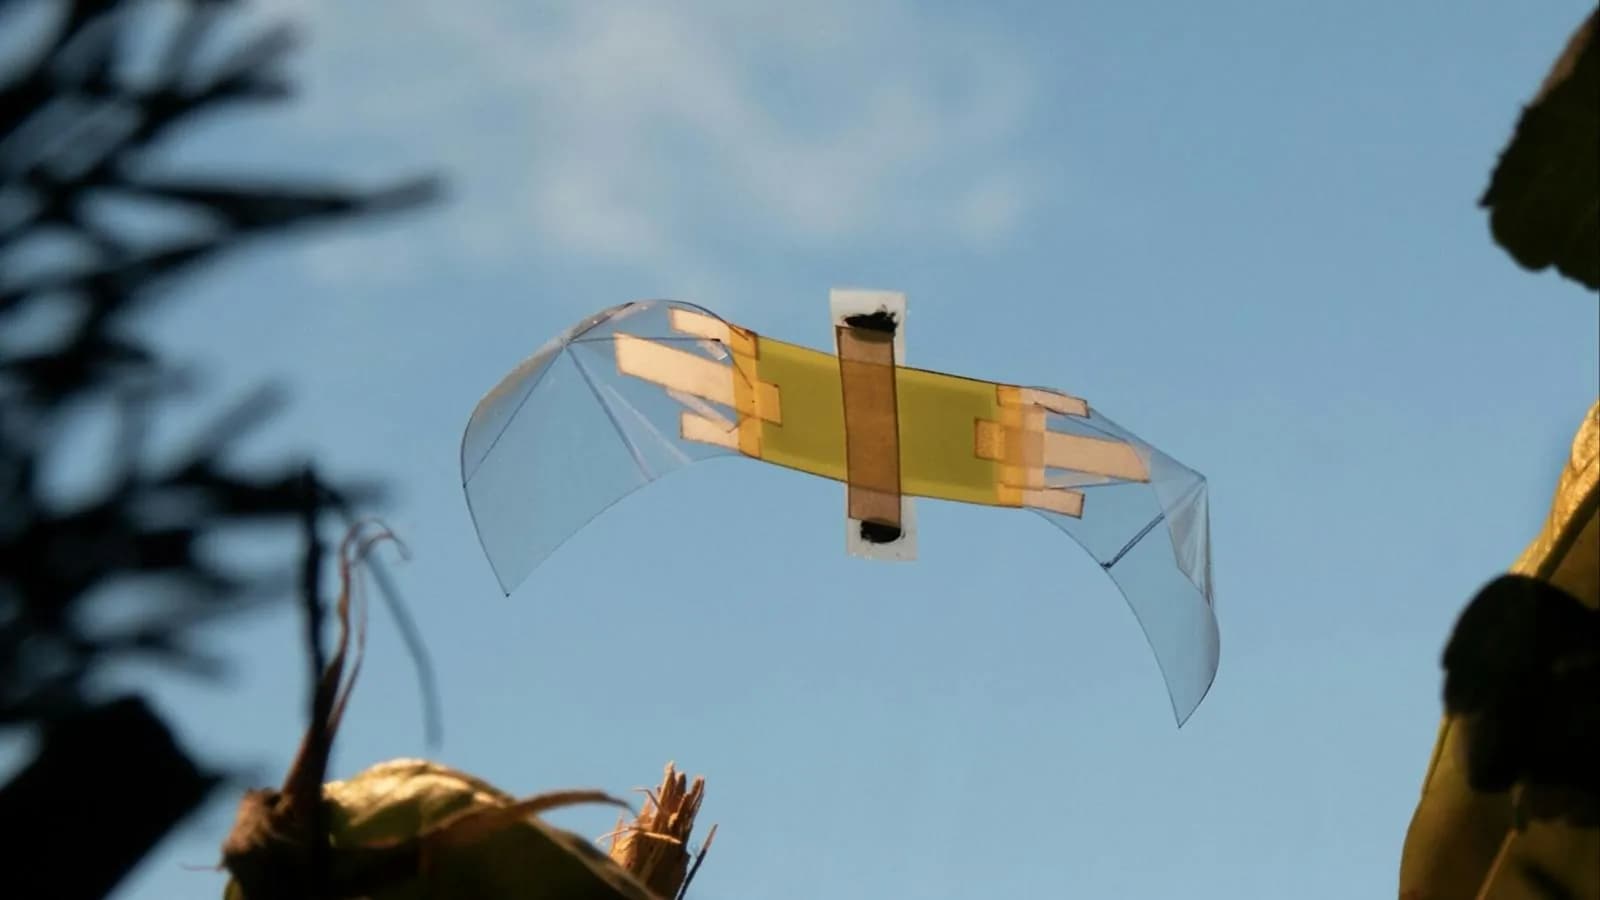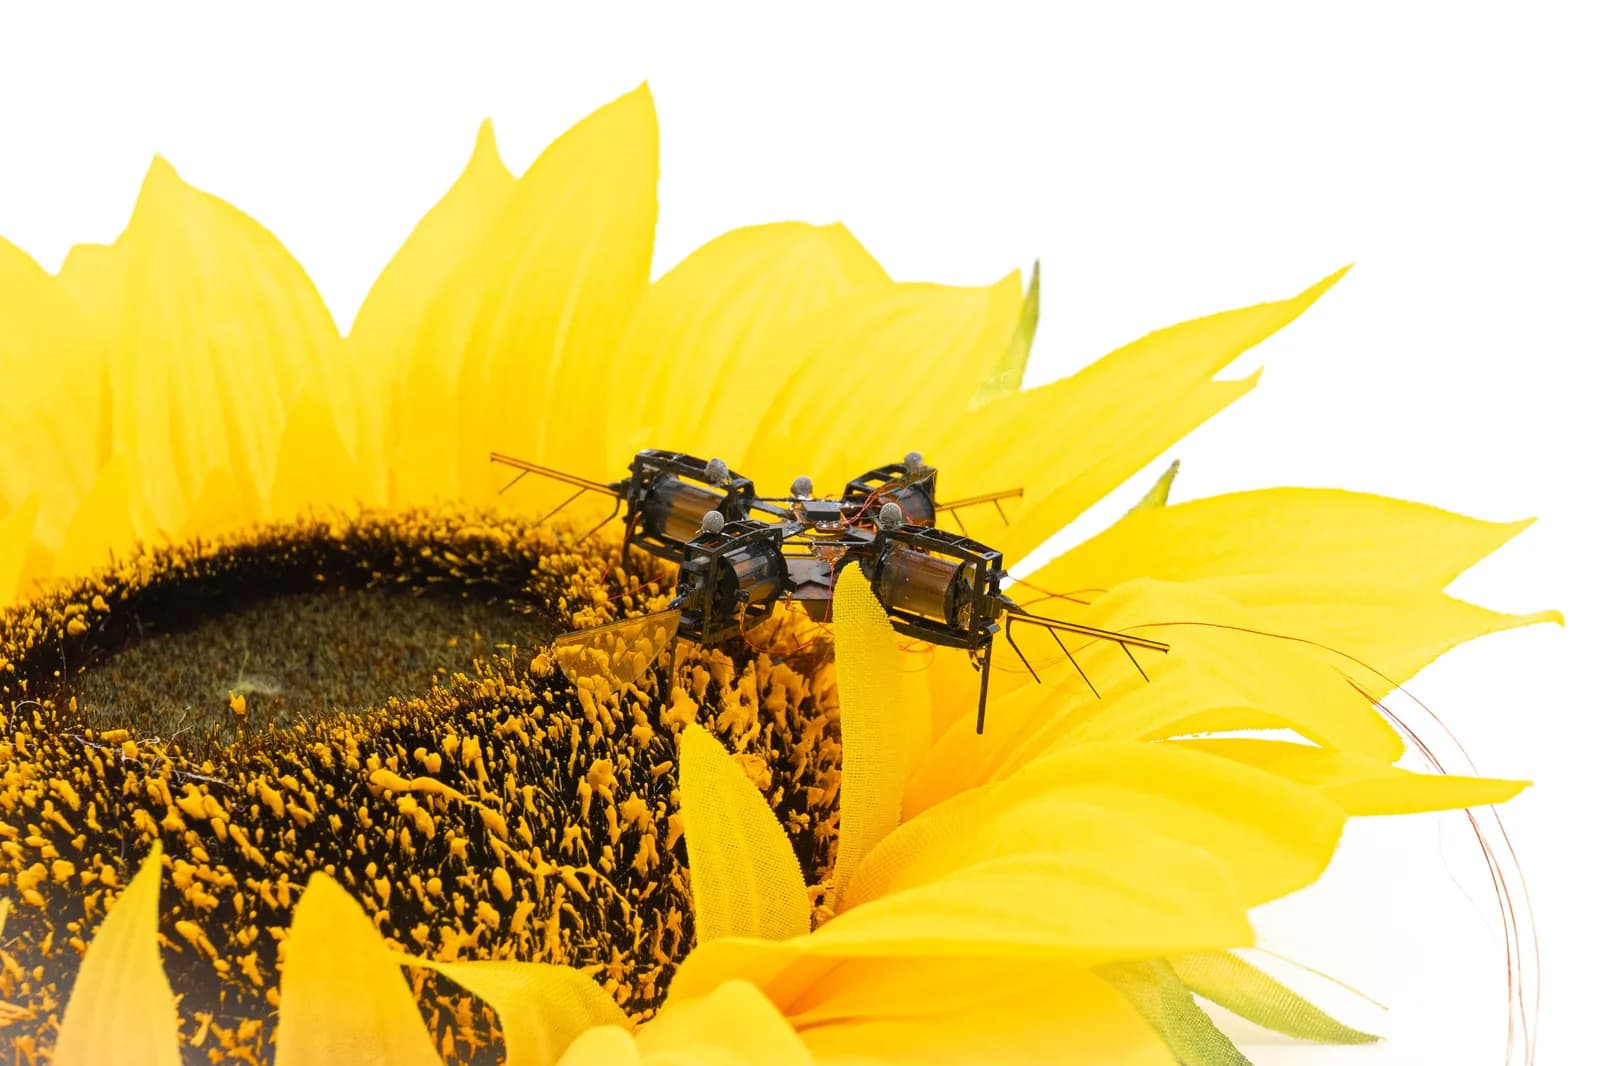
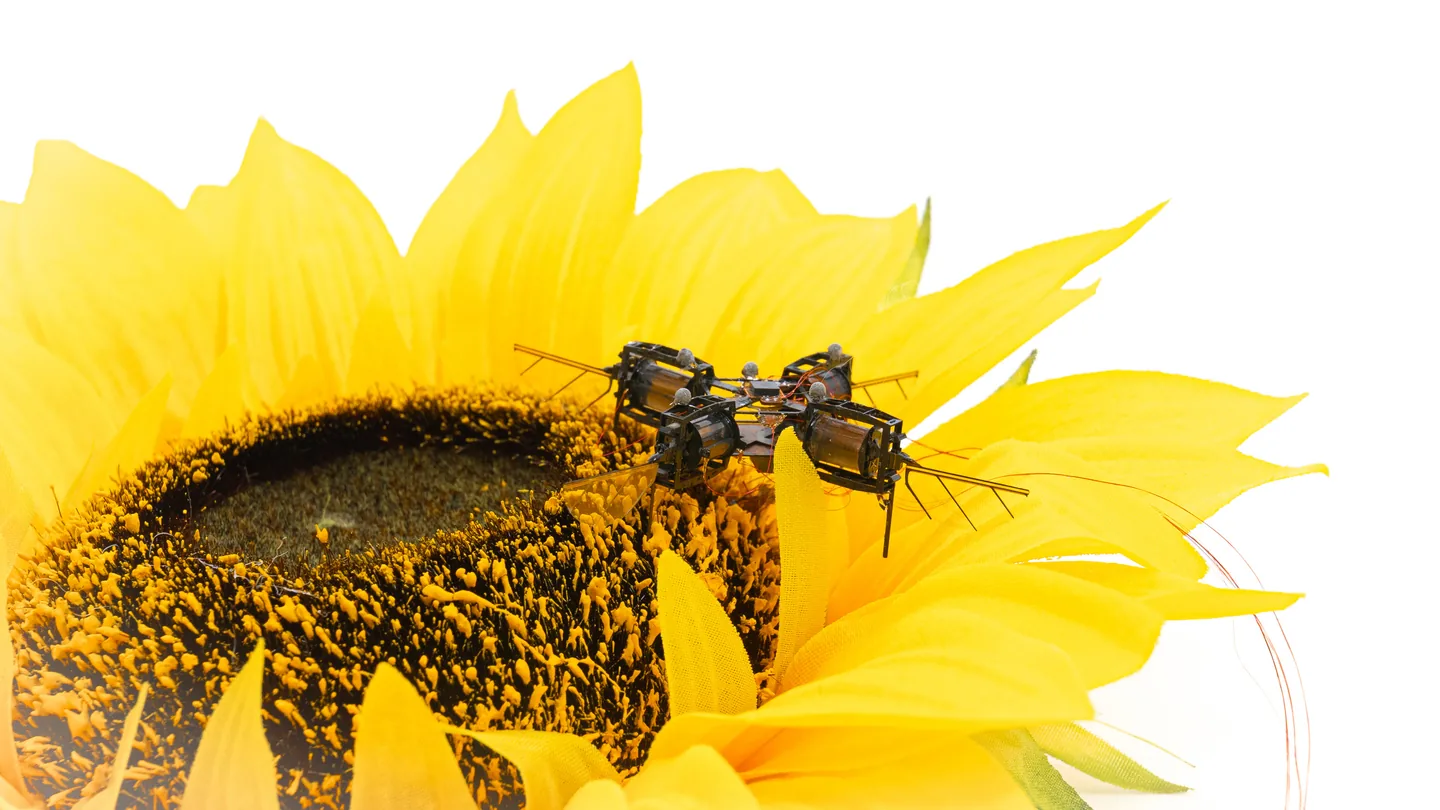
Un equipo del MIT publicó el 18 de noviembre en Science Robotics el primer microrobot aéreo que estima su posición y decide su vuelo con sensores y cómputo a bordo. En la demostración siguió una trayectoria compleja y aterrizó sobre un girasol, fuera del entorno de captura de movimiento del laboratorio.
Durante la última década, el MIT desarrolló microrobots aéreos con la velocidad, la agilidad y la resistencia de un abejorro, pensados para tareas como la agricultura de precisión o la búsqueda y rescate. Hasta ahora esos robots no podían cargar la electrónica necesaria para navegar, así que dependían de un sistema de captura de movimiento conectado en el laboratorio.
El robot nuevo todavía recibe la energía por cable desde una fuente externa. Aun así, la demostración apunta a su uso futuro en la agricultura de precisión.
Los investigadores mencionan dos escenarios. Los microrobots voladores podrían recorrer un huerto de almendros o de arándanos para polinizar flores delicadas en zonas donde la pérdida de hábitat diezmó a los polinizadores naturales. También podrían quedarse suspendidos junto a las plantas sin dañarlas, para vigilar la salud del cultivo y detectar plagas antes de que se extiendan.
¿Qué cambiaron para que el robot cargue su electrónica?
El equipo trabajó en tres frentes. Desarrolló un método para agrandar los músculos artificiales que mueven las alas, lo que aumentó la carga útil neta del robot. Diseñó un conjunto de sensores que estima rápido la posición y la orientación del robot sin depender de cámaras externas. Y armó un paquete electrónico miniatura que sujeta firme los componentes de cómputo sobre un vehículo tan ágil.
"Este es un hito realmente importante para la comunidad de investigación. Es la primera demostración de un microrobot aéreo que es autónomo en sensado y en cómputo. Hay muchas situaciones, como la polinización o la vigilancia industrial, donde no se puede usar un robot más grande. Los robots de pequeña escala están en una posición única para este tipo de tareas, y si esta línea de tecnología tiene éxito en el futuro, podría ser muy prometedora", dijo Kevin Chen.
Chen es profesor asociado del Departamento de Ingeniería Eléctrica y Ciencias de la Computación (EECS) del MIT, dirige el Laboratorio de Robótica Blanda y Micro dentro del Laboratorio de Investigación en Electrónica (RLE) y es coautor de correspondencia del paper sobre el robot.
Los autores principales son los estudiantes de posgrado del MIT Yi-Hsuan (Nemo) Hsiao, Quang Phuc Kieu y Zhongtao Guan. Firman también como autores de correspondencia Jonathan P. How, profesor Ford de Aeronáutica y Astronáutica e investigador principal del Laboratorio de Sistemas de Información y Decisión (LIDS) y del Laboratorio de Control Aeroespacial (ACL) del MIT, y Elizabeth Farrell Helbling, profesora asistente de la Universidad de Cornell. La investigación aparece en Science Robotics.
Músculos 50% más grandes y 46% más sustentación
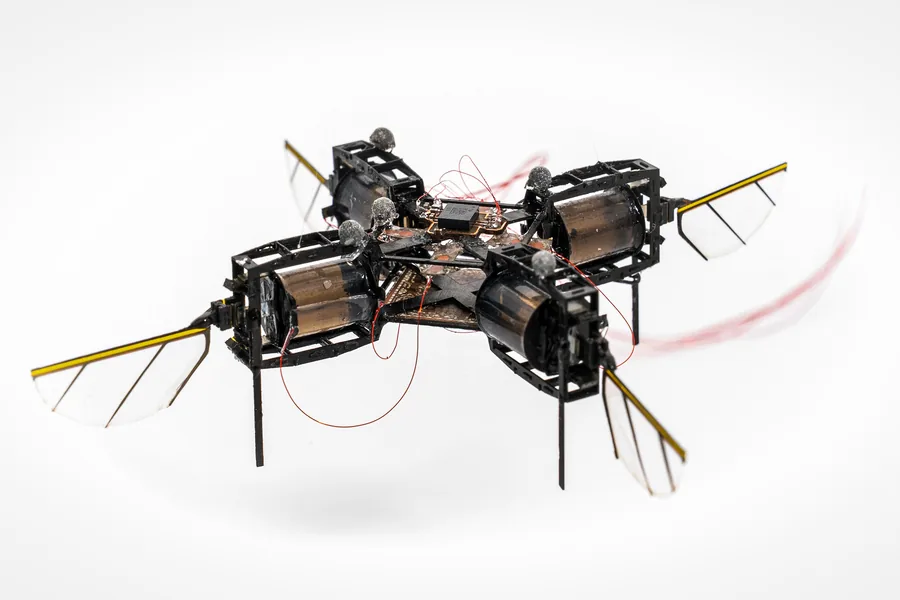
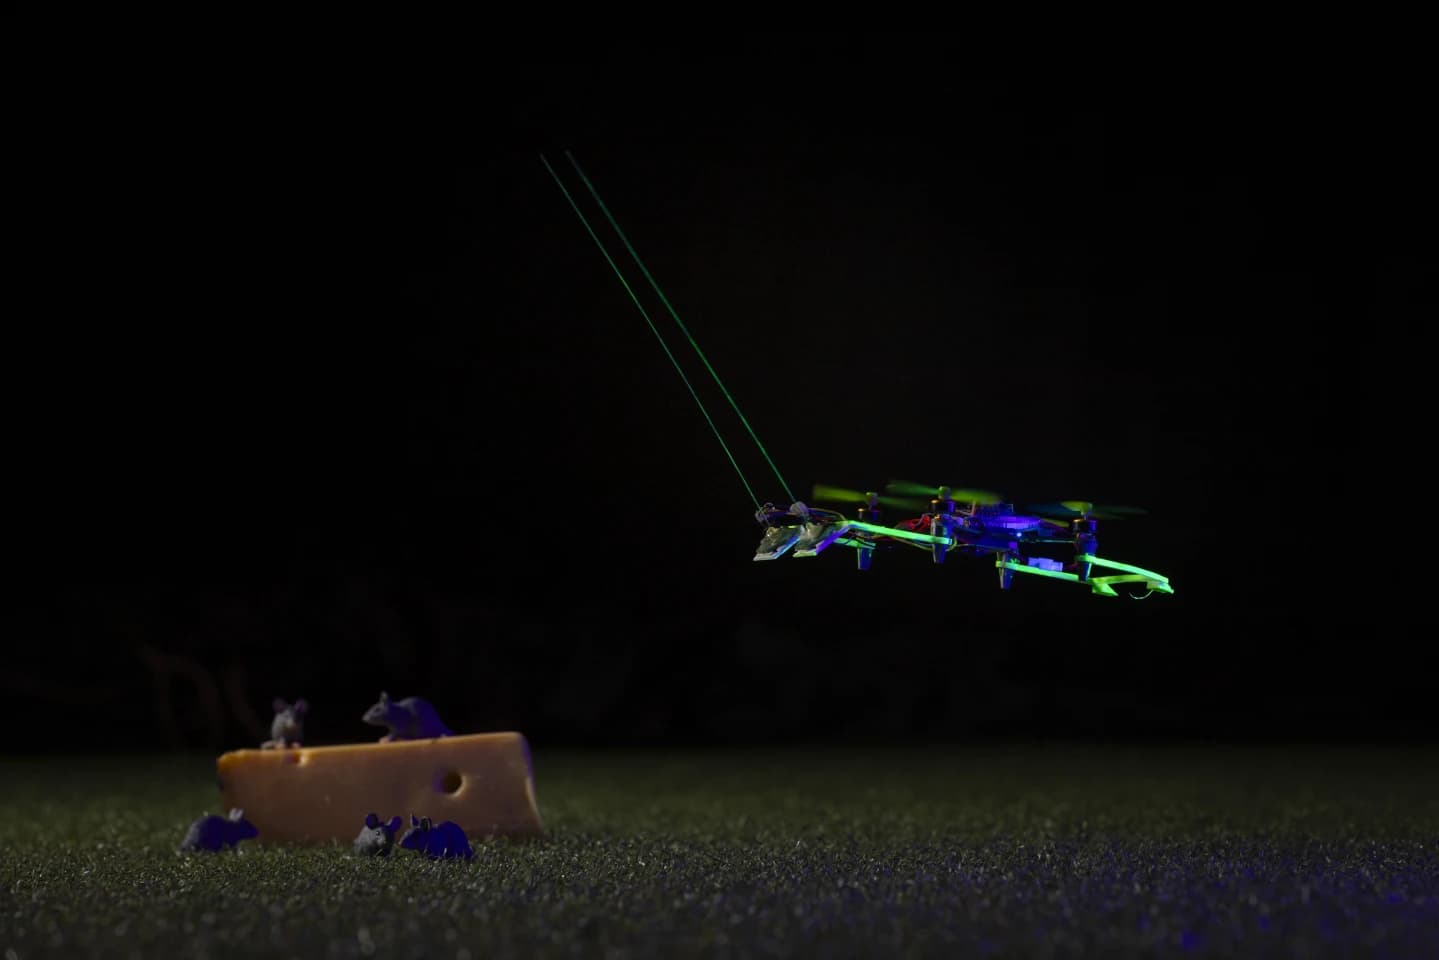
El MIT ya había presentado un microrobot aéreo rápido y ágil de cuatro alas. Cada ala se mueve con un juego de actuadores blandos, o músculos artificiales, que la baten a gran velocidad para que el robot haga maniobras finas.
Ese robot tiene más o menos el tamaño y la forma de una microcasete, y pesa menos que un clip.
Para acercarlo a usos reales, el equipo necesitaba que cargara el peso extra de la electrónica de sensado y cómputo sin perder velocidad, maniobrabilidad ni resistencia a los choques.
La solución fue escalar los músculos artificiales sin castigar el rendimiento. Ajustaron con cuidado el radio y el largo de los actuadores blandos, los agrandaron 50% y con eso la fuerza neta de sustentación del robot subió 46%.
"Es muy difícil escalar los actuadores sin que baje la potencia de salida del sistema, lo que reduce las fuerzas de sustentación. Ajustamos la geometría del robot con mucha precisión para que la sustentación aumente en proporción al peso adicional de los actuadores", explicó Chen.
El robot llegó a una relación sustentación peso de 1,9. Le sobra fuerza para cargar el paquete electrónico que diseñaron, que pesa apenas 244 miligramos.
¿Cómo sabe dónde está sin cámaras externas?
El paquete electrónico trae los sensores y el microcontrolador para sensar y calcular a bordo. Lleva tres sensores:
- Una unidad de medición inercial (IMU), que estima la actitud del robot.
- Un sensor de flujo óptico, que estima la velocidad lateral de vuelo y la posición.
- Un sensor de tiempo de vuelo (ToF), que mide la altura.
Sin la precisión del sistema de captura de movimiento, el robot no conoce su posición absoluta y tiende a desviarse de su rumbo.
Para resolverlo, el equipo diseñó un algoritmo que calcula muy rápido la orientación, la velocidad angular y la posición del robot, con cálculos simplificados para bajar el costo de cómputo. Descubrieron que estimar la posición de forma continua y a mayor frecuencia daba mejor resultado que una estimación más precisa pero más lenta.
"Pasamos mucho tiempo optimizando la selección de los sensores y de los estimadores de posición para que el robot tuviera una deriva muy baja. Nuestro robot ahora puede volar con una precisión de posición comparable a la de volar con cámaras externas", dijo Hsiao.
Los sensores y los componentes de cómputo van integrados en un paquete diminuto, montado sobre un sustrato de fibra de vidrio para que las vibraciones del robot no lo descoloquen.
"Cuando hablas de un computador así de pequeño, todo se tiene que pensar con cuidado. Hay muchísimos factores que considerar; tiene que hacer percepción y control, caber en el robot y correr lo bastante rápido para que el vehículo se mantenga estable durante el vuelo", dijo How.
Pruebas de vuelo y el aterrizaje en el girasol
El equipo probó las capacidades del robot en una serie de vuelos. Lo hizo suspenderse a distintas alturas y seguir trayectorias de punto a punto. El robot maniobró rápido y con precisión, con errores de posición de solo unos pocos centímetros.
También mostraron su potencial para la polinización artificial. Con un joystick le enviaron puntos de posición de alto nivel, lo guiaron alrededor de varias plantas y lo hicieron aterrizar con cuidado sobre un girasol.
"Esto es bastante difícil de hacer, incluso si tienes un sistema de captura de movimiento", dijo Hsiao.
Al analizar el consumo, vieron que la electrónica gasta cerca del 6% de la energía total. El resto se va en los músculos artificiales y las alas.
Los investigadores identificaron maneras de bajar todavía más el consumo de la electrónica. Eso dejaría espacio para sumar componentes como una cámara, con la que el robot podría reconocer objetos.
El equipo trabaja ahora en dos objetivos. El primero es montar una cámara a bordo para reconocer objetos y esquivar obstáculos de forma autónoma. El segundo es integrar la electrónica de potencia y las baterías en el propio robot, lo que permitiría vuelos sin cable al aire libre.
La investigación tuvo financiamiento de la Fundación Nacional de Ciencia de Estados Unidos (NSF), la Oficina de Investigación Naval de Estados Unidos, la Oficina de Investigación Científica de la Fuerza Aérea de Estados Unidos, MathWorks y una beca Zakhartchenko.