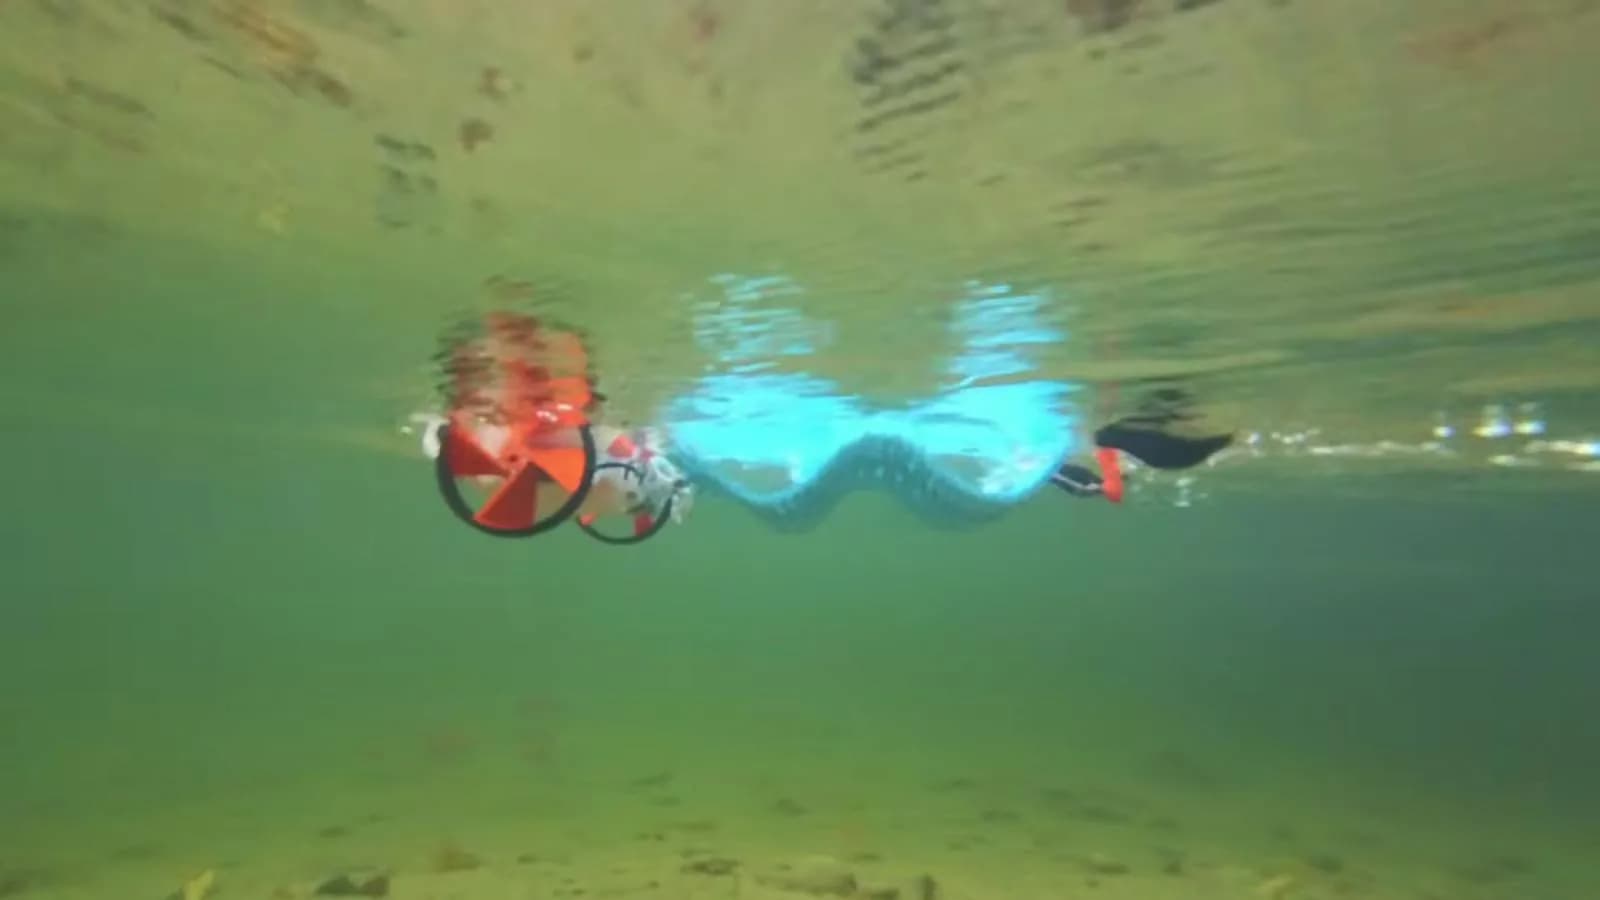
Investigadores de la Universidad Ben-Gurión del Néguev, en Israel, desarrollaron SAWbot, un robot anfibio que se impulsa en el agua con una onda continua y que conserva la capacidad de moverse por terreno irregular en tierra.
La mayoría de los robots se diseña para operar en tierra o en el agua, rara vez en ambos medios. Los que sí lo logran suelen llevar sistemas de propulsión separados para cada uno, lo que suma complejidad mecánica, peso y consumo de energía.
Inspirado en las anguilas
SAWbot toma como modelo el nado anguiliforme, la forma de desplazarse de las anguilas y de otros animales acuáticos alargados. En vez de hélices o aletas articuladas, el robot genera una onda continua a lo largo de una membrana flexible que empuja el agua que la rodea. Todo el mecanismo que produce la onda funciona con un solo motor.
La clave es un sistema mecánico que transforma el giro del motor en una onda viajera suave. La membrana se estira entre dos soportes estructurales que salen del cuerpo principal del robot. Cuando el motor gira, la membrana ondula de forma continua, con un movimiento muy cercano a una onda sinusoidal. Así se evita usar varios actuadores sincronizados y los algoritmos de control que harían falta para coordinarlos.
El chasis delantero aloja la electrónica, el hardware de control y la batería dentro de un compartimento sellado. A cada lado lleva ruedas grandes con banda de rodadura para moverse en tierra, y dos flotadores traseros sostienen en el agua el conjunto que genera la onda. Con ese diseño SAWbot pasa de un medio a otro sin modificaciones mecánicas.
¿Qué tan rápido y eficiente es en el agua?
En las pruebas de nado, SAWbot alcanzó velocidades de hasta 34 centímetros por segundo, con una relación de avance de 0,73. Eso significa que el robot se desplazó al 73% de la velocidad de la onda que genera, un rendimiento comparable al de nadadores biológicos eficientes.
Los investigadores midieron un costo mecánico de transporte que va de 0,13 a baja velocidad hasta 0,37 a velocidad máxima. Con esos valores, SAWbot queda entre los robots nadadores con mejor eficiencia energética mecánica reportados hasta ahora.
El equipo atribuye ese rendimiento a la combinación de dos factores. El accionamiento con un solo motor reduce las pérdidas mecánicas, y la superficie de onda continua produce una propulsión suave, sin las interrupciones que generan los mecanismos segmentados.
Pruebas fuera del laboratorio
Los ensayos no se limitaron a condiciones controladas. En experimentos de campo, SAWbot recorrió pasto, ripio, superficies de madera, pendientes y escalones. También pasó de tierra al agua y del agua a tierra sin intervención manual.
Según los autores, la combinación de eficiencia, simplicidad mecánica y adaptabilidad podría servir para monitoreo ambiental, exploración acuática y otras tareas en que los robots convencionales tienen dificultades. El mecanismo de propulsión, al ser simple, también permitiría escalar el diseño a otros tamaños.