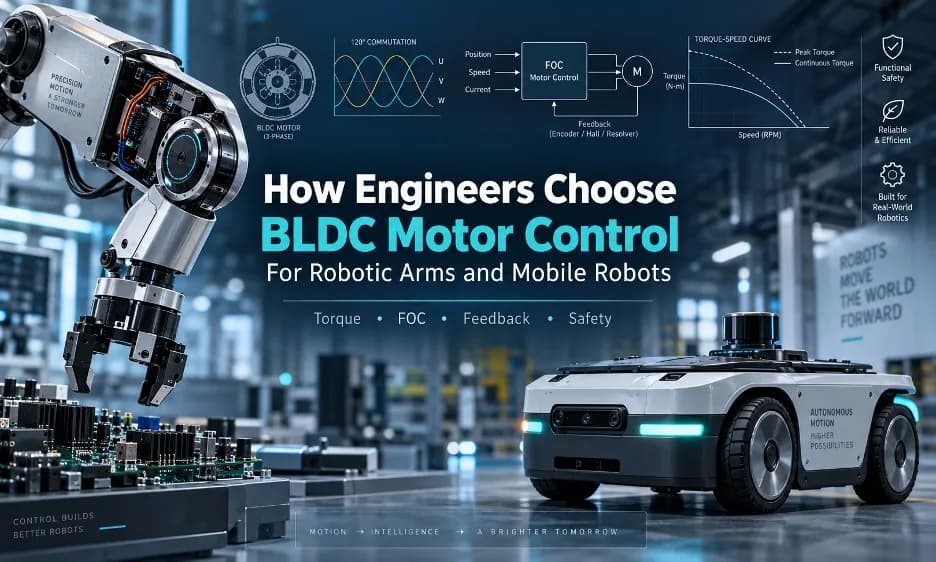
Elegir un motor de corriente continua sin escobillas, o BLDC, para un brazo robótico o un robot móvil empieza por el sistema mecánico y no por el catálogo de controladores, según una guía publicada el 18 de octubre por The Robot Report. Que un motor esté especificado para cierto voltaje y cierta potencia no le dice al ingeniero si entregará el torque necesario a baja velocidad, si regulará bien la posición, si podrá absorber energía regenerativa o si aguantará el ciclo térmico de trabajo.
El actuador es un sistema. El motor, el inversor, los sensores de corriente, la realimentación de posición del rotor, la caja reductora, el freno, el encoder de salida, el camino térmico, la interfaz de comunicaciones y el software de alto nivel del robot influyen todos en el resultado.
La articulación de un brazo robótico industrial o colaborativo prioriza en general el torque controlable, la suavidad a baja velocidad, la precisión de posición, la respuesta ante colisiones, la reversibilidad (backdrivability) y el desempeño térmico. El motor de tracción de un robot móvil pone más énfasis en la eficiencia, el torque de arranque, el frenado, la tracción, el uso de la batería, la regulación de velocidad y la sincronización entre canales de tracción.
La terminología también requiere cuidado. La literatura comercial de robótica usa "BLDC" y "PMSM" (motor síncrono de imanes permanentes) casi como sinónimos, porque los dos son máquinas trifásicas de imanes permanentes manejadas por inversores electrónicos. Aun así, la forma de onda de la fuerza contraelectromotriz, el diseño del bobinado, el algoritmo del controlador y el método de realimentación determinan cómo se comporta cada motor. STMicroelectronics, por ejemplo, trata el control de BLDC trifásicos y de PMSM como áreas de aplicación relacionadas y describe arquitecturas de control de seis pasos y orientado a campo.
Primero la carga mecánica
El primer ejercicio es establecer qué tiene que hacer realmente el motor. Para una articulación con reductor, una relación útil de primer orden es τ_articulación = (τ_motor × razón de reducción × η_reductor) − τ_pérdidas.
La velocidad del motor sigue a la razón de transmisión, ω_motor = ω_articulación × razón de reducción.
La potencia mecánica es P_mec = τ × ω, y una primera aproximación de la potencia eléctrica del lado de la batería es P_elec ≈ P_mec / η_total.
Estas ecuaciones no reemplazan un modelo dinámico, pero muestran los parámetros que importan antes de elegir un controlador. Hay que establecer el torque continuo, el torque peak y su duración, el torque de aceleración, el torque por gravedad y la inercia reflejada. También el frenado regenerativo, la operación con el rotor bloqueado o casi bloqueado, el ciclo de trabajo, la resistencia térmica, el rango de voltaje de la batería y los límites de corriente de cables y conectores.
En un brazo robótico, el cálculo de carga debe considerar la inercia de los eslabones, la carga útil, la compensación de gravedad, la razón del reductor, el juego mecánico (backlash), la elasticidad, el contrapeso y la ubicación del encoder. Un encoder del lado del motor puede reportar con precisión la posición del rotor mientras la salida de la articulación sigue arrastrando error de transmisión.
En un robot móvil, el ejercicio equivalente parte por la masa del vehículo, el radio de la rueda, la resistencia a la rodadura, la pendiente, la aceleración, el terreno, el deslizamiento de las ruedas y la configuración de tracción. Una plataforma de tracción diferencial impone requisitos de sincronización distintos a los de un vehículo con tracción en las cuatro ruedas. Un vehículo terrestre no tripulado (UGV) para exteriores también puede pasar mucho más tiempo con carga alta que un robot liviano de reparto en interiores.
La energía regenerativa merece atención especial. Al desacelerar o bajar una pendiente, el motor puede devolver energía al bus de continua. La batería, el controlador, la estrategia de frenado y la capacitancia del bus tienen que poder recibirla. Un controlador que maneja bien la aceleración puede igual provocar una sobretensión durante un frenado regenerativo agresivo.
¿Seis pasos, sinusoidal o FOC?
El control de seis pasos, el sinusoidal y el orientado a campo no son etiquetas intercambiables para el mismo comportamiento.
La conmutación de seis pasos, o trapezoidal, hace pasar el inversor por seis estados eléctricos según la posición del rotor. Conviene cuando importan la simplicidad y el costo, o cuando el rizado de torque es aceptable. También sirve si el motor pasa gran parte del tiempo a velocidad media o alta y el torque preciso a baja velocidad no es un requisito central. Los sensores de efecto Hall entregan la posición del rotor que necesitan las implementaciones con sensores más simples.
El control sinusoidal alimenta las fases con referencias de corriente o voltaje que varían de forma continua, en vez de los estados discretos de la conmutación de seis pasos básica. Puede reducir el rizado de torque y el ruido acústico frente a una estrategia trapezoidal simple, aunque el desempeño real depende de la construcción del motor, la realimentación, la regulación de corriente y la sintonía.
El control orientado a campo, o FOC, va más allá y transforma las corrientes de fase medidas a un marco de referencia rotatorio. La transformada de Clarke convierte las tres magnitudes de fase en una representación estacionaria de dos ejes, y la transformada de Park rota esa representación a componentes en los ejes d y q.
El controlador puede regular esas componentes por separado con lazos de corriente, antes de devolver la orden a voltajes de fase y generar la modulación por ancho de pulso (PWM).
En una aplicación típica con PMSM, la corriente del eje q está muy ligada a la producción de torque, y la del eje d se usa para el control del flujo y, a velocidades altas, para el debilitamiento de campo. El material de referencia de control de motores de TI muestra esa estructura práctica, con las transformadas de Clarke y Park, reguladores PI, lazos de posición y velocidad y PWM vectorial.
El FOC suele convenir cuando la aplicación requiere movimiento suave a baja velocidad, respuesta rápida de torque o una regulación precisa de velocidad. También ayuda a reducir el rizado de torque y con el frenado regenerativo, el debilitamiento de campo o el control de torque para comportamientos de impedancia y fuerza. Por eso encaja de forma natural en muchas articulaciones robóticas y aplicaciones de tracción.
El FOC no convierte por sí solo al actuador en uno de precisión. La exactitud del ángulo del rotor, la calidad de la medición de corriente, la identificación de los parámetros del motor, la temporización del muestreo, el tiempo muerto del inversor, el ancho de banda del lazo, la transmisión mecánica y la sintonía afectan el resultado final. Ningún algoritmo compensa un encoder mal alineado o un reductor con mucho error mecánico.
¿Qué realimentación conviene?
Elegir la realimentación importa tanto como el algoritmo de conmutación. Los sensores de efecto Hall, los encoders incrementales, los encoders magnéticos absolutos, los encoders ópticos, los resolvers y la estimación sin sensores resuelven problemas distintos.
Los sensores Hall entregan una posición del rotor relativamente gruesa y suelen bastar para la conmutación electrónica y el control básico de velocidad. Sirven en plataformas móviles sensibles al costo, donde el objetivo de control no exige información fina de posición.
Los encoders incrementales entregan mucha más información de posición y se usan ampliamente en servocontrol. Los absolutos suman una referencia de posición sin ambigüedad, útil cuando el robot tiene que conocer la posición de cada articulación apenas se enciende, sin hacer una secuencia de homing.
Los encoders ópticos pueden dar alta resolución, pero necesitan protección mecánica y ambiental adecuada. Los magnéticos permiten un encapsulado compacto y toleran ciertos ambientes con contaminación. Los resolvers siguen vigentes donde importa la robustez eléctrica y mecánica.
La ubicación del sensor importa tanto como su resolución. Un encoder del lado del motor mide la posición del motor. Con un reductor, la posición de salida depende además de la razón de reducción, el juego mecánico, la elasticidad, la torsión acumulada, la deformación de los rodamientos y el error de transmisión. Si esos errores afectan la tarea, un encoder del lado de la salida puede cerrar el lazo de control sobre la posición real de la articulación.
Eso no significa que toda articulación necesite dos encoders. La transmisión mecánica decide si la realimentación del lado del motor alcanza. The Robot Report ya cubrió arquitecturas de actuadores con drivers de servo integrados y encoders absolutos dobles, que muestran por qué la ubicación del encoder pasa a ser un tema de diseño de sistema cuando crecen el tamaño del actuador y las exigencias de desempeño.
El control BLDC sin sensores elimina los sensores de posición y su cableado, lo que baja el costo y simplifica el encapsulado. Los métodos basados en la fuerza contraelectromotriz son técnicas establecidas, y Microchip documenta varias implementaciones. La limitación es que esa señal se vuelve difícil de obtener a velocidad cero o muy baja, así que el arranque y la operación lenta con mucha carga requieren una estrategia adecuada.
El control sin sensores sirve cuando el perfil de operación le da al estimador suficiente información. No es apropiado ni inapropiado en todos los casos.
El controlador para un brazo robótico
Una articulación simple puede usar un motor BLDC con sensores Hall y un controlador externo cuando la aplicación requiere sobre todo control de velocidad o de posición básica y tolera una realimentación gruesa del rotor. Es una arquitectura fácil de poner en marcha y de mantener, pero la calidad de movimiento depende mucho del motor, el reductor, la resolución del sensor, las capacidades del controlador y la realimentación de alto nivel.
Una articulación más exigente suele usar un BLDC o un PMSM con un servodriver FOC basado en encoder. El driver corre localmente un lazo de corriente rápido, con los lazos de velocidad y posición por encima. El controlador del robot ordena la variable deseada y el servodriver se encarga del control eléctrico de alta velocidad.
Esa arquitectura hace práctico el control de torque y sirve de base para estrategias de posición, velocidad, impedancia y respuesta ante colisiones. La puesta en marcha también se complica. La alineación del encoder, el sentido de giro, la polaridad de la medición de corriente, la sintonía de los lazos de corriente, velocidad y posición, los umbrales de falla y la temporización del freno pasan a ser parte de la integración.
Un actuador robótico integrado combina parte o todo el conjunto de motor, reductor, encoder, electrónica de potencia, freno, sensor de temperatura e interfaz de comunicaciones. La ventaja es evidente. Hay menos componentes sueltos, cableado más corto, encapsulado compacto y una interfaz definida entre el actuador y el controlador del robot.
El costo de ingeniería se traslada a la disipación de calor, la facilidad de mantención, la visibilidad del firmware, la estrategia de reemplazo y la dependencia del proveedor del actuador.
La cobertura de The Robot Report sobre motores BLDC desarrollados para articulaciones de robots es un ejemplo de cómo el encapsulado del motor y las exigencias de desempeño se consideran cada vez más juntos, a nivel de actuador, y no como componentes aislados.
Para cualquier brazo, la revisión debería cubrir el torque peak en cada articulación, el torque de retención a velocidad cero, los requisitos de freno, la reversibilidad, la detección de colisiones, la precisión de la estimación de torque y la ubicación del encoder. También la eficiencia del reductor, la saturación térmica, el recorrido de los cables, la elasticidad mecánica, el comportamiento ante una parada de emergencia y la desconexión segura de torque (safe torque off) o una función de seguridad equivalente.
El controlador para un robot móvil
El control de motores BLDC para robots móviles tiene otro énfasis, porque las ruedas son a la vez la propulsión y el contacto con el entorno.