Un equipo de la Universidad de Bristol construyó un modelo físico con motores eléctricos comunes para simular cómo trabajan los músculos, y encontró que la coordinación que se ve en el músculo real puede surgir sola de la forma en que está armado el sistema. Lo explicó el matemático Hermes Bloomfield-Gadêlha, de la Universidad de Bristol, en un artículo para The Conversation que reprodujo Robohub.
Los resultados se publicaron en la revista Interface de la Royal Society. Según el autor, esa coordinación no es algo que haya que programar y vigilar todo el tiempo, y el hallazgo podría mejorar el funcionamiento de los robots.
Las personas suelen dar por sentados sus músculos. Levantan una bolsa, aprietan la mano, suben un cerro o sostienen una taza de café, y el cuerpo ajusta fuerza, velocidad y posición sin que nadie lo piense.
El músculo convierte energía química en movimiento. Produce fuerza de manera suave y confiable, aunque está hecho de una cantidad enorme de piezas moleculares diminutas. Cuando cambia la carga, los músculos no tiemblan ni fallan sin más. Se adaptan. Pero cómo lo hacen a nivel molecular sigue siendo una discusión abierta.
¿Qué pasa dentro de un músculo?
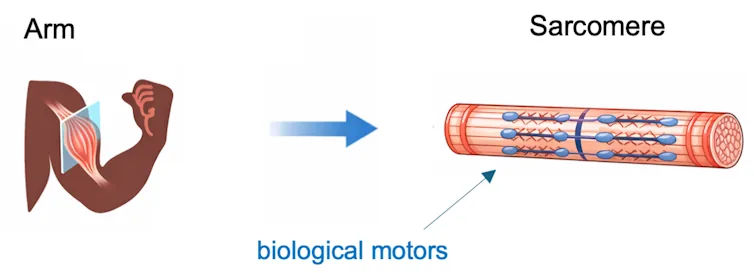
Si se hace zoom dentro de un músculo, aparecen haces de estructuras cada vez más pequeñas. El sarcómero es la unidad clave que produce fuerza. Está formado por filamentos de proteína llamados actina y por motores moleculares llamados miosina. Juntos forman el sistema de actomiosina.
Los diminutos motores de miosina agarran, tiran y sueltan los cables de actina una y otra vez, y así ayudan a que las fibras musculares se contraigan. Para sostener una taza de té, miles de estos motores tienen que trabajar juntos y producir una fuerza estable. Ese sistema todavía tiene preguntas sin respuesta.
Del modelo matemático a la mesa de laboratorio
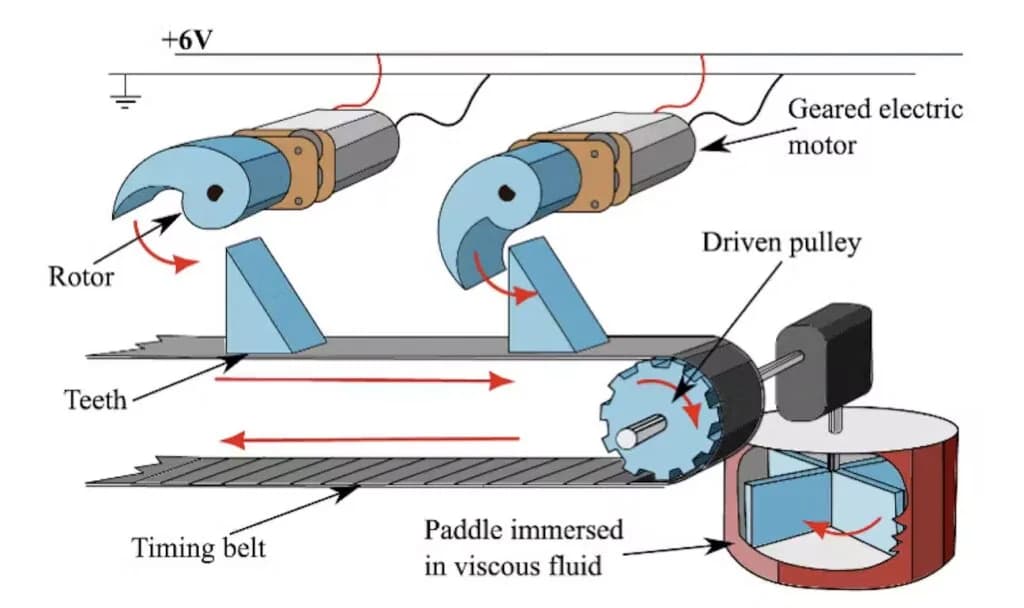
El equipo partió con un modelo matemático del músculo. Los motores reales de miosina funcionan con un ciclo químico complejo, pero los investigadores no intentaron reproducir esa química. Representaron cada unidad que produce fuerza como algo mucho más simple, un "rotor" que gira y que solo aporta cuando está enganchado mecánicamente a un "eje" físico. Cuando se desengancha, queda fuera de juego y aislado del resto.
Para comprobar si esas ideas funcionaban en un sistema físico real, armaron un dispositivo de mesa con una fila de motores eléctricos simples que interactúan a través de un eje mecánico compartido. Los motores tiraban contra un fluido espeso, que crea una resistencia parecida a la carga viscosa que soportan los motores biológicos dentro del músculo.
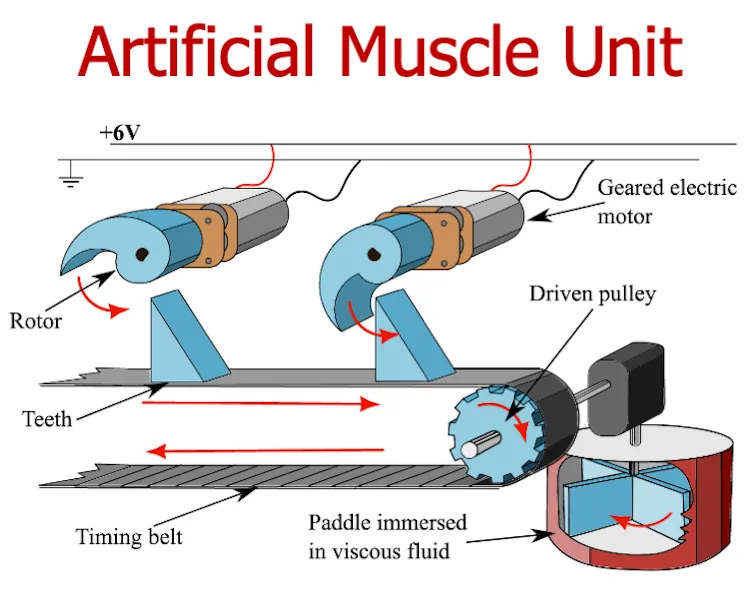
El modelo físico produce fuerza cuando recibe corriente. La pregunta era si muchas unidades motrices, puestas en el entorno mecánico adecuado, podían organizarse en un comportamiento coordinado parecido al de un músculo. El detalle está en el estudio.
Motores que se enganchan y se sueltan
Tanto en el modelo matemático como en el dispositivo, los motores no quedan conectados todo el tiempo. Cada uno toca brevemente el eje móvil compartido, lo empuja y lo suelta. A medida que el eje se mueve, lleva el efecto mecánico de un motor al siguiente, y eso les permite coordinarse sin comunicarse nunca de forma directa.
Mientras están desconectados, cada motor actúa por su cuenta. Esa sola decisión de diseño hace que toda la red de motores se reorganice con el tiempo, igual que los motores biológicos dentro del músculo, que se enganchan y se sueltan como parte de su ciclo bioquímico.
En la práctica, el andamio donde viven los rotores hace buena parte del trabajo de coordinación, aunque no se vea. Es lo que permite que cada unidad "sienta" a las otras con la fuerza suficiente para que aparezcan patrones colectivos.
¿Qué comportamientos aparecieron?
Incluso en este sistema reducido surgieron solas varias conductas propias del músculo.
- Relación carga velocidad. A medida que aumenta la resistencia, los motores desarrollan en conjunto una relación entre carga y velocidad. La carga es la tensión mecánica y el esfuerzo físico que soporta el sistema.
- Más unidades bajo más carga. Cuando la carga sube, más unidades terminan aportando de forma efectiva. Su participación crece con la carga.
- Tirones y resbalones. En ciertas condiciones el movimiento se vuelve irregular, con períodos de tracción coordinada interrumpidos por resbalones repentinos. Es un patrón que también aparece en experimentos con actomiosina real.
- Ondas que viajan. En lugar de que todo funcione al unísono, el sistema puede organizarse en ondas de coordinación que recorren la fila de motores.
De una manera aproximada, esto lleva a mayor escala la idea central del sarcómero. Muchas unidades de fuerza metidas en una estructura común que transmite fuerzas de una unidad a la siguiente, y la coordinación aparece sola.
Coordinación sin director de orquesta
El músculo no es el único lugar donde la naturaleza resolvió el problema de coordinar muchos motores diminutos. Los flagelos microscópicos son apéndices con forma de cola que tienen las células de algunos eucariontes, el grupo de organismos que incluye a animales y plantas.
Un ejemplo es la cola del espermatozoide humano. Los cilios, por su parte, son estructuras microscópicas parecidas a pelos que hay en muchas células eucariontes. Flagelos y cilios funcionan con una gran cantidad de motores moleculares repartidos a lo largo de un andamio largo y delgado.
Su núcleo interno, el axonema, es una estructura muy ordenada que transmite fuerzas a lo largo de su extensión y convierte la actividad local de los motores en ondas de flexión. Esas ondas son indispensables. En los espermatozoides sostienen la movilidad y la fertilidad, y en los cilios ayudan a mover fluidos en las vías respiratorias y otros tejidos, con vínculos claros con la salud y la enfermedad.
En ese sentido, los flagelos son sistemas parecidos al músculo bajo otro disfraz. De nuevo hay motores que generan fuerza metidos en una estructura de acoplamiento, un andamio mecánico que transmite fuerza y retroalimentación. Y la geometría define cómo la actividad local se suma en una onda coherente que viaja.
Si la estructura y la disposición hacen parte del trabajo de organización, eso toca una pregunta que intriga a los científicos hace mucho tiempo. Cómo la evolución construye sistemas hechos de una gran cantidad de motores individuales que igual se coordinan, siguen siendo confiables y se adaptan a condiciones cambiantes sin un sistema de control central.
¿Para qué le sirve esto a la robótica?
Según el autor, los resultados importan más allá de la biología. En robótica, lograr que muchos actuadores (los "músculos" de un robot, que convierten una fuente de energía como la electricidad en movimiento) cooperen es difícil y caro. Se agregan sensores, lazos de retroalimentación, algoritmos de control y a veces trinquetes mecánicos o engranajes complejos para mantener todo estable bajo carga. Funciona, pero puede ser frágil y propenso a errores. El artículo ilustra el punto con una recopilación de fallas del robot Atlas de Boston Dynamics.
Un modelo físico de músculo en el que la coordinación surge de la propia estructura sugiere que es posible fabricar actuadores más simples para robótica. Es justo el tipo de diseño de fondo que buscan los investigadores de robots blandos, hechos con materiales flexibles, y de músculos artificiales.
El músculo sería un caso de coordinación sin director. Miles de motores moleculares trabajan juntos guiados por la estructura blanda que los rodea, sin que cada uno se controle por separado. Bloomfield-Gadêlha propone que la robótica empiece a aprovechar ese mismo principio, con máquinas cuyo cuerpo ayude a definir cómo se mueven y se adaptan.