
Un equipo de la Universidad de Ciencia y Tecnología de Hong Kong (HKUST) desarrolló EmArm, un brazo robótico que reproduce parte de la percepción táctil humana.
El brazo integra una piel táctil óptica y blanda dentro de su estructura mecánica rígida, de modo que detecta contactos a lo largo del brazo y del antebrazo.
Al combinar esa retroalimentación táctil con la información de sus propios movimientos, EmArm ajusta su postura, manipula objetos y esquiva obstáculos en tiempo real.
También distingue distintos tipos de contacto, como las cosquillas y las palmaditas, un trabajo que apunta a la manipulación adaptativa en robots con inteligencia corporizada.
Una piel táctil artificial
El sistema junta la detección táctil de todo el brazo con un control de movimiento de alta precisión. La piel óptica blanda va integrada en la estructura mecánica rígida, y con ella el brazo detecta contactos, mide las fuerzas aplicadas y responde a las interacciones físicas en tiempo real.
La tecnología ayuda a los robots a manipular objetos y a moverse entre obstáculos usando el tacto, incluso cuando la información visual no está disponible o queda tapada.
EmArm toma como inspiración la estructura de hueso, músculo y piel del cuerpo humano. En lugar de pegar sensores táctiles convencionales por fuera del robot, los investigadores incrustaron una capa óptica blanda de gran superficie dentro del esqueleto mecánico rígido del brazo.
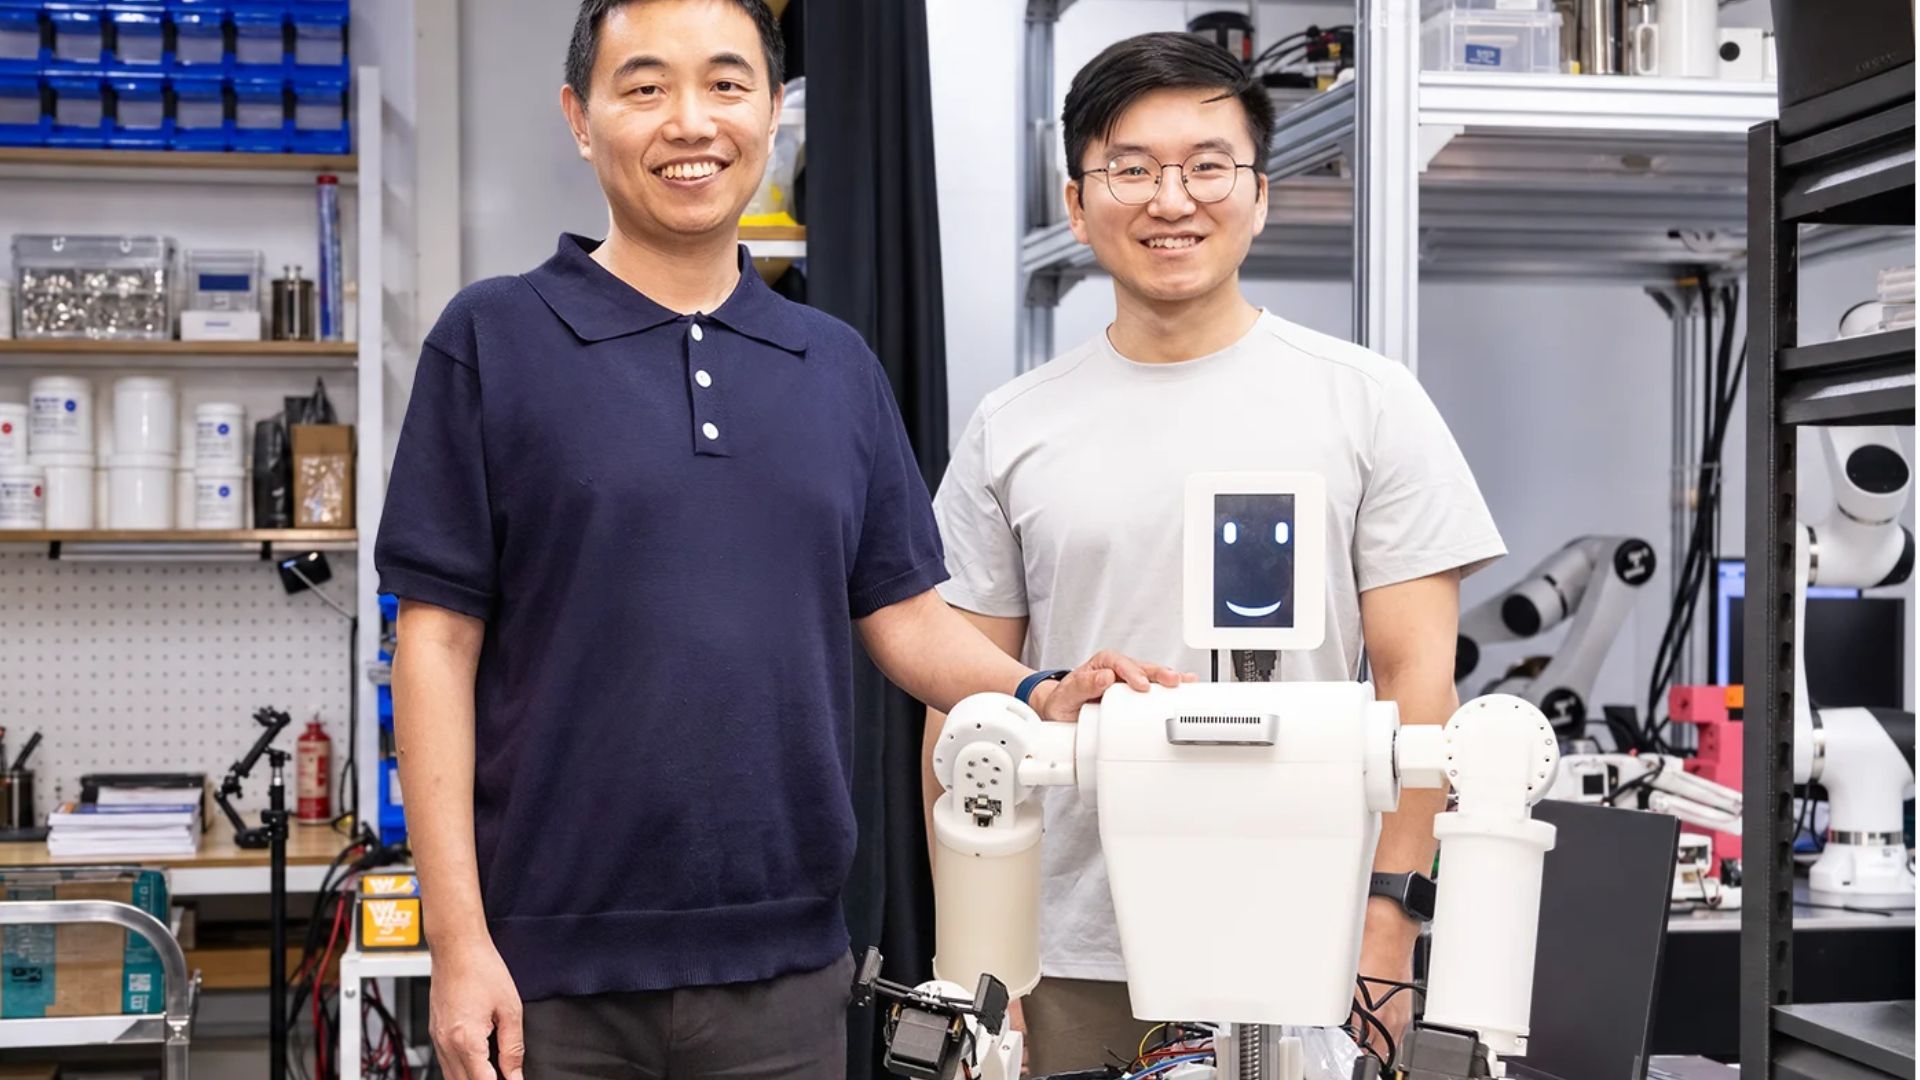
La piel táctil cubre más de 71.000 milímetros cuadrados entre el brazo y el antebrazo. Cámaras de menos de un milímetro registran las deformaciones que el contacto produce en la piel y analizan cómo se distribuyen las fuerzas sobre el brazo.
Con ese método, EmArm detecta interacciones físicas en una superficie mucho mayor que la de un sensor convencional de mano robótica. Alcanza una resolución espacial de 0,085 milímetros, y su umbral de discriminación entre dos puntos llega a 18,2 milímetros. Ese umbral es la separación mínima a la que el sistema todavía distingue dos puntos de contacto.
La detección óptica también reduce el cableado eléctrico complejo dentro de la superficie táctil. Según el equipo, resiste interferencias electromagnéticas, de luz, de temperatura, de humedad y acústicas. En experimentos con cinco tipos de interferencia ambiental, EmArm mantuvo una fidelidad de detección de hasta 97,9%.
¿Cómo convierte el tacto en movimiento?
Meter una capa blanda dentro de un robot rígido puede restarle resistencia estructural y precisión de movimiento. EmArm lo resuelve combinando la piel flexible con un marco mecánico diseñado para cargas altas.
En las pruebas, el sistema conservó una repetibilidad de posicionamiento comparable a la de un brazo robótico convencional. También soportó cargas de presión de más de 15 kilogramos y cargas de torsión de 7,35 newton metro. Con eso puede combinar la detección de contacto con el movimiento controlado sin perder demasiado rendimiento mecánico.
EmArm usa un ciclo de percepción y acción que traduce las mediciones táctiles en órdenes de movimiento. El esquema combina la propiocepción, que informa la posición de las articulaciones del brazo, con los datos táctiles del contacto externo. Sus algoritmos extraen la ubicación, el área, la fuerza y el número de puntos de contacto, y el sistema de control usa esas medidas para ajustar la posición del brazo y las fuerzas que aplica.
En una demostración, el robot sostuvo un balón de básquetbol apoyado lejos de su centro de gravedad. Procesando sin pausa la información táctil y los ángulos de las articulaciones, corrigió su postura y sus fuerzas hasta estabilizar el balón.
El sistema también mostró cómo esquiva obstáculos. Cuando una mano humana se cruzó en su trayectoria, incluso sin que la cámara pudiera verla, el brazo detectó el contacto por el tacto, se detuvo, evaluó si la obstrucción era temporal o permanente y recalculó su recorrido.
Cinco tipos de toque
Los investigadores probaron EmArm en escenarios de interacción con personas que incluían cinco conductas táctiles. Acariciar, pellizcar, pinchar con el dedo, hacer cosquillas y golpear. El sistema clasificó esas interacciones con un acierto de hasta 99,8% y generó respuestas que representaban alegría, tristeza, curiosidad, timidez o enojo.
Según el equipo, la tecnología se podría extender a piernas robóticas, torsos y otras partes del cuerpo. Esa integración ayudaría a que los robots humanoides trabajen con más seguridad en entornos industriales, hogares y asistencia médica, sobre todo cuando la visión sola no basta para detectar un contacto o moverse entre obstáculos.