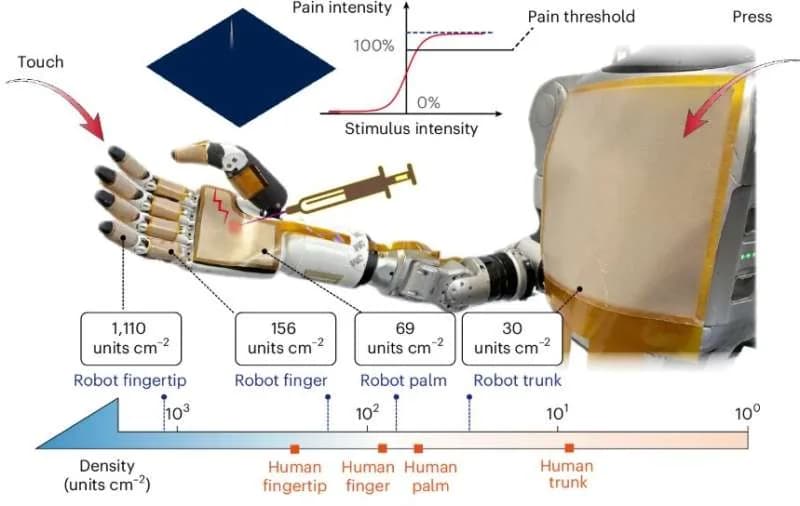
Los dedos robóticos ya pueden manipular alambre de soldadura delgado y ajustar su agarre gracias a una piel artificial que procesa las señales de tacto en unos 23 milisegundos, informó Electronics For You el 28 de octubre.
El sistema lo desarrollaron investigadores de la Universidad de Ciencia y Tecnología del Sur (SUSTech), en China, junto con otras instituciones. La piel permite que una mano robótica sienta el contacto y procese esa información con rapidez. Un brazo robótico cubierto con ella puede tomar una mina de lápiz frágil y apartarse de una aguja antes de que perfore el recubrimiento. Según los investigadores, el sistema lee más de 10.000 elementos sensores 100 veces por segundo y procesa la información por etapas.
¿Qué problema resuelve?
Muchas pieles artificiales arrastran el mismo defecto, la demora en responder. Cuando tienen miles de puntos sensores, les cuesta procesar las señales de tacto rápido y con precisión.
La nueva piel ataca eso combinando electrodos flexibles con un gel blando que contiene partículas con carga eléctrica. El principio es que los cambios de presión alteran la respuesta eléctrica en la zona donde el gel toca los electrodos, y eso le permite al sistema medir el contacto con precisión.
Frecuencias distintas para cada punto
Para leer muchos puntos a la vez, el equipo le asignó a cada uno una frecuencia de señal distinta dentro de cada haz de sensores. Esas señales se pueden separar aunque lleguen juntas. La frecuencia identifica qué punto sensor habla y la intensidad de la señal indica la presión.
El circuito propuesto también evita la interferencia entre sensores vecinos. Hay miles de sensores detectando contacto, pero el sistema no necesita mandar cada señal cruda a un análisis detallado.
¿Cuánto detalle sobrevive a la compresión?
El equipo probó si la información útil resistía esa compresión. Con una reducción de datos de 268 veces, el sistema siguió distinguiendo entre 10 categorías de objetos cotidianos con un 98,2% de precisión. La secuencia completa, desde la detección hasta la interpretación, tomó unos 23 milisegundos.
El dedo robótico cubierto con la piel manipuló alambre de soldadura blando de apenas 0,2 milímetros de grosor. Cuando el grosor del alambre cambiaba, los dedos corregían su posición para que no se cayera.
Una señal de dolor para proteger la piel
Cuidar la propia piel también hace falta. Por eso el equipo diseñó una "señal de dolor" artificial que avisa al robot cuando algo puede dañar su recubrimiento.
Por ahora la piel detecta el tacto, pero los circuitos electrónicos que procesan sus señales ocupan mucho espacio. Una salida es llevar esos circuitos a chips diseñados a medida, que acercarían la electrónica que interpreta el contacto a la cubierta flexible que lo detecta.