EmArm, el brazo robótico de HKUST que siente el tacto en toda su piel
Una piel óptica blanda cubre más de 71.000 milímetros cuadrados del brazo y le permite detectar contactos, esquivar obstáculos y distinguir un pellizco de una caricia.
9 notas publicadas

La empresa china no busca hacer el próximo modelo fundacional, sino los sensores, los datos y las simulaciones con que otros lo entrenen.

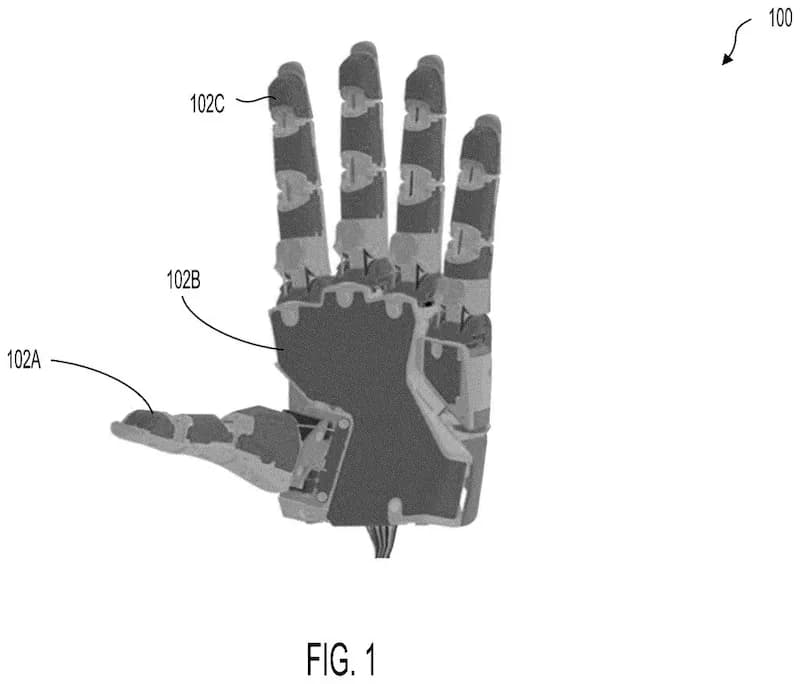
La solicitud US 2026/0310299 A1 describe sensores impresos en láminas flexibles que se termoforman alrededor de dedos y palmas.

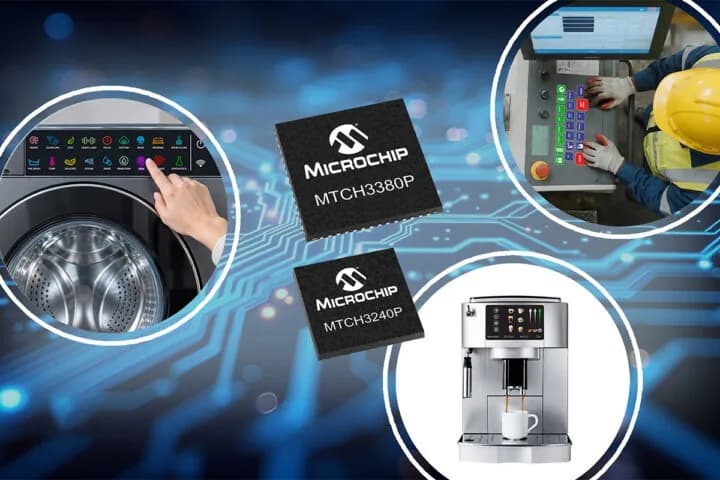
Los nuevos controladores táctiles de Microchip resuelven la detección dentro del chip y funcionan con guantes y vidrio de hasta 6 mm.

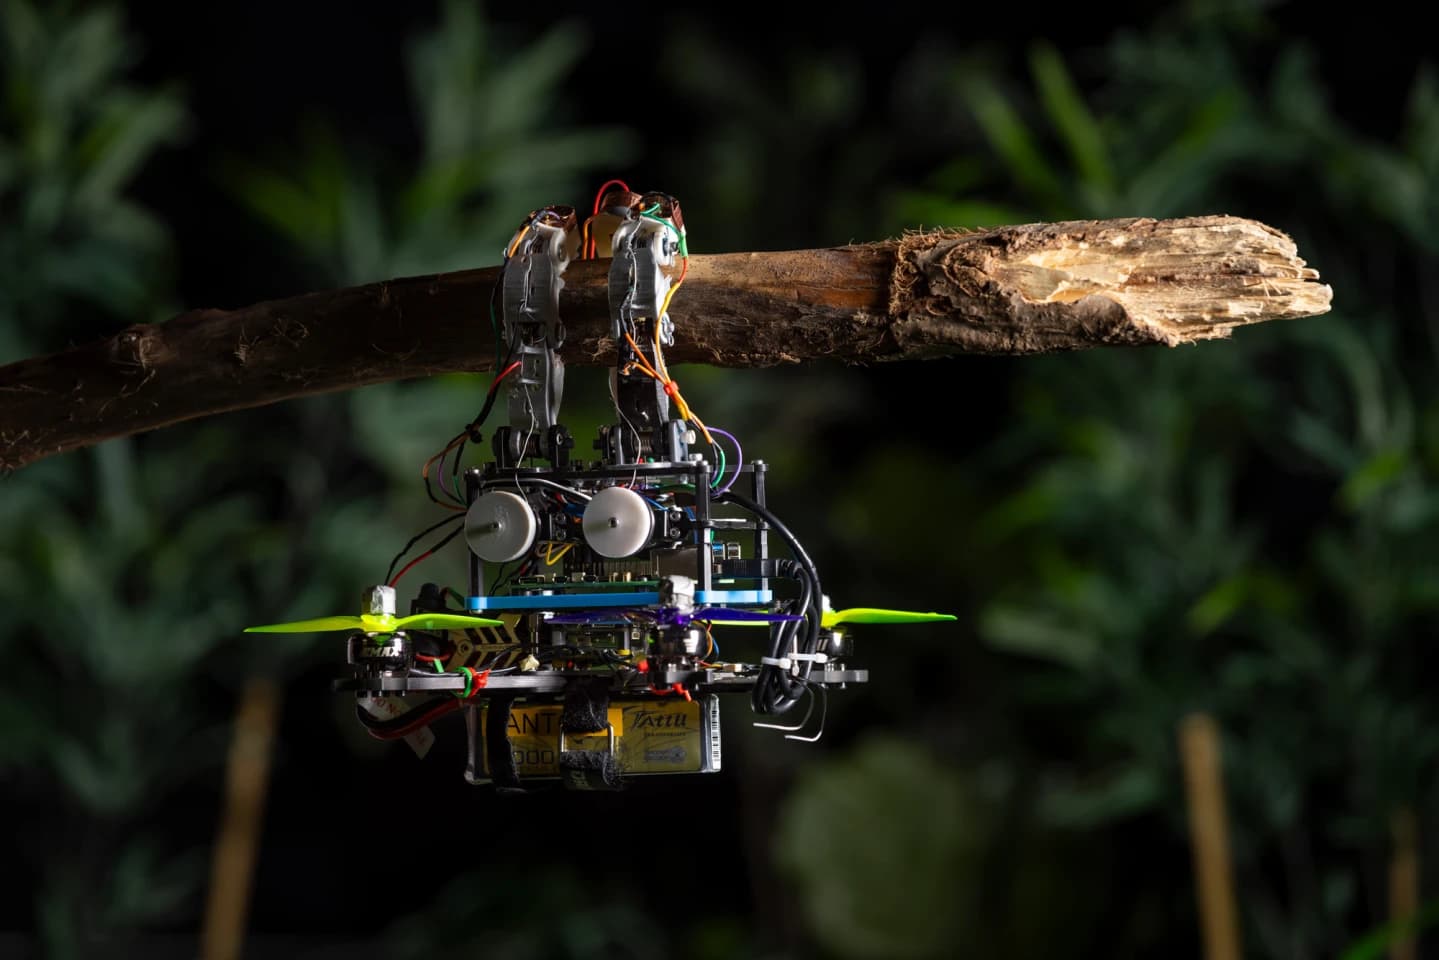
Tres dedos flexibles con nueve sensores táctiles le permiten ubicar la rama por contacto y lograr más de 99% de aterrizajes exitosos.

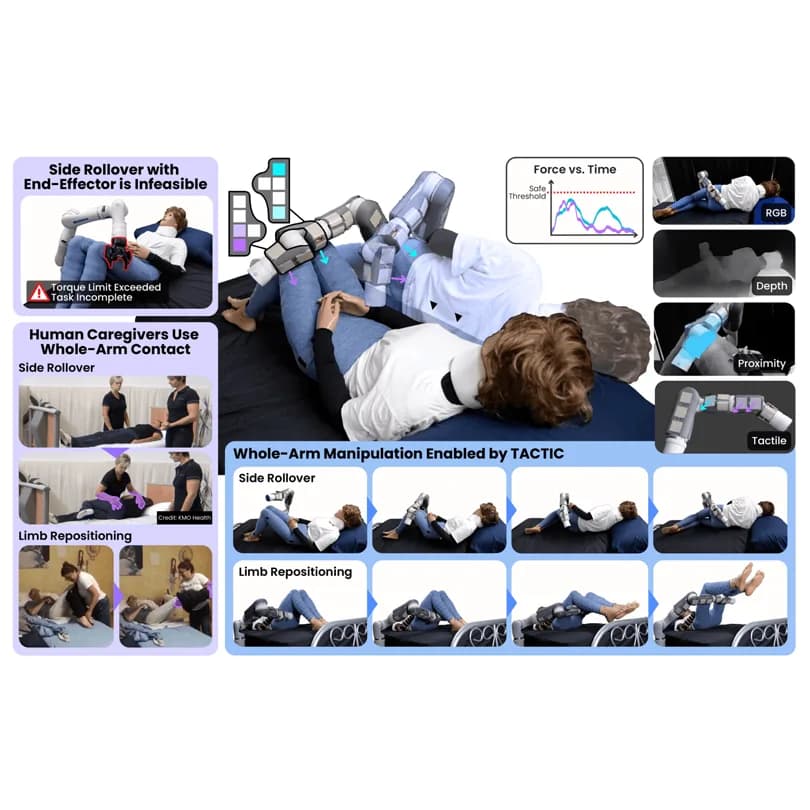
El controlador del Toyota Research Institute combina cámara RGB-D, tacto distribuido y cinemática analítica para anticipar cómo se forman, deslizan y se rompen los contactos.

La empresa dice que sensar bajo la piel evita el desgaste que sufren las capas eléctricas pegadas a la superficie, y muestra cifras de resolución y de fuerza.

El salto es una secuencia ensayada y previsible, mientras la ropa cambia de forma en cada intento. Por eso la mano quedó como la pieza más difícil del robot doméstico.

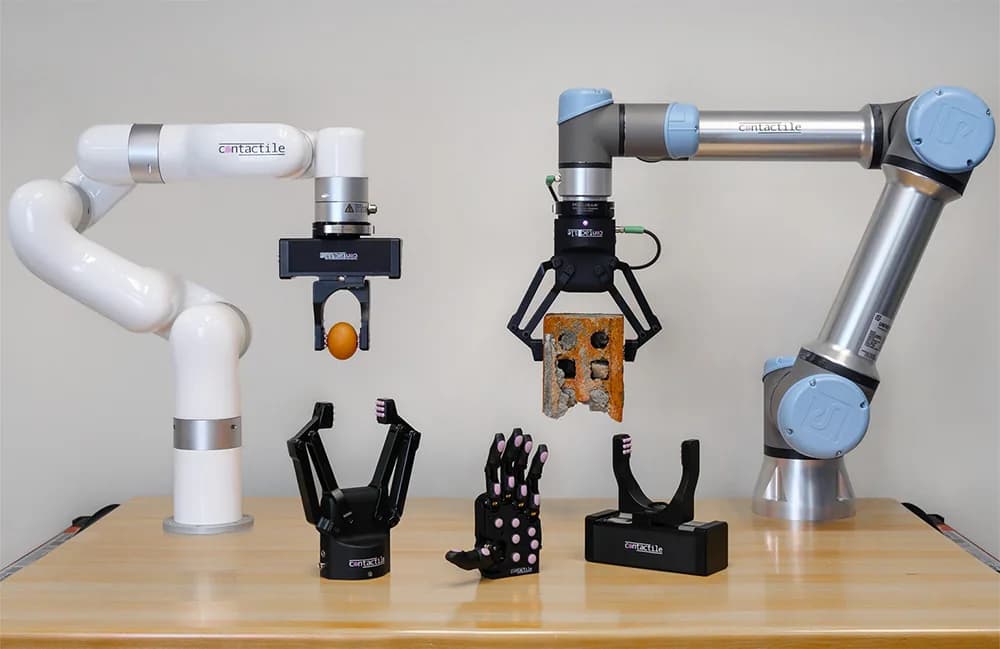
La empresa australiana Contactile propone VμA, una clase de modelos que suma el coeficiente de fricción como entrada directa para que los robots manipulen objetos sin fallar.
Otros temas que aparecen junto a #sensores tactiles en nuestra cobertura editorial.