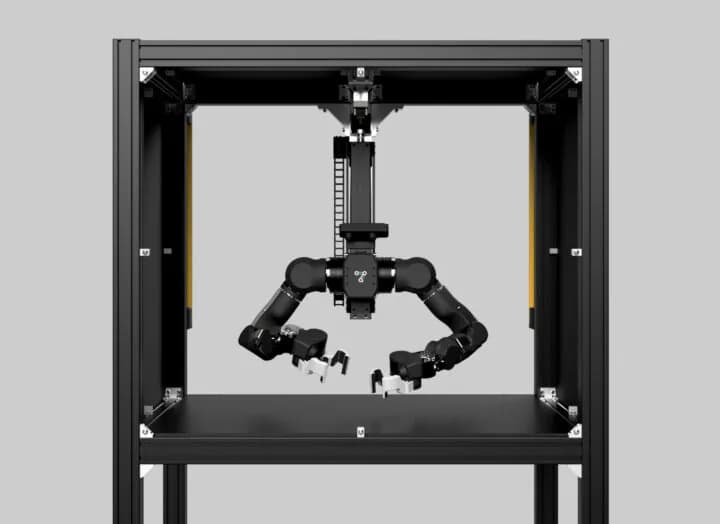
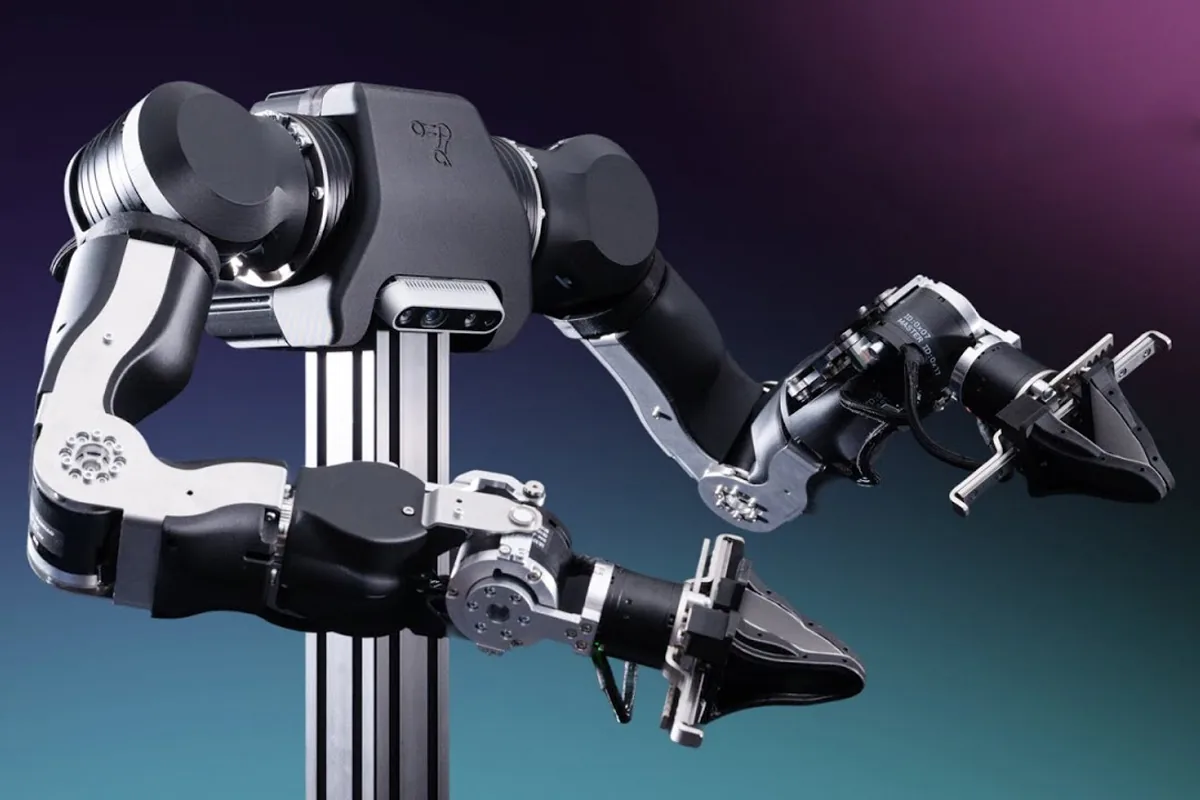
OpenArm 2.0 es el nuevo brazo robótico de hardware abierto de Enactic, una empresa con sede en Tokio. Tiene siete grados de libertad y está diseñado para investigación en IA física, teleoperación y recolección de datos con mucho contacto. Sus articulaciones son de accionamiento cuasi directo (QDD, por quasi-direct-drive), que se dejan mover a mano y permiten un control con movimiento dócil y retorno de fuerza bilateral.
El brazo soporta 4,1 kg de carga nominal y 6 kg de carga máxima, se controla por CAN-FD con un lazo de 1 kHz y termina en una pinza paralela compacta con cámara integrada y dedos reemplazables. Admite teleoperación con retorno de fuerza bilateral, compensación de gravedad e interacción con movimiento dócil. La estructura es de aluminio y acero inoxidable, montada sobre una base de perfiles MISUMI. El ecosistema suma el OpenArm Cell, un recinto para evaluación estandarizada, y el OpenArm KER, una réplica sin motores para teleoperar y recolectar datos. El CAD, la lista de materiales, el firmware, el software de control y las herramientas para ROS 2, MuJoCo, Isaac Lab y conjuntos de datos son abiertos, y apuntan a aprendizaje por imitación, aprendizaje por refuerzo, transferencia de simulación a realidad y manipulación robótica.
Especificaciones de OpenArm 2.0
- Comunicación. CAN-FD recomendado, con 1 Mbps nominal, 5 Mbps en la fase de datos y lazo de control de 1 kHz. Como respaldo acepta CAN 2.0 clásico a 1 Mbps. El ID y los parámetros de cada motor se graban con la herramienta de depuración de Damiao por UART a 921.600 bps. El computador anfitrión usa SocketCAN en Linux (Ubuntu 22.04 o 24.04) y el brazo no lleva computador a bordo.
- Grados de libertad. Brazo de 7 ejes más una pinza paralela, 8 actuadores en total. El sistema de dos brazos suma 14 grados de libertad y 2 pinzas.
- Motores. Ocho motores Damiao por brazo, QDD o planetarios de baja reducción, con protocolo Damiao:
- Carga útil, incluida la herramienta. 4,1 kg nominales, sostenidos durante un minuto en la peor postura (brazo totalmente estirado). 6,0 kg de pico, con 3 segundos de movimiento hasta la peor postura y 1 segundo sostenido. Con una herramienta de 1,5 kg quedan cerca de 2,6 kg nominales y 4,5 kg de pico.
- Alcance. 606 mm, según la cifra de los socios del proyecto y del CAD.
- Pinza. Pinza compacta de dos dedos, paralela, con 88 mm de apertura máxima. Cerrada, las mandíbulas se tocan. El rotor recorre 60° de cerrado a abierto y el cero del motor es la pinza cerrada. Usa correderas con rodamientos de bolas y bielas con rodamientos, pensadas para retorno de fuerza y teleoperación bilateral. La pinza de la versión 2.0 trae cámara RGB integrada. Admite una Intel RealSense D435 para vistas de pecho o cenitales y una D405 para vistas cercanas desde la muñeca. Las herramientas propias se montan cambiando la pieza de interfaz J8_B.
- Encoders. Magnéticos de una vuelta y 14 bits, dos por motor (salida y rotor).
- Modos de control. Modo MIT de Damiao (kp, kd, q, dq, tau), además de los modos de posición y velocidad de Damiao.
- Seguridad. Topes mecánicos en cada eje. Las articulaciones QDD y de baja reducción se dejan mover, así que el brazo cede al contacto. El driver de Damiao protege contra sobretemperatura, sobretensión, subtensión y sobrecorriente. SocketCAN maneja la desconexión del bus y la pérdida de comunicación (la interfaz puede quedar abajo después de un bus-off). El Cell agrega cortinas de luz o sensores de área, parada de emergencia y una plantilla de calibración.
- Alimentación. Motores de 24 V DC (el 8009P también acepta de 24 a 48 V). Cada 8009P consume 20 A nominales y 50 A de pico, y los 4340 y 4310 consumen 2,5 A nominales. El OpenArm Cell de referencia consume cerca de 480 W más el PC.
- Dimensiones. Escala humana, proporcionado para una persona de unos 160 a 165 cm de estatura. La placa base mide 190 × 250 mm, con 8 mm de espesor, agujeros cada 30 mm y 48 roscas M6.
- Peso. Cerca de 5,5 kg por brazo.
- Materiales. Aluminio y acero inoxidable en las piezas estructurales y de carga alta, con carcasas impresas en 3D.
El OpenArm Cell y la réplica KER
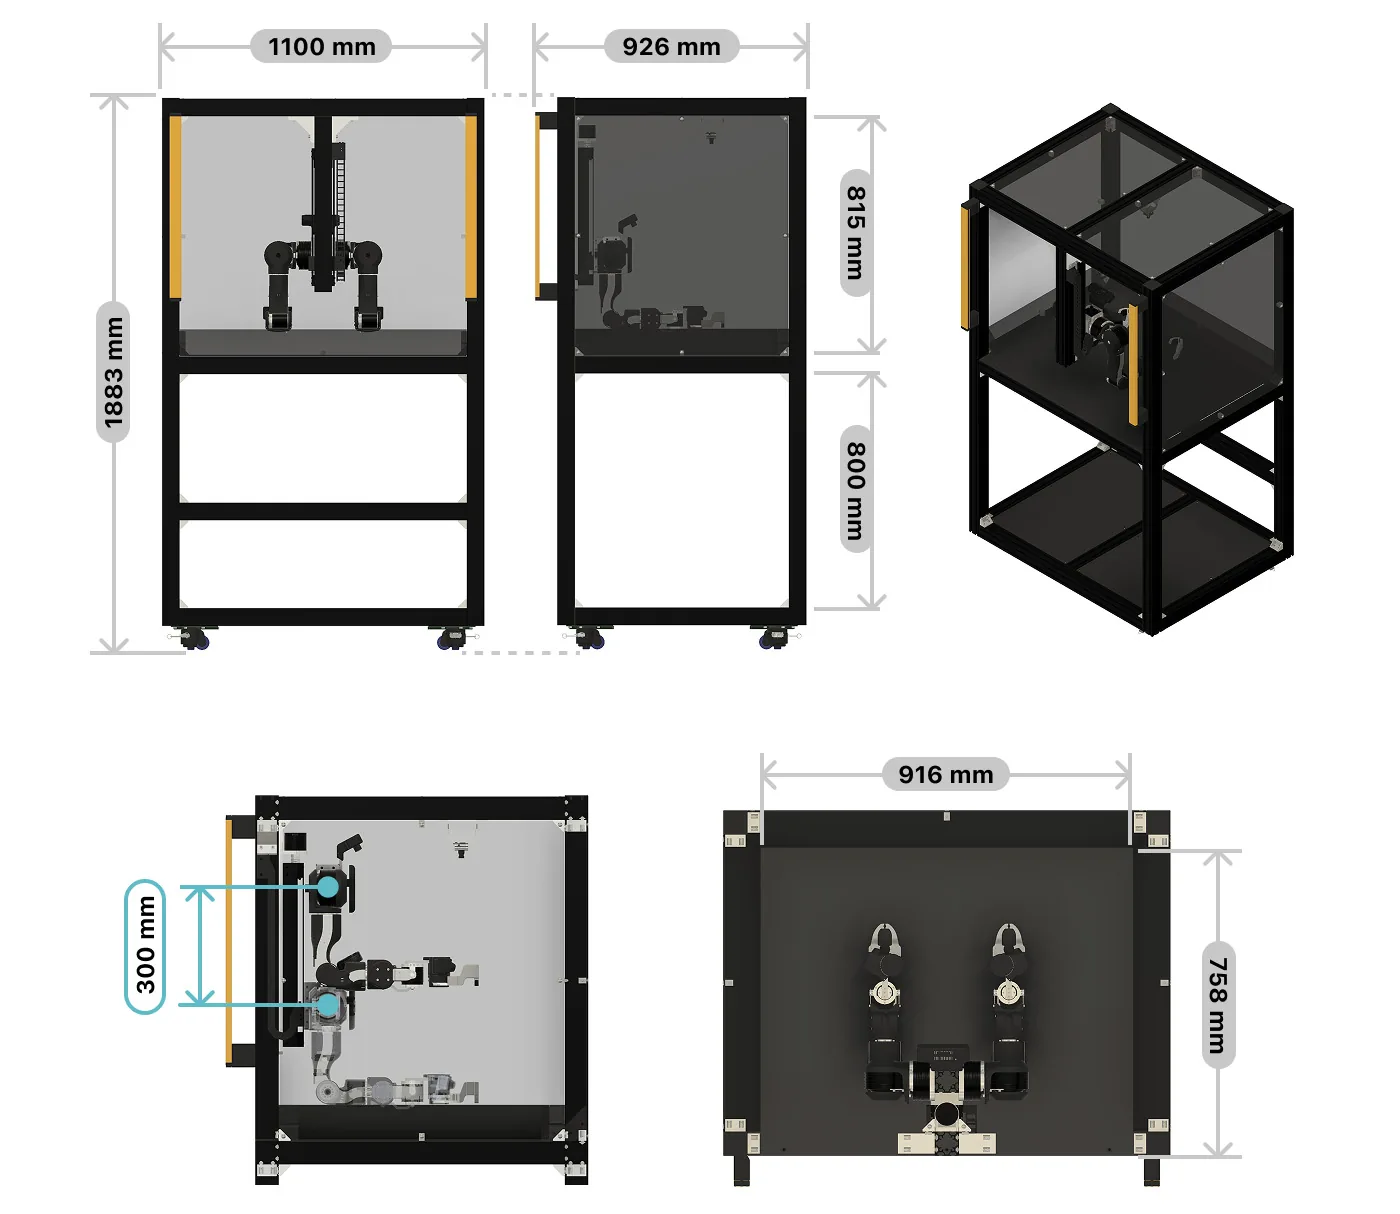
El proyecto también incluye el OpenArm Cell, un recinto de evaluación estandarizada construido con perfiles de aluminio MISUMI. Pesa unos 100 kg y lleva un elevador motorizado en el eje Z que ajusta la altura del área de trabajo. Una plantilla de calibración deja el robot en una posición cero fija, para que el punto de partida del brazo sea el mismo entre montajes. El Cell trae además cortinas de luz que detienen el robot cuando alguien entra al área de operación.
La tercera pieza es el OpenArm KER (Kinematic Equivalent Replica), un brazo líder sin motores para teleoperar. Tiene la misma disposición de articulaciones y los mismos largos de eslabón que el OpenArm, así que cada movimiento se copia 1:1 al brazo robótico. En vez de motores usa 16 encoders magnéticos y articulaciones con rodamientos, para que el operador lo mueva con poca resistencia durante sesiones largas de recolección de datos. El KER es parte de la línea OpenArm 2.0, pero Enactic todavía no anuncia la fecha de su lanzamiento completo.
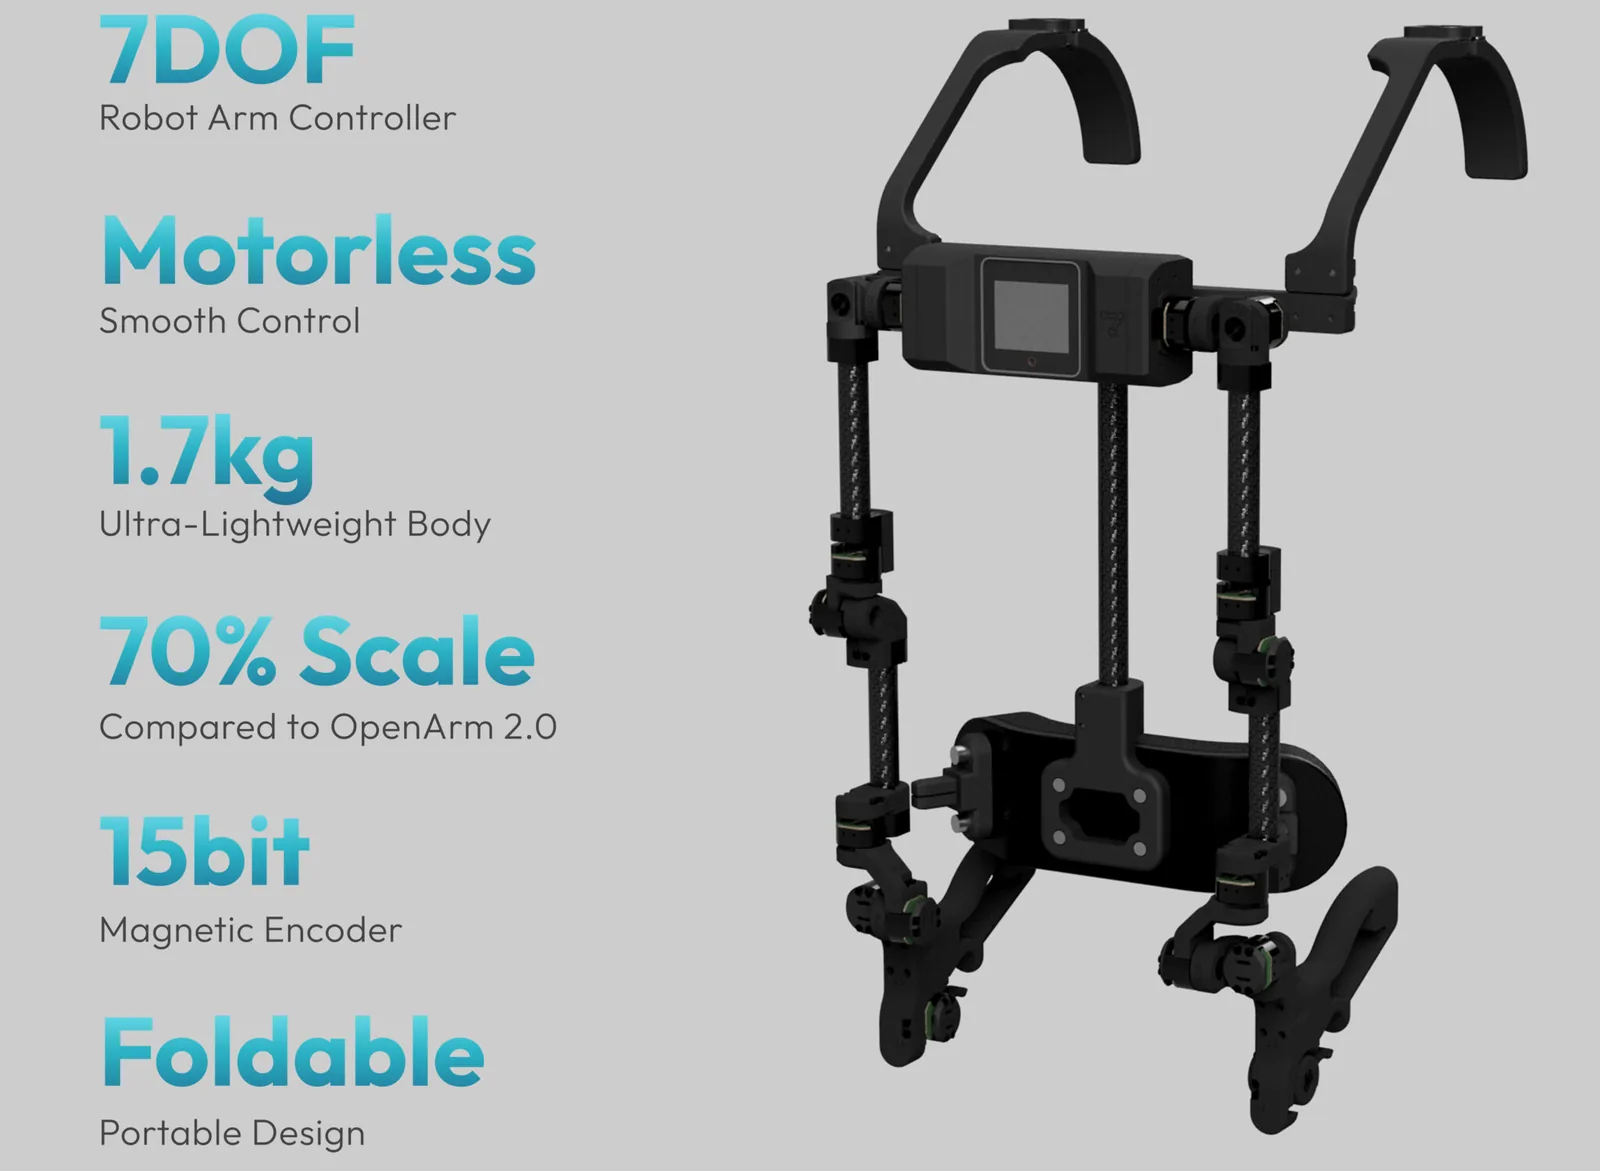
El OpenArm KER es un control de 7 grados de libertad sin motores, con encoders magnéticos de 15 bits y un diseño liviano y plegable.
¿Con qué software se controla?
OpenArm se maneja desde un PC con Linux (Ubuntu 22.04 o 24.04) que se comunica por SocketCAN. El software abierto incluye bibliotecas de CAN-FD en C++ y Python, ROS 2, configuraciones de MoveIt2 para operar los dos brazos y nodos de Dora para recolección de datos y teleoperación. También es compatible con MuJoCo, Isaac Lab, LeRobot de Hugging Face y la biblioteca mink para resolver la cinemática.
La plataforma suma OpenArm Online, donde los investigadores suben políticas entrenadas como contenedores Docker y las evalúan sobre tareas simuladas desde el navegador. Los archivos CAD del hardware, en formatos STEP, STL y Fusion 360, usan la licencia CERN-OHL-S-2.0, y la mayoría de los repositorios de software van bajo Apache 2.0. El hardware, el software, los diseños CAD y el resto de los recursos están en GitHub y en su página de documentación.
Otros brazos abiertos que cubrió CNX Software
CNX Software ya había escrito sobre otros brazos robóticos de código abierto:
- El Waveshare RoArm-M2, un brazo de 4 grados de libertad basado en ESP32.
- El Yahboom DOFBOT, un brazo con visión de 6 grados de libertad basado en Jetson Nano.
- El Seeed Studio reBot Arm B601-DM, un brazo de 6 ejes más pinza paralela pensado para bajar la barrera de entrada al aprendizaje de IA corporizada.
OpenArm 2.0 juega en otra liga. Usa motores QDD, estructura de aluminio y acero inoxidable, y carga 4,1 kg nominales y 6,0 kg de pico.
¿Dónde se compra y cuánto cuesta?
Enactic no vende OpenArm directamente, sino que trabaja con fabricantes certificados. Uno de ellos es WowRobo, que ofrece el OpenArm 2.0 desde 6.500 dólares, el OpenArm Cell a 6.200 dólares y el OpenArm KER a 2.599 dólares. WowRobo indica un plazo de fabricación de 20 a 40 días y envío a todo el mundo. En Japón, RT Corporation también entrega unidades armadas y probadas, con precio a cotizar. La ficha técnica completa, los tutoriales y los archivos CAD están en el sitio de OpenArm.