Un equipo de la Universidad de Carolina del Norte en Charlotte y de la Universidad de Oulu, en Finlandia, desarrolló un sistema ciberfísico que permite a un operador programar, supervisar y teleoperar de forma intermitente un robot dedicado al acabado de piezas metálicas fabricadas por manufactura aditiva, sin estar físicamente en la celda de producción.
El sistema combina un gemelo digital, realidad extendida, un robot colaborativo y un equipo de acabado centrífugo. Los investigadores afirman que su prototipo de laboratorio demuestra que el enfoque sirve para programar y supervisar a distancia operaciones de acabado en lotes pequeños y en piezas únicas.
"La producción en sí está muy automatizada", escriben los autores, "pero el paso de acabado que viene después sigue siendo en gran medida manual y lento".
La investigación se publicó el 8 de septiembre y estuvo a cargo de Jose Outeiro y Jia Holt, del Laboratorio de Ingeniería Digital para Manufactura Avanzada de UNC Charlotte, junto a Tero Kaarlela y Khalil Chakal, de la Universidad de Oulu.
¿Por qué sacar al operador de la celda?
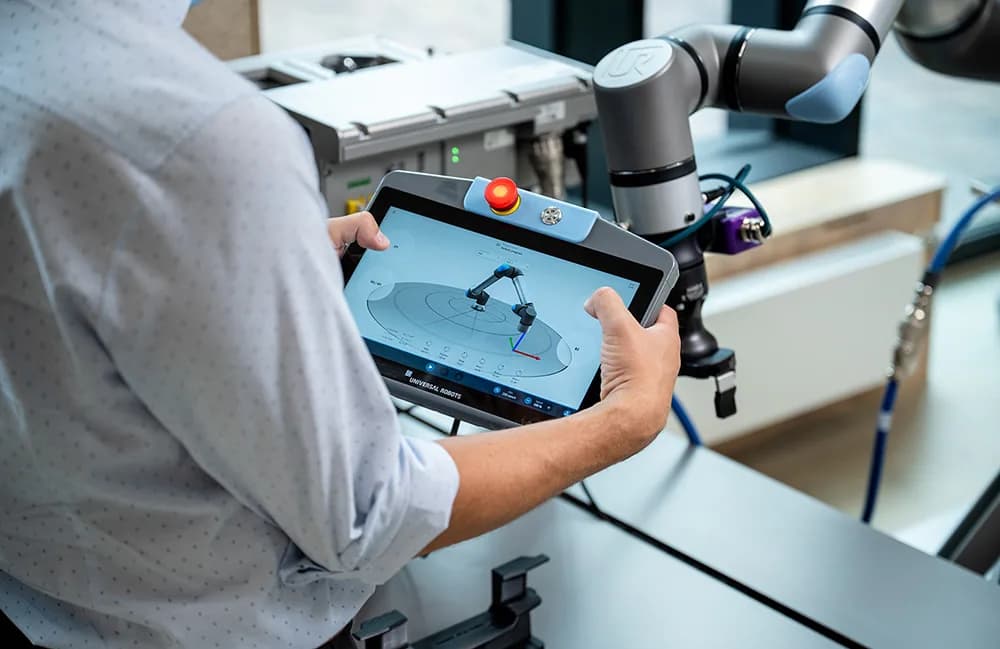
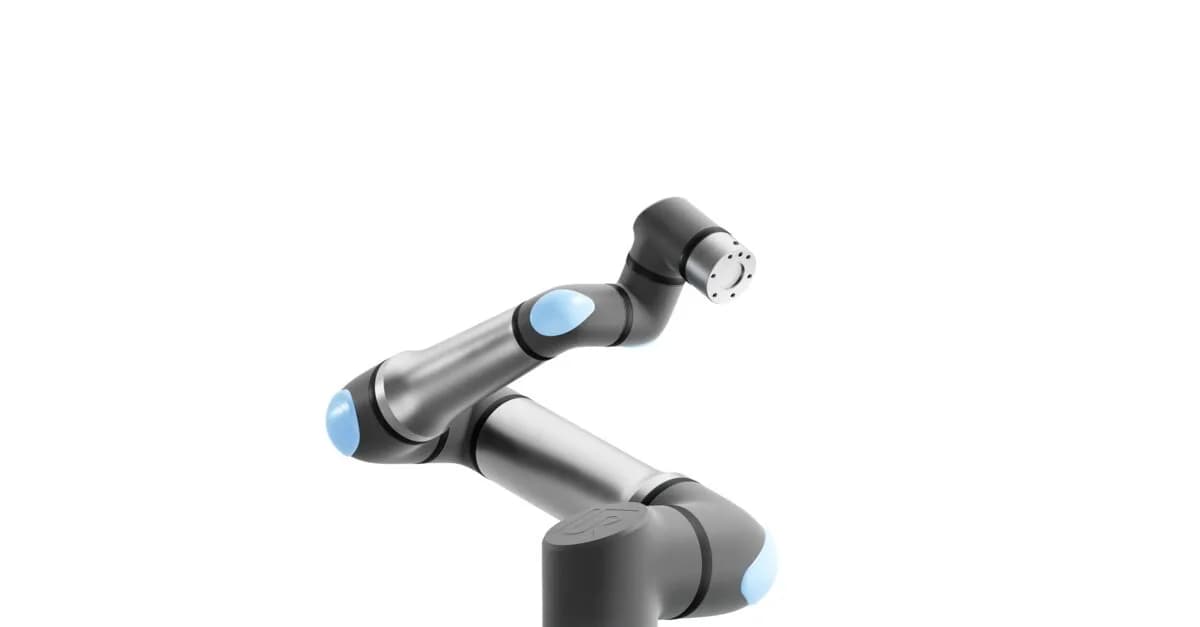
Los investigadores armaron el sistema alrededor de un robot colaborativo Universal Robots UR30 de seis ejes y una pulidora centrífuga de disco Mass Finishing RF-50. El robot lleva una pinza neumática de tres dedos para meter y sacar del equipo de acabado la pieza impresa.
El entorno físico del acabado complica la supervisión remota. Los investigadores midieron un nivel de presión sonora de aproximadamente 85 dB(A) durante la operación. El proceso además genera vibración, polvo y visibilidad reducida.
En lugar de intentar eliminar al operador humano, el diseño lo aleja del proceso físico.
El gemelo digital se desarrolló en Unity y se entrega como una aplicación WebGL. Funciona en un computador de escritorio o a través de dispositivos inmersivos compatibles con WebXR. El gemelo se comunica con el robot físico mediante el protocolo MQTT.
Dentro del entorno virtual, el operador puede manipular el robot, controlar sus articulaciones y sus movimientos lineales, operar la pinza, registrar puntos de paso, simular y ejecutar los movimientos programados. El entorno virtual también deja inspeccionar el robot, la pieza y el tazón de acabado desde puntos de vista que en el área física serían impracticables.
El sistema no envía cada orden del operador directamente al robot. El gemelo digital contrasta las poses propuestas contra las restricciones de articulación y de colisión antes de transmitirlas. El controlador del robot agrega otra capa de protección, porque revisa de forma independiente las órdenes entrantes contra los límites de articulación configurados y contra planos cartesianos de seguridad.
La celda tiene una cortina de luz que detiene las órdenes remotas cuando una persona entra al espacio protegido, y se configuró según los requisitos aplicables de la norma ISO 10218, con los requisitos de ISO/TS 15066 rigiendo durante la operación colaborativa.
¿Qué información viaja al gemelo?
Una de las preguntas centrales de los investigadores era si la información sobre el robot bastaría para que un operador supervisara el acabado a distancia.
Los estados articulares y cartesianos del robot se intercambian de forma automática entre el sistema físico y el gemelo digital. El proceso de acabado, en cambio, todavía no está instrumentado por completo.
Hoy el equipo mide la topografía superficial de la pieza fuera de línea, a intervalos fijos, con interferometría de barrido coherente en 3D. La información que sale de ahí incluye un mapa de alturas, la rugosidad superficial areal y la uniformidad de la superficie.
Con esos datos el operador determina si la pieza necesita reposicionarse o rotarse dentro del medio de acabado, o si ya se alcanzó la rugosidad objetivo.
Los investigadores subrayan que el gemelo digital actual representa la cinemática del robot de manera más completa que el proceso físico de acabado, porque no se recogen señales de fuerza, de vibración ni acústicas desde el tazón o desde la pieza. El dato de topografía superficial es la única información de proceso que se transfiere al gemelo. Instrumentar el proceso por completo quedó identificado como la principal área de desarrollo futuro.
Latencia y el régimen de mover y esperar
El sistema se validó con una tarea de tomar, colocar y dar acabado. El operador programó a distancia al robot para tomar una pieza impresa, ponerla en el tazón centrífugo, reposicionarla durante el proceso y retirarla terminada.
El gemelo digital solo permitió programar posiciones del robot cuando las posiciones finales elegidas quedaban validadas como libres de colisión. El sistema sincronizó el robot digital con el físico, lo programó de forma remota y ejecutó el programa resultante. El error máximo de sincronización articular en régimen estacionario que se reporta es de 0,12 grados.
La limitación mayor estuvo en la latencia de comunicación. El tiempo de ida y vuelta fue de 431 milisegundos en el mejor caso y de 563 milisegundos en promedio. La causa está en el intervalo de sondeo del controlador del robot, y no en MQTT.
Con esa latencia el sistema no admite transmisión continua de movimiento ni control manual directo. El operador trabaja en lo que los investigadores llaman un régimen de "mover y esperar". Una pose se establece, se verifica y se ejecuta, en vez de transmitirse de forma continua mientras el operador guía al robot.
Los autores sostienen que eso alcanza para el tipo de programación supervisada que demostraron, aunque impide corregir de forma rápida y reactiva mientras el robot está en movimiento. El rendimiento medido sirve para programación fuera de línea y teleoperación intermitente. Para teleoperación continua, todavía no.
También identifican un objetivo técnico bastante directo para mejorar el sistema, que es reemplazar el bucle de sondeo del controlador por una interfaz orientada a eventos.
¿Qué falta para salir del laboratorio?
El planteamiento nunca buscó volver autónomo por completo el proceso de acabado. Para lotes pequeños de producción, un acabado totalmente autónomo puede quedar fuera de lo económicamente viable. Un operador humano adapta la estrategia según la geometría de la pieza y el comportamiento del proceso, mientras el robot hace el trabajo físico.
El gemelo digital pasa a ser entonces la interfaz por donde el operador toma esas decisiones a distancia. Los autores describen el resultado como decisión humana combinada con ejecución robótica. La posición del robot por sí sola no le dice al operador si la pieza está terminada, y es la información de superficie la que determina qué corresponde hacer después.
La segunda pregunta de investigación tuvo una respuesta igual de directa. El estado cinemático del robot no basta para supervisar a distancia el proceso de acabado. También hace falta información de nivel de proceso.
El sistema se demostró con hardware industrial, pero la implementación sigue siendo un prototipo de laboratorio y "todavía no está disponible para uso productivo". Los pasos siguientes apuntan a hacerlo más capaz y a reducir la intervención manual necesaria.
Para eso planean sumar sensado de fuerza, acústico y de vibración al proceso de acabado, e introducir metrología in situ para medir la topografía superficial sin sacar la pieza de la pinza. También planean reemplazar el bucle de sondeo del controlador para bajar la latencia.
Por ahora el trabajo demuestra algo más acotado que la manufactura digital plenamente autónoma. Un operador puede seguir a cargo de las decisiones de proceso usando un gemelo digital y una interfaz de realidad extendida para programar y supervisar un robot de acabado desde fuera de la celda física.
Los resultados indican que el enfoque funciona para control remoto intermitente. También señalan con precisión dónde se queda corto el sistema actual, que es en teleoperación continua, en sensado integral del proceso y en validación con usuarios sin experiencia previa.