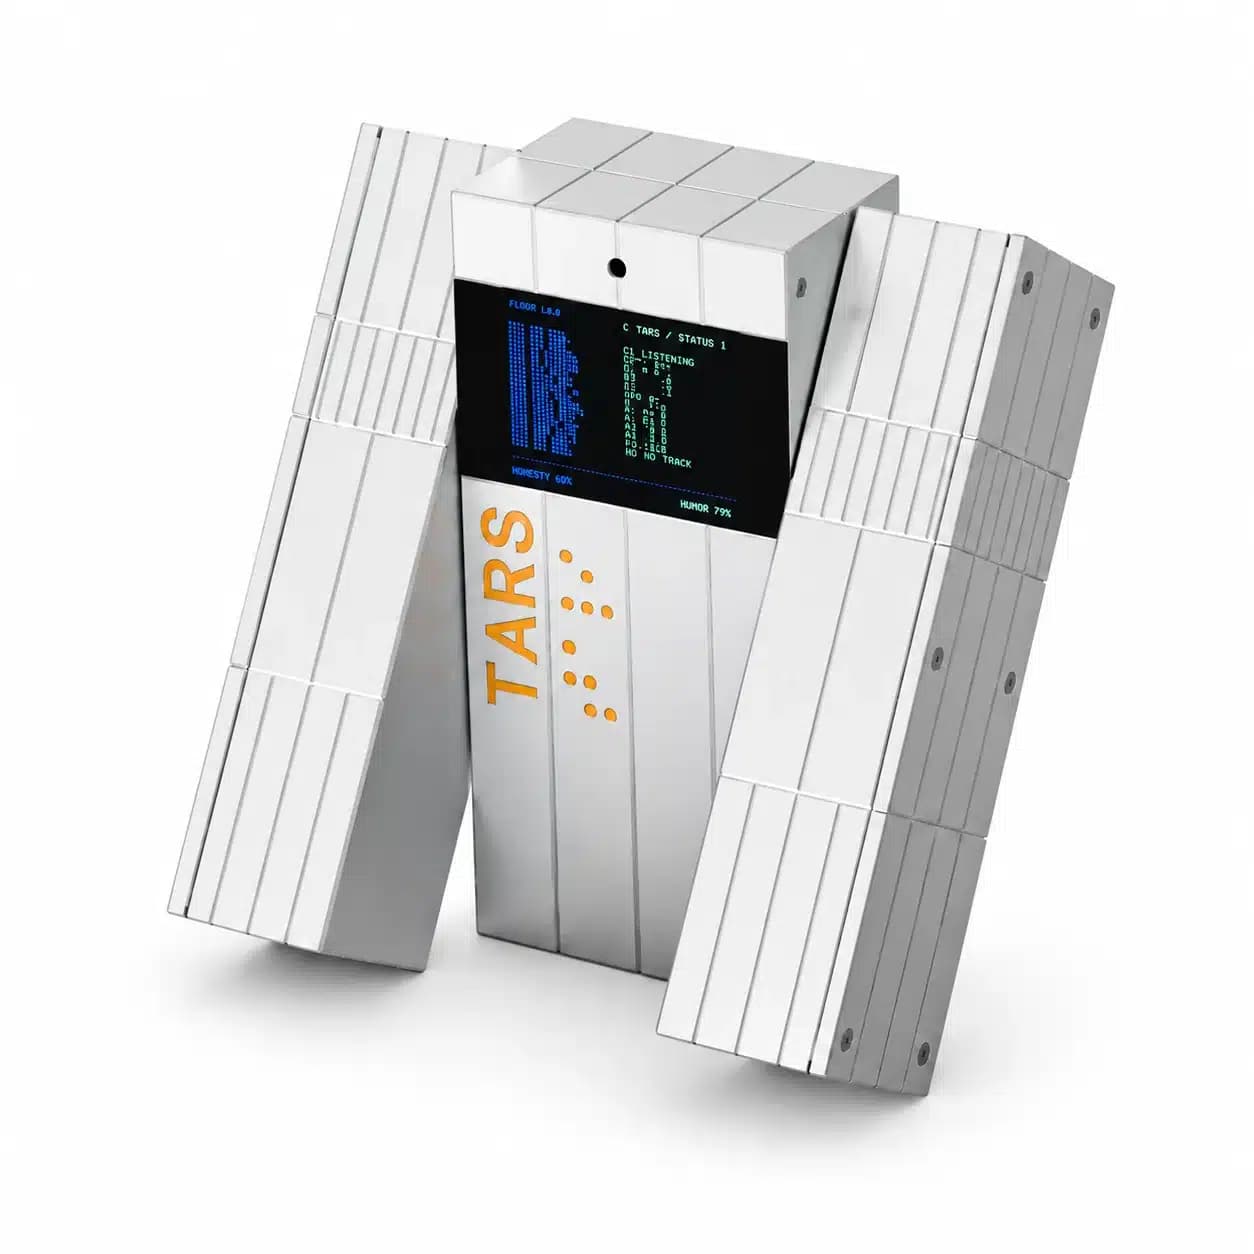
RIG-TARS es el robot de escritorio que presentó LuwuDynamics, armado en torno a un microcontrolador ESP32-S3 y un cuerpo de tres columnas articuladas, según informó Electronics For You el 16 de noviembre. El diseño se inspira en TARS, el robot de la película Interstellar. Se mueve sin ruedas gracias a tres servos seriales controlados por UART, que le cambian la orientación y la postura. Un sensor IMU de seis ejes QMI8658C registra sus movimientos.
El kit cuesta 99 dólares y trae todos los componentes salvo la carcasa, que cada comprador tiene que imprimir en 3D.
Pantalla, audio y conectividad
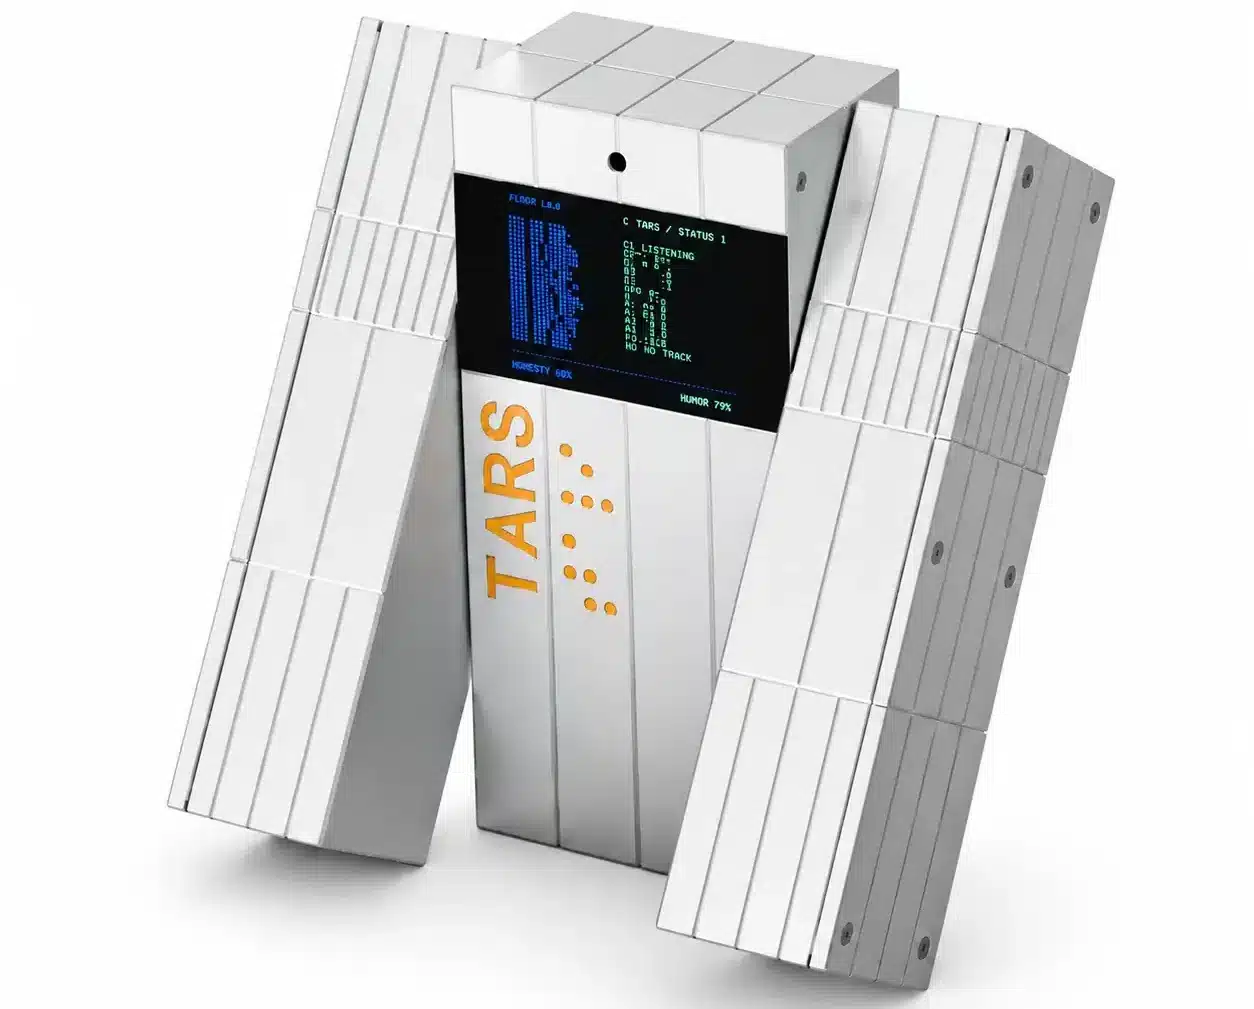
La electrónica incluye una pantalla TFT a color de 2,4 pulgadas y 320×240 píxeles, con controlador ST7789V2. Muestra información del sistema, como el voltaje de la batería, la orientación del módulo, las tareas y los registros del proceso.
Un micrófono y un parlante se encargan de la entrada y salida de audio, que se procesa por la interfaz I2S. El chip ESP32-S3 aporta conexión Wi-Fi y Bluetooth Low Energy. El firmware también admite una cámara opcional, GC0308 u OV2640.
¿Qué hace el firmware RIG-Omni?
El robot corre RIG-Omni, una plataforma de firmware escrita en C++. Se puede configurar en cuatro formas, llamadas TARS, Puppy, Hover y ARM.
La interacción por voz combina la detección de la palabra de activación en el propio dispositivo con el reconocimiento y la generación de voz por la red. Así el robot puede conversar con modelos de lenguaje alojados en servidores en la nube. El firmware soporta Model Context Protocol (MCP), lo que habilita comandos de voz para moverse, calibrarse y revisar su estado.
¿Es de código abierto?
El firmware RIG-Omni, los archivos de diseño mecánico y la documentación están en la cuenta de GitHub del proyecto. El README indica que la licencia es Apache 2.0. Electronics For You recomienda revisar el archivo de licencia antes de hacer cambios con fines comerciales, para confirmar que el proyecto es efectivamente abierto.
| Componente | Detalle |
|---|---|
| Microcontrolador | ESP32-S3 con Wi-Fi y Bluetooth Low Energy |
| Movimiento | Tres servos seriales por UART, sin ruedas |
| Sensor de movimiento | IMU de seis ejes QMI8658C |
| Pantalla | TFT de 2,4 pulgadas, 320×240, controlador ST7789V2 |
| Audio | Micrófono y parlante por I2S |
| Cámara opcional | GC0308 u OV2640 |
| Precio del kit | 99 dólares, sin carcasa |