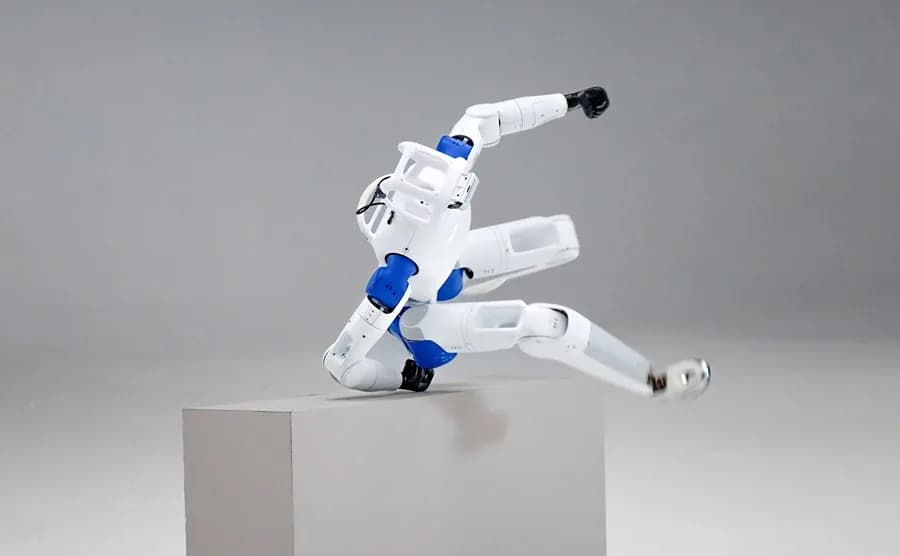
RoboParty presentó oficialmente el RP1 (ROBOTO 01), un robot humanoide de código abierto en todo su stack, pensado para investigación avanzada en robótica y para el desarrollo de IA corporizada. Como el hardware y el software son abiertos, los investigadores pueden modificar el sistema, integrar sus propios algoritmos y probar enfoques nuevos sobre hardware real, según el anuncio publicado en Engineering.com.
La empresa plantea el lanzamiento como una respuesta a los sistemas cerrados. A medida que la IA llega al mundo físico, los humanoides se vuelven una plataforma de trabajo para la IA corporizada, y RoboParty sostiene que si sus tecnologías de base quedan dentro de cajas negras, solo unos pocos con acceso a esos sistemas podrán innovar.
Según la compañía, cada investigador y desarrollador debería poder participar. Los modelos de IA siguen avanzando, pero los sistemas físicos que llevan esas capacidades al mundo real todavía tienen limitaciones importantes.
Para quienes investigan robótica, el hardware cerrado y los sistemas de control de bajo nivel restringen la flexibilidad de los experimentos. Para quienes desarrollan IA corporizada, la poca visibilidad sobre el comportamiento interno del robot complica ubicar si un problema está en la política del modelo, en el sistema de control o en la ejecución del hardware.
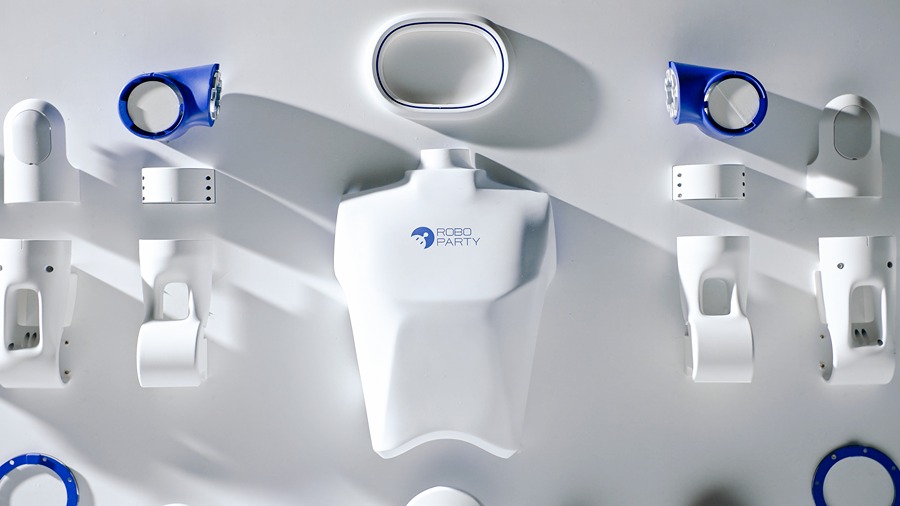
El RP1 abre el diseño del cuerpo del robot y los recursos técnicos de los actuadores articulares ROMOMO, desarrollados por la propia RoboParty, junto con documentación técnica y material de investigación. Con eso arma un ecosistema abierto que cubre estructura mecánica, actuadores, control de movimiento, entornos de simulación, kits de desarrollo (SDK) y herramientas de entrenamiento.
Código abierto en hardware y software
La empresa sostiene que la robótica abierta debe ir más allá de las interfaces de software. Para avanzar en humanoides, los desarrolladores necesitan entender, modificar y validar los sistemas físicos que hay debajo del comportamiento inteligente, y el RP1 se construyó sobre esa idea.
En hardware, el RP1 integra los actuadores ROMOMO con una estructura mecánica optimizada y una arquitectura de control de movimiento. Los drivers de bajo nivel y los algoritmos de control también son de código abierto, y el stack de software llega hasta el firmware, las herramientas de desarrollo, los recursos de simulación y los frameworks de aprendizaje robótico. Con acceso a los diseños de hardware, los investigadores pueden estudiar la relación entre diseño mecánico, respuesta de las articulaciones, comportamiento del control y políticas de aprendizaje.
Los investigadores no se limitan a mandar comandos a una plataforma fija. Pueden analizar y modificar los sistemas que determinan cómo el robot ejecuta cada movimiento.
Cuando un robot no ejecuta bien una acción, la causa puede estar en el modelo, en la política de control, en la respuesta del actuador o en la estructura mecánica. Un ecosistema abierto permite rastrear el problema a través de esas capas y optimizarlas en conjunto, porque todas se pueden inspeccionar y modificar.
¿Qué versiones hay del RP1?
El RP1 estándar mide cerca de 1,3 metros y tiene 24 grados de libertad actuados, pensados para investigar marcha, control del equilibrio y transferencia de simulación a realidad (sim-to-real). La versión Pro suma 30 grados de libertad, con un cuello de 2 y dos brazos de 7 cada uno, y apunta a políticas de extremo a extremo, interacción humano robot y recolección de datos para IA corporizada. Esas cifras no incluyen las manos diestras.
La estructura modular y las interfaces de control abiertas permiten adaptar la plataforma a cada experimento. Un equipo puede partir investigando locomoción bípeda y después agregar hardware y software para percepción, recolección de datos o manipulación.
Los módulos de cabeza y los efectores de muñeca son intercambiables y admiten varias configuraciones, entre ellas la mano diestra RP Hand, también de desarrollo propio. Así se pueden correr distintos experimentos sobre el mismo robot.
El hardware y el software abiertos también ayudan a hacer experimentos controlados. Se pueden comparar métodos de control distintos sobre hardware idéntico, o dejar fijo el método de control y ver cómo cambian los resultados con otra configuración de hardware. Registrar versiones de hardware, configuraciones de software y condiciones de prueba permite rastrear de dónde vienen las diferencias entre resultados.
Lo que ya trae de fábrica
El RP1 ya soporta capacidades motrices básicas, como caminar de forma continua, recuperarse de empujones, levantarse después de una caída y seguir el movimiento de una persona. Con eso los equipos no tienen que volver a desarrollar habilidades motrices de bajo nivel y pueden concentrarse en políticas de más alto nivel y en tareas complejas.
Para el desarrollo de inteligencia de cuerpo completo, el RP1 ofrece un cuerpo capaz de movimiento dinámico y control de cuerpo completo (WBC), además de herramientas para teleoperación con realidad virtual, recolección y reproducción de datos y redireccionamiento de movimiento. Incluye flujos de trabajo integrados para ejecutar movimientos de cuerpo completo con WBC, teleoperar con equipos de realidad virtual o de captura de movimiento y controlar la RP Hand.
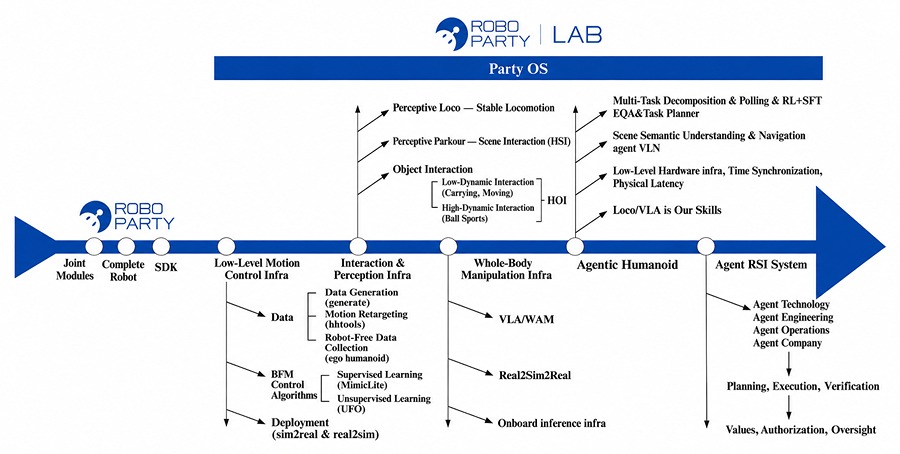
El WBC coordina brazos, torso y piernas para seguir movimientos dinámicos y ajustar la postura, una base estable para tareas que combinan desplazamiento y manipulación. Integrado con PartyOS, el sistema de IA corporizada de RoboParty, el framework de aprendizaje por refuerzo no supervisado UFO y la tecnología de imitación de movimiento MimicLite, el RP1 sirve para aprender habilidades motrices, desarrollar políticas de control y montar aplicaciones de más alto nivel.
El robot trae además una cadena de herramientas abierta que va desde la recolección de datos y el entrenamiento en simulación hasta el despliegue en el robot físico y la validación experimental. Los investigadores pueden cargar modelos en el robot, analizar la diferencia entre lo que predice el modelo y la respuesta física real, y ajustar por separado las políticas de control y la configuración del hardware. Eso cierra un ciclo continuo entre desarrollo del algoritmo, ejecución real, retroalimentación y ajuste.
Para que los experimentos sean estables y reproducibles, RoboParty dice haber hecho mejoras en la estructura mecánica, en los actuadores y en los procesos de fabricación. Los actuadores ROMOMO, la optimización estructural y el control de calidad en la fabricación buscan que la respuesta física sea más consistente y que el robot sea más confiable y fácil de mantener. La meta es que las variaciones del hardware influyan lo menos posible en los resultados cuando se entrena y valida un modelo durante largos periodos.
El proyecto RPO
RoboParty lanzó el proyecto de código abierto RPO en enero de 2026, con recursos de diseño mecánico y eléctrico y material de entrenamiento y despliegue. El proyecto supera las 2.600 estrellas en GitHub y permite reproducir y extender el diseño del robot con recursos públicos.
El RP1 sigue esa línea y reúne los actuadores ROMOMO, la investigación de RoboParty Lab y el desarrollo de PartyOS. Más información en roboparty.com.