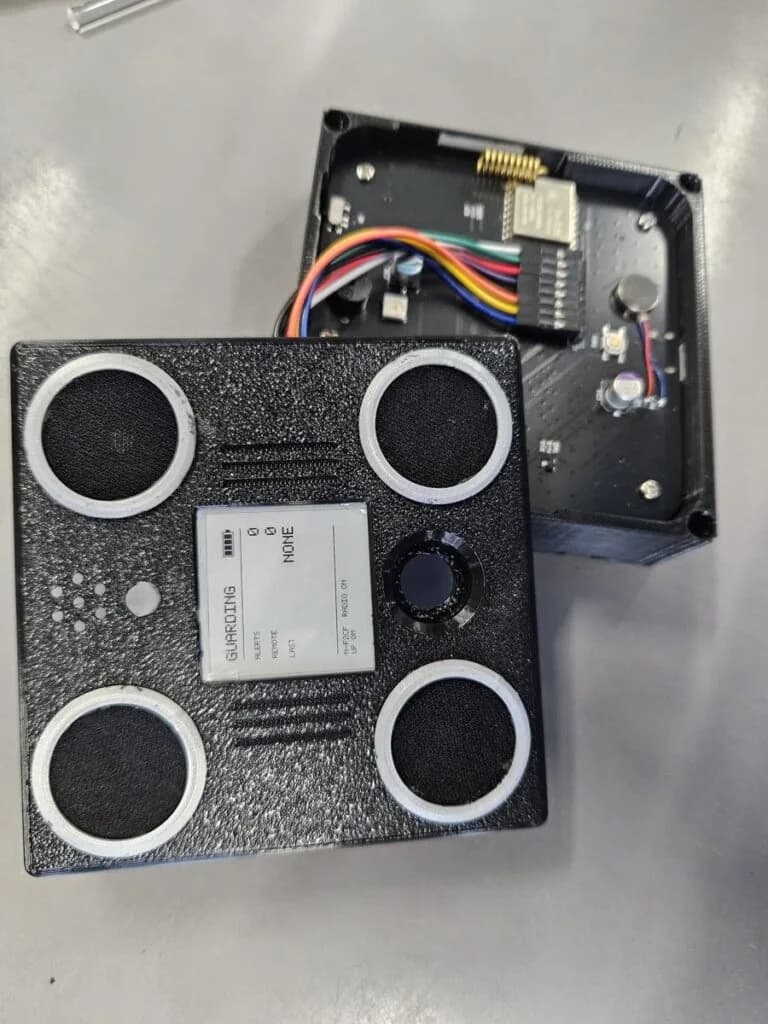
VolAnti escucha el sonido de las hélices en lugar de buscar la señal de radio del dron. Por eso también funciona contra los drones FPV guiados por fibra óptica, que no emiten nada y quedan invisibles para cualquier receptor. Es un detector acústico de código abierto creado por Agam Rossen, y su función es solo detectar y alertar, sin bloqueo de señal, sin interceptación y sin contramedidas.
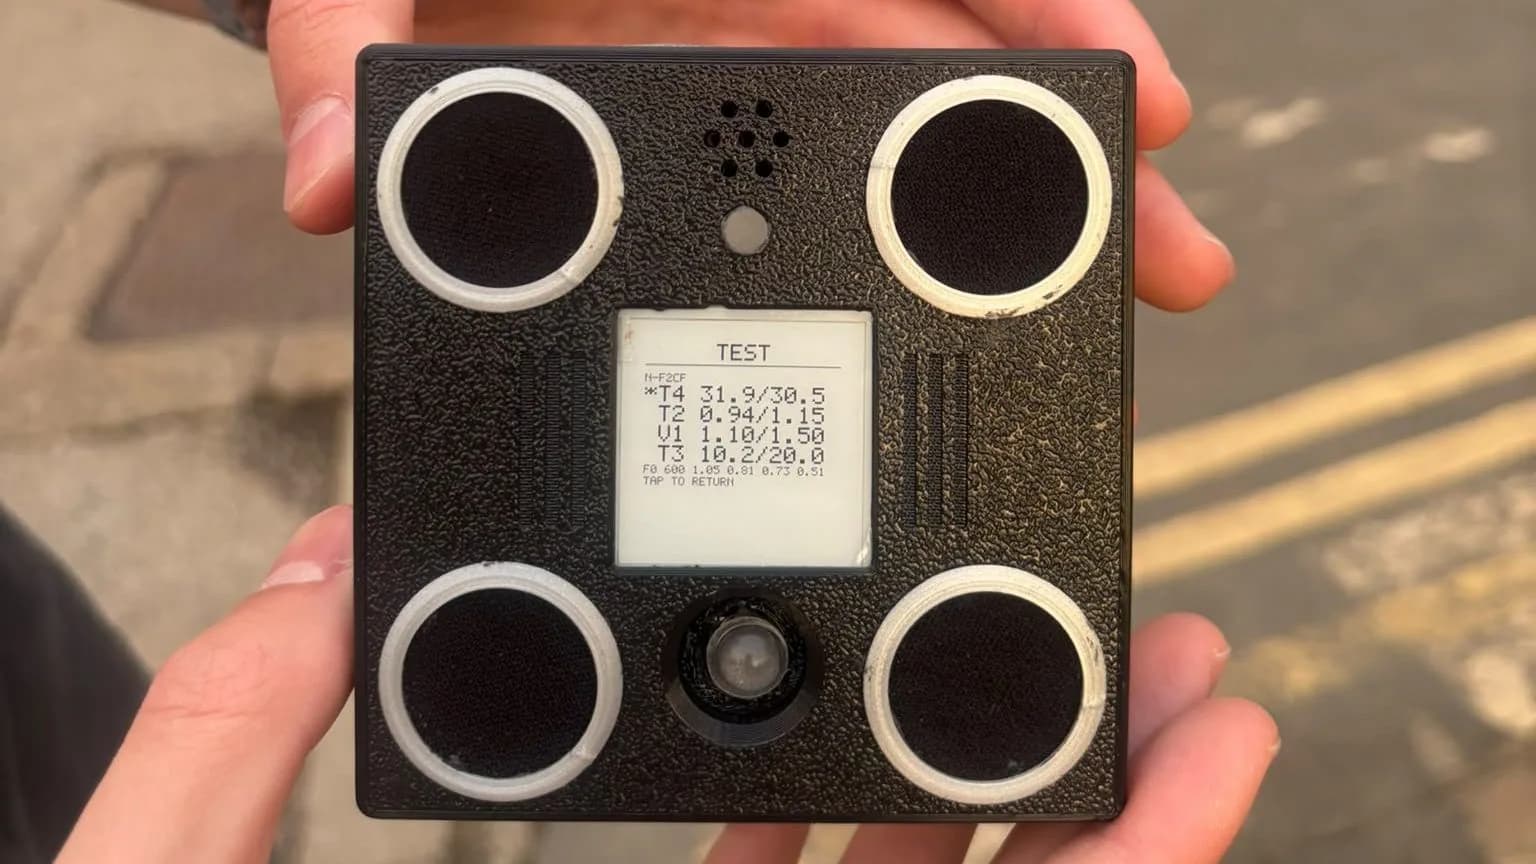
El corazón del equipo es un ESP32-S3. Cuatro micrófonos MEMS ICS-43434 van dispuestos en cruz, a 79 mm de esquina a esquina, y se sincronizan desde una sola fuente de reloj. Las cuatro señales se suman. A estas frecuencias, 79 mm equivalen a un décimo de la longitud de onda, así que el sonido que llega desde cualquier dirección se suma en fase y el ruido propio de cada cápsula no. La ganancia es de unos 6 dB de relación señal a ruido sin costo extra, con una respuesta casi omnidireccional.
El espectro se calcula con una FFT de 2.048 puntos cada 512 muestras a 16 kHz, o sea una ventana cada 32 ms. El detector mantiene una imagen actualizada de cómo suena normalmente el lugar en cada frecuencia y la resta. Los sonidos suaves los aprende en unos 6 segundos, y las ráfagas fuertes de banda ancha en menos de un segundo.
¿Cómo reconoce el sonido de un rotor?
Una hélice de B aspas que gira a R revoluciones por segundo genera un peine de armónicos, con picos espaciados de forma regular y valles silenciosos entre ellos. Para cada velocidad candidata entre 70 y 2.000 Hz, el firmware suma la energía en los dientes del peine, resta la de los valles, normaliza el resultado y se queda con el mejor puntaje.
A eso se suma una segunda condición. La misma velocidad tiene que ganar seis ventanas consecutivas con una diferencia menor a 2%. Un solo cuadro con puntaje alto no significa nada, porque el ruido no se comporta así y un rotor sí.
Cuatro detectores independientes trabajan sobre el mismo espectro, y la alarma la da el primero que tenga certeza. Las latencias medidas varían bastante entre uno y otro.
- Detector 1, peine rápido, con 0,23 segundos de latencia.
- Detector 2, peine lento, entre 1,4 y 4 segundos.
- Detector 3, envolvente de barrido, entre 1 y 3 segundos.
- Detector 4, peine sin piso de ruido, entre 5 y 15 segundos.
Lo que mostraron las pruebas en terreno
El 6 de septiembre de 2026, el detector de nivel 4 disparó la alarma a 104,2 metros (114 yardas en el mapa). El 21 de agosto, en terreno abierto y con viento variable, la detección ocurrió a 14 metros con hélices cargadas y sin ninguna falsa alarma en todo el día.
El 28 de agosto se probó la primera placa de producción. La salida del detector fue idéntica a la de referencia sobre los vectores de prueba, con un peor cuadro de 29,4 ms contra un presupuesto de 32 ms a lo largo de 1.938 cuadros, y sin desbordes.
Batería, pantalla de tinta electrónica y LoRa
La alimentación parte de una batería LiPo 1S de 2.500 mAh, cargada por un BQ24074 y regulada a 3,3 V por el convertidor reductor y elevador TPS63020. La autonomía declarada es de 18 a 22 horas con una carga. La carcasa mide 91 mm y también aloja una pantalla de tinta electrónica.
La radio es un módulo Ra-01H. El paquete de alarma por LoRa pesa 18 bytes, así que bastan unas pocas decenas de bytes para que un segundo VolAnti se entere de que hay algo en el aire. La frecuencia se ajusta según el país de uso, con 868 MHz en el Reino Unido y la Unión Europea y 915 MHz en Estados Unidos.
¿Qué alcance tiene y cuánto cuesta armarlo?
Con aire quieto y en un lugar silencioso se pueden esperar entre 100 y 200 metros de alcance. En un lugar ventoso o ruidoso, entre 15 y 50 metros, y sobre 8 m/s de viento la detección se considera degradada. Hasta ahora no hubo falsas alarmas en las sesiones de terreno.
Replicarlo cuesta poco. La versión en protoboard sale entre 35 y 45 libras y una tarde de trabajo, mientras que la unidad completa cuesta entre 50 y 80 libras y un fin de semana. En el repositorio de Agam Rossen están el firmware, el simulador en vivo, la guía de armado en protoboard, la guía de la unidad completa, las instrucciones para grabar el firmware, cómo operar varias unidades, la prueba de audio y el código del sitio web.
El armado no pide herramientas raras. Hace falta soldar, algo de paciencia y disposición para ajustar el detector al lugar donde se instala. Un colegio o un campo pueden construirlo y repararlo por su cuenta, sin depender de un proveedor.