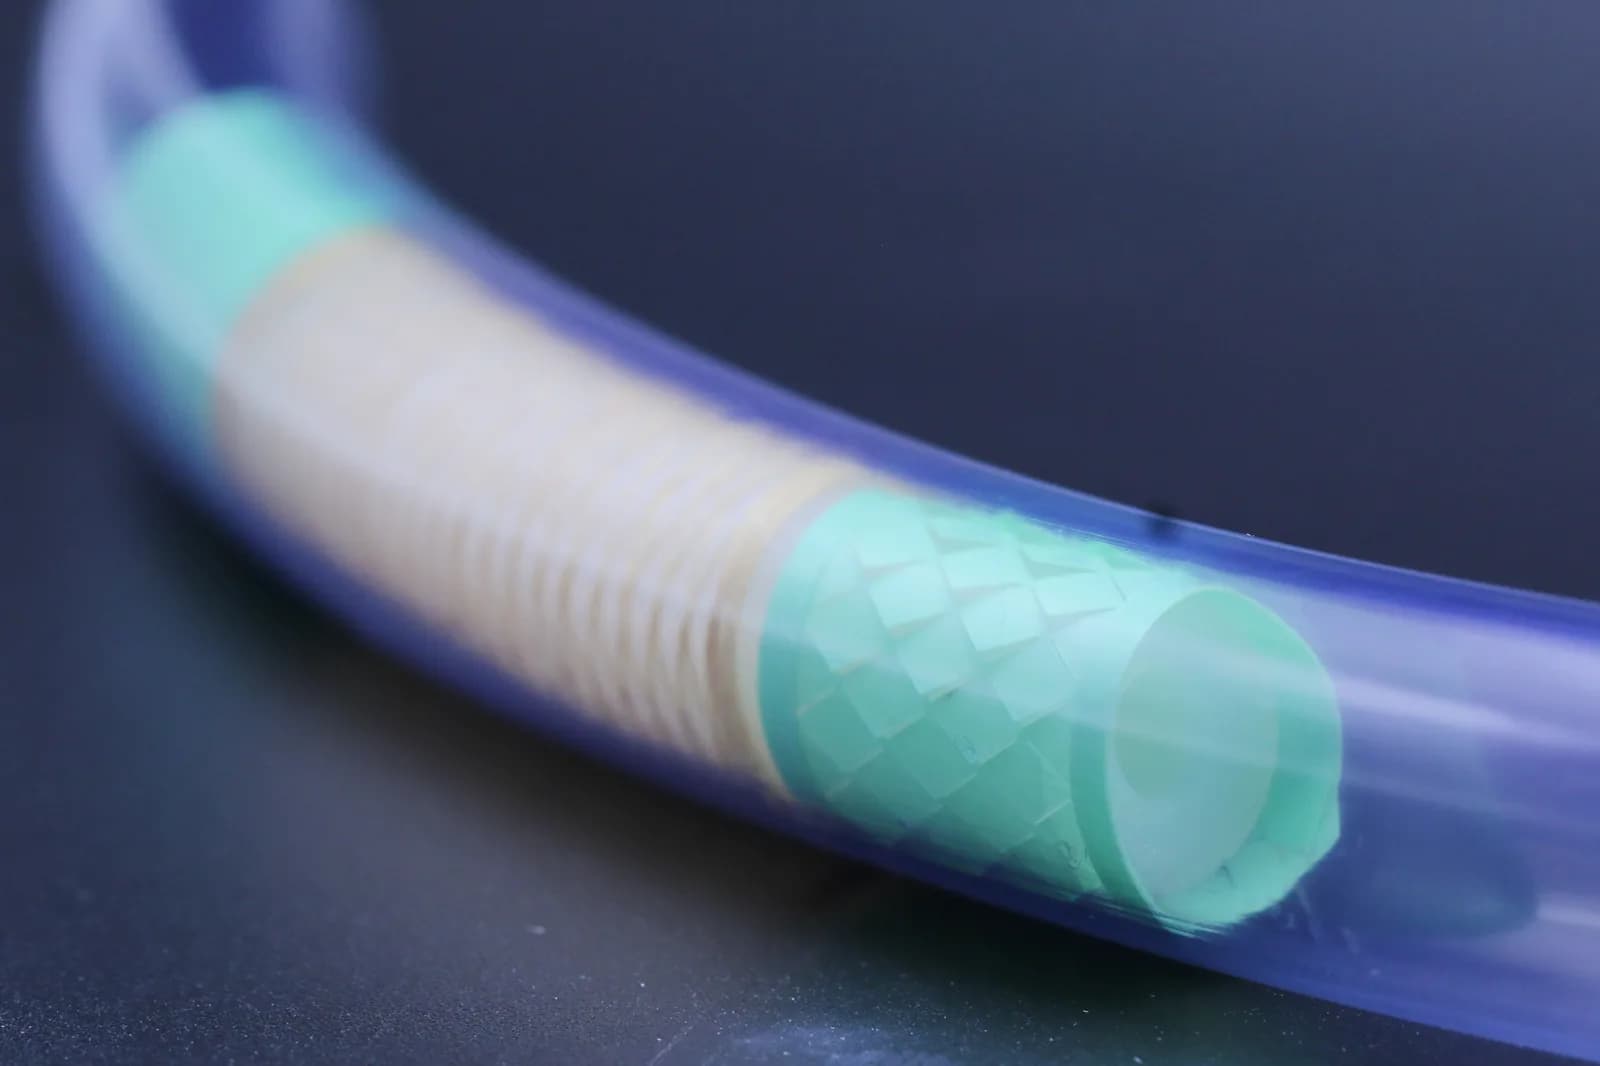
Ingenieros del MIT diseñaron un enteroscopio robótico blando capaz de moverse por el pasaje estrecho del intestino delgado para tomar imágenes, aplicar fármacos y retirar pólipos pequeños o muestras de tejido para biopsia. El trabajo se publicó en Science Robotics el 28 de octubre.
Los trastornos del intestino delgado suelen ser difíciles de diagnosticar y de tratar. El órgano mide más de 6 metros de largo y unos 2,5 centímetros de diámetro, y está ubicado en lo profundo del cuerpo, así que se accede a él con más dificultad que al colon o al estómago.
Para el diseño, los investigadores se inspiraron en la locomoción de las serpientes y en la piel escamosa que les da tracción sobre superficies resbalosas. Un recubrimiento con textura especial mantiene al robot adherido a la mucosa del intestino mientras avanza de a poco por el tubo. Igual que un endoscopio, lleva varias herramientas para detectar y tratar las anomalías que encuentre.
"Cuando evaluamos el intestino delgado, lo hacemos para diagnosticar o para tratar. Si encontramos un pequeño pólipo que hay que sacar, este robot nos permite tomar una biopsia o retirarlo", dijo Giovanni Traverso, profesor de ingeniería mecánica del MIT, gastroenterólogo del Brigham and Women's Hospital y miembro asociado del Broad Institute del MIT y Harvard.
Traverso es el autor sénior del estudio. Los autores principales son Binbin Ying, exinvestigador posdoctoral del MIT y hoy profesor asistente en el University of Texas Southwestern Medical Center, el estudiante de posgrado del MIT Ahmad Mujtaba Jebran y Sahab Babaee, excientífico investigador del MIT.
¿Cómo se examina hoy el intestino delgado?
Los problemas más comunes que los médicos deben evaluar en el intestino delgado son sangrados, lesiones y obstrucciones.
Hoy la única forma de diagnosticar esas complicaciones es un procedimiento llamado enteroscopia de doble balón. Un enteroscopio avanza por el intestino mientras un profesional de la salud infla y desinfla, por turnos, dos balones que lo empujan a lo largo del tracto.
Es un proceso lento y laborioso. Por eso el equipo del MIT quiso diseñar un enteroscopio más fácil de controlar y que avanzara más rápido.
"El desafío de fondo que intentamos resolver es cómo evaluar ese segmento de 6 a 7,5 metros del intestino delgado de una manera más automatizada", dijo Traverso.
Un avance copiado de la serpiente
El robot, con forma de tubo, se mueve por el intestino con una estrategia parecida a la de una serpiente. Cuando repta por el suelo, la serpiente se orienta contrayendo primero los músculos de un lado del cuerpo y después los del otro.
Para imitarlo, los investigadores diseñaron actuadores multifunción que controlan el movimiento. Cada actuador tiene cuatro cámaras que se pueden inflar en distintas combinaciones, de modo que el tubo se estira o se dobla en cualquier dirección.
"Regulando la cantidad de aire que entra en estas cámaras, se puede ajustar la dirección en que se mueve el robot", explicó Traverso.
Los segmentos de la cabeza y la cola llevan balones de anclaje adicionales que se inflan y desinflan por turnos y ayudan a que el robot avance. Esos segmentos están cubiertos con fundas con un patrón inspirado en el kirigami, una variante del origami en la que el papel se corta además de doblarse.
Con esa técnica, los investigadores crearon recubrimientos que quedan planos hasta que la expansión del balón los estira. En ese momento asoman agujas tridimensionales de kirigami que, como las escamas de una serpiente, le dan al robot más tracción sobre la mucosa resbalosa del intestino.
El laboratorio de Traverso ya había usado este enfoque para fabricar suelas de zapato con más tracción y stents que se alojan por un tiempo en el esófago para liberar fármacos.
"Al usar fundas de kirigami para aumentar la fricción de la superficie, el robot puede generar una tracción localizada sobre el tejido para desplazarse, sin depender de un estiramiento excesivo del delicado tejido del intestino delgado", dijo Jebran.
Diagnóstico y tratamiento en el mismo equipo
El sistema incluye electrónica para la navegación y un control con el que el operador guía al robot por pasajes estrechos y curvas cerradas. El robot va unido a los controladores externos por un cable y está diseñado para entrar al cuerpo por la boca o por el recto.
Lleva una cámara para tomar imágenes, un rociador para aplicar fármacos y pinzas que toman biopsias de tejido o retiran pólipos.
En estudios con animales, el robot recorrió cerca de dos metros dentro del intestino delgado. El equipo también probó con éxito el rociador, las pinzas y la cámara. Ahora trabajan en mejorar los sistemas de navegación y en probar el enfoque para otras aplicaciones en el intestino delgado.
"Esperamos seguir avanzando hasta desarrollar sistemas que permitan una evaluación más automatizada del intestino delgado", dijo Traverso.
La investigación se financió en parte con la Karl van Tassel Career Development Professorship, el Departamento de Ingeniería Mecánica del MIT, una beca posdoctoral Banting, una beca posdoctoral del NSERC, el fondo de inicio del UT Southwestern Medical Center, las becas de posgrado de Samsung Semiconductor y Eurnekian Nanotechnology, la Cooke Undergraduate Transfer Scholarship y el programa de investigación para estudiantes de pregrado del MIT.