Nadar exige mucha fuerza muscular. Ingenieros del MIT comprobaron que incluso una sola capa de células musculares alcanza para avanzar en el agua, si el diseño es el correcto.
El equipo presenta en un artículo publicado hoy en la revista Advanced Functional Materials el diseño de un robot nadador delgado y movido por músculo. El "esqueleto" del robot acuático es una película de gel del largo y el ancho de una barra de chicle. Las dos mitades del gel forman las "aletas". Cada aleta está cubierta por una capa de células musculares vivas, mucho más delgada que un pelo. Las células están modificadas genéticamente para contraerse cuando reciben luz.
Cuando los investigadores iluminan una aleta, los músculos de su superficie se contraen y la aleta aletea con fuerza suficiente para arrastrar al robot por el agua. Alternando la luz entre una aleta y la otra, a distintos intervalos, controlan la dirección y la velocidad.
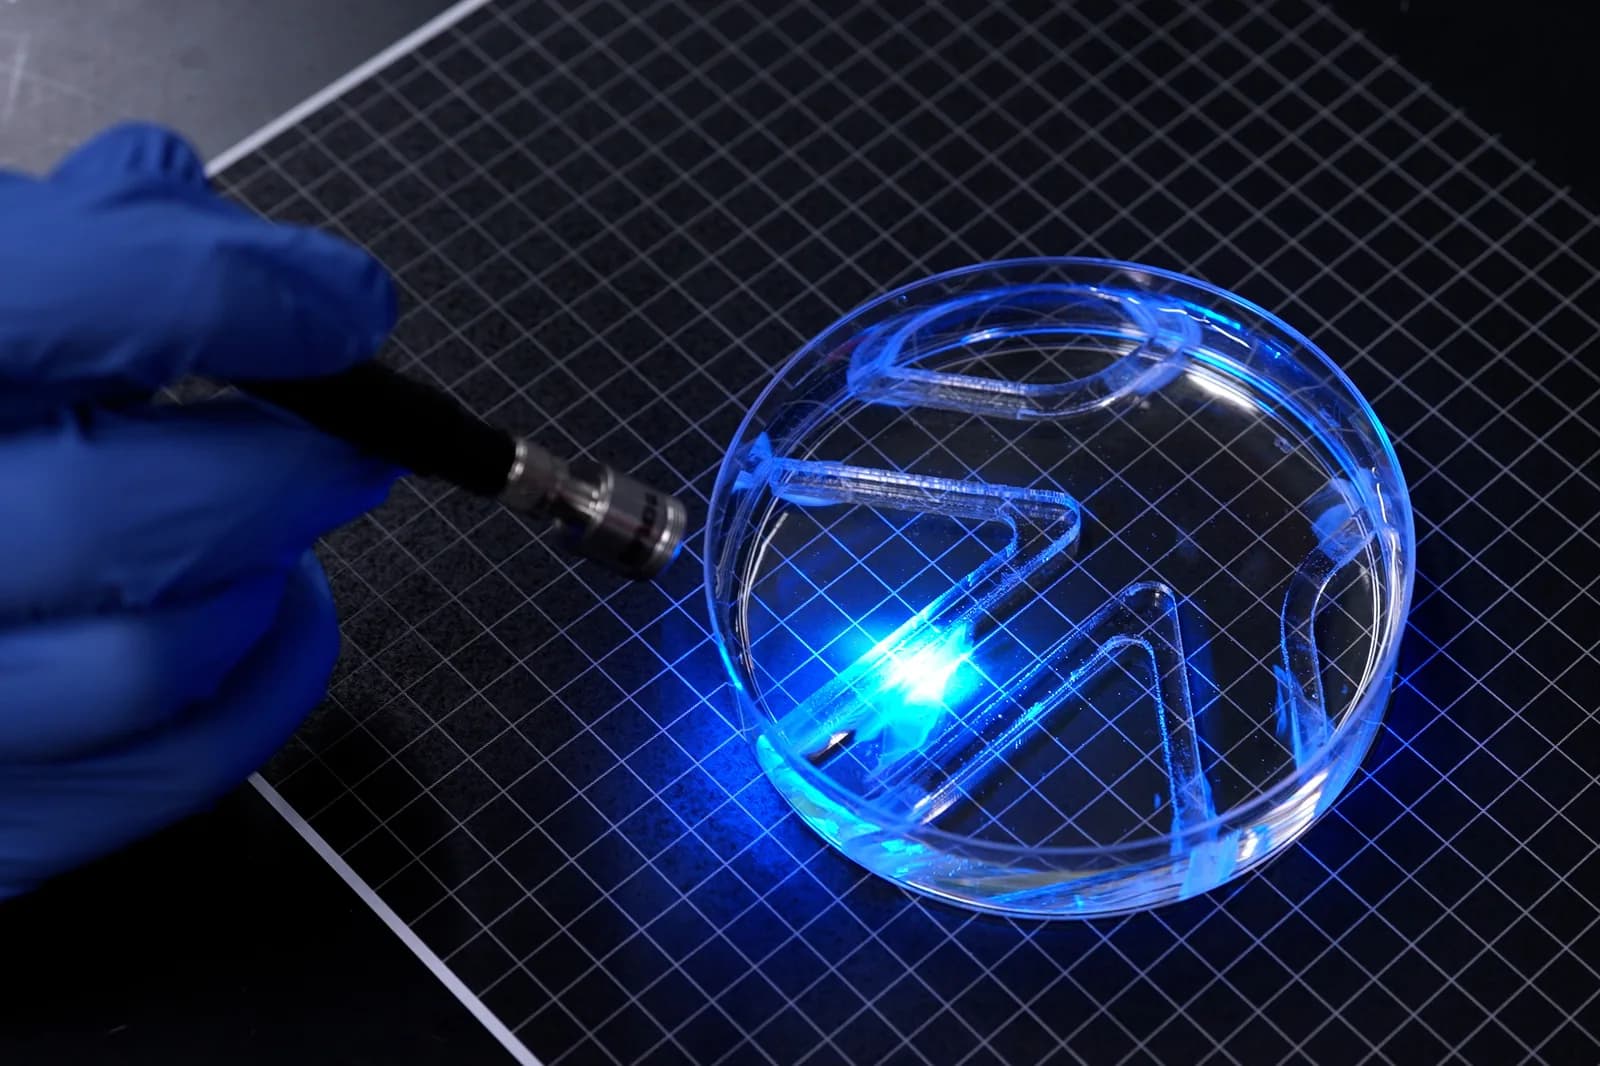
Los ingenieros mostraron que el robot, delgado como papel, puede nadar y girar dentro de un laberinto de agua simple. A su máxima velocidad recorre unos cuatro largos de su cuerpo por minuto. Es un paso de caracol frente a un nadador olímpico, que cubre hasta 65 largos de cuerpo por minuto, pero está a la par de nadadores más pausados como el tiburón de seis branquias, que recorre el océano a un ritmo parecido.
"Moverse en el agua exige mucha más fuerza que moverse en el aire", dice Ritu Raman, autora del estudio y profesora asociada de ingeniería mecánica del MIT. "El robot es bastante fuerte para su tamaño".
Es el primer ejemplo de un robot bidimensional muy delgado, movido por músculo, capaz de desplazarse.
"Hoy, los robots biohíbridos de nuestro grupo y de otros se fabrican con bloques 3D voluminosos de músculo esquelético cultivado en laboratorio, que requieren millones de células", explica Raman. Según ella, diseños más delgados como el del nuevo robot podrían ser más baratos de fabricar y moverse con más eficiencia. "Creemos que los robots biohíbridos movidos por músculo vivo podrían algún día hacer trabajos delicados, como explorar entornos demasiado frágiles o impredecibles para el hardware convencional, porque el tejido vivo es blando, responde a su entorno y puede curarse solo".
Los coautores del estudio en el MIT son la primera autora Maheera Bawa, Arielle Berman, Laura Schwendeman, Ferdows Afghah y Seanbiron Johnson.
De un iris artificial a una aleta
El año pasado, el grupo de Raman desarrolló un disco de tejido muscular artificial inspirado en el iris. Estamparon un disco de gel con surcos concéntricos y radiales, y depositaron células musculares vivas sobre su superficie. Las células formaron una capa delgada que creció siguiendo los surcos. Al estimularlas con luz, se movían en patrones que estiraban y comprimían el disco, parecido a cómo el iris humano dilata y contrae la pupila.
Ese trabajo fue el primero en demostrar que las células musculares podían crecer en una capa muy delgada, con patrones complejos que al estimularse se movían en varias direcciones controlables.
"Nadie había visto antes esta arquitectura muscular diseñada desde cero", dice Raman. "Y las células se movían en varias direcciones. Pero solo se desplazaban unos 100 micrones. Desde el punto de vista de la robótica, sus movimientos eran diminutos".
En el nuevo trabajo, el equipo buscó maximizar el movimiento de los músculos para producir más fuerza, la suficiente, por ejemplo, para mover un robot nadador. La clave, descubrieron, estaba en optimizar el esqueleto sobre el que crecen las células.
En el diseño del iris habían cultivado las células sobre fibrina, un gel ultrablando que, según notó el equipo, se arruga rápido por la fuerza que generan los músculos. Para sostener mejor las células y sacarles más fuerza, los investigadores ajustaron tres propiedades del gel de base, su composición, su rigidez y el tamaño y la forma de los surcos estampados.
"Al diseñar cualquier tipo de tejido, se sabe que estas son perillas que se pueden ajustar", dice Raman. "Y quisimos optimizar todos estos parámetros para sostener células musculares vivas".
¿Cómo encontraron el esqueleto adecuado?
Para dar con el mejor "esqueleto", el equipo probó varias formulaciones de gel, con distintas rigideces y surcos de distintas geometrías. Un tipo de surco parecía una canaleta cuadrada angosta y otro, un valle largo y curvo. Al depositar músculo en cada gel, las células se alinearon mejor en los surcos cuadrados que en los curvos. Las células más alineadas tienden a fusionarse en fibras que forman un tejido muscular más fuerte y coordinado, así que los surcos cuadrados fueron los elegidos.
En lugar de fibrina probaron metacrilato de gelatina (GelMA), un material habitual en ingeniería de tejidos. Prepararon distintas recetas de GelMA para lograr esqueletos de diferente rigidez y observaron cómo crecían las células sobre cada uno. En los geles más rígidos las células se alinearon mejor y produjeron más fuerza.
También variaron el grosor del gel. Una película de GelMA de medio milímetro sostuvo bien una sola capa de células musculares. Era lo bastante liviana para que las células se mantuvieran pegadas al gel al contraerse, en vez de desprenderse.
Por último, el equipo "entrenó" los músculos con una rutina de destellos de luz para fortalecerlos.
Con las células fortalecidas y el gel optimizado, diseñaron un robot delgado de dos aletas. El gel lleva surcos de fondo cuadrado estampados por ambos lados y está recubierto de células musculares, que se fusionaron en fibras hasta formar un tejido muscular fuerte y alineado.
"Se puede pensar el robot como si tuviera dos músculos independientes", dice Raman. "Si iluminamos solo uno, solo ese músculo se mueve. Si iluminamos los dos, ambos aletean".
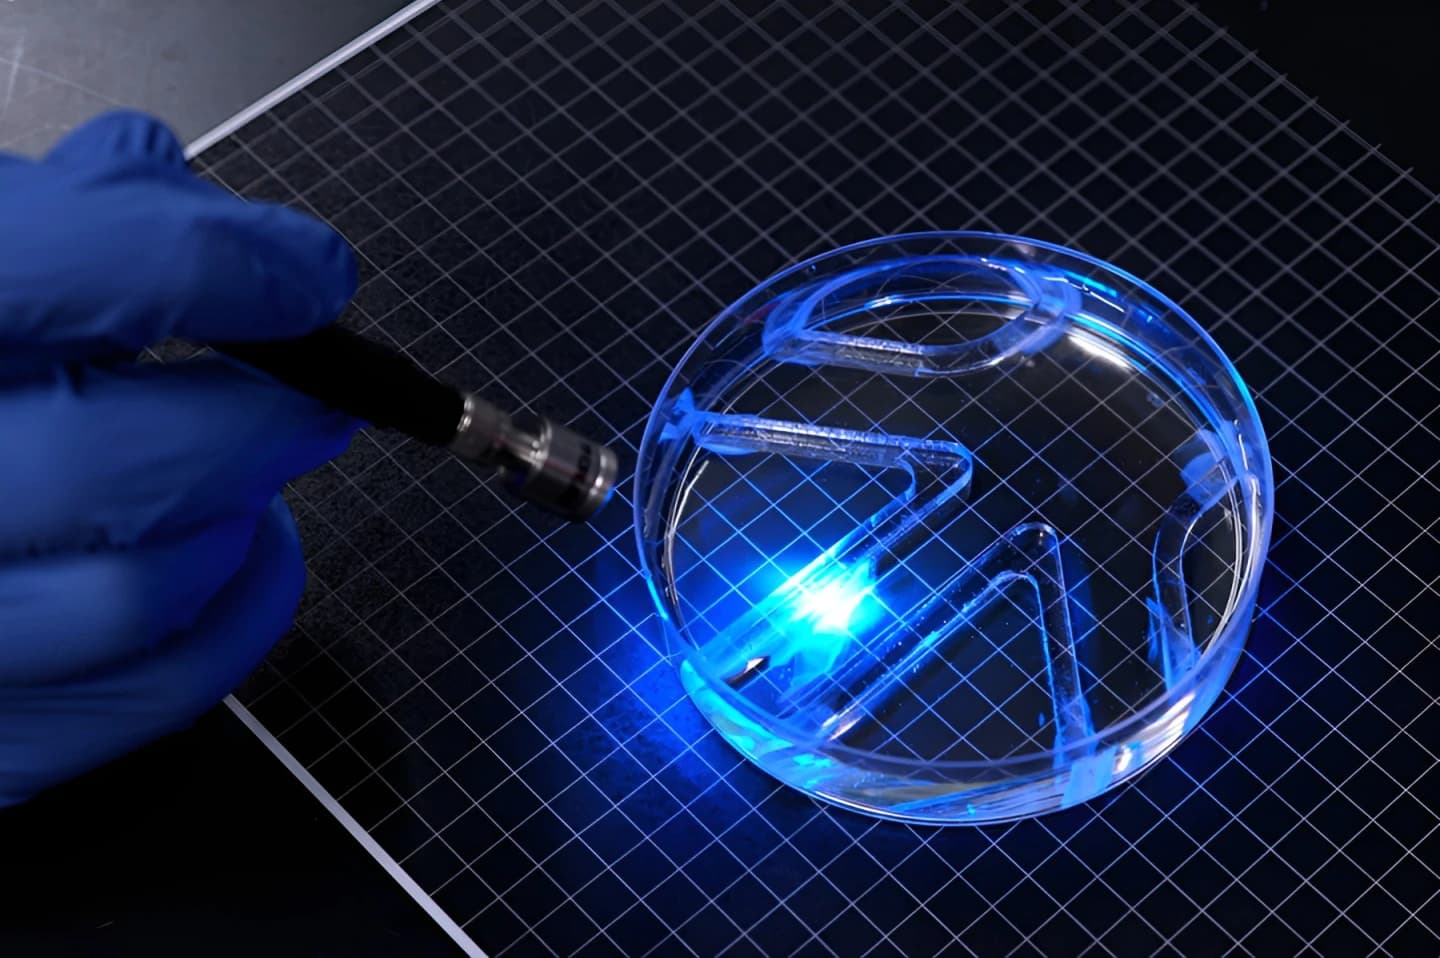
Los investigadores sumergieron el robot en una placa de Petri grande con agua y movieron a mano una fuente de luz sobre él. El robot siguió la luz, aleteando en respuesta, y recorrió el laberinto que el equipo instaló en la placa.
El siguiente paso
La forma del diseño actual es relativamente básica. Los investigadores querían demostrar primero que el robot producía fuerza suficiente para nadar.
"Nuestro próximo objetivo es optimizar el diseño del cuerpo para que nade más rápido", dice Raman. "Pero incluso a velocidades bajas, uno podría imaginar un nadador movido por músculo usado para tareas como el monitoreo ambiental en entornos acuáticos".
La investigación contó con financiamiento parcial de la Oficina de Investigación Naval de Estados Unidos.