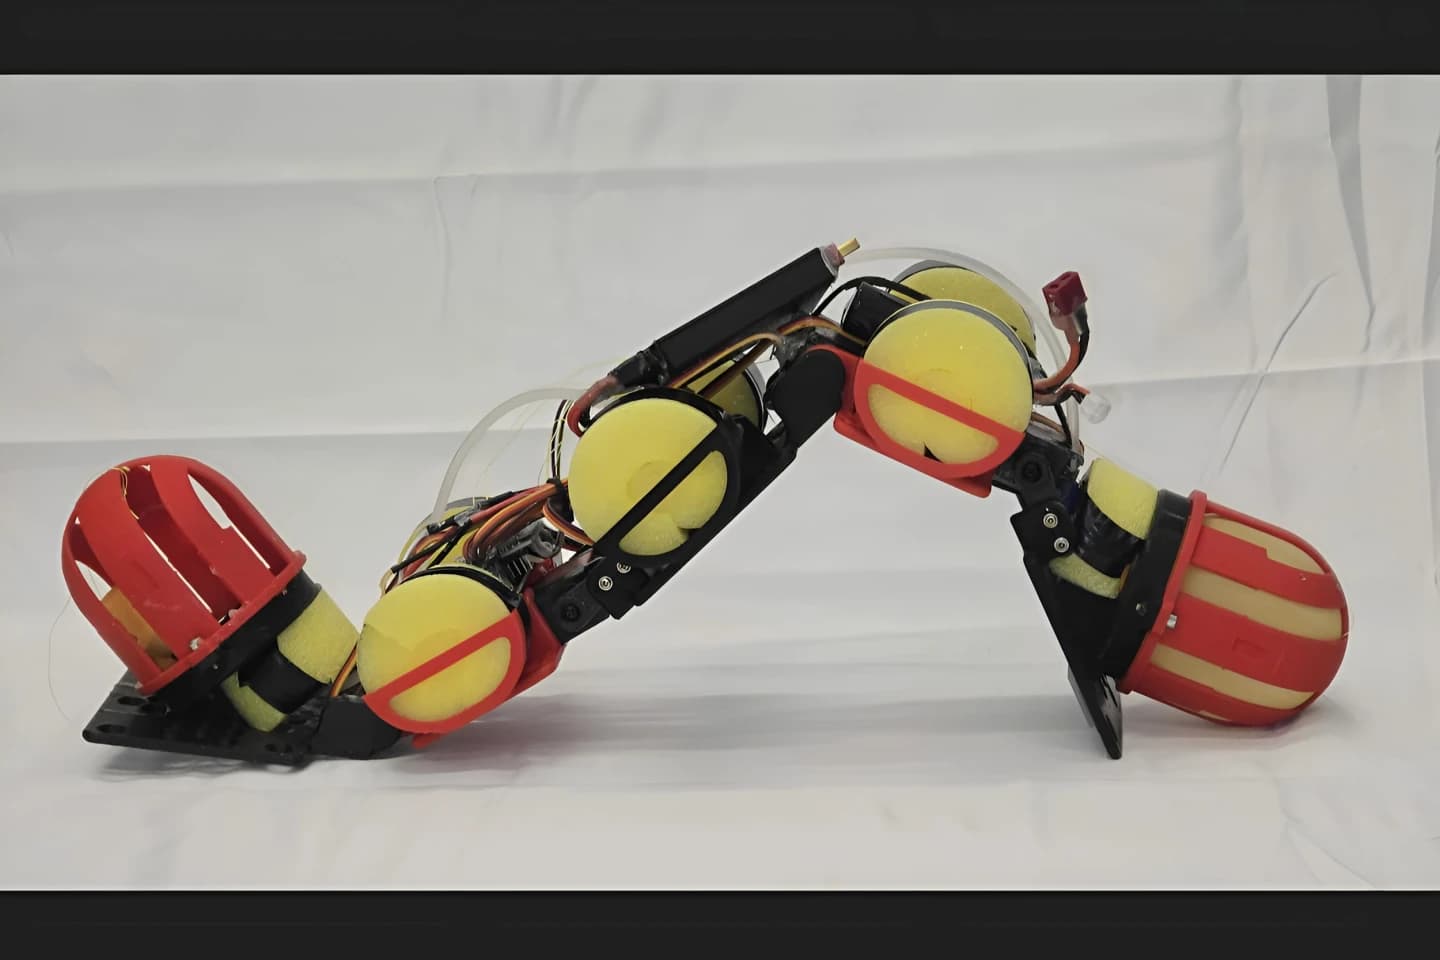
Un equipo de la Escuela de Ingeniería Tandon de la Universidad de Nueva York (NYU) presentó WorMa, un robot anfibio con forma de gusano que cambia su propio centro de masa bombeando agua de un extremo a otro. El trabajo se publicó en la revista Advanced Robotics Research.
Ese grupo de NYU se especializa en biomimética, o sea en copiar soluciones de la naturaleza para resolver problemas de ingeniería. Hace poco New Atlas cubrió su robot inspirado en un pez, así que la exploración bajo el agua ya tenía respuesta.
Recorrer o inspeccionar una costa es otro problema.
Exige moverse por terrenos muy distintos. Hay que pasar sobre rocas, subir pendientes, deslizarse al agua y volver a salir, una tarea complicada para los robots que existen hoy. Lo que hace falta es algo parecido a una serpiente robótica, o a un gusano, y eso es lo que construyeron los investigadores de NYU Tandon. El nombre WorMa junta "worm" (gusano) y "mass" (masa), y el robot resuelve el desafío con un mecanismo bastante ingenioso.
¿Cómo está construido WorMa?
El aparato parece un gusano gigante, con cinco segmentos unidos por cuatro articulaciones. Mide 50 cm de largo y pesa algo más de 1 kilogramo. Lo interesante es que casi un tercio de ese peso está en dos globos de látex con agua, uno en la cabeza y otro en la cola.
Una bomba ubicada en el segmento central mueve esos 300 gramos de agua entre la cabeza y la cola. Así desplaza el centro de masa del robot según hacia dónde necesite ir.
Un robot que cambia su peso para cruzar tierra, escalones y agua
Cuando WorMa tiene que subir una superficie inclinada, el agua se va hacia la cabeza. Ese peso extra aumenta la fuerza sobre la parte delantera, con más agarre y más contacto con la superficie. Con eso el robot sube pendientes de hasta 19,5 grados.
En el agua la estrategia se invierte. La masa de agua pasa a la cola, el peso del robot se corre hacia atrás y nada cerca de un 26% más rápido que sin ese ajuste. Para salir del agua y volver a la orilla, el agua regresa a la cabeza y le da a la parte delantera la tracción suficiente para arrastrarse sobre una superficie en pendiente.
Lo más difícil fue otra cosa. Como le pasa a casi cualquier robot, las escaleras fueron uno de los mayores problemas para WorMa. Los investigadores aplicaron el mismo principio, con la complicación de que el peso tiene que cambiar de lugar todo el tiempo mientras sube.
Primero el agua va hacia adelante para dar tracción. Después el peso se corre hacia atrás, lo que facilita levantar la cabeza y empujarla hacia el escalón. Cuando la cabeza y la articulación del "cuello" quedan apoyadas en el borde, el agua vuelve a la cabeza para que el robot pueda tirar de la cola hacia adelante, y el ciclo se repite. Con esa técnica WorMa subió escalones de hasta 15 cm de alto.
¿Qué le falta para salir a terreno?
WorMa todavía tiene mucho margen de mejora.
El equipo ya trabaja en una bomba más rápida, pero el desafío mayor es darle más independencia. Hoy el robot no tiene sensores para reconocer el tipo de terreno que enfrenta, así que el cambio de peso se controla desde afuera. Si en una próxima versión suma sensores y la capacidad de reconocer su entorno, podría repartir su peso por su cuenta y moverse de forma casi del todo autónoma, según el equipo.
La información viene de la Universidad de Nueva York.