Investigadores de ETH Zúrich construyeron actuadores robóticos con tejido muscular esquelético vivo, cultivado a partir de células de ratón e integrado en andamios de hidrogel impresos en 3D. El trabajo salió publicado en Nature Communications.
El músculo esquelético cultivado en laboratorio se contrae, pero muchas veces el movimiento es tan leve que casi no se ve. Eso es un problema para los robots biohíbridos que dependen de músculo vivo para moverse.
El equipo de ETH mostró que no importa tanto la cantidad de tejido muscular como la forma en que el músculo y el andamio artificial interactúan.
Sus bioactuadores combinan tejido muscular vivo con un andamio blando de hidrogel, un material con mucha agua que se dobla y se estira como el tejido vivo.
La novedad es que las dos partes se diseñan juntas, como un solo sistema. Los investigadores usaron primero una simulación por computador para decidir dónde y cuánto músculo poner, y qué propiedades debía tener el andamio.
Aiste Balciunaite y Mike Y. Michelis, coautores principales del estudio, desarrollaron juntos el método. Balciunaite es doctoranda en el Soft Robotics Lab que dirige el profesor Robert Katzschmann en ETH.
"En vez de fijar una forma para la geometría del músculo, quisimos diseñar todo desde cero en el computador", explicó Balciunaite.
Un movimiento que se ve a simple vista
Para eso, el equipo diseñó en el computador la configuración del tejido muscular y la del andamio al mismo tiempo, no una después de la otra. Un algoritmo buscó las combinaciones en que la contracción del músculo producía el mayor movimiento posible de la pieza completa.
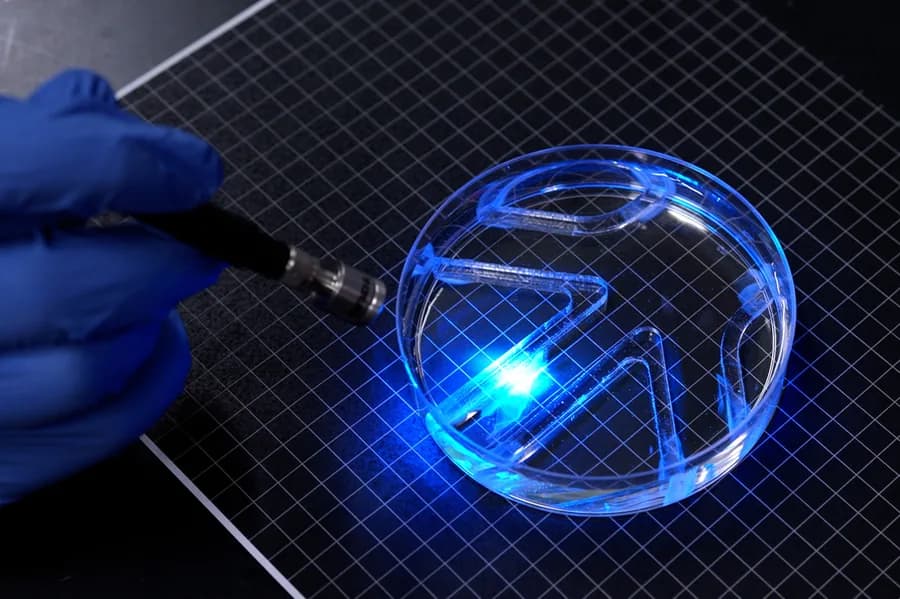
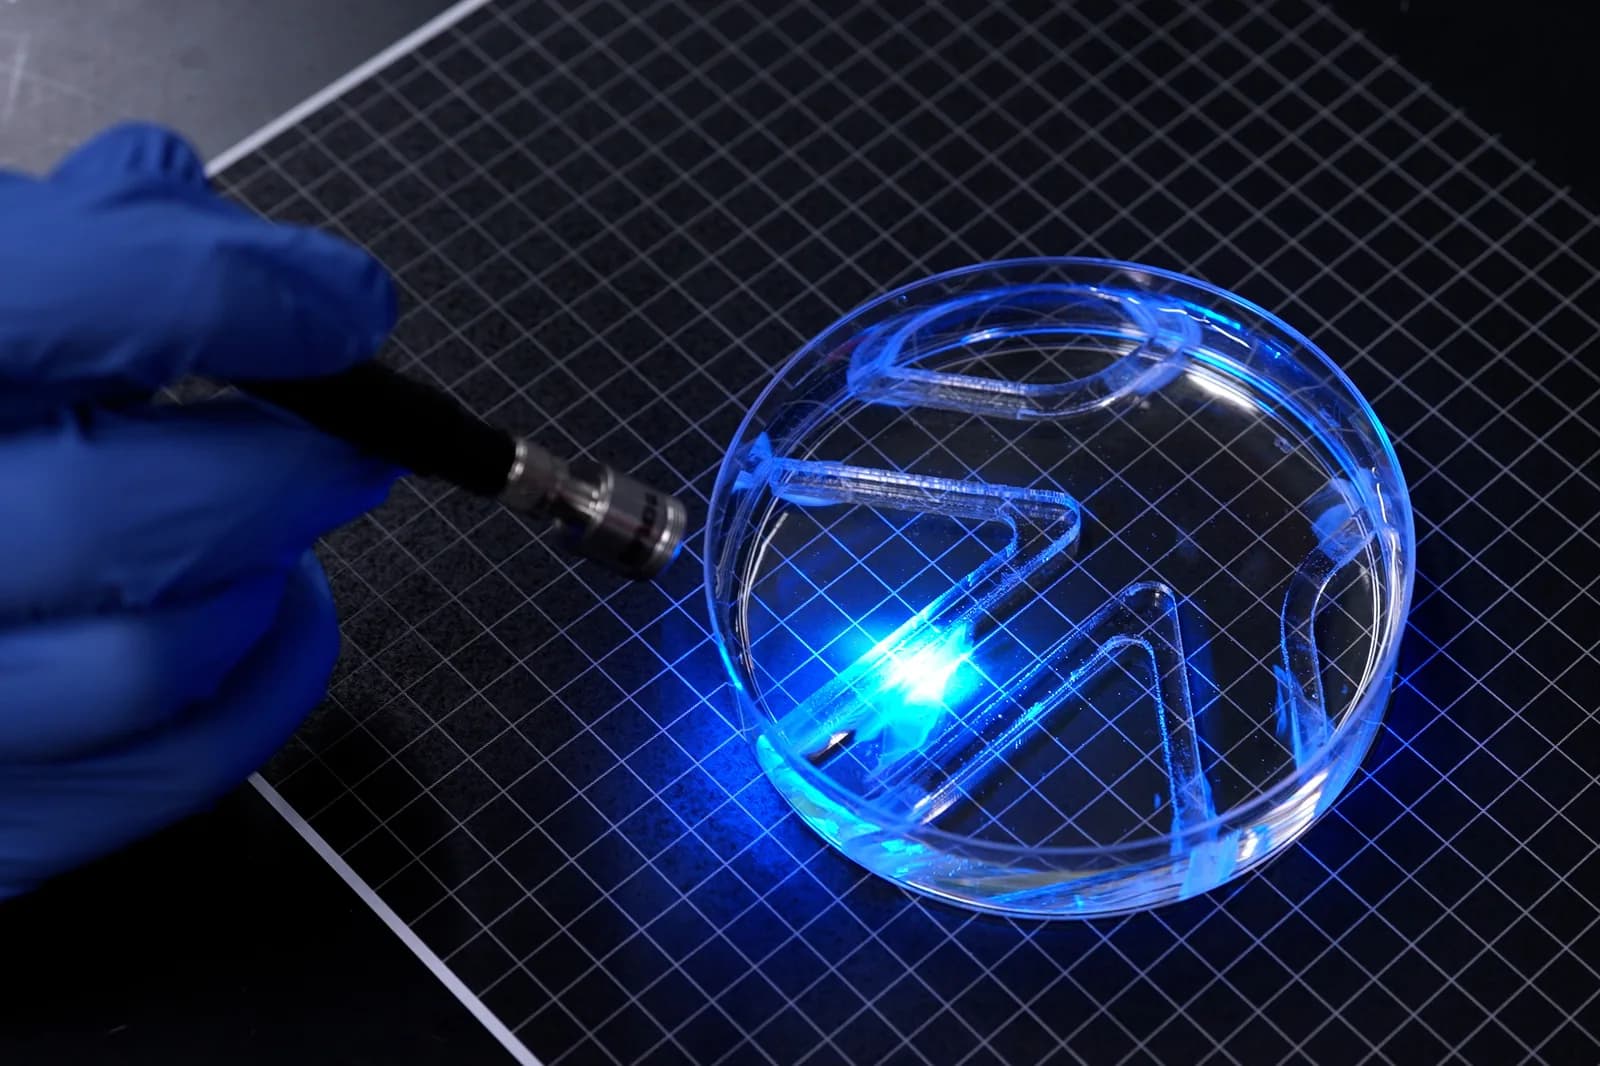
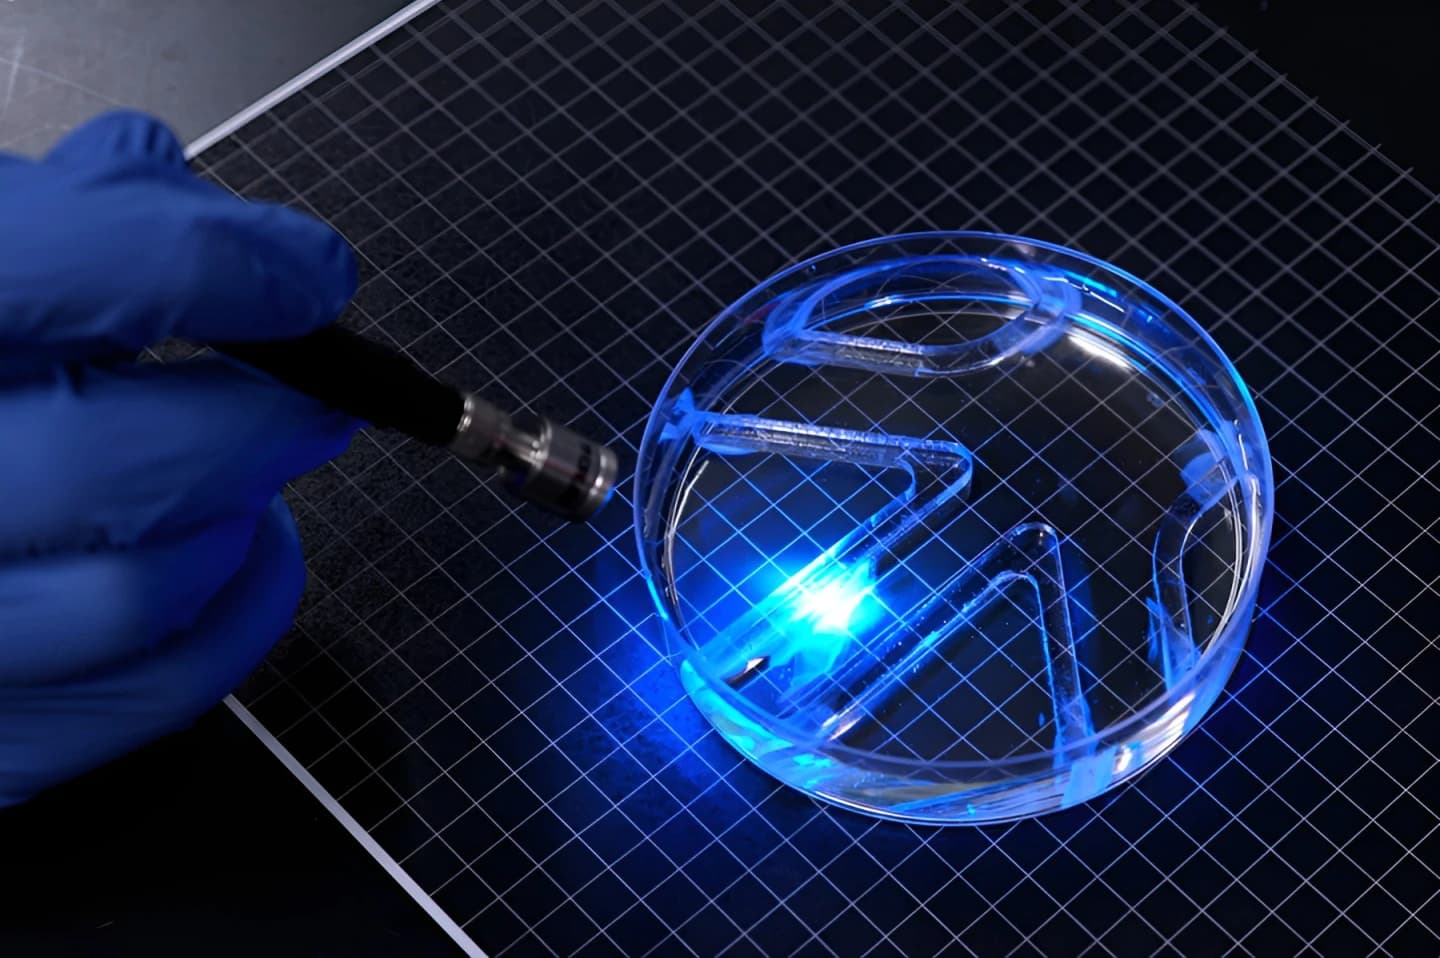
Después construyeron en el laboratorio los actuadores diseñados en el computador y los probaron. Los andamios se imprimieron en 3D con luz, con una técnica llamada xolografía que tarda cerca de un minuto por andamio.
"Por supuesto, fue un proceso iterativo", recuerda Balciunaite. Los experimentos entregaban datos de propiedades de materiales y condiciones de fabricación, que volvían a la simulación.
El resultado son lo que los investigadores llaman bioactuadores, de unos 1,5 centímetros de largo cada uno, hechos de músculo vivo y un andamio artificial de hidrogel. Se flexionan con tanta fuerza que el movimiento se ve a simple vista.
El equipo reporta un rango de movimiento hasta once veces mayor que el de sistemas anteriores con una cantidad comparable de tejido muscular.
"Con los sistemas anteriores, a veces había que mirar por un microscopio para ver la flexión", dice Balciunaite.
Saltar, nadar y agarrar
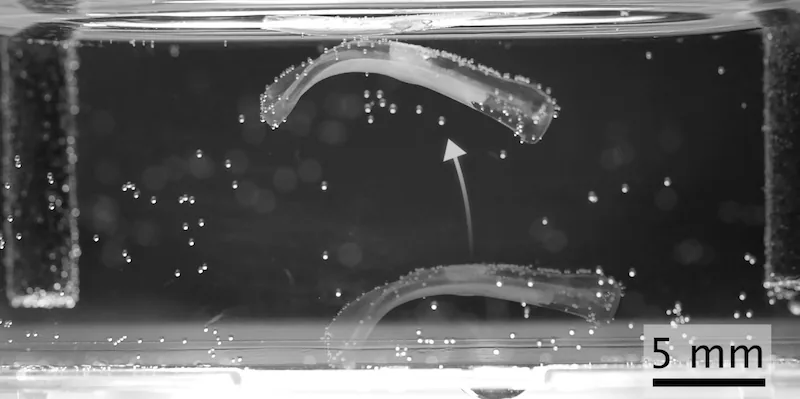
Los nuevos bioactuadores saltan, nadan, se desplazan sobre una superficie y agarran objetos. A Balciunaite lo que más la impresionó fue el salto.
Saltar, explica, es un movimiento poco común que exige un cambio de forma especialmente fuerte. Para ella, el experimento muestra lo importante que es la interacción entre el músculo vivo y el andamio blando.
Con una sola contracción, el actuador se eleva unos 5 milímetros del fondo de la placa, un tercio de su largo. Una versión que camina avanza 6,2 milímetros por segundo, más rápido en proporción a su tamaño que cualquier robot biohíbrido caminante reportado hasta ahora.
Estos robots pequeños no se mueven con esa fuerza solo por el músculo. Es decisivo que el músculo y el andamio formen una unión firme y sin costuras.
Unas ranuras finas en el andamio ayudan a que el tejido se ancle bien y alinee sus fibras. Así se pierde la menor cantidad posible de fuerza muscular al traspasarla al andamio.
¿Cuándo saldrán del laboratorio?
Falta mucho. Por ahora los robots biohíbridos dependen de una solución nutritiva que mantiene vivo el tejido muscular, y los investigadores todavía están lejos de un robot que se pueda usar por largo tiempo.
Katzschmann explica que los sistemas más grandes necesitarán una irrigación artificial, un sistema vascular que lleve oxígeno y nutrientes a los tejidos y retire los desechos. Es uno de los mayores desafíos que quedan.
El otro es la variabilidad natural del tejido vivo. A diferencia de los componentes fabricados en una industria, los actuadores de músculo cultivado no se comportan todos igual. Por eso el equipo quiere entender y controlar mejor cómo se desarrolla el tejido muscular en el laboratorio mientras madura.
¿Para qué usar músculo vivo?
Para Katzschmann, el estudio muestra sobre todo el potencial de combinar tejido vivo con estructuras artificiales blandas. Los músculos hacen más que generar fuerza.
Pueden cambiar de forma, y con eso influyen en cómo se mueve y se dobla un cuerpo. La forma del músculo pasa a ser algo que los ingenieros pueden diseñar, y deja de ser una restricción fija con la que hay que lidiar.
El estudio también muestra cuánto tienen que trabajar juntas distintas áreas. Solo con biología celular, ciencia de materiales, robótica y diseño asistido por computador fue posible desarrollar músculo y andamio como un único sistema integrado.
"Recién estamos empezando a construir robots de una forma más natural", dice Katzschmann.