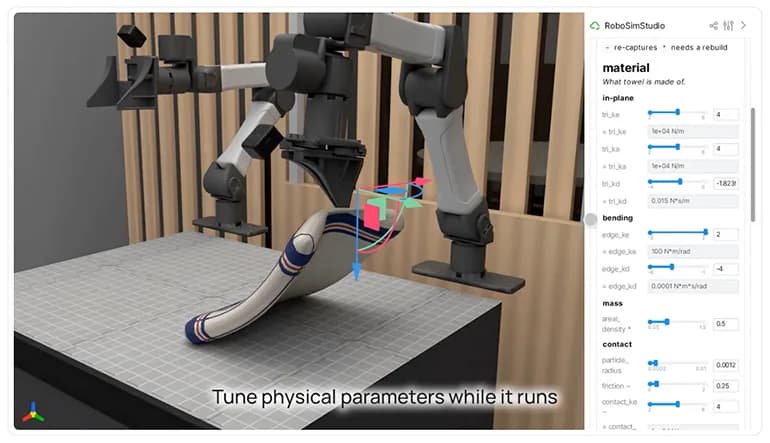
UC Berkeley y NVIDIA liberaron herramientas de código abierto para un enfoque nuevo de programación de robots. Equipos de agentes de IA que programan escriben, simulan y afinan programas de robot que un ingeniero puede leer, según informó The Robot Report el 11 de noviembre.
Desde los primeros robots industriales, programar, ajustar y depurar una celda robótica toma de semanas a meses. La investigación de UC Berkeley muestra que las herramientas de programación con agentes de IA podrían cambiar cómo se escribe y mantiene ese código.
Quien haya programado una celda industrial sabe que el código tiene que esperar al final del diseño y la fabricación. El robot debe estar instalado en la celda, igual que los alimentadores, las cintas y el resto de los elementos. Toda la presión cae sobre el equipo de software, muchas veces con el plazo del proyecto encima.
El conjunto de herramientas va más allá de pedirle a un modelo que escriba una aplicación de robot a pulso. Genera código con modelos de lenguaje (LLM), y lo nuevo es que son agentes de IA los que manejan la programación, las pruebas y el despliegue.
"La robótica con agentes es un cambio de fondo en cómo se programan los robots", dijo Ken Goldberg, titular de la cátedra William S. Floyd Jr. de Ingeniería en UC Berkeley. "En vez de juntar cantidades enormes de datos y ajustar a mano cada comportamiento, equipos de agentes pueden generar, probar y afinar rápido programas de robot que les permiten a los ingenieros humanos interpretar cómo funcionan, para ajustarlos y verificarlos".
GaP y VABAR, las dos piezas del trabajo
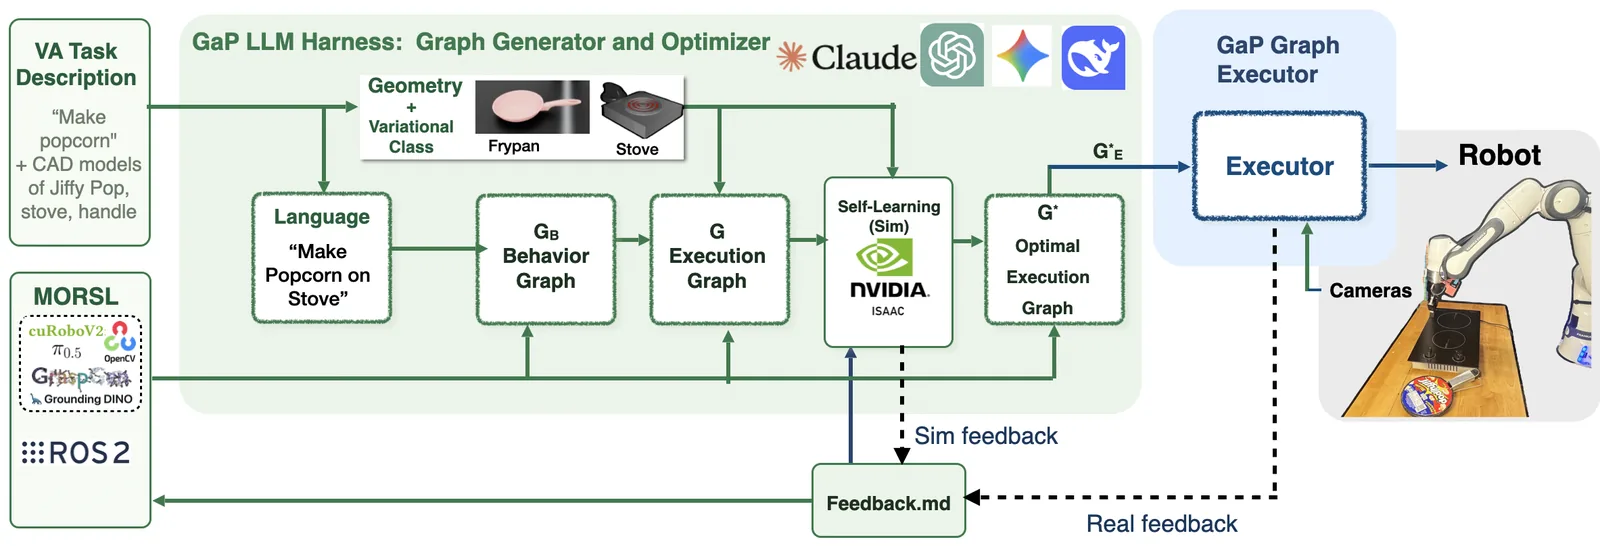
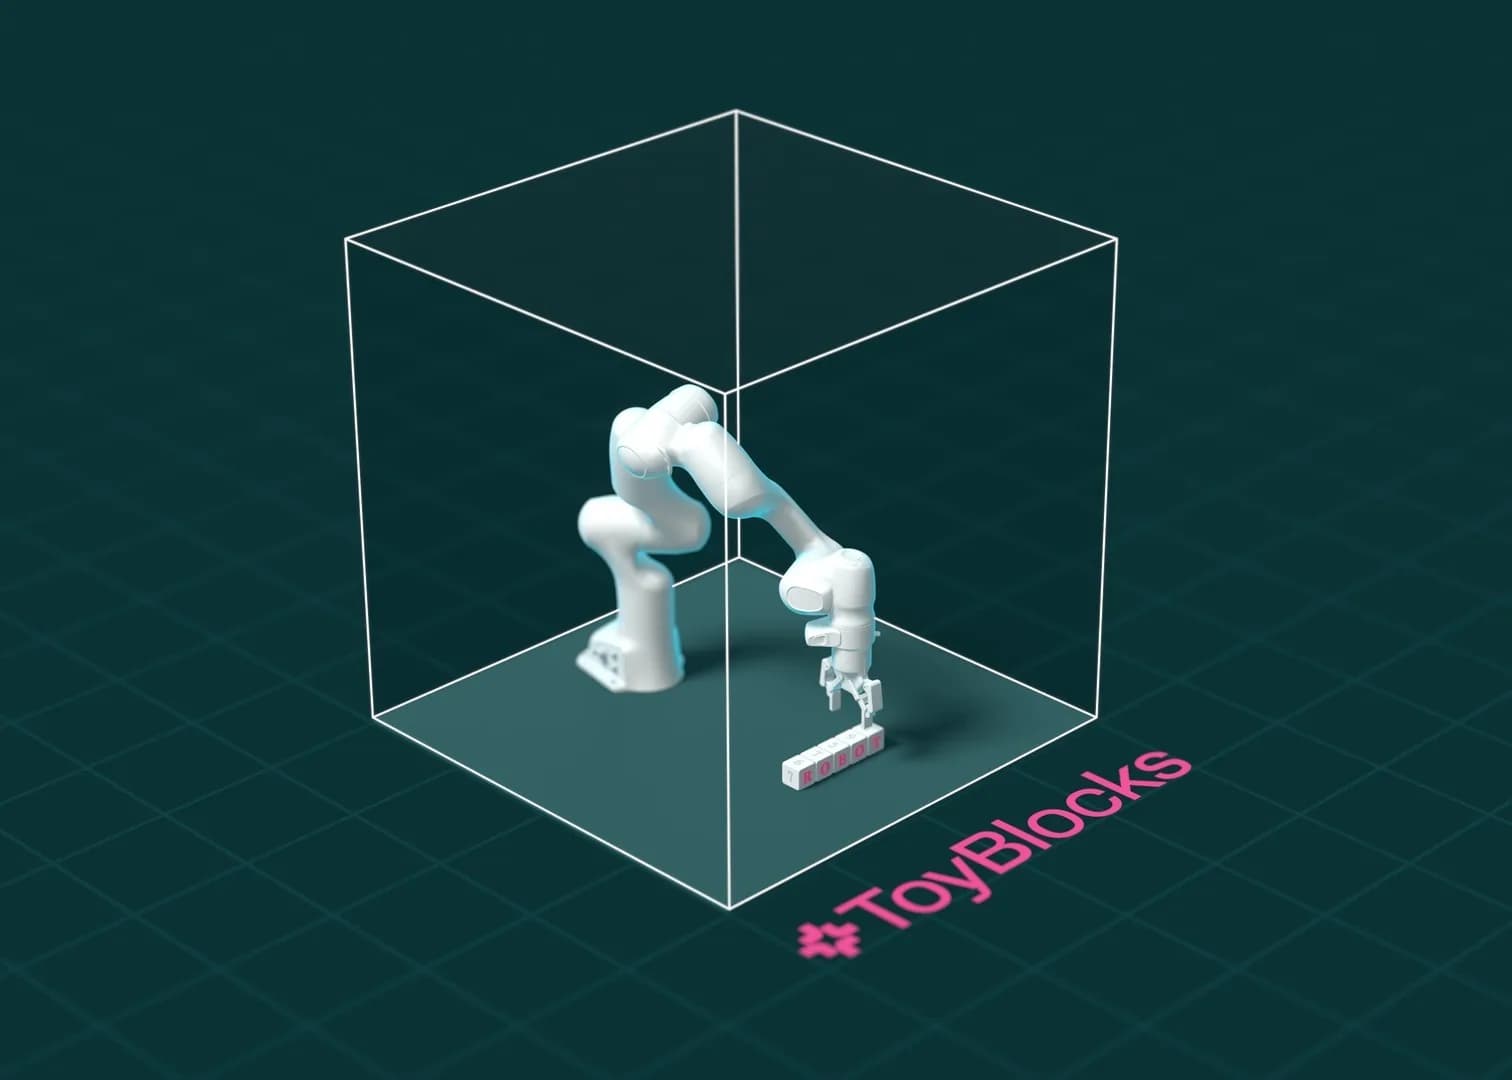
- Graph-as-Policy (GaP) es un marco modular que divide una tarea en habilidades (percepción, planificación de agarre, movimiento sin colisiones), que los agentes generan, conectan y ensayan en simulación.
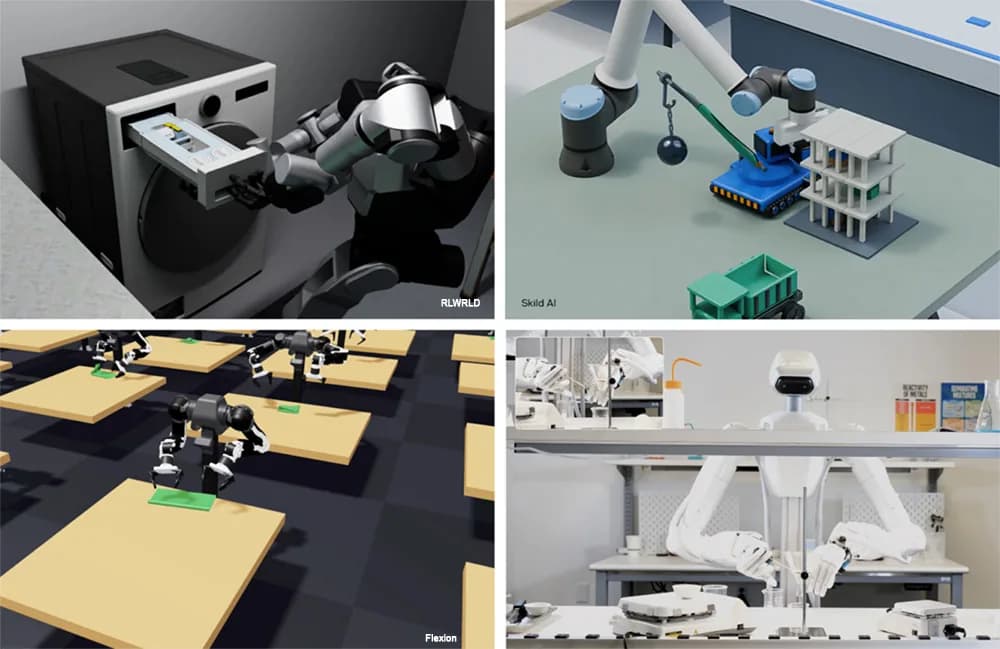
- Variational Automation Benchmark for Agentic Robotics (VABAR) es un benchmark de seis tareas. Clasificar herramientas, colgar herramientas, engranar piezas, empacar jeringas, insertar cables y rutear cables. Está construido sobre Isaac Lab-Arena y Newton, con variaciones estandarizadas y niveles de dificultad.
- El equipo de UC Berkeley y NVIDIA presentó el concepto en CoRL 2026, esta semana en Austin, Texas.
¿Cómo funcionan las herramientas?
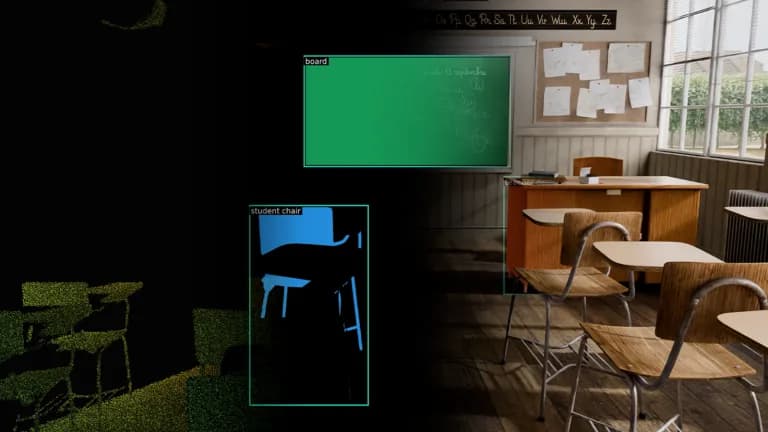
Goldberg describió la investigación a The Robot Report. En septiembre, Eric Chen, uno de sus estudiantes de posgrado, le entregó a GPT-6 Astra su nueva herramienta RoboSimStudio para ver si podía generar no solo un modelo gráfico, sino una simulación 3D completa de una escena. Y lo logró. Según Goldberg, Chen le dio al modelo un video y la herramienta, y en menos de una hora tenía una simulación en Newton muy parecida al video.
"Cuando salió un nuevo modelo de frontera a comienzos de septiembre, le dieron la herramienta y un video", dijo Goldberg. "En cerca de una hora, produjo una simulación en Newton muy parecida al video, por ensayo y error iterativo".
Goldberg agregó que Newton "es realmente maravilloso". "El problema es que Newton es muy complicado. Tiene muchos parámetros, cientos de parámetros. Así que en general la gente no lo usaba mucho porque es demasiado complicado, demasiadas perillas e interruptores".
Goldberg le reconoció el mérito a Chen, que al principio armó la herramienta solo para él.
"Quiero que mi estudiante Eric reciba el crédito por esto", dijo. "Básicamente se sentó y construyó una interfaz nueva para Newton llamada RoboSimStudio. Es básicamente una interfaz que te pone controles deslizantes al lado derecho de la pantalla y un visualizador a la izquierda. ... Puedes ajustar todos estos parámetros mucho más fácil que antes, así que la construyó solo para él, para hacer más fácil la parte de simulación".
Para Goldberg, la simulación sola no basta, pero es central en todo el enfoque de usar agentes para programar robots.
"El agente necesita un simulador para poder iterar y ver cómo mejorar el código", dijo. Goldberg comentó que las herramientas existentes "no eran muy confiables y tenían muchos problemas".
El sistema convierte la especificación de una tarea en un grafo de cómputo, lo optimiza aprendiendo solo en simulación y se lo entrega a un intérprete en el borde que maneja el robot. La retroalimentación de la simulación y del robot real cierra el ciclo.
Los agentes escriben y prueban el código
La robótica con agentes funciona en un ciclo. Los agentes escriben el código del robot, lo prueban en simulación, ven dónde falla y lo corrigen. Ese ciclo vale lo que vale el simulador que tiene detrás.
Newton Physics, el motor de física de código abierto que eligió UC Berkeley, expone cientos de parámetros, y eso ha alejado a muchos desarrolladores. RoboSimStudio hizo manejables esos parámetros y convirtió al simulador, que era un cuello de botella, en algo que un agente de IA puede ajustar por su cuenta.
UC Berkeley desarrolló la suite VABAR con el marco abierto de evaluación de políticas NVIDIA Isaac Lab-Arena y el motor Newton. Incluye una simulación física detallada para interacciones entre robot y objeto con mucho contacto.
VABAR mide cómo rinden los robots en tareas prácticas de manipulación, desde clasificar y entregar herramientas hasta insertar y rutear cables. Permite comparar enfoques y medir avances en tareas industriales realistas, con condiciones cambiantes y niveles de dificultad crecientes. Cada tarea trae variaciones estandarizadas, niveles de dificultad y métricas de éxito. Isaac Lab-Arena, a su vez, permite evaluaciones sistemáticas a gran escala con condiciones de tarea cambiantes.
Spencer Huang, director de producto de robótica de NVIDIA e hijo del CEO Jensen Huang, trabajó con el laboratorio de Goldberg como enlace con los equipos de producto de NVIDIA.
Los socios enumeraron algunas de las capacidades nuevas:
- Estructura de grafo. Cada nodo (percepción, agarre, planificación de movimiento) puede asignarse a su propio agente, así que los agentes trabajan en paralelo sin pisarse.
- Equivalencia con ROS. El grafo resulta equivalente a un grafo de ROS y se puede convertir a ROS 2.
- Salida. Código Python que llama a módulos existentes del fabricante (como KUKA) para el control de bajo nivel de los accionamientos. No reemplaza a los controladores del robot.
- El arnés. Miles de instrucciones y estructuras acotan a los agentes.
¿Qué cambia para quien programa robots?
Consultado por la diferencia con pedirle a una IA que escriba una aplicación sin más, Goldberg respondió que la clave está en el arnés que aporta GaP. La estructura de grafo organiza a los agentes.
Según explicó, el código que se escribe así ya es una práctica madura y conocida, y el uso de IA para programar está aceptado hoy en la ingeniería de software. Pero casi nunca una aplicación funciona como se espera en la primera pasada. Pasa con el software de ingenieros humanos y pasa igual con el desarrollado con IA. Hacen falta pruebas e iteraciones para optimizarlo, dijo Goldberg.
En robótica, la buena práctica hoy es probar en simulación antes de cargar el código en un robot real. Con agentes de IA, un ingeniero de robótica puede dejar que el agente itere sobre el entorno de simulación y luego sobre el código, para desarrollar la aplicación con más eficiencia.
Bosch, por ejemplo, está evaluando la robótica con agentes para distintos escenarios de automatización industrial. "La robótica con agentes promete mucho porque genera código interpretable que los ingenieros pueden analizar a fondo antes de llevarlo a producción", dijo Liu Ren, vicepresidente senior y AI fellow de Bosch Research. "Bosch Research colabora activamente con Goldberg y Huang y sus equipos".
"Los robots industriales con IA deben mejorar de forma continua su confiabilidad y rendimiento", dijo Jeff Mahler, cofundador y director de tecnología de Ambi Robotics. "La robótica con agentes convirtió datos de producción en actualizaciones del comportamiento del robot, y aumentó el rendimiento de toda nuestra flota en Estados Unidos sin quitarles el control a los ingenieros".
Goldberg es también asesor de Ambi Robotics.