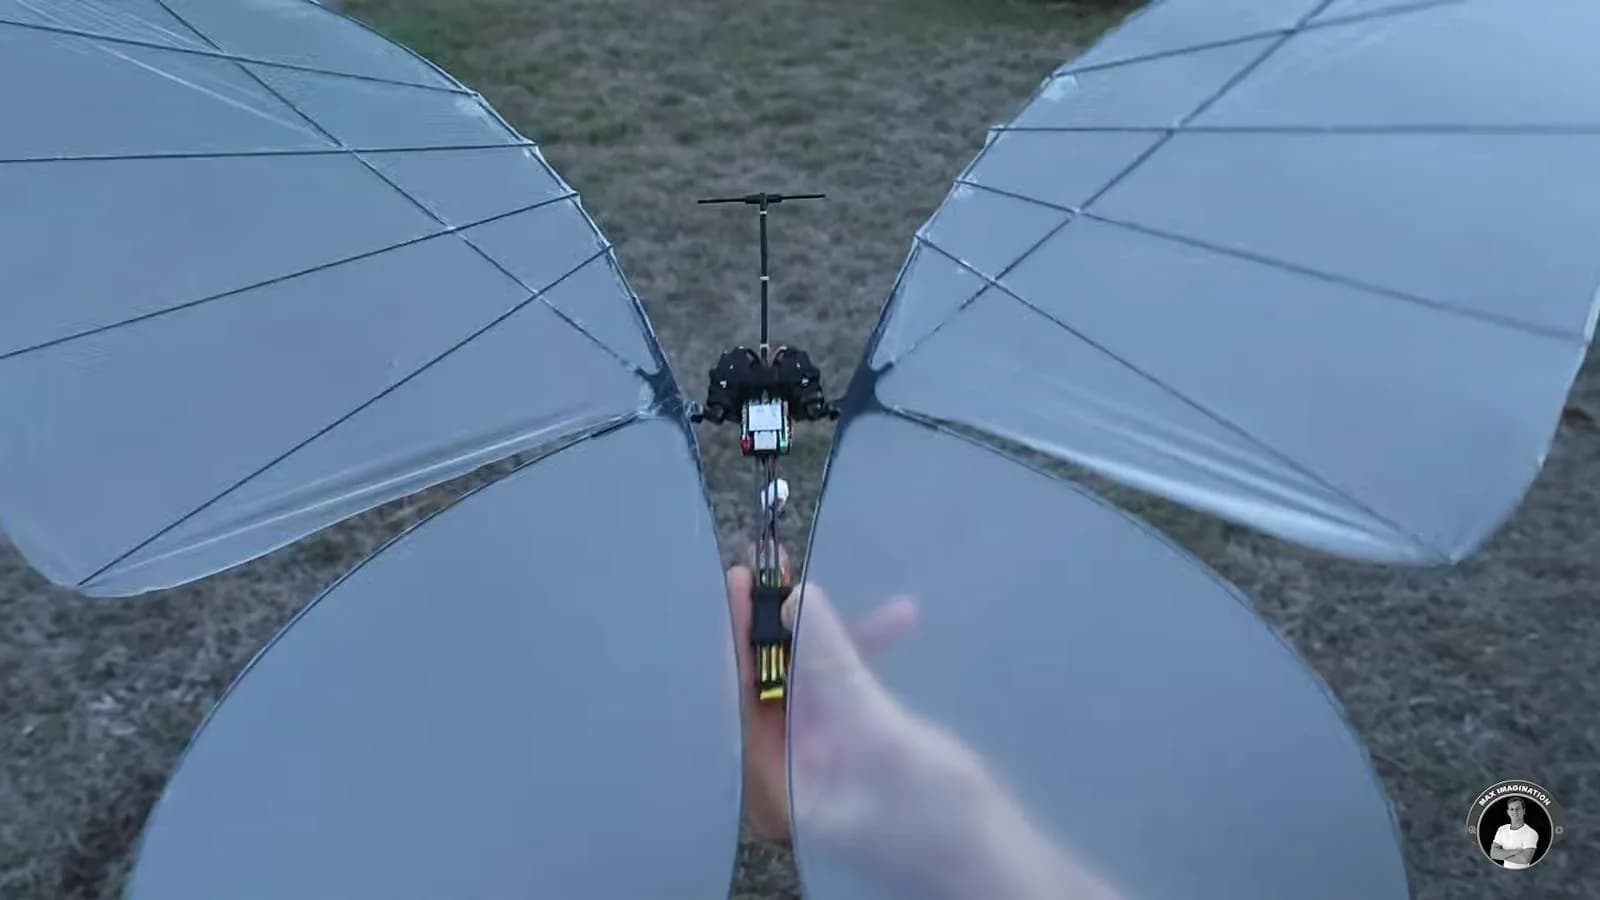
Las mariposas están entre las voladoras más elegantes de la naturaleza, y eso hace muy difícil copiar sus movimientos con un robot. La mayoría de los robots voladores generan sustentación con hélices que giran, algo bastante más simple que batir un par de alas. Aun así, el maker Max Imagination desarrolló ESP-FLUTTER, una mariposa robótica a control remoto que despega con su propia potencia, informó Hackster.io. Además tiene alas iluminadas para vuelos de noche.
ESP-FLUTTER es un ornitóptero, o sea que genera sustentación y empuje batiendo las alas y no con hélices. Muchos ornitópteros usan un solo motor y una transmisión mecánica para mover las dos alas. Este diseño usa dos servos independientes, lo que le da a la mariposa más control sobre sus movimientos y mantiene el sistema mecánico relativamente simple.
¿Qué electrónica lleva la mariposa?
El proyecto gira en torno a una placa de desarrollo Seeed Studio XIAO ESP32C3, que genera las señales de control de los servos, maneja las comunicaciones inalámbricas, vigila la batería y controla la iluminación LED.
Se maneja desde un teléfono. El usuario se conecta a la red WiFi que levanta la propia mariposa y abre una interfaz en el navegador. Como alternativa, un receptor ExpressLRS opcional permite volarla con un transmisor de radiocontrol convencional.
La interfaz web también da acceso a varios ajustes de vuelo. Se puede regular la frecuencia de aleteo, la respuesta de la dirección, la posición de los servos y el perfil de movimiento de las alas. Una onda sinusoidal produce un movimiento más suave y natural, mientras que una onda triangular genera más sustentación. Max Imagination encontró que una frecuencia de aleteo de unos 4 Hz funciona bien a máxima potencia.
Setenta gramos en total
Como era de esperar, hacer volar una mariposa robótica exige más que un buen software. El peso es la preocupación principal, así que el aparato completo se quedó en 70 gramos. El chasis está impreso en 3D en PETG, con protecciones flexibles de TPU que cuidan los servos en los choques. Varillas de fibra de carbono dan el soporte estructural para que las alas sean livianas sin perder demasiada rigidez.
Las superficies de las alas son bolsas plásticas delgadas, de las que se usan para frutas y verduras, estiradas sobre marcos de fibra de carbono y pegadas con un adhesivo flexible. Es una solución barata que además ayuda a reducir el peso. Para quien prefiera algo más convencional, la tela liviana de volantín es otra opción.
La energía viene de un pack de batería LiPo de dos celdas hecho a medida, y un par de servos digitales coreless de alta velocidad entregan la fuerza para batir las alas. Los servos de hobby comunes no son lo bastante rápidos ni fuertes para este trabajo.
Cincuenta LED en las alas
Max Imagination le agregó 50 LED SMD diminutos alrededor de las alas. Van conectados con alambre de cobre esmaltado muy delgado, que suma solo cerca de un gramo a cada ala. El efecto que producen en la oscuridad compensa de sobra ese peso extra.
Dos versiones para armar
Hay dos versiones de ESP-FLUTTER. Una es modular y usa componentes fáciles de conseguir. La otra es más compacta y se arma sobre una PCB propia de cuatro capas. Las dos comparten el mismo principio de funcionamiento, así que quien la construya elige entre un armado más fácil y un diseño más integrado.
| Componente | Detalle |
|---|---|
| Placa | Seeed Studio XIAO ESP32C3 |
| Actuadores | 2 servos digitales coreless de alta velocidad |
| Batería | LiPo de 2 celdas hecha a medida |
| Chasis | PETG impreso en 3D, protecciones de TPU |
| Alas | bolsa plástica sobre fibra de carbono |
| Iluminación | 50 LED SMD |
| Peso total | 70 gramos |
| Control | web por WiFi o receptor ExpressLRS |
Lo más interesante del proyecto es que no depende de materiales exóticos ni de componentes caros. Con un puñado de electrónica, algunas piezas impresas en 3D y alas hechas de bolsas plásticas usadas, Max Imagination armó una máquina voladora que se parece más a algo que uno encontraría en un jardín que en una pista de aeromodelismo.