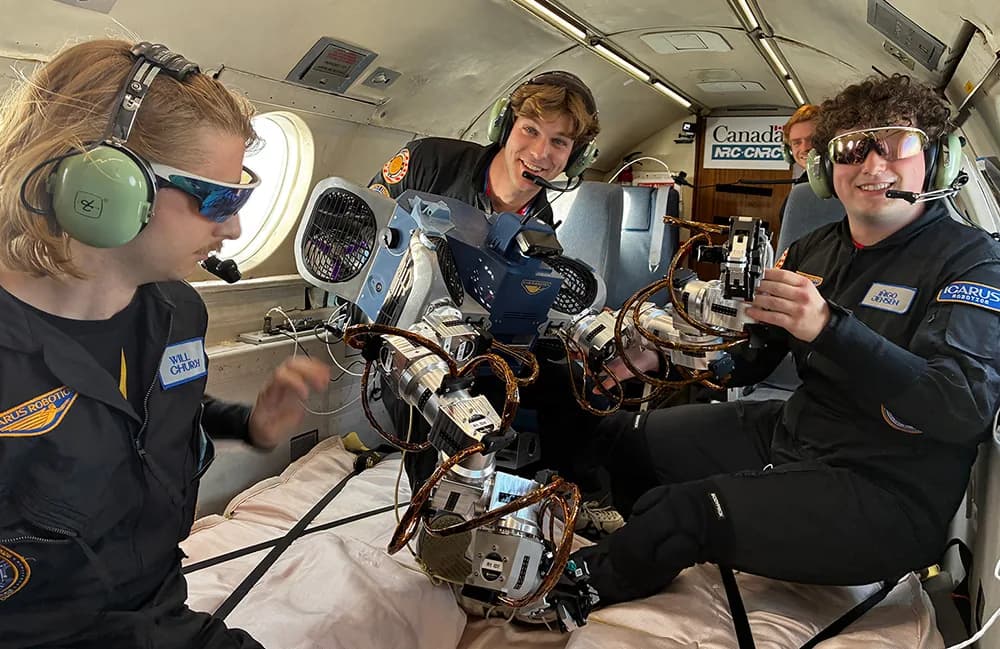
Cuatro vuelos, 66 parábolas y 2 minutos acumulados de ingravidez. Con ese balance Icarus Robotics anunció el 17 de septiembre que ya probó JOY, su robot de vuelo libre, en vuelos parabólicos realizados entre el 9 y el 11 de septiembre.
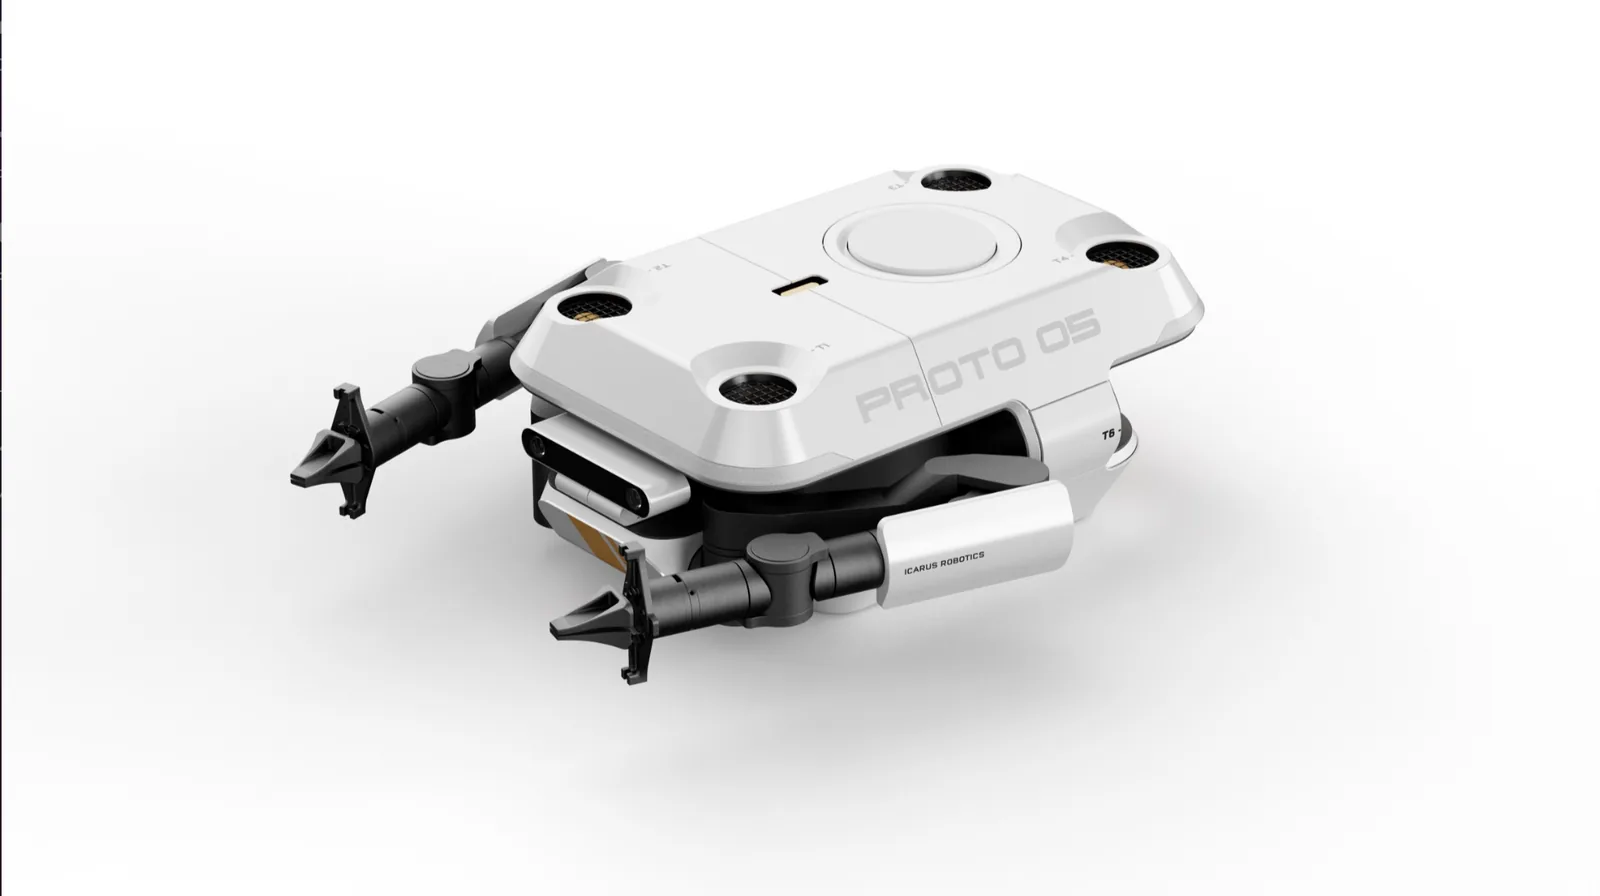
JOY es un robot de vuelo libre con brazos robóticos y pinzas de dos dedos. Icarus lo creó para moverse por el interior presurizado de la Estación Espacial Internacional y hacerse cargo del trabajo de carga y logística que hoy consume buena parte del tiempo de los astronautas.
La empresa dijo que el robot se lanzará a la Estación en 2027 como Joyride-1, bajo un acuerdo de gestión de misión con Voyager Technologies anunciado en marzo. Estos vuelos fueron la última prueba grande antes de que Icarus cierre el hardware de vuelo de JOY para entregarlo a la NASA en enero.
"Es muy surrealista estar construyendo hacia eso, y llevamos más de un año hablándolo", dijo Ethan Barajas, cofundador y director ejecutivo de Icarus Robotics, a The Robot Report. "Ahora tenemos la confianza para llegar a enero y decir que este robot que le vamos a entregar a la NASA va a operar como queremos en microgravedad, en la Estación Espacial."
"Teníamos metas ambiciosas y teníamos criterios mínimos viables de éxito", agregó. "Durante toda esta semana cumplimos todos."
El objetivo declarado de Icarus Robotics es liberar a los astronautas para que se concentren en investigación y objetivos de misión de mayor valor. La empresa, con base en Brooklyn, Nueva York, levantó 6,1 millones de dólares en capital semilla el año pasado. Desde entonces trabajó en convertir su sistema en un robot escalable y listo para producción.
Tres sistemas puestos a prueba
El vuelo parabólico es la única forma de producir microgravedad real sin ir a órbita. Durante estos vuelos el avión traza un arco sobre la cima de un ascenso pronunciado, lo que deja a todo lo que va adentro con unos 20 segundos de ingravidez por parábola.
Icarus Robotics dijo que se concentró en tres sistemas mayores dentro de JOY, que son la manipulación, la estimación de estado y el control de vuelo.
"Tuvimos básicamente cuatro vuelos en la semana, y elegimos aislar sistemas distintos en vuelos distintos. Cerca de la mitad de la campaña estuvo armada alrededor de probar el sistema de manipulación", explicó Jamie Palmer, cofundador y director de tecnología de Icarus. "Con los brazos fue con lo que quedamos más contentos. Era una de las mayores incógnitas y una de las cosas más difíciles de modelar en el simulador."
Icarus construyó los brazos de JOY íntegramente en casa. Tienen 7 grados de libertad y una pinza adaptativa de dos dedos. Palmer dijo que el equipo no esperaba acertar en todo a la primera, y que la progresión los sorprendió para bien.
"Probamos un conjunto de controladores distintos. Probamos un conjunto de trayectorias distintas, un conjunto de movimientos distintos", dijo. "Estamos bastante contentos con el resultado. Perturbábamos los brazos y mirábamos su capacidad de volver a donde se suponía que tenían que volver."
Icarus planea teleoperar sus robots cuando lleguen a la Estación y desarrollar un sistema de autonomía con el tiempo, a medida que junte datos en el espacio. Durante los vuelos de prueba, sin embargo, el equipo no pudo teleoperar y tuvo que ingeniárselas.
"No pudimos teleoperar como vamos a poder hacerlo en la estación espacial", dijo Palmer. "Así que lo que hacíamos era tomar estas trayectorias de teleoperación pregrabadas y puntos de consigna pregrabados. Pudimos hacerlos en tierra, en nuestra oficina, tomar esos datos y después correr lo mismo en microgravedad, medirlo y comparar las dos cosas."
¿Por qué el control de vuelo costó más arriba del avión?
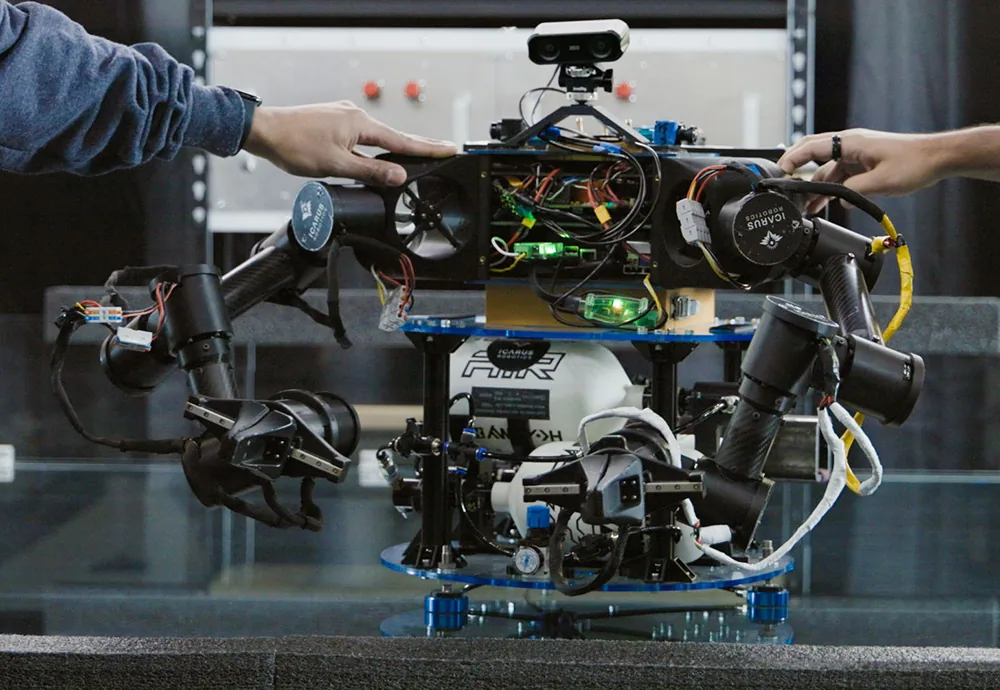
La estimación de estado y el control de vuelo tienen que ver con cómo se mueve JOY en el espacio.
"En algunos de los videos se nos ve moviendo el robot físicamente con las manos, y ahí estamos probando el estimador de estado antes de pasar al control de vuelo, porque por supuesto uno quiere asegurarse de que la estimación de estado está bien antes de empezar a correr un controlador encima", dijo Palmer. "De nuevo, eso aguantó bastante bien."
El control de vuelo resultó más difícil de dominar en las pruebas de lo que será en la Estación, apuntó.
"Lo operacionalmente desafiante fue cuando fuimos a probar el control de vuelo", dijo Palmer. "Siendo esta nuestra primera vez haciendo un vuelo parabólico, aprendimos sobre el período de asentamiento cuando uno entra de verdad en microgravedad. Vas bajando y el avión está inclinando y picando." Eso produce variaciones en el entorno de microgravedad que el equipo no va a encontrar cuando mande a JOY a la Estación.
"Fuimos muy conservadores con la cantidad de tiempo que íbamos a correr nuestro robot y el controlador de vuelo durante la parábola, porque es algo operacionalmente desafiante", recordó. "Tienes que tener operadores que lo atrapen, lo sujeten, lo suelten, y además durante esa variación de G pasamos mucho tiempo asentándonos."
Palmer dijo que Icarus espera ponerse más agresivo en vuelos futuros para llevar el sistema a su límite.
Estados Unidos se quedó sin vuelos parabólicos
Icarus tuvo que hacer esta campaña en Canadá, pese a que sus planes con la NASA son para 2027. La razón es que el único operador de vuelos parabólicos con base en Estados Unidos está suspendido hoy. Así, las empresas estadounidenses que construyen hardware para microgravedad tienen que salir del país para demostrar que funciona.
Barajas dijo que eso le complicó las cosas al equipo. "Nuestro plan era ir con ese proveedor. Está en Estados Unidos. Nos queda fácil llegar. Apenas empezamos a hablar con ellos y supimos que su avión no estaba volando, tuvimos que buscar otras opciones de inmediato", dijo Barajas.
Es probable que Icarus no sea la única empresa buscando alternativas. Y al final, tener menos operadores de vuelos parabólicos genera un cuello de botella para probar tecnología espacial.
"Cuando hablas con el NRC, el Consejo Nacional de Investigación de Canadá, y hablas con gente que opera estos vuelos de gravedad cero en Francia, en Japón, en Zúrich, donde sea, te das cuenta de que hay mucha demanda, y mucha demanda se movió de Estados Unidos a estos otros lugares, simplemente porque no hay proveedor. Con eso, los plazos se hacen cada vez más largos", dijo Barajas.
¿Qué viene ahora para Icarus?
Por ahora, Icarus Robotics va a estudiar los resultados de sus pruebas y aplicar correcciones a JOY.
"Van a venir mejoras grandes de rendimiento en el software. Hay bastantes cosas operativas que nos gustaría afinar y terminar para cuando lleguemos a la estación espacial", dijo Palmer. "Por suerte, ninguna revisión mayor de ningún sistema que tengamos que atender hoy, que me parece una buena conclusión."
La entrega de JOY a la NASA está fijada para el 25 de enero de 2027. En mayo la NASA planea enviar el robot a la Estación Espacial, donde hará tareas cotidianas para que los astronautas se concentren en trabajo más importante. Las fechas quedan sujetas al calendario de la NASA.
En qué se diferencia de Astrobee
Palmer y Barajas subrayaron que JOY no es lo mismo que Astrobee ni que otros vehículos de vuelo libre que ya operaron a bordo de la Estación.
"Una conclusión grande para nosotros es que este es probablemente uno de los robots más complejos que ha estado en microgravedad", dijo Palmer. "Podemos aprovechar todos los avances terrestres que ocurrieron en los últimos 10 años, tanto en hardware como en software."
"Es una capacidad muy distinta de lo que hemos visto en el pasado con Astrobee y otros vehículos de vuelo libre. Donde ellos usan cómputo de teléfono celular, nosotros usamos un T5000 de NVIDIA Jetson Thor", dijo Barajas. "Cuando tienes tanto margen, puedes hacer mucho más. Nuestra plataforma está construida para manipulación, no solo para la cámara, y para hablar con la gente y hacer trayectorias de vuelo."