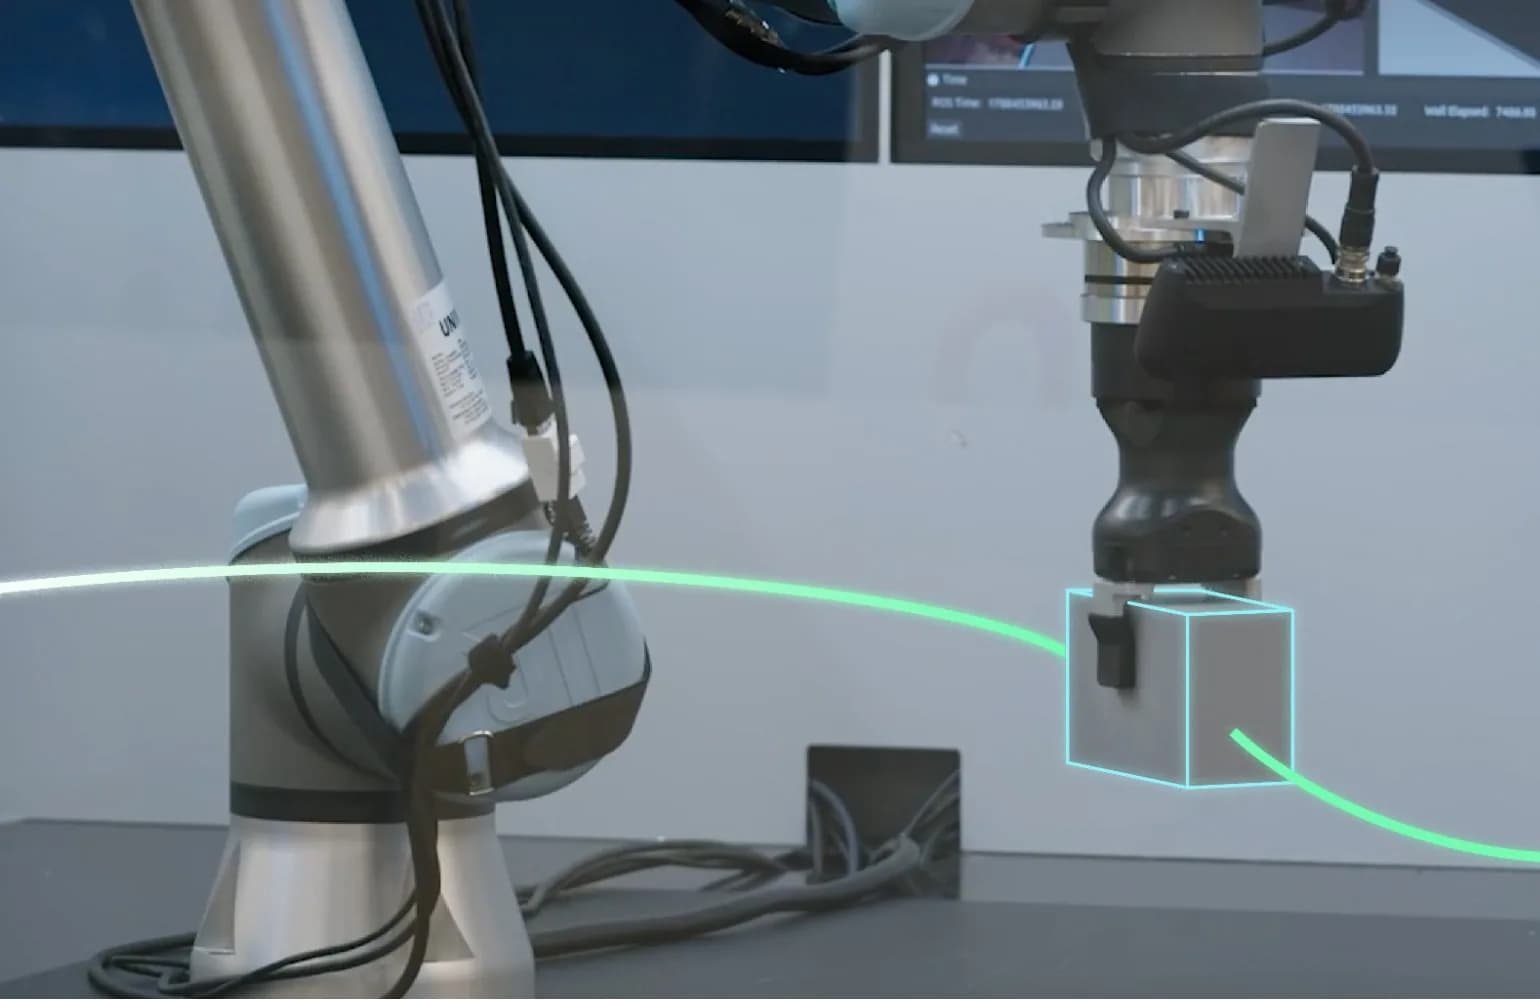
Intrinsic, el grupo de robótica con inteligencia artificial que entró a Google este año, liberó Intrinsic Core, un conjunto de capacidades de código abierto compatibles con el Robot Operating System para construir aplicaciones robóticas. Con esta entrega, dice la empresa, más desarrolladores del mundo van a poder trabajar con partes fundacionales de la plataforma de Intrinsic.
Hoy los equipos de robótica gastan cientos de horas programando capacidades o infraestructura desde cero, según Intrinsic. La compañía tomó las capacidades que desarrolló para despliegues reales de manufactura y las convirtió en un entorno de software preconfigurado que corre sobre hardware local. Esas capacidades funcionan como los bloques de construcción del comportamiento de un robot, y la empresa sostiene que se combinan rápido para llegar a sistemas adaptativos.
"Desde la perspectiva de Intrinsic, puedo decir que esto es algo con lo que nos estamos comprometiendo", dijo Brian Gerkey, director de tecnología de Intrinsic y cofundador y presidente del directorio de Open Robotics, a The Robot Report. "Esto no es que pasemos por acá, dejemos algo de código y digamos 'diviértanse'. Lo que estamos compartiendo esta semana es el corazón de nuestra propia pila de software, es algo de lo que nosotros también dependemos. Representa un compromiso duradero de Intrinsic de compartir esto con la comunidad."
Por diseño, estas capacidades son compatibles con ROS y abren más caminos para mejorar aplicaciones existentes o construir nuevas.
"El lanzamiento de Intrinsic Core es a la vez el primer paso y una demostración de hacia dónde creo que va la robótica y hacia dónde va el desarrollo en robótica. Vamos a ver robots mucho más fáciles de producir gracias a plataformas como Intrinsic Core", dijo Geoffrey Biggs, director de tecnología de la Open Source Robotics Foundation, a The Robot Report.
Intrinsic anunció Intrinsic Core en ROSCon 2026, en Toronto. El código está disponible hoy en el GitHub de Intrinsic, liberado bajo la licencia permisiva Apache 2.0.
¿Cómo decidió Intrinsic qué entraba en Intrinsic Core?
"La manera en que lo pensamos es, hemos construido mucho software, ¿qué partes creemos que llenan vacíos que existen en el ecosistema ROS?", dijo Gerkey. "El ecosistema ROS es muy fuerte. Hay una cantidad tremenda de cosas que se pueden hacer con él, y sabemos que vamos a ver a un montón de expositores acá en ROSCon esta semana mostrando las cosas que se pueden hacer con ROS. Eso no significa que esté completo ni que sea perfecto."
En el centro de Intrinsic Core está Intrinsic Control, un marco de control en tiempo real agnóstico del hardware. Intrinsic dice que entrega control rápido basado en sensores y permite que el robot adapte su comportamiento a mitad de trayectoria según los cambios del entorno. También deja cambiar brazos robóticos, pinzas y sensores sin reescribir los controladores.
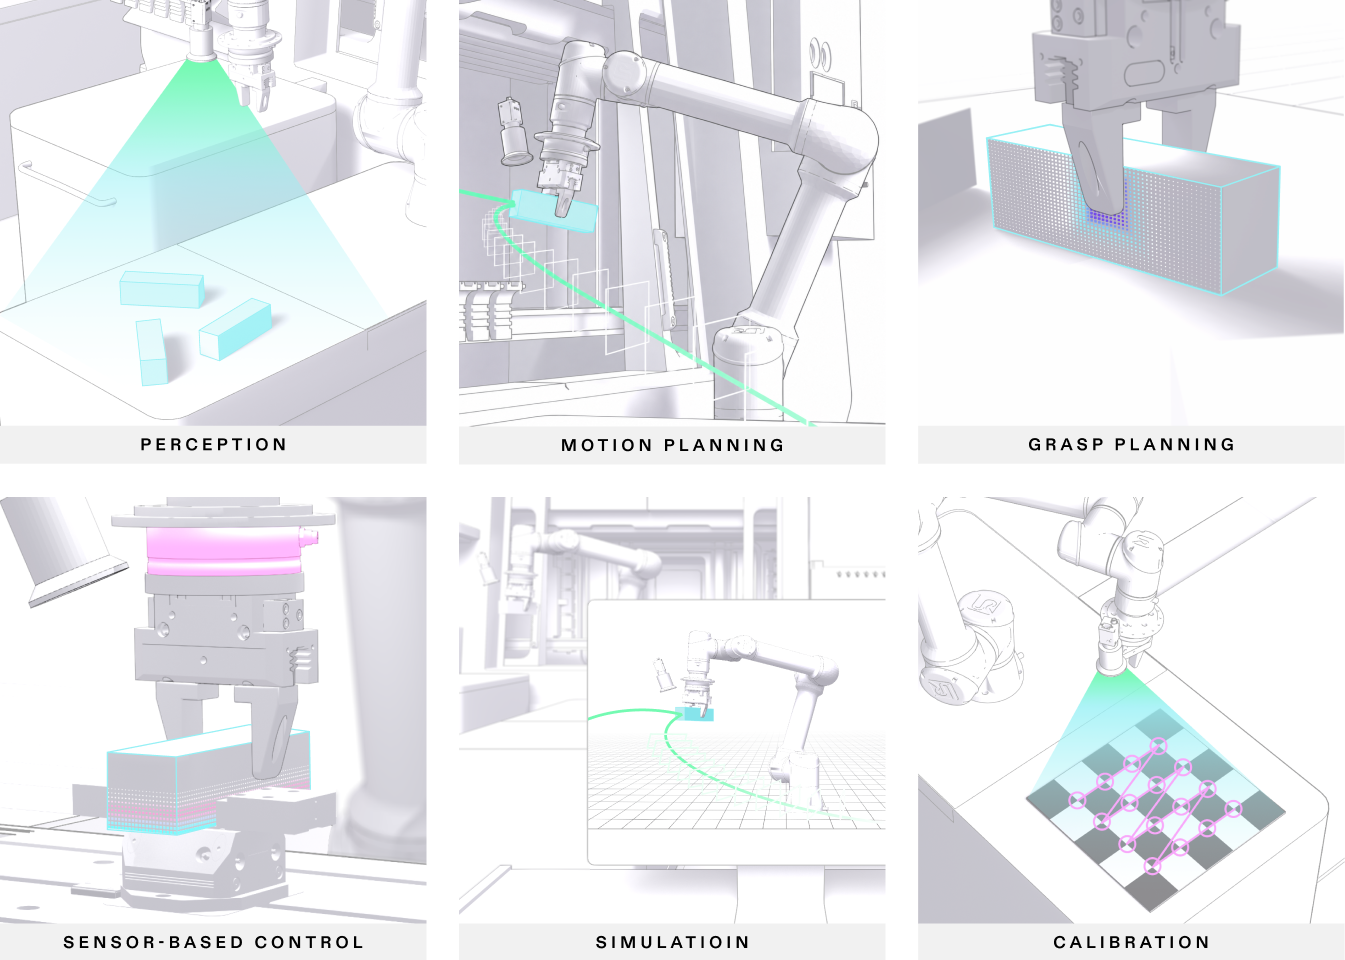
La entrega incluye además estas piezas.
- Estimación de pose. Intrinsic usó FoundationPose de NVIDIA para entregar la pose de piezas 3D en seis grados de libertad. Con eso el robot detecta y manipula piezas, y desaparece la necesidad de montajes físicos rígidos y caros. Al venir compatible de fábrica con FoundationPose, un modelo fundacional unificado para estimación y seguimiento de pose 6D, el desarrollador usa la función directo y sin escribir envoltorios propios.
- Planificación de movimiento. Reemplaza la programación manual del robot articulación por articulación, en control por posición. Según Intrinsic, la lógica se integra fácil y genera de forma automática trayectorias eficientes que esquivan colisiones, lo que acelera el uso de robots distintos.
- Planificación de agarre. Permite que distintas pinzas se adapten de forma automática y dinámica a la ubicación y la orientación de una pieza, con mayor probabilidad de tomarla bien. Se apoya en realimentación de sensores en tiempo real para levantar piezas estén donde estén.
- Servicios de simulación. Funcionan con Gazebo y entregan una forma de probar y depurar soluciones robóticas que se actualiza a medida que se construye. Con la visualización, el desarrollador depura y valida la lógica de la aplicación, las máquinas de estado y el comportamiento de la celda de trabajo desde un solo lugar.
- Calibración de cámara. Automatiza la calibración y la alineación física de la cámara del robot, lo que simplifica su puesta en marcha y la configuración del sistema de visión.
- Controladores ROS. Intrinsic ofrece controladores preconfigurados y compatibles con ROS para los robots, las pinzas y las cámaras 3D que soporta. El acoplamiento estrecho entre la calibración de sensores y el control deja un montaje preajustado, con lo que sensores y robots empiezan a hablar antes.
Desarrollo más rápido y robots más confiables
Según Intrinsic, Intrinsic Core ayuda a sus usuarios en dos frentes. Desarrollo más veloz y construcción de robots más confiables.
"Vimos esto desde el principio con ROS, que tener todas esas herramientas disponibles de entrada aceleró de verdad la robótica", dijo Biggs. "Cuando ROS salió y empezó a usarse en el mundo académico, la investigación se aceleró, y después la gente empezó a usarlo en startups para sacar productos nuevos. Vimos una aceleración masiva del desarrollo."
Sobre la confiabilidad, Gerkey dijo que hay que recordar que se piensa en cada paso del desarrollo.
"Es muy importante reconocer que no tengo una bodega de confiabilidad al fondo, de donde podamos traer un poco y espolvorearla encima", señaló. "La confiabilidad es cuestión de proceso, de enfoque y de rigor. Es una actividad de largo aliento con la que hay que comprometerse de verdad."
Hay empresas que construyeron sistemas confiables y escalaron sobre ROS, pero todas tuvieron que levantar esa infraestructura por su cuenta y gastar mucho esfuerzo en eso, dijo Gerkey. Intrinsic, entonces, no está construyendo algo enteramente nuevo.
"Estamos trayendo contenedores estándar de Linux combinados con Kubernetes para permitirte juntar todo eso de una manera que calce de forma natural con tus flujos de trabajo de ROS", dijo Gerkey.
"Intrinsic Core es un paso hacia el punto en que tengamos el equivalente a los Red Hat y los Canonical de la robótica", agregó Biggs. "Proveen plataformas sobre las cuales se puede sacar un producto robótico con calidad de producción, calidad de despliegue, con esfuerzo mínimo, porque entregan todo lo que necesitas construido sobre ROS."
¿Qué trae el diseño de referencia para talleres?
Para darle a desarrolladores e integradores un punto de partida con Intrinsic Core, la empresa también libera la Open Machine Tending Solution (OMTS). Corre tanto sobre Intrinsic Core como con el ROS Suite, y es un diseño de referencia listo para un caso de uso real de taller mecánico, la atención de máquinas CNC.
"Es importante tener esos caminos bien iluminados que te muestran que esto no es una caja de piezas con algo de potencial", dijo Gerkey. "Es una caja de piezas con algunas cosas que nos tomamos el trabajo de construir, para que tengas la confianza de que puedes armar algo así."
OMTS también está hecha para ser abierta, con lo que admite personalización para distintos activos, incluidos modelos de FANUC y Universal Robots. Para fabricantes y talleres mecánicos de cualquier parte, los sistemas de atención de máquinas que se adaptan solos asisten a los operadores en el día a día, mejoran la utilización de las máquinas y automatizan las tareas de menor valor.
"Queremos darle a la gente un punto de partida claro, y también una propuesta de valor fuerte", dijo Gerkey. "Creo que tener esa aplicación de referencia le da más valor al usuario y, francamente, nos mantiene honestos a nosotros como desarrolladores del sistema, porque es una manera de demostrarnos que el sistema está lo bastante completo como para permitirnos construir algo así."
Para quién está hecho hoy
Ahora mismo, dijo Gerkey, el usuario ideal de Intrinsic Core es alguien que ya maneja ROS y que quiere trabajar en manipulación. Intrinsic Core es una plataforma para brazos robóticos y no soporta robots móviles ni humanoides. Además apunta a despliegues comerciales.
"Cuando lanzamos ROS a fines de los 2000, estaba dirigido de lleno a un investigador", recordó Gerkey. "Siempre tuvimos en mente qué necesita el mejor estudiante de doctorado del mejor laboratorio de robótica del mundo para hacer su trabajo."
"Bastante rápido fuimos mucho más allá de eso con ROS y llegamos a dominios que no eran los manipuladores móviles que habíamos creado en Willow Garage, sino muchos otros tipos de robots y muchas otras aplicaciones", agregó. "Creo que hay una oportunidad para que Intrinsic Core tenga una expansión parecida."
Gerkey dijo que espera que, a medida que Intrinsic gane confianza con los usuarios en un área, pueda expandirse a otras nuevas.
"Si sales de la partida diciendo 'pretendemos ser todas las cosas para todas las personas', las posibilidades de que tengas éxito ahí son bastante escasas", reconoció. "Creo que es importante salir y decir 'este es nuestro público, esta es la propuesta de valor que creemos tener para ellos'. Después, una vez que mostramos tracción ahí y nos ganamos la credibilidad para expandirnos, expandámonos más allá."
Mientras tanto, dijo Biggs, en Open Robotics esperan ver más plataformas como Intrinsic Core.
"Va a haber mucho más que puedas hacer en mucho menos tiempo, lo que va a ser bueno para acelerar la amplitud de aplicaciones que los robots empiecen a tomar", dijo Biggs. "Intrinsic Core va a demostrar eso en la manipulación industrial."