Intrinsic, el grupo de robótica con IA de Google, anunció que abre como código abierto parte de su plataforma. El paquete se llama Intrinsic Core y es un conjunto de capacidades compatibles con ROS para construir aplicaciones robóticas complejas, informó Robohub.
¿Qué trae Intrinsic Core?
El paquete abierto incluye siete piezas.
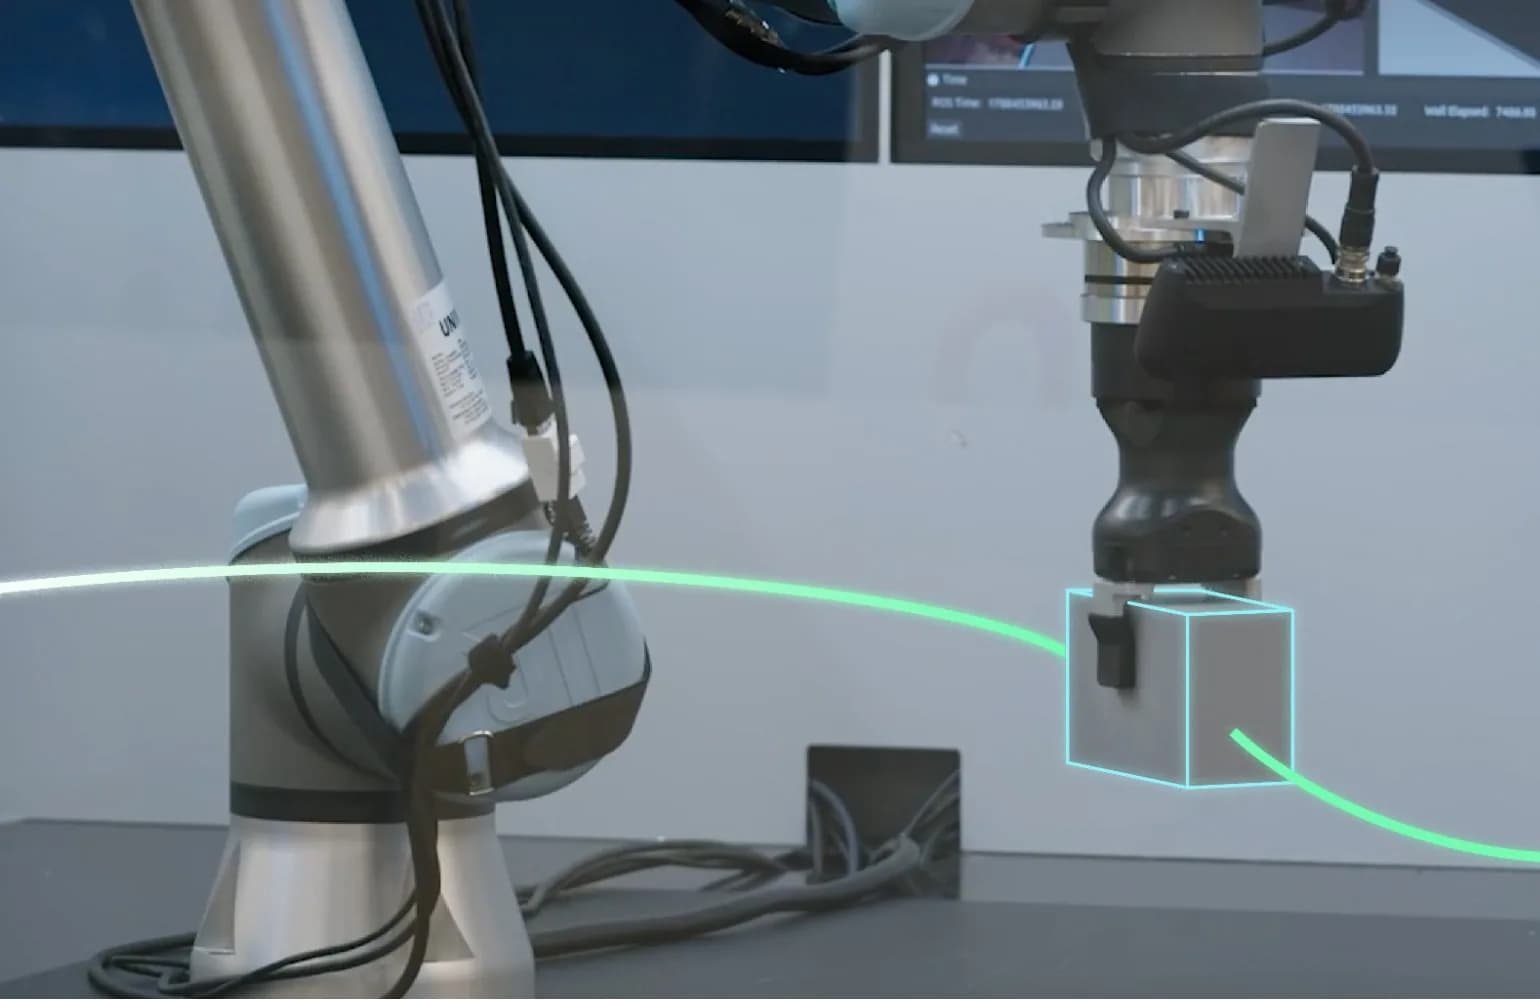
- Intrinsic Control. Un framework de control en tiempo real, independiente del hardware, que trabaja con lectura de sensores. Deja que el robot ajuste su comportamiento a mitad de trayectoria cuando cambia el entorno y está pensado para entregar trayectorias eficientes y sin colisiones. La idea es que el usuario pueda cambiar el brazo, la pinza o los sensores sin reescribir los drivers.
- Estimación de pose. Calcula con precisión la pose de piezas 3D en seis grados de libertad.
- Planificación de movimiento. Genera por sí sola trayectorias eficientes que esquivan colisiones.
- Planificación de agarre. Permite que distintas pinzas se adapten de forma automática a la posición y la orientación de una pieza, para tomarla con más probabilidad de éxito.
- Servicios de simulación. Sirven para probar y depurar soluciones robóticas, y la simulación se actualiza a medida que se construye la aplicación.
- Calibración de cámara. Automatiza la calibración de la cámara del robot y su alineación física.
- Drivers Intrinsic-ROS. Drivers ya configurados y compatibles con ROS para los robots, las pinzas y las cámaras 3D soportadas.
Un diseño de referencia para atender máquinas
Junto con el paquete, Intrinsic publicó Open Machine Tending Solution (OMTS). Es un diseño de referencia listo para un caso de uso real, la atención de máquinas, que en la industria significa cargar y descargar piezas de un equipo como un centro de mecanizado. La intención es que los desarrolladores tengan un punto de partida para armar su propia solución, sin construirla desde cero.
¿Dónde se descarga?
Intrinsic Core se puede bajar desde su repositorio en GitHub.
Imagen de portada: Deborah Lupton / Pop Chips / licencia CC-BY 4.0.