En la conferencia ROSCon de Toronto, NVIDIA liberó Isaac ROS 5.0, su colección de paquetes acelerados por GPU construidos sobre el framework abierto Robot Operating System. La versión trae flujos de trabajo agénticos y soporte de plataforma nuevos.
"El objetivo es que todo, desde el desarrollo hasta el despliegue, sea más fácil. Seas un desarrollador individual o una empresa entera, hay muchos dolores de cabeza en el proceso de desarrollo robótico", dijo a The Robot Report Katie Washabaugh, gerenta de marketing de producto para simulación robótica de NVIDIA.
La empresa sostiene que Isaac ROS acerca cómputo, modelos de IA física y librerías listas para producción a los casi 1,3 millones de usuarios de ROS, con herramientas gratuitas y de código abierto.
"Hay mucha fricción en el desarrollo robótico. Hay demasiada fricción en armar la plomería", dijo Washabaugh. "En la práctica hay tantas cosas que pueden salir mal, y tantos momentos frustrantes en que uno se queda ahí sentado esperando. Con esta versión nos tomamos el tiempo de trabajar con la comunidad, trabajar con OSRA, y ver dónde podíamos atacar esos puntos de dolor y hacérselo más fácil al desarrollador".
¿Qué hacen los agentes dentro de Isaac ROS?
Los agentes de IA están cambiando cómo se escribe software, según NVIDIA. Automatizan tareas repetitivas, ayudan a moverse dentro de bases de código grandes y acortan el camino entre la idea y la aplicación que funciona. Isaac ROS 5.0 apunta a llevar eso al desarrollo robótico.
"Muchas de las habilidades que liberamos con Isaac ROS 5.0 se meten en los detalles finos, en la configuración misma", dijo Washabaugh. "Podés soltar a tus agentes y que hagan todo el trabajo de dejar los scripts listos, montar el entorno, todo ese tipo de cosas. También hace trabajo repetitivo como el ajuste fino".
La versión incluye Isaac Skills nuevas para puesta a punto y manipulación. Son flujos de trabajo reutilizables que un desarrollador o un agente de IA pueden ejecutar para completar tareas de desarrollo robótico. La documentación quedó escrita para que un agente entienda las herramientas y los flujos, y convierta la intención del desarrollador en una aplicación que corre.
"La puesta a punto parecía la fruta al alcance de la mano, nadie quiere hacerla y es relativamente directa de automatizar", dijo Washabaugh. "Con la manipulación, en cambio, parecía un terreno virgen del desarrollo robótico. Hay tantas partes minúsculas que uno tiene que dejar bien. Así que decidimos que ese era el problema más grande y más jugoso".
Algunas habilidades de esta entrega van más allá de asistir en una tarea de código puntual. NVIDIA liberó una habilidad de ajuste fino de FoundationStereo que permite a un agente adaptar un modelo de percepción estéreo a las cámaras, al entorno y a la aplicación de cada desarrollador.
Rastreo de pose más rápido y un pick and place suelto
Dentro de Isaac ROS 5.0, FoundationPose, el modelo base para estimación y seguimiento de pose de objetos, ahora trae una librería de inferencia pensada para agentes que deja al robot percibir y seguir la posición y la orientación de un objeto hasta 5,5 veces más rápido.
NVIDIA además soltó el pick and place, un flujo común que encadena detección, estimación de profundidad y salida de pose, como una habilidad independiente y lista para agentes. Washabaugh explicó que ese paquete de percepción ya existía y que ahora entra del todo bajo el paraguas de Isaac ROS.
"Estamos tratando de identificar los flujos de trabajo comunes y ver si, al juntarlos, se los podemos dejar un poco más fáciles a los desarrolladores", dijo.
Con una entrega tan amplia, Washabaugh dijo que NVIDIA no apunta a una industria ni a un formato de robot en particular.
"Lo dejamos abierto para que la gente lo tome y lo use", explicó. "Hay tantos tipos distintos de desarrollo robótico pasando ahora mismo, pero lo que vemos bastante en el ecosistema es un foco puesto primero en manufactura".
Compatibilidad con ROS 2 Lyrical y Ubuntu 24.04
Isaac ROS 5.0 estrena soporte para ROS 2 Lyrical y Ubuntu 24.04. Eso abre un camino para adoptar la plataforma ROS más reciente sin perder la aceleración por cómputo de NVIDIA en cargas exigentes.
La empresa aportó a ROS 2 Lyrical una interfaz estándar de manejo de datos que ayuda a que el software robótico funcione de forma eficiente sobre hardware de cómputo distinto, GPU incluidas. Queda disponible para toda la comunidad ROS y entrega una forma consistente de acelerar aplicaciones pesadas, con CUDA como ejemplo funcional de aceleración por GPU.
"Esta versión se apoya en lo que aportamos a ROS 2 en mayo. Nos concentramos en varias funciones de aceleración con CUDA para ROS 2, y están disponibles desde la primavera", dijo Washabaugh. "Estamos poniendo a Isaac ROS compatible con esas funciones, además de las funciones amigables con agentes".
¿Qué gana quien ya trabaja con ROS?
"Si ya estás trabajando con ROS, ya estás usando estos nodos, y cuando lo quieras llevar a la GPU podés tomar las últimas funciones de Isaac ROS, y puede ser un desarrollo totalmente fluido sin tener que poner nada al día ni reconfigurar", siguió Washabaugh. "Lo vemos como una línea limpia desde el trabajo inicial de desarrollo hasta la ejecución sobre el robot".
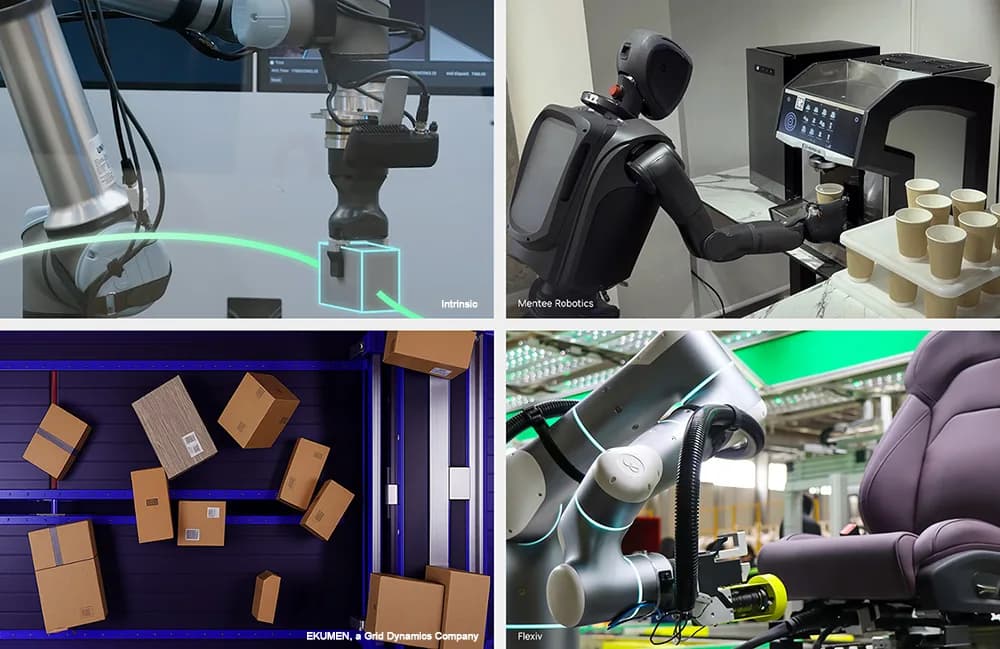
Varios equipos ya están sobre esta versión. Entre ellos Intrinsic, que usa FoundationPose para registro, seguimiento y estimación de pose de objetos sin configuración previa. Mentee Robotics, EKUMEN y Flexiv también figuran en la lista de NVIDIA. Magna, por su parte, combina Isaac ROS con Isaac Sim para pruebas con hardware en el lazo.
"El código abierto es de verdad el camino para llevar esta tecnología a un despliegue a gran escala. Es un problema tan complejo que necesitamos a todos trabajando en él, así que el código abierto es la vía", dijo Washabaugh. "No podemos imaginar todo lo que se puede construir con nuestros modelos, frameworks y librerías. Llevar el problema a la comunidad y ver qué pueden hacer con él lo ha acelerado de forma significativa".
NVIDIA sostiene que Isaac ROS 5.0 ataca los dos lados del desafío de la IA física, construir aplicaciones robóticas más capaces y hacerlas correr de forma eficiente en el mundo físico.
"Llevo más de ocho años en NVIDIA y me acuerdo de cuando nuestro equipo de robótica era chiquitito, y los tipos de proyectos que apoyábamos parecían de escala bastante pequeña", dijo Washabaugh. "Pero en ese lapso, en lo que se convirtió es una locura. Queremos mantener ese ritmo".