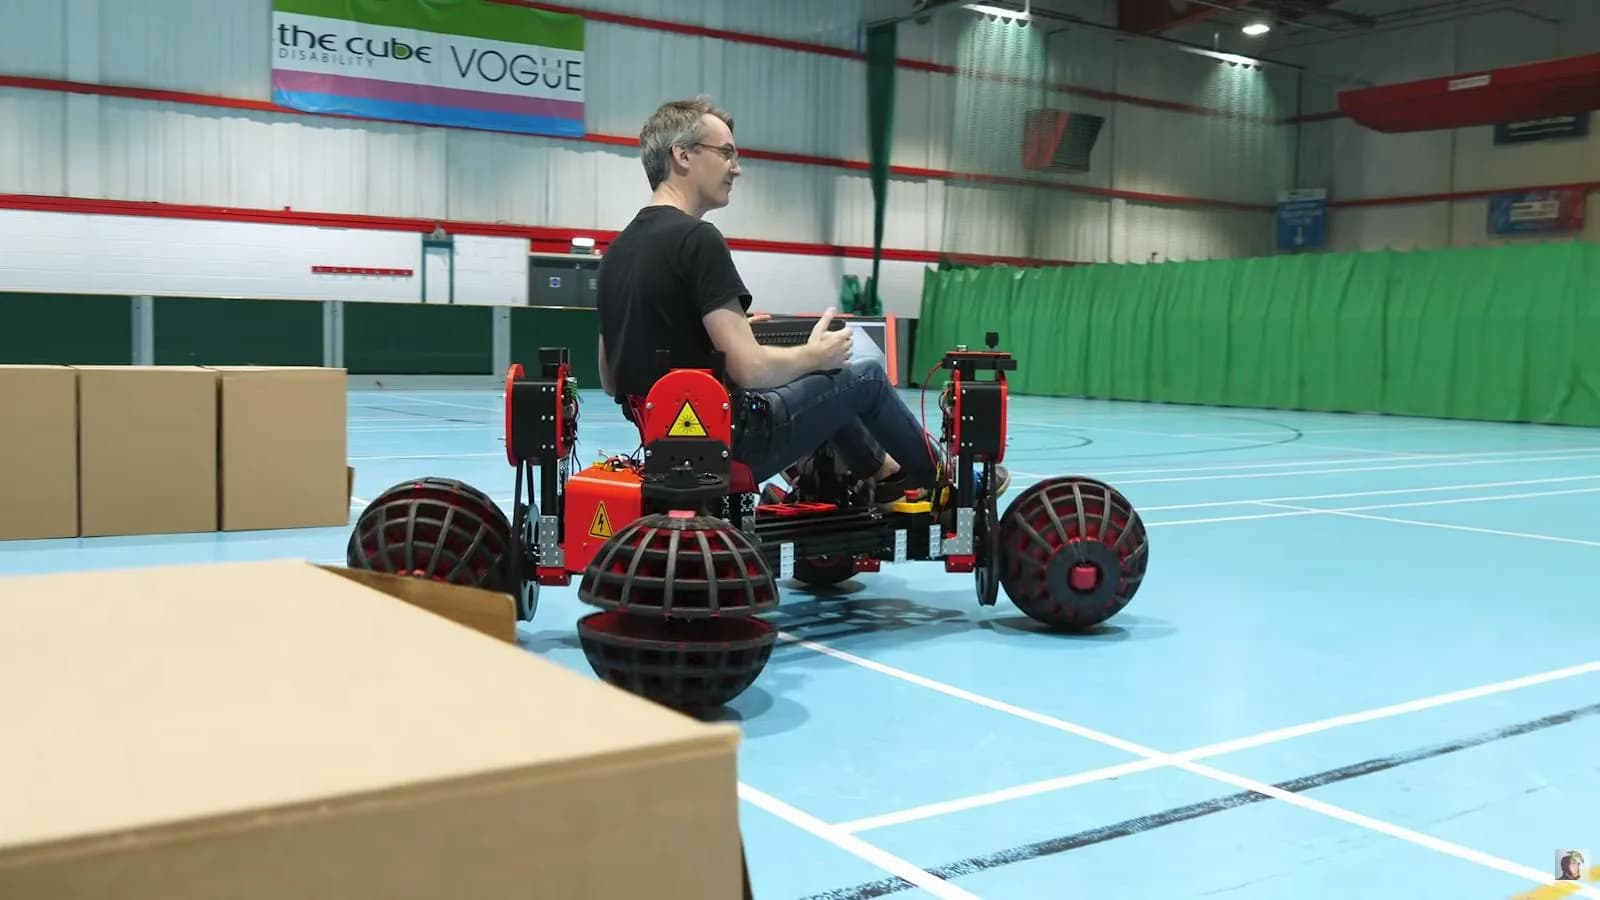
El aficionado a la robótica James Bruton construyó un auto eléctrico en el que se puede subir, que se maneja solo y que se mueve en cualquier dirección sin tener que girar. Estacionar en paralelo sería mucho más fácil si un auto pudiera entrar de lado al espacio, y las ruedas normales no lo permiten. El vehículo de Bruton sí lo hace.
Ruedas de dos semiesferas
El secreto está en un juego de ruedas poco común, inspirado en una investigación de la Universidad de Osaka. En vez de neumáticos convencionales o ruedas omnidireccionales estándar, Bruton hizo cuatro ruedas esféricas grandes. Cada una tiene dos semiesferas montadas sobre un eje en forma de T.
Las dos semiesferas giran juntas en una dirección, impulsadas por el motor, y ruedan libres en la dirección perpendicular. Las cuatro van a 45 grados. Así el vehículo avanza, retrocede, se mueve de lado, en diagonal o gira sobre su eje.
Para fabricarlas, Bruton cortó piezas de madera terciada que encajan entre sí en una máquina CNC. Cada semiesfera lleva 14 costillas verticales y varias capas horizontales. Después agregó un borde de goma para la tracción y cúpulas impresas en 3D para cerrar la forma redonda. En las puntas escondió pequeñas ruedas de skate, para que las semiesferas rueden suave incluso cuando el peso del auto descansa sobre sus extremos.
Motores, chasis y baterías
El chasis y los ejes son de perfiles de aluminio extruido, con rodamientos reforzados que sostienen las semiesferas. Cuatro kits de motor ODrive S1, de 2 kW cada uno, mueven las ruedas con reducciones por correa de dos etapas. Encoders magnéticos dan la retroalimentación para controlar los motores con precisión y coordinar las cuatro ruedas en el movimiento que se pide.
Cuatro baterías LiPo de 6S entregan 50 V a los motores. Un contactor de alta capacidad y un botón de parada de emergencia aportan la seguridad.
¿Qué placa lo controla?
La electrónica gira en torno a la nueva placa de desarrollo VENTUNO Q de Arduino, que combina un microcontrolador STM32 con un computador Linux basado en Qualcomm. Trae un procesador de ocho núcleos, 16 GB de RAM y una NPU de 40 TOPS para IA.
El STM32 se encarga de las tareas de bajo nivel, como leer un joystick de tres ejes y hablar con los controladores de los motores por bus CAN. El lado Linux corre ROS 2, lo que permite que el vehículo navegue solo en vez de depender del control manual.
Cómo se orienta
Para ver por dónde va, el auto usa dos sensores RPLIDAR S3 montados en esquinas opuestas del chasis. Entre los dos cubren los 360 grados, y con eso el software SLAM de ROS 2 arma un mapa del entorno. El sistema de navegación usa ese mapa para planificar rutas que esquiven obstáculos y lleguen al destino elegido.
El propio Bruton no lo plantea como transporte para el día a día. Lo que muestra es que moverse en cualquier dirección abre usos que una rueda común no permite, empezando por estacionar en paralelo.