Los drones más comunes usan cuatro motores o más para moverse. Cada motor ajusta su velocidad por separado para mantener la estabilidad y dirigir la aeronave. Los helicópteros se arreglan con un solo rotor principal, pero necesitan piezas mecánicas extra para controlar el paso de las palas y compensar el torque del motor.
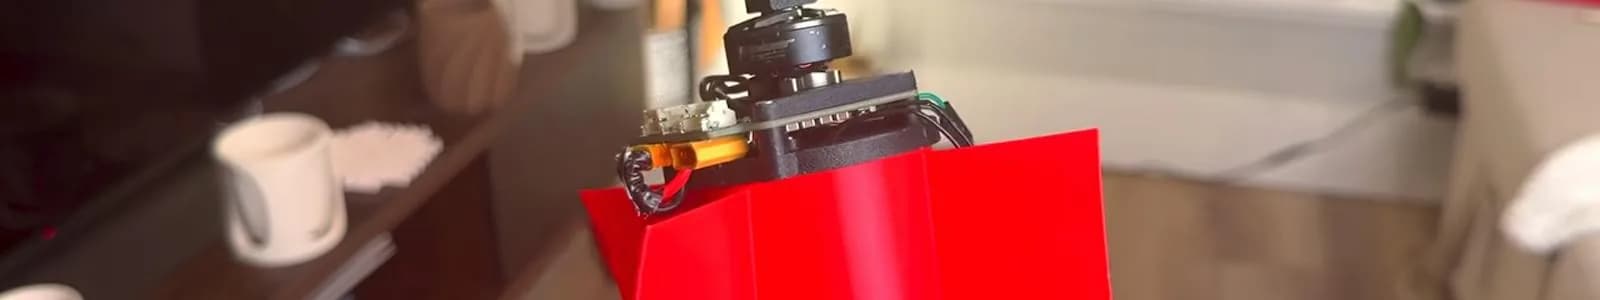
Joshua Bird se propuso construir un dron que vuele con un solo motor, sin plato oscilante convencional y sin ningún servo, informó Hackster el 20 de octubre.
¿Cómo se dirige un dron con un solo motor?
La clave del diseño de Bird es un buje de hélice hecho a medida que cambia el paso de las palas según los cambios rápidos de velocidad del motor. Las palas van montadas sobre bisagras inclinadas a 45 grados, así que pivotan cuando el motor acelera o desacelera.
Como las palas tienen inercia, durante esos cambios de velocidad quedan por un instante atrasadas respecto del buje. Eso hace que una pala suba su paso mientras la otra lo baja. El resultado es un desequilibrio de sustentación que sirve para inclinar el dron.
Sincronizando esos cambios con puntos precisos de cada vuelta, Bird puede dirigir la aeronave hacia distintos lados usando solo el motor.
Del prototipo grande al buje de un pivote
Bird partió experimentando con un conjunto de hélice relativamente grande, con doble bisagra. Después desarrolló un diseño más chico que usa un único pivote central. El buje rediseñado se monta directo sobre la campana del rotor del motor e incorpora pequeños contrapesos que, por fuerza centrífuga, devuelven las palas a su posición neutra.
El buje se imprimió en 3D en poliftalamida reforzada con fibra de carbono para soportar las fuerzas involucradas. Unos rodamientos de bolas miniatura y un rodamiento axial dejan que las palas pivoten libremente bajo carga.
El controlador que no daba abasto
Construir el hardware era una parte. También hacía falta una forma de controlarlo. Los controladores electrónicos de velocidad de un dron convencional estiman la posición del rotor a partir de la fuerza contraelectromotriz, pero Bird comprobó que perdían la sincronía con los cambios de velocidad bruscos que exigía su diseño.
Reemplazó el controlador por un driver de servo Moteus R4, que sigue la posición del motor de forma directa con un encoder magnético. Con eso la hélice de seis pulgadas llegó a casi 20.000 RPM mientras el motor aceleraba y frenaba hasta 300 veces por segundo.
A esas velocidades la vibración se volvió un problema serio. Bird armó un sistema de fotografía de alta velocidad con un flash de cámara sincronizado para examinar la hélice girando. Ahí vio que las palas se doblaban demasiado bajo la carga aerodinámica y producían vibraciones que saturaban los acelerómetros del controlador de vuelo. Cambiar a palas más rígidas resolvió el problema.
Torque y rumbo sin un segundo motor
El dron también necesitaba compensar el torque del motor. En vez de agregar otro motor, Bird incorporó aletas antitorque fijas en el cuerpo, impreso en 3D en TPU. Esas aletas redujeron la rotación, pero no la eliminaron del todo.
Eso trajo otra complicación. El dron tenía que seguir su rumbo mientras el cuerpo giraba lentamente, y la interferencia magnética del motor dejaba poco confiable una brújula convencional. Bird desarrolló un sistema de balizas infrarrojas que corrige cada cierto tiempo la estimación de rumbo del controlador de vuelo.
Fue mucho trabajo, pero al final Bird mostró un vuelo estable en interiores, con vuelo estacionario controlado y desplazamiento en distintas direcciones. El dron terminado prueba que un solo motor puede dar sustentación y control de dirección a la vez, aunque eliminar los motores extra se paga con más complejidad en el resto del diseño.