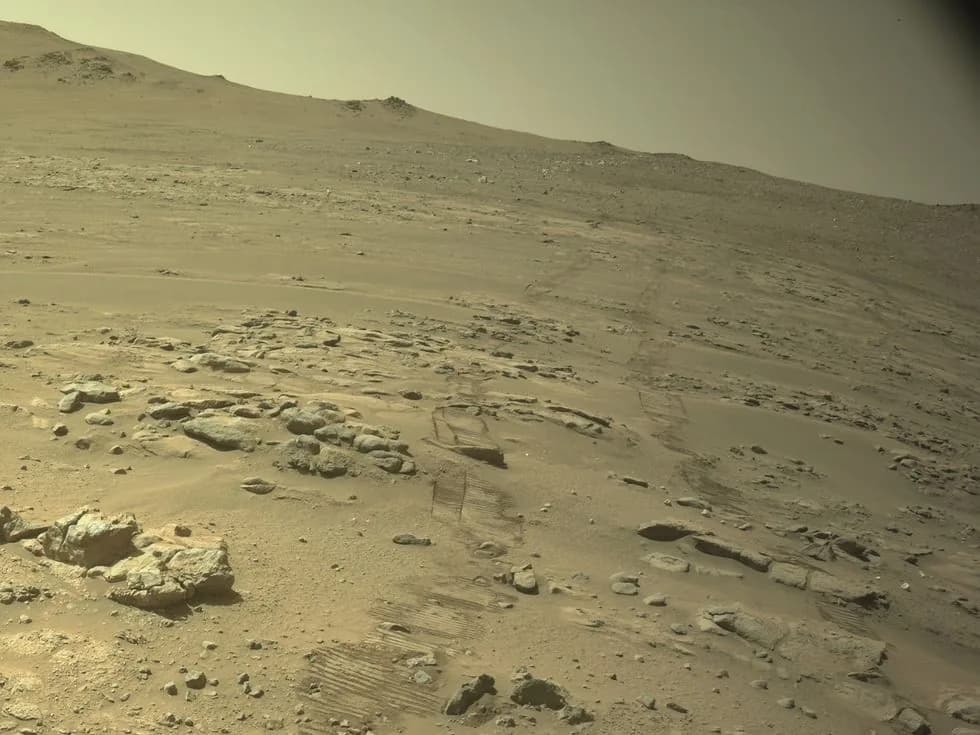
El 11 de octubre, el rover Perseverance completó un recorrido que llevó su distancia total recorrida en Marte a 45,22 kilómetros (28,10 millas). Es un nuevo récord para un rover marciano, y se debe en gran parte a que Perseverance conduce con mucha más autonomía que sus antecesores. En los últimos cinco años su software de autonomía se actualizó varias veces.
Para entender cómo se rompió el récord y qué viene para el rover, IEEE Spectrum conversó con Mark Maimone, subjefe del equipo de Operaciones Robóticas de Perseverance en el Jet Propulsion Laboratory (JPL) de la NASA. Maimone diseñó y desarrolló el software de conducción autónoma de los rovers Spirit, Opportunity, Curiosity y Perseverance.
El récord anterior de Opportunity
El récord anterior era de Opportunity, que llegó a Marte en enero de 2004 para una misión de tres meses y terminó su recorrido 15 años después, en febrero de 2019. Un video de la NASA comprime toda su misión en cuatro minutos y muestra la distancia que recorrió en esos 15 años, haciendo ciencia en el camino.
NASA Jet Propulsion Laboratory/YouTube
Opportunity recorrió 45,16 kilómetros hasta que una tormenta de polvo de escala planetaria lo detuvo, justamente en el valle Perseverance.
El 18 de febrero de 2021, Perseverance se sumó al rover Curiosity de la NASA en el planeta rojo, con el helicóptero Ingenuity guardado bajo su panza. Curiosity y Perseverance reemplazaron los paneles solares de Opportunity por un generador termoeléctrico de radioisótopos. Curiosity opera en Marte desde 2012.
Pese a que Curiosity llegó casi diez años antes, fue Perseverance el primero en superar el récord de Opportunity. Hay varias razones, entre ellas ruedas más resistentes, pero la principal es que Perseverance se construyó para la autonomía.
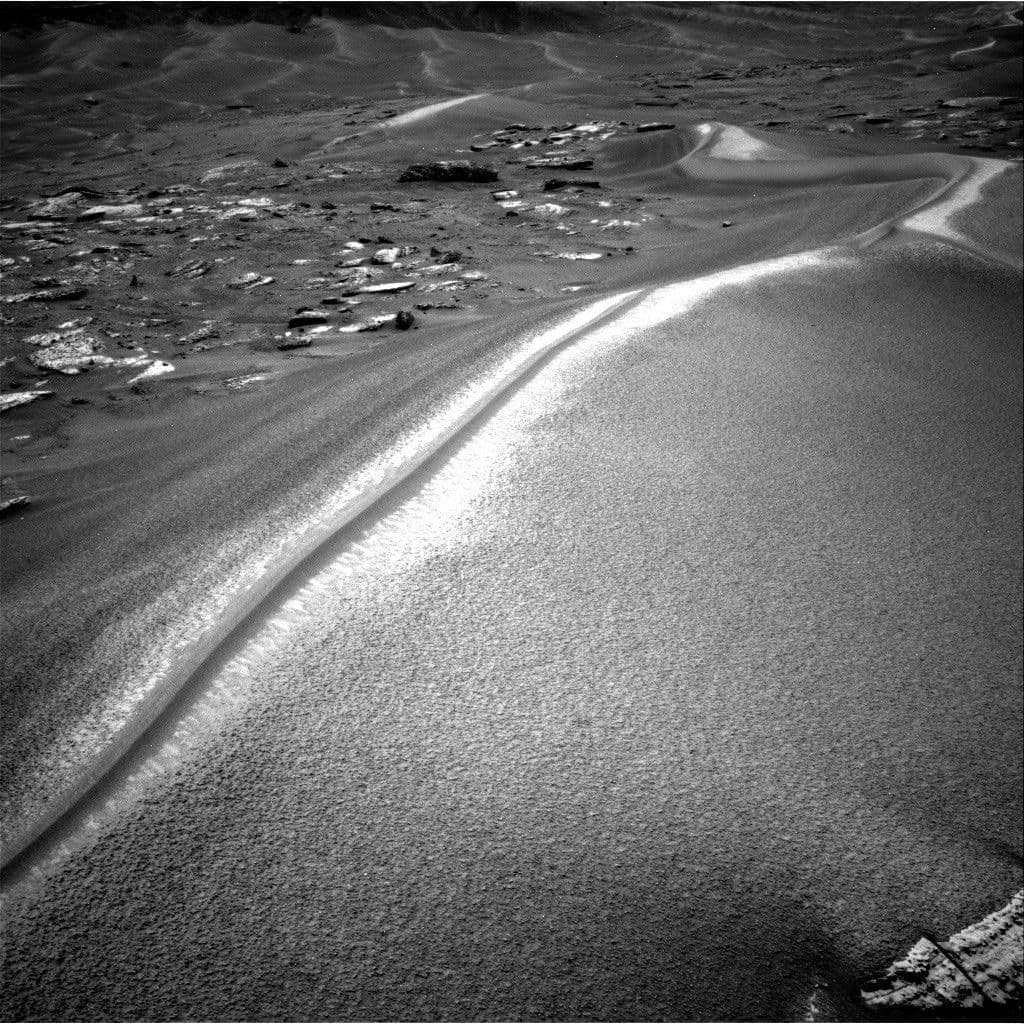
Una animación de la NASA muestra el punto de vista de Perseverance durante un recorrido de 246 metros por el borde del cráter Jezero el 10 de diciembre de 2025, el sol 1.709 de la misión. Se armó con 53 pares de imágenes de la cámara de navegación (Navcam), capturadas durante dos horas y 35 minutos, combinadas con datos de orientación, velocidad de las ruedas, ángulo de dirección y de la unidad de medición inercial del rover, y ubicadas en un entorno 3D virtual. El resultado inserta un cuadro virtual cada 10 centímetros de avance.
La autonomía de los rovers, antes de Perseverance
Los rovers ya se manejaban solos antes de Perseverance, ¿cierto?
Mark Maimone: Sí. Sojourner, en 1997, tenía un tipo temprano de comportamiento autónomo. Para sensar usaba cuatro franjas láser proyectadas sobre la superficie, con las que medía la altura de 20 puntos del terreno frente a él. Podía esquivar obstáculos grandes e incluso pasar entre dos de ellos. Era un sistema de autonomía real, y eso es muy meritorio considerando que su CPU funcionaba a menos de un megahertz.
En Spirit y Opportunity yo desarrollé la autonomía. Cada vez que avanzaban, usaban pares estéreo de 256 x 256 píxeles para mapear la geometría del terreno y encontrar un camino seguro. Spirit terminó manejándose solo el 23% del tiempo, lo que francamente me sorprendió, porque en ese modo avanzaba mucho más lento. Aun así, la autonomía le permitió avanzar 50% más rápido de lo que habría logrado sin ella. Opportunity y Curiosity usaron la conducción autónoma solo cerca del 5% del tiempo. Perseverance es el primer rover marciano que se maneja solo el 90% del tiempo, gracias a un sistema de autonomía mejorado que incluye un segundo procesador con un FPGA para acelerar el procesamiento adicional de imágenes.
¿Cómo fue dejar que Perseverance se manejara solo por primera vez?
Maimone: Perseverance es la culminación de décadas de trabajo en autonomía para rovers marcianos, así que ver cómo usaba su sistema AutoNav para conducir prácticamente a toda velocidad, hasta 120 metros por hora, fue increíble.
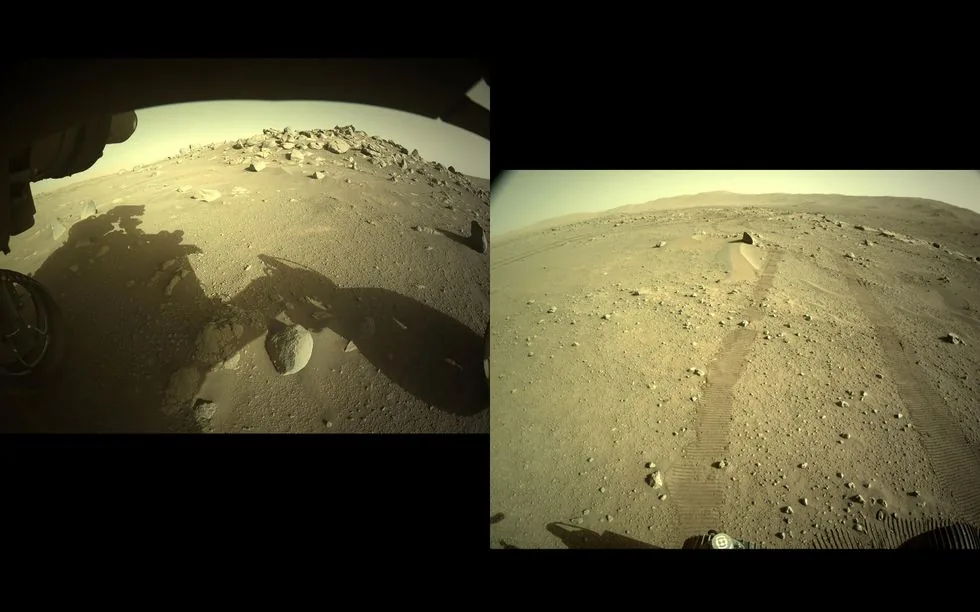
Estas dos imágenes de las cámaras de navegación y de detección de peligros de Perseverance muestran, a la izquierda, el primer recorrido con AutoNav en Marte, donde el rover se detuvo solo antes de chocar con un montón de rocas, y a la derecha el segundo, donde logró esquivar una roca. JPL-Caltech/NASA
¿Dónde entran los humanos?
¿Dónde están los humanos en este proceso?
Maimone: El equipo científico define a dónde ir. Después, en el lado de ingeniería, el equipo de planificación estratégica de rutas traza un camino para llegar a esa meta, estimando cómo será el terreno a partir de mapas orbitales de menor resolución. Cada día, un equipo de operaciones tácticas combina esa ruta general con los objetivos científicos del día para elegir el recorrido real que hará el rover.
Queremos que los humanos sigan haciendo la planificación de largo alcance porque así no se pierde tiempo. Por ejemplo, aprendimos que si vemos zonas arenosas con ondas o crestas que se cruzan (no solo ondulaciones sopladas en una dirección, sino ondas cruzadas en varias direcciones), el rover tiende a hundirse en ese terreno, así que le decimos que evite esas zonas. La autonomía a bordo solo mide la forma del terreno, no su tipo, así que le sirven esas anotaciones por ubicación.
Ya tenemos años de experiencia comparando imágenes tomadas desde la órbita con imágenes tomadas por el rover, y entendiendo cómo afectan los distintos terrenos a la conducción. Con los orbitadores que hoy están en Marte, a veces obtenemos imágenes de 25 cm de resolución. Eso todavía no basta para ver todos los obstáculos. Puede haber una roca grande que no ocupe más de uno o dos píxeles, y es muy difícil notarla. Por eso conviene tener autonomía en el rover, pero mientras más ayuda le demos a alto nivel, más rápido llegamos a nuestras metas y menos retrasos tenemos.
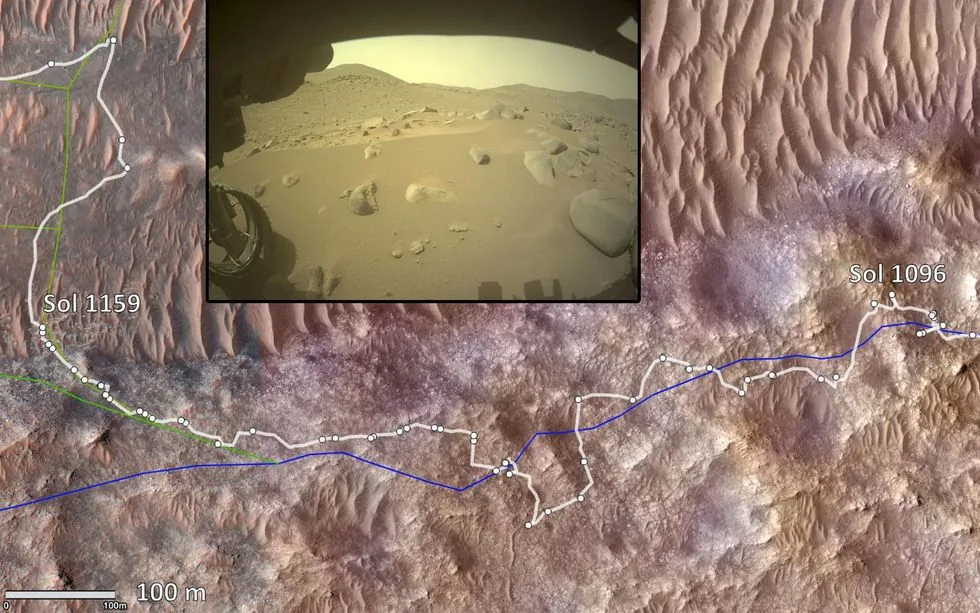
Esta vista orbital muestra una zona de terreno marciano complejo que Perseverance no pudo recorrer de forma autónoma. La línea azul es el camino que estimaron los planificadores humanos y la línea blanca es el que siguió el rover. La imagen insertada, de la cámara de detección de peligros, muestra el terreno rocoso, arenoso y en pendiente. Imágenes de origen: Olivier Toupet, Masahiro Ono, et al.; JPL-Caltech/University of Arizona/NASA
¿Qué pasa cuando falla el sistema de autonomía de Perseverance?
Maimone: Llegamos a no usar la autonomía durante unos dos meses en terreno más complejo, mientras ajustábamos parámetros y escribíamos software nuevo para un terreno que no habíamos visto antes. Algunos cambios fueron rápidos y otros requirieron meses de estudio. Por ejemplo, uno de los parámetros es la pendiente máxima que el robot puede subir, porque en pendientes pronunciadas existe el riesgo de que el rover se deslice de lado.
Aterrizamos dentro del cráter Jezero, que era muy plano, así que durante los primeros tres años la mayor parte de la conducción fue en pendientes de menos de 14 grados. Cuando decidimos salir del cráter empezamos a encontrar terreno más inclinado y con más rocas, y la experiencia acumulada nos permitió reajustar los parámetros para que el rover avanzara en esos terrenos más difíciles, con pendientes de hasta 24 grados.
La autonomía de los rovers en la era de la IA
A fines del año pasado dejaron que Claude, la IA de Anthropic, planificara un recorrido de 400 metros para Perseverance. ¿Cómo resultó?
Maimone: Le pedimos a la IA que mirara las imágenes orbitales y eligiera un camino, que pasó a ser el punto de partida de la planificación de ese día. Normalmente ese camino inicial lo propone el equipo humano de planificadores, pero esta vez lo generó la IA. Los humanos seguían en el proceso. El equipo lo revisó e hizo un par de ajustes. La IA nos dio un buen punto de partida que nos permitió avanzar rápido, porque es mucho más fácil validar un camino que elegirlo desde cero.
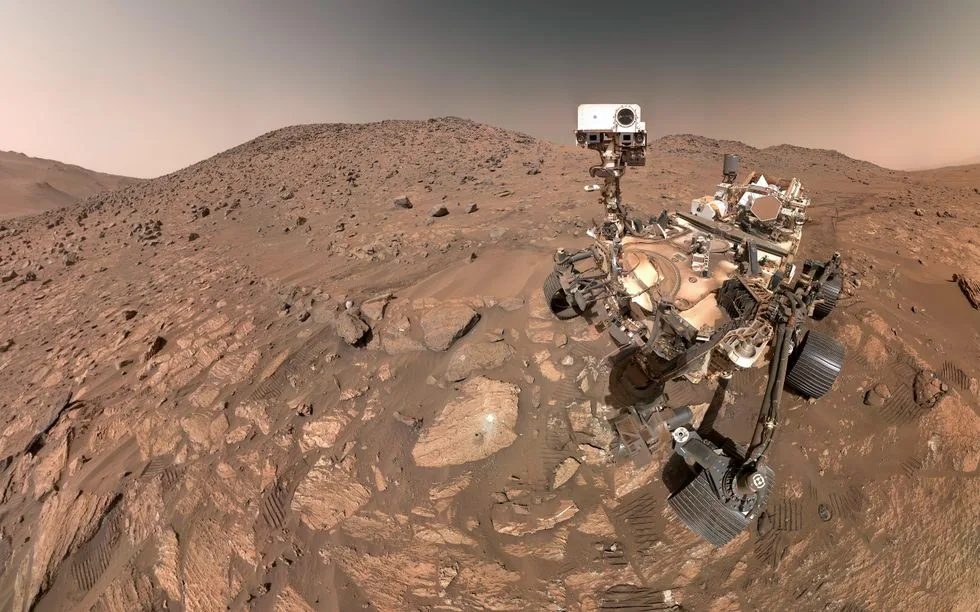
El rover Perseverance tomó este autorretrato el 23 de julio de 2024. Está compuesto por 62 imágenes captadas por la cámara WATSON (Wide Angle Topographic Sensor for Operations and eNgineering), ubicada en el extremo del brazo robótico del rover. JPL-Caltech/MSSS/NASA
¿Cree que los humanos seguirán siendo necesarios en la operación de los rovers, o ve a la próxima generación operando semanas sin asistencia humana?
Maimone: Una de las cosas que nos ha impedido recorrer distancias muy largas de forma autónoma es que, a medida que avanza, el rover acumula incertidumbre sobre su posición. Cuando esa incertidumbre crece, tenemos que alejarnos más de las zonas que los planificadores humanos marcaron como potencialmente peligrosas, llamadas "zonas de exclusión". En algunos casos la incertidumbre sube tanto que el rover no logra planificar un camino seguro, porque las zonas de exclusión (que crecen junto con la incertidumbre) se vuelven demasiado grandes.
Ahora sumamos a Perseverance una capacidad nueva llamada Mars Global Localization. Con esta tecnología, que reduce la incertidumbre, en teoría podemos avanzar mientras tengamos recursos para seguir conduciendo de forma segura según nuestros mapas y zonas de exclusión.