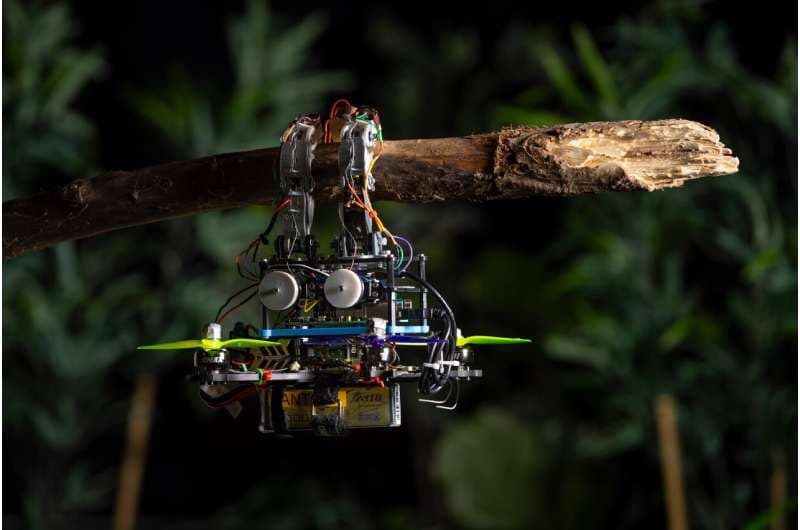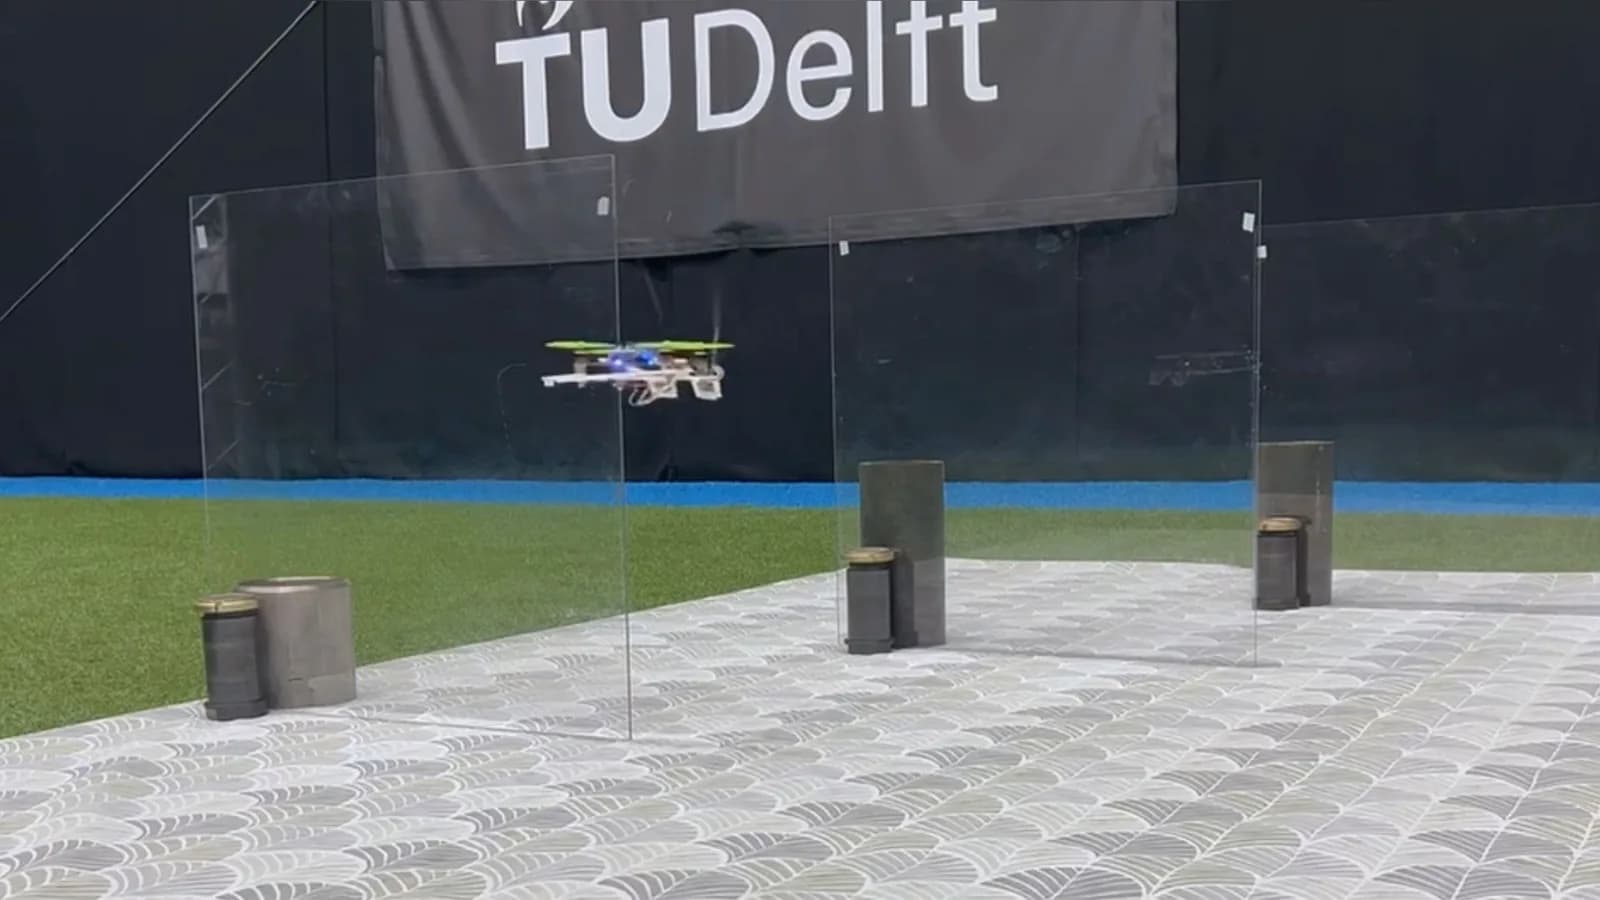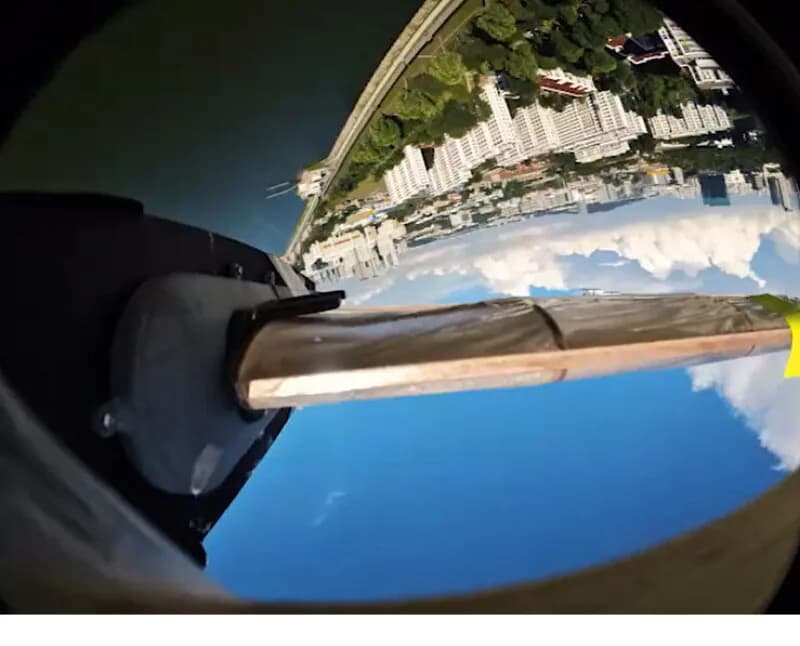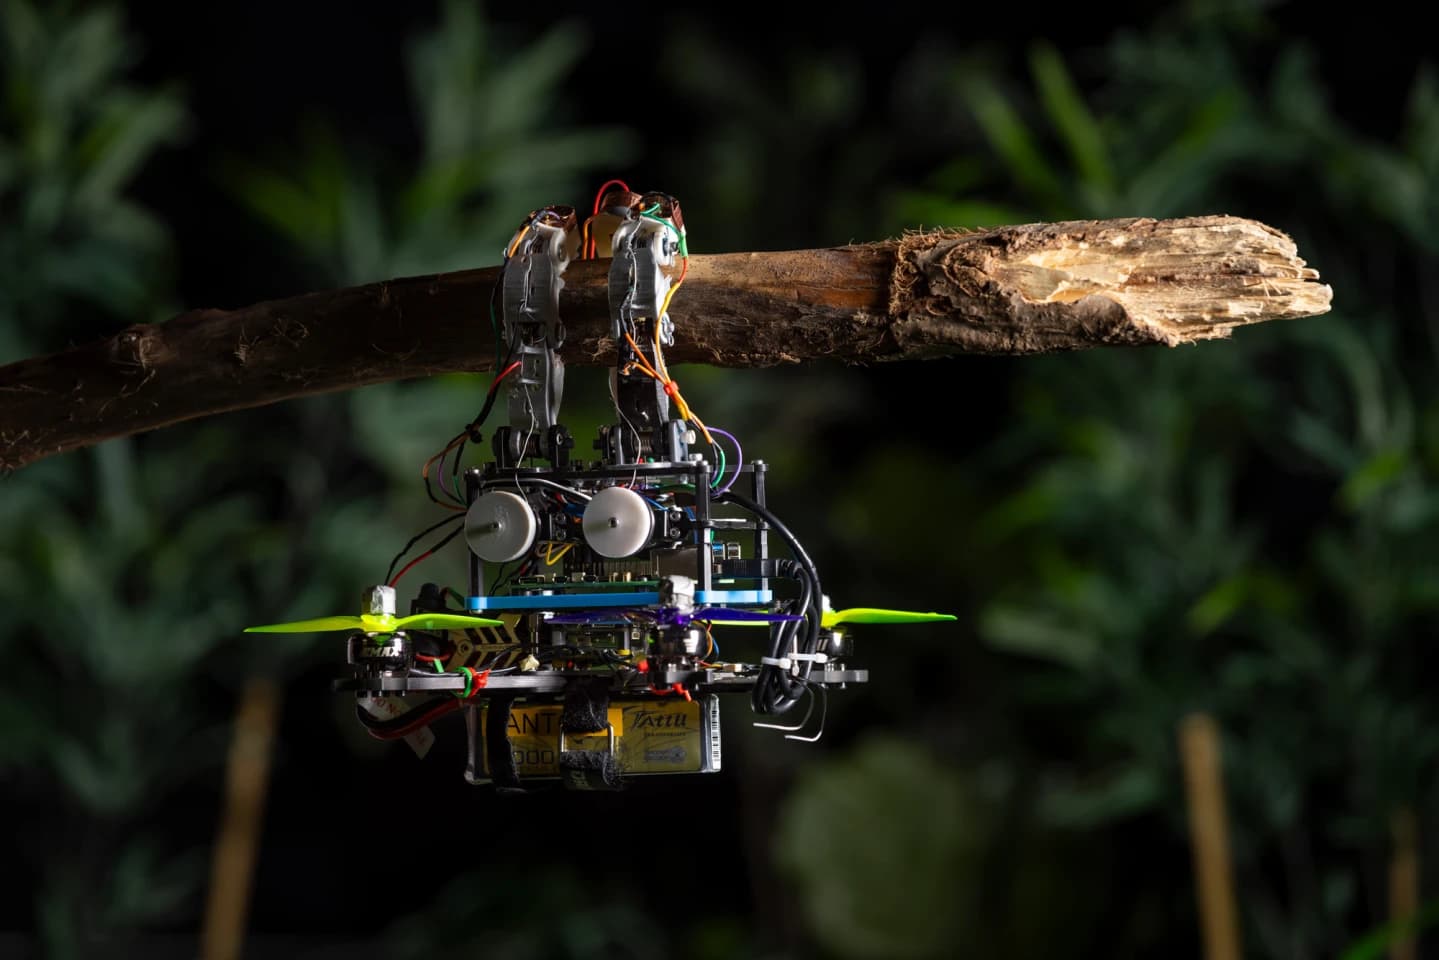
Investigadores de la Universidad Tecnológica de Delft (TU Delft), en Países Bajos, desarrollaron un dron que ubica las ramas por tacto antes de aferrarse a ellas, igual que un ave que siente la rama con las patas antes de posarse. En las pruebas logró aterrizar bien en más del 99% de los intentos. El estudio salió publicado en la revista Nature npj Robotics.
Los drones se usan hoy en campos que van de las operaciones militares a la investigación ambiental, y aterrizar de forma segura sigue siendo uno de sus problemas más difíciles, sobre todo cuando las condiciones están lejos de ser perfectas.
Los investigadores ya han probado soluciones copiadas del mundo animal. Hay drones que se posan sobre superficies empinadas y congeladas con una tecnología inspirada en las garras de un gato, y otros que frenan antes de aterrizar desplegando membranas como las de una ardilla voladora. Posarse sobre la rama de un árbol es más complejo, y seguía sin resolverse.
¿Por qué no dejar el dron flotando en el aire?
A veces eso es justo lo que necesitan los investigadores, pero en otros casos estorba por dos razones. Mantenerse en vuelo estacionario gasta la batería rápido y produce un ruido constante que se nota. Para observar vida silvestre hace falta algo parecido a una cámara espía, discreta y lo bastante silenciosa como para no espantar a los animales ni a las aves.
Algunos drones ya usan pinzas con forma de garra para agarrarse de las ramas. Pero agarrar la rama es solo la mitad del problema. El dron también necesita saber exactamente dónde está, y ahí la cosa se complica.
Para aterrizar, los drones suelen depender de cámaras que les dicen dónde y cómo posarse. En un bosque, las ramas y las hojas tapan la vista de la cámara. Por eso el equipo de TU Delft se preguntó qué pasaría si el dron usara el tacto en vez de confiar solo en sus cámaras, y tomó como modelo a las aves.
¿Cómo encuentra la rama con los dedos?
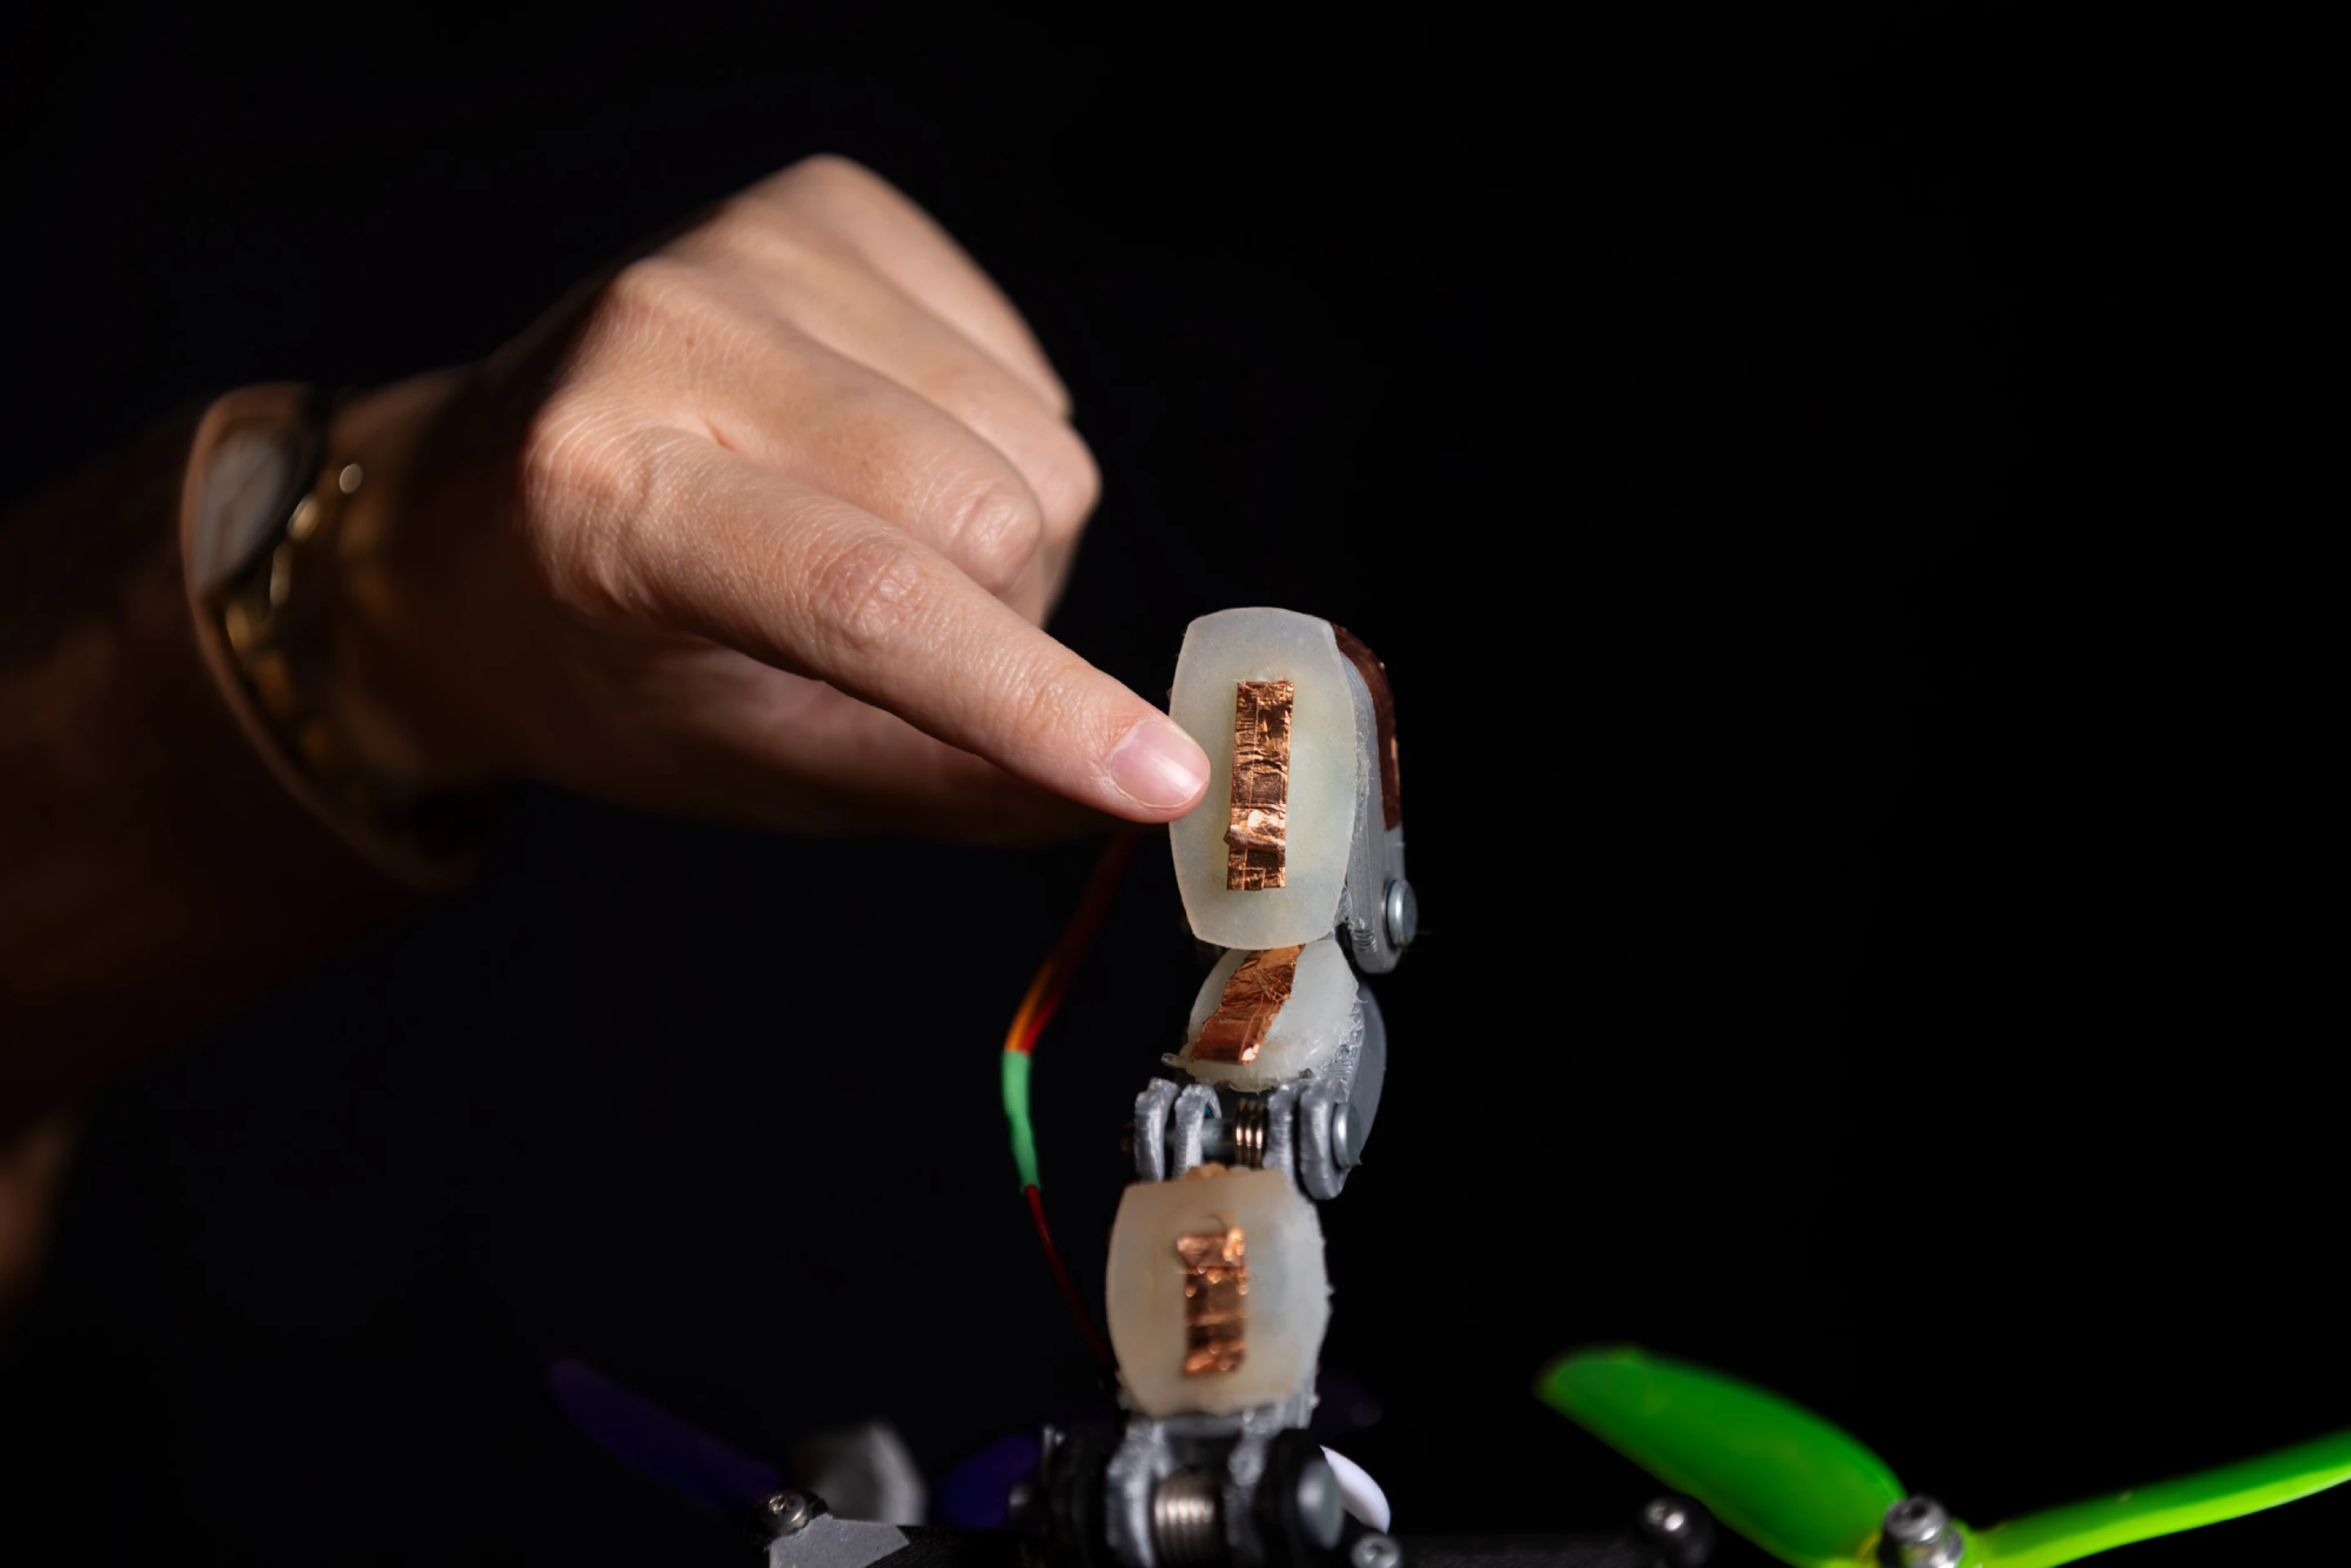
El prototipo tiene tres "dedos" flexibles, cada uno formado por tres secciones o falanges, como un dedo humano. Ese diseño le da flexibilidad para envolver la rama y además aumenta la superficie de contacto.
Al principio el dron sigue usando la cámara para estimar dónde está la rama. Después, en lugar de confiar del todo en esa imagen, estira los dedos hacia la rama y literalmente empieza a tantear hasta que hace contacto.
Cada dedo lleva tres sensores táctiles en su superficie de silicona blanda. Cuando uno de ellos toca la rama, envía una señal eléctrica al dron, que en la práctica es una respuesta de sí o no a la pregunta "¿estoy tocando el objeto?".
Como el dron sabe cuál de sus nueve sensores se activó, puede afinar su estimación de la ubicación, el tamaño y la posición de la rama. Es muy parecido a buscar y reconocer un objeto con las manos y los ojos cerrados.
"Cada sensor solo nos dice 'aquí hay algo'. Pero si conoces la forma de tu propia mano, eso basta para reconstruir dónde está la rama y cómo está orientada. El dron va armando una 'imagen' cada vez más precisa del objetivo solo chocando con él", explicó Anton Bredenbeck, uno de los autores del proyecto.
Una vez que hace contacto, el dron ajusta el agarre, cierra los dedos alrededor de la rama, los traba entre sí y se queda firme en su posición. Mantenerse agarrado no gasta energía adicional gracias a unos resortes especiales que van dentro de los dedos.
Más de 99% de aterrizajes exitosos
En las pruebas, el dron logró una tasa de aterrizaje exitoso de más de 99%. Incluso cuando su estimación visual inicial de la ubicación de la rama tenía un error de hasta 60 cm, alcanzó a corregirse y posarse de forma segura.
El objetivo final del proyecto es complementar las cámaras con el tacto y no reemplazarlas por completo, sobre todo cuando las condiciones son difíciles y la información visual es menos confiable.
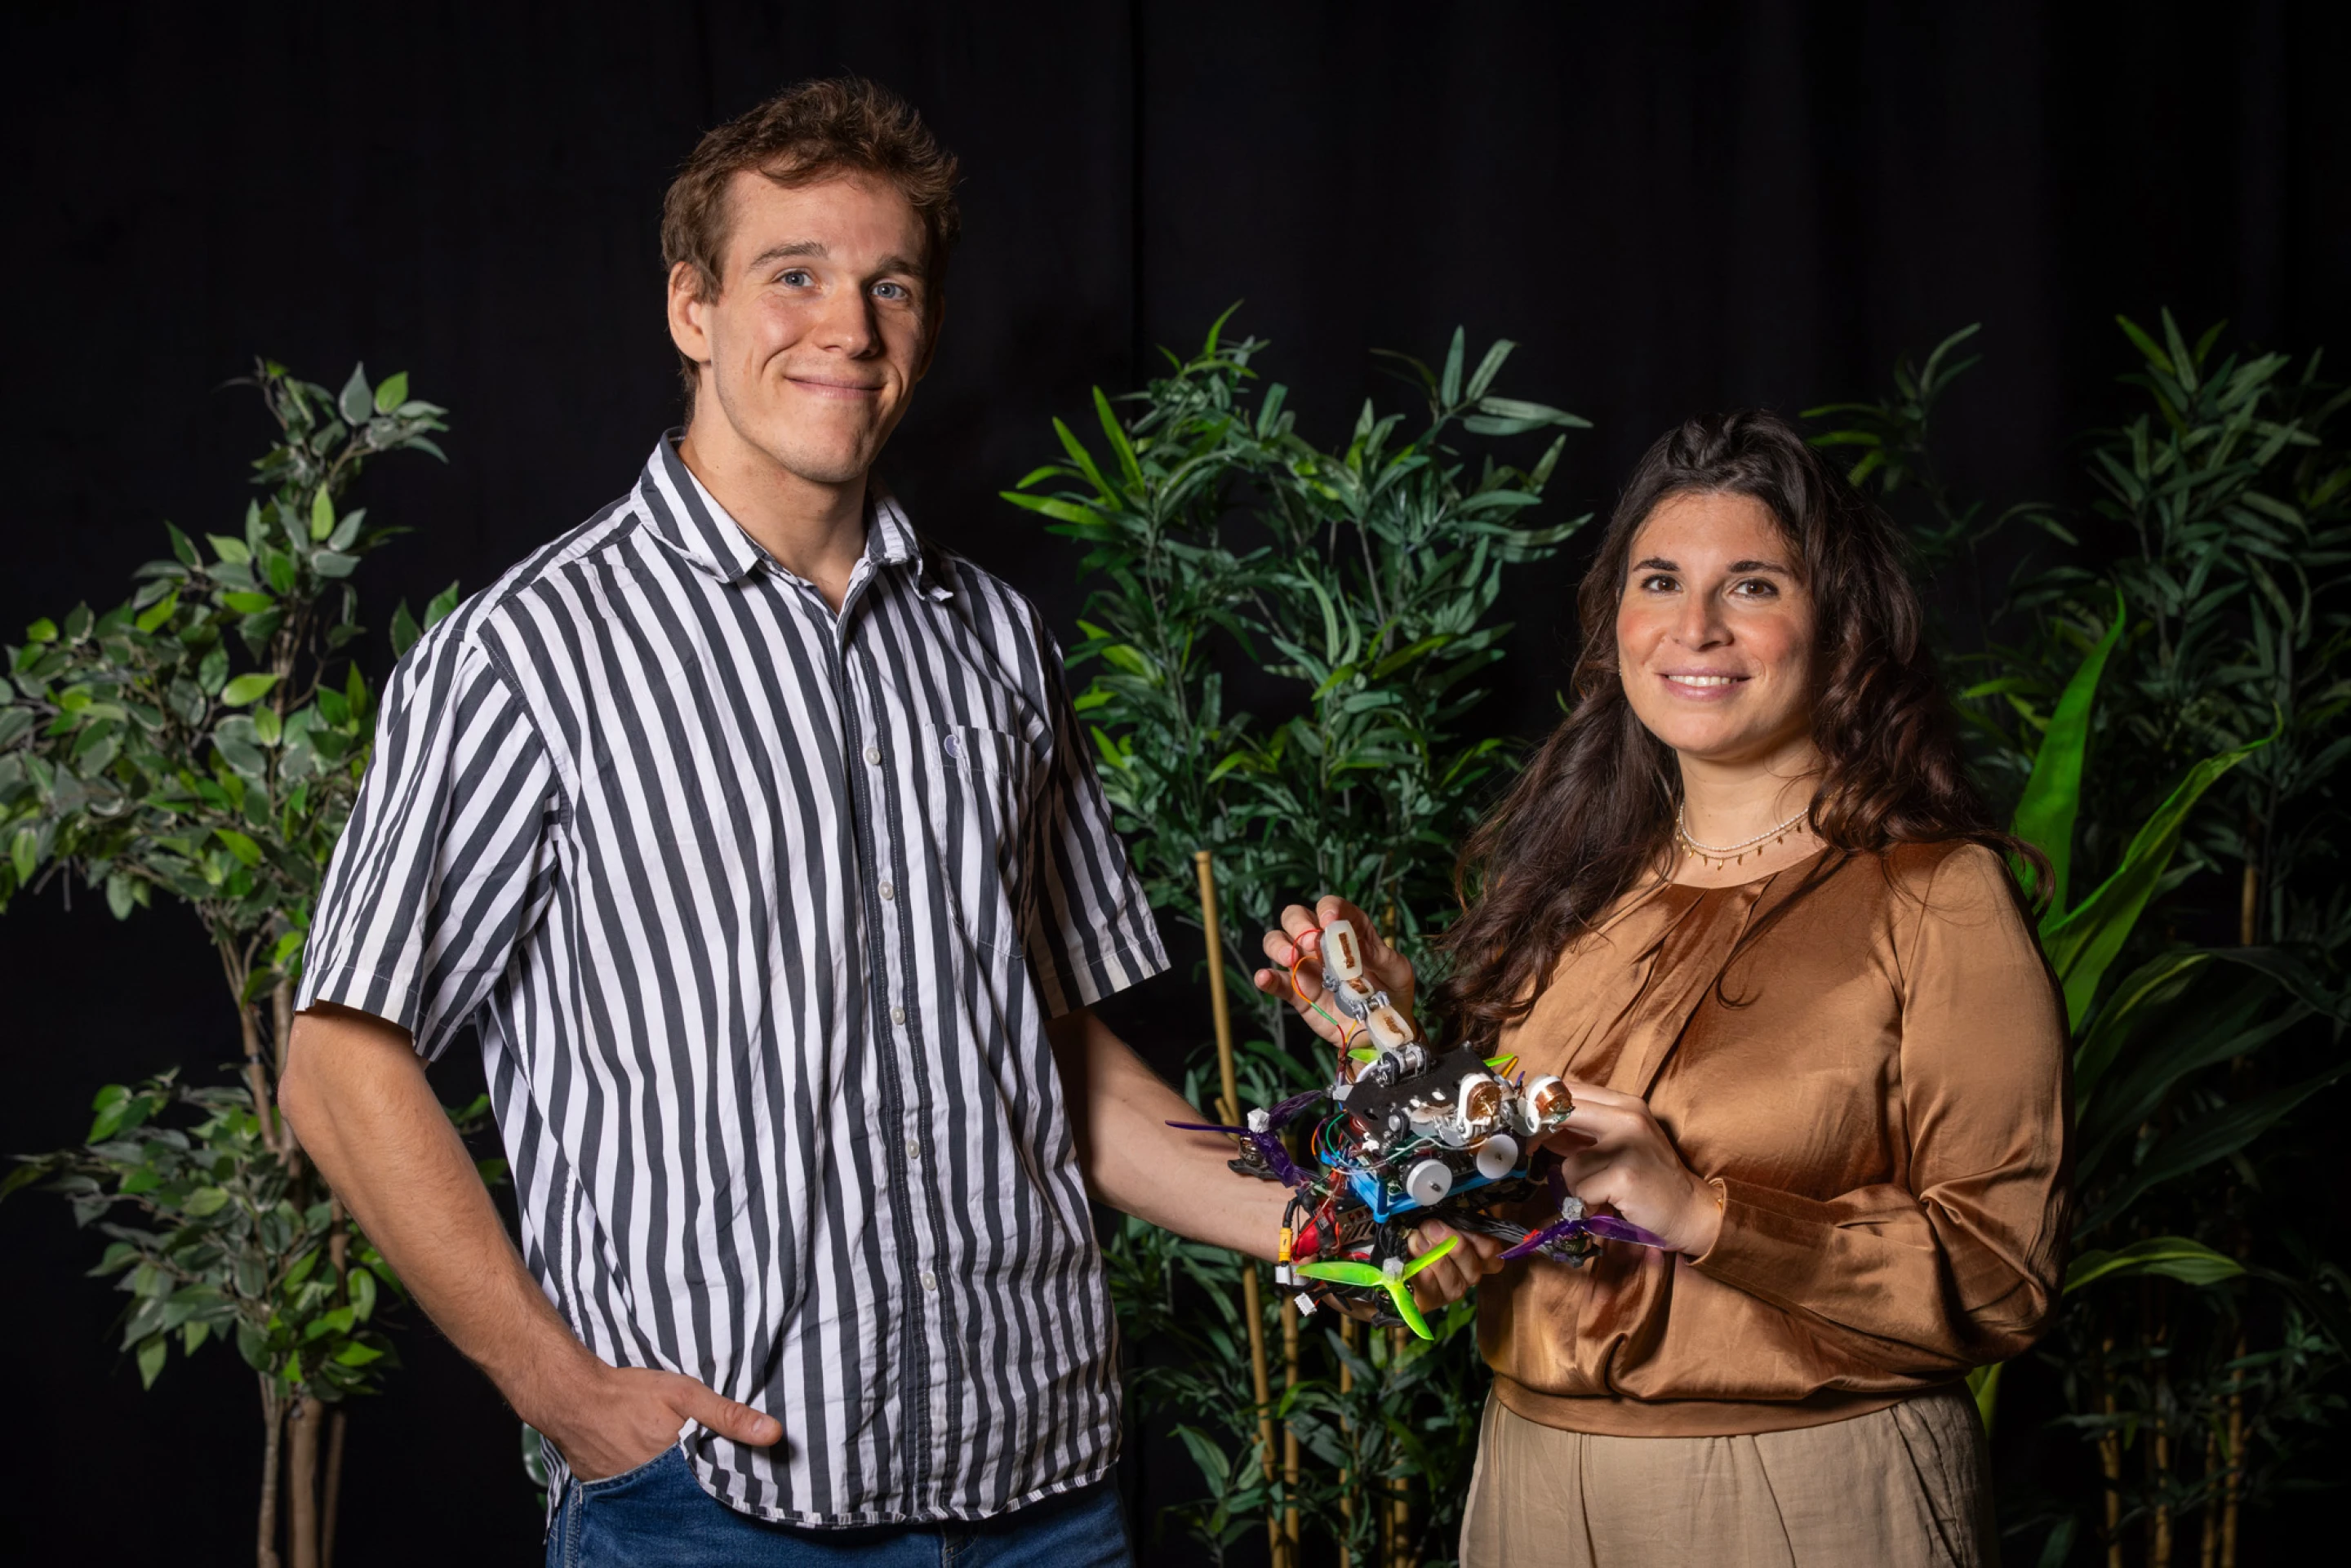
La investigación la dirigió la profesora asociada Salua Hamaza. El anuncio original está en el sitio de TU Delft.