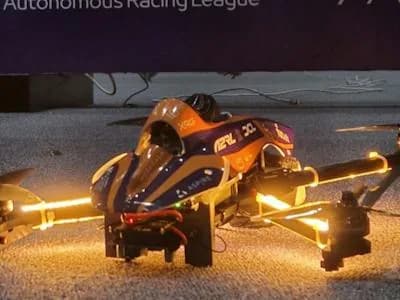
Investigadores de la Universidad Tecnológica de Delft (TU Delft) desarrollaron MonoRace, un sistema de carreras de drones autónomo que supera a pilotos campeones del mundo y alcanza hasta 100 km/h sin nadie en los controles. El equipo acaba de publicar los detalles técnicos en la revista Science Robotics.
Los pilotos profesionales de carreras de drones pasan años desarrollando la habilidad para recorrer circuitos complicados a alta velocidad. Pasar por compuertas estrechas con giros cerrados y cambios bruscos de altura exige control fino y reacciones de fracción de segundo. Ahora tienen competencia seria de la IA.
MonoRace mostró lo que puede hacer en la competencia de carreras de drones autónomos de Abu Dabi de 2025. Ahí derrotó a todos los equipos autónomos rivales y a tres pilotos humanos campeones del mundo.
¿Qué hardware necesita MonoRace?
Uno esperaría que un resultado así dependiera de mucho equipo de gama alta. No es el caso. Los drones de carrera autónomos de alto rendimiento anteriores usaban cámaras estéreo y, en algunos casos, sistemas externos de captura de movimiento para saber dónde estaban. MonoRace usa solo una cámara frontal y una unidad de medición inercial (IMU), y todo el procesamiento ocurre a bordo.
El dron de la competencia llevaba hélices de 5,1 pulgadas, una controladora de vuelo estándar y un computador NVIDIA Jetson Orin NX. La Jetson procesa las imágenes de la cámara para identificar las compuertas y estimar la posición del dron. Una red neuronal que corre directamente en la controladora de vuelo se encarga del control de los motores.
Una red neuronal en lugar del estabilizador
En vez de algoritmos de estabilización convencionales, los investigadores crearon una red neuronal que genera directamente los comandos para los motores. Tiene apenas tres capas de 64 neuronas cada una y opera a 500 Hz. Con eso el dron hace ajustes rápidos durante las maniobras más agresivas.
El equipo entrenó este controlador con aprendizaje por refuerzo en simulación. Durante el entrenamiento metieron variaciones en las propiedades físicas del dron y en su comportamiento aerodinámico, lo que obligó a la red a aprender a mantener el control en un rango amplio de condiciones. Gracias a eso el controlador funcionó de forma confiable al pasarlo a la aeronave real.
En las pruebas, el equipo vio que las aceleraciones bruscas a veces llevaban a la IMU por encima de sus límites de medición, y que en algunos casos la interferencia eléctrica corrompía las imágenes de la cámara. Para resolverlo, combinaron la detección visual de compuertas con un modelo matemático del movimiento del dron. Cuando las mediciones de los sensores dejaban de ser confiables, el sistema podía descartar los datos erróneos o reemplazarlos por valores de aceleración predichos.
¿Cómo fue la carrera?
El circuito de la competencia tenía 11 compuertas dispuestas para exigir maniobras difíciles, entre ellas un picado rápido a través de compuertas apiladas en vertical. MonoRace completó las dos vueltas en 16,56 segundos y venció a los tres campeones mundiales en un torneo de eliminación directa.
Al sistema todavía le quedan limitaciones por resolver. Necesita un circuito mapeado de antemano y aún no puede detectar ni esquivar a otros drones, lo que provocó un choque en la prueba con varios drones en pista. Los investigadores creen que su enfoque podría servir a aeronaves autónomas que operen en entornos sin sistemas de posicionamiento externo, en especial cuando hacen falta reacciones rápidas.