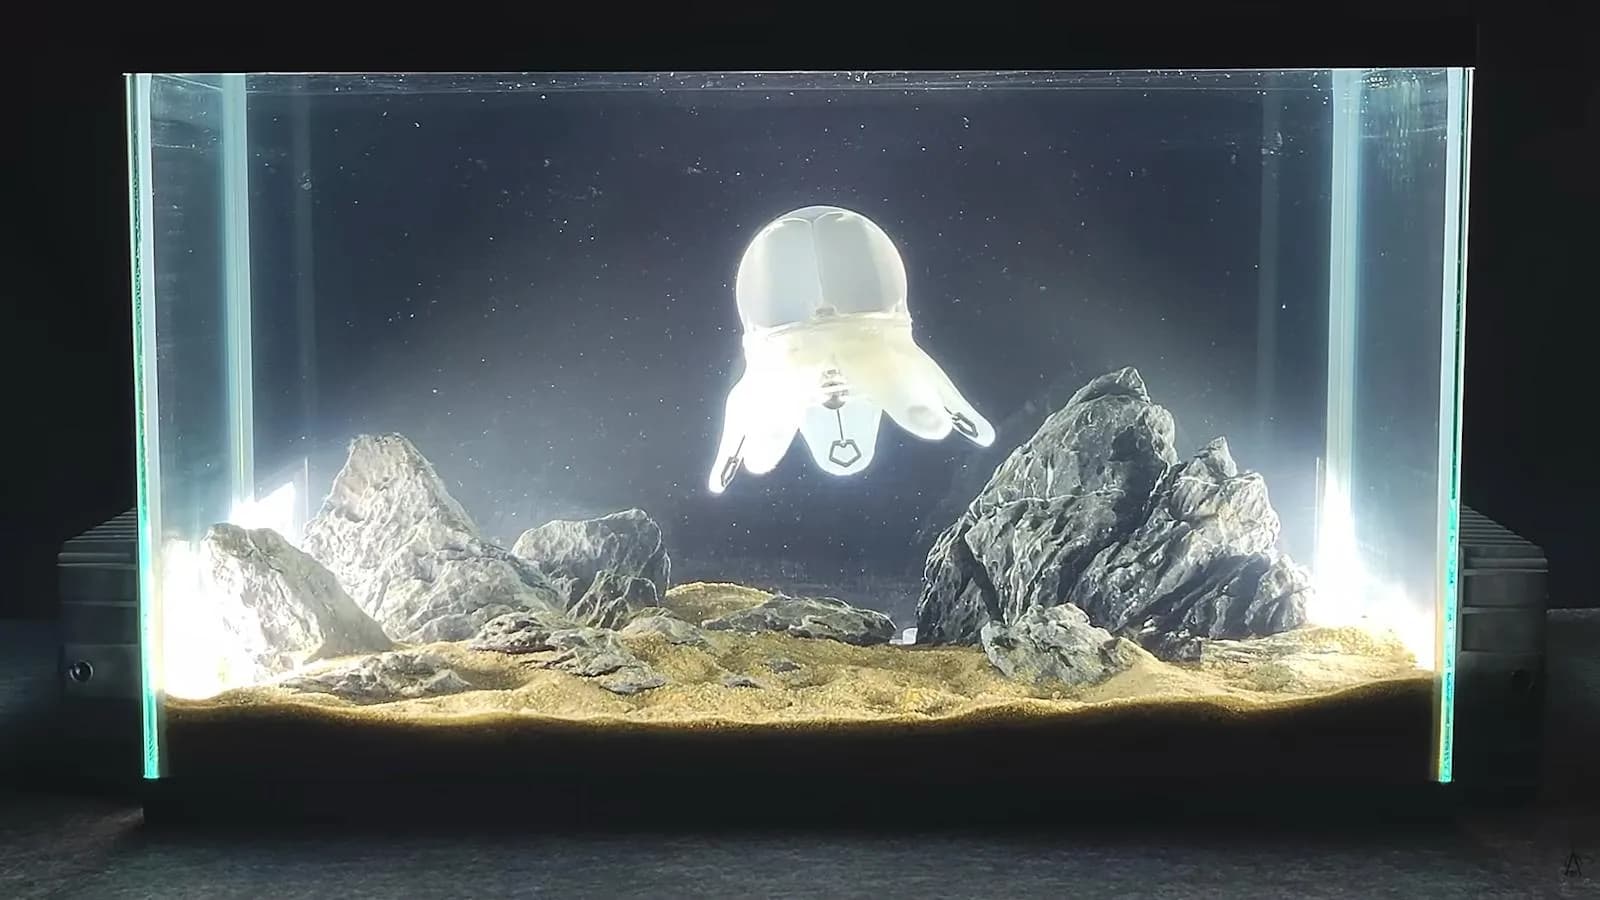
Robert Skinner pasó tres años desarrollando una medusa robótica en miniatura que nada en un acuario con la energía que recogen sus paneles solares. El proyecto lo contó Hackster.io el 19 de noviembre.
Las medusas no tienen cerebro, corazón ni huesos, y aun así llevan cientos de millones de años en los océanos. Ese cuerpo simple las vuelve una fuente de inspiración para la robótica. Recrear su nado con motores, engranajes y electrónica es bastante más difícil de lo que parece.
Primero, una piedra que camina
El proyecto partió con un dibujo de una medusa translúcida, inspirada en la electrónica de plástico transparente de comienzos de los 2000. Skinner imaginó un robot con paneles solares cubriendo la cúpula y toda la mecánica escondida adentro. Tenía poca experiencia en robótica, así que empezó por algo más simple. Armó una mascota mecánica, una piedra llamada Rocky, que usaba un panel solar, una batería recargable y un motor para caminar con patas.
Con esas lecciones aprendidas volvió a la medusa.
¿Cómo se alimenta un motor con paneles tan chicos?
Uno de los mayores desafíos fue la energía. Los paneles solares diminutos no entregaban corriente suficiente para mover un motor de forma continua, así que necesitaba un circuito que acumulara energía de a poco y la soltara en pulsos cortos.
Su primer diseño usaba componentes análogos, entre ellos un condensador, un MOSFET y un comparador. Los problemas persistentes lo convencieron de cambiarse a un microcontrolador ATtiny85.
Después de gastar unos 300 dólares en componentes y pasar días depurando, logró que el motor pulsara de forma confiable. Ahí descubrió que el motor estaba sacando energía de su computador a través del cable de programación. Un segundo condensador resolvió el problema, porque separó la reserva de energía del motor de la alimentación del microcontrolador.
Una leva en forma de sierra en vez de hélice
Luego vino la propulsión. En lugar de usar hélices estándar, Skinner quería imitar cómo nadan las medusas reales, que expanden y contraen su campana. Probó varios mecanismos, entre ellos levas tipo caracol y engranajes modificados, hasta quedarse con una leva en forma de sierra que empuja hacia afuera unas varillas con bisagra. Una campana flexible de silicona vuelve después a su forma y empuja el agua hacia abajo, lo que genera el empuje.
El mecanismo final usa una reducción de engranajes de 7:1, varillas de fibra de carbono y un exterior de silicona moldeado a medida. Una placa de acrílico cortada con láser separa el sistema de propulsión, que va mojado, de la electrónica, mientras empaquetaduras y un sello de eje rotatorio impiden que entre agua.
Ajustes de flotabilidad
Para que el robot nadara también hubo que ajustar la flotabilidad. Skinner reemplazó la cúpula superior liviana por una de resina más gruesa, que agregaba peso sin arruinar el aspecto de la medusa. El robot terminado lleva cinco paneles solares y nada dentro de un acuario iluminado con luces artificiales de alta intensidad.
Cargar paneles solares con luces artificiales no es una forma eficiente de alimentar un robot. Skinner no buscaba ahorrar electricidad. Quería concretar una idea que llevaba años dando vueltas en su cabeza, y lo logró después de muchos prototipos fallidos. Su plan es llenar un acuario entero con criaturas mecánicas que se mantengan solas.