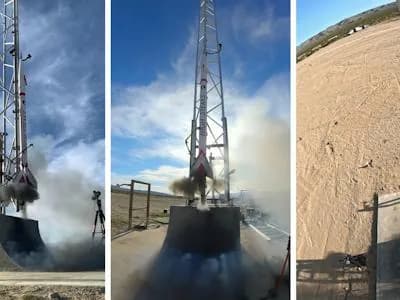
Construir un cohete que llegue a 30.000 pies (unos 9.100 metros) ya es un logro de ingeniería serio. Joe Barnard, del canal BPS.space, quiso ir más lejos y lanzar junto al cohete una cámara que grabara en tercera persona el despliegue del paracaídas, informó Hackster. El plan era superar la velocidad del sonido, expulsar una cápsula estabilizada con la cámara cerca del punto más alto del vuelo y grabar todo en cámara lenta. Nada salió exactamente como estaba previsto.
Un cohete pensado para Mach 2
El cohete estaba diseñado para llegar a Mach 2 antes de soltar la cámara en el apogeo. Para aguantar esas fuerzas, Barnard construyó la sección superior con nueve capas de fibra de vidrio, lo que le dio rigidez suficiente para abrir una ventana grande para el mecanismo de despliegue. La etapa de propulsión se armó sobre un tubo de fibra de carbono de cuatro pulgadas de diámetro, con un motor N2300 cargado con su propia mezcla de propelente.
Cuatro aletas de fibra de carbono, cada una con una pestaña en el borde de salida movida por un servo, daban estabilización activa. Las controlaba AVA, una computadora de vuelo que Barnard desarrolló en 2020. El sistema usa el acelerómetro para determinar la orientación del cohete antes del despegue y luego mueve las aletas en vuelo para controlar cabeceo, guiñada y alabeo.
Otra electrónica se encargaba del despliegue de la carga y la recuperación. Una computadora de vuelo llamada Fluctus vigilaba la velocidad, la presión barométrica y la orientación para decidir cuándo el cohete había llegado a su punto más alto. Varios rastreadores GPS y radios de telemetría permitían encontrar el cohete después del vuelo.
¿Cómo era la cápsula de la cámara?
La pieza más interesante es la cápsula. Barnard desarmó una GoPro HERO12 y montó sus componentes dentro de una carcasa impresa en 3D. Un cable de extensión del sensor dejaba el lente en la posición correcta, y un firmware personalizado de GoPro Labs permitía grabar a 240 cuadros por segundo.
Para que la cámara siguiera apuntando al cohete después de separarse, la cápsula llevaba un volante de bronce movido por un motor que hacía de giroscopio. Una batería pequeña alimentaba la estabilización y un mecanismo de pasador activaba la cámara al despegar. También llevaba una cinta de frenado y un rastreador GPS para la recuperación.
¿Por qué falló el vuelo?
Una combinación de problemas en apariencia sin relación terminó antes de tiempo con la misión. El análisis posterior mostró que una prueba de caída anterior había movido la calibración del acelerómetro de AVA, y el sistema de guiado metió un error de dirección constante de 10 grados. Al mismo tiempo, un cambio de software que quitó un filtro de suavizado dejó que el control excitara vibraciones en la estructura del cohete.
Esas vibraciones fueron un problema especialmente para Fluctus. Su unidad de medición inercial muestreaba a 50 Hz, la misma frecuencia de una vibración fuerte del fuselaje. Eso produjo un error de aliasing que convenció a la computadora de que el cohete se había inclinado más de 100 grados, cuando en realidad iba casi vertical.
Fluctus creyó que el cohete se había volcado y activó un modo de emergencia para detectar el apogeo. Las fluctuaciones de presión del vuelo transónico engañaron entonces al barómetro, que leyó un descenso, y se dispararon la expulsión de la cámara y las cargas de los paracaídas con el cohete todavía a unas 700 millas por hora (unos 1.100 km/h).
Las fuerzas aerodinámicas destrozaron los paracaídas y arrancaron la etapa de propulsión de la sección superior. La misión no entregó las imágenes esperadas, pero el vuelo dejó datos sobre la interacción entre las vibraciones de la estructura, el muestreo de los sensores y el software de control de vuelo. Fue una lección cara que puede ayudar a Barnard a conseguir la toma en un próximo intento.