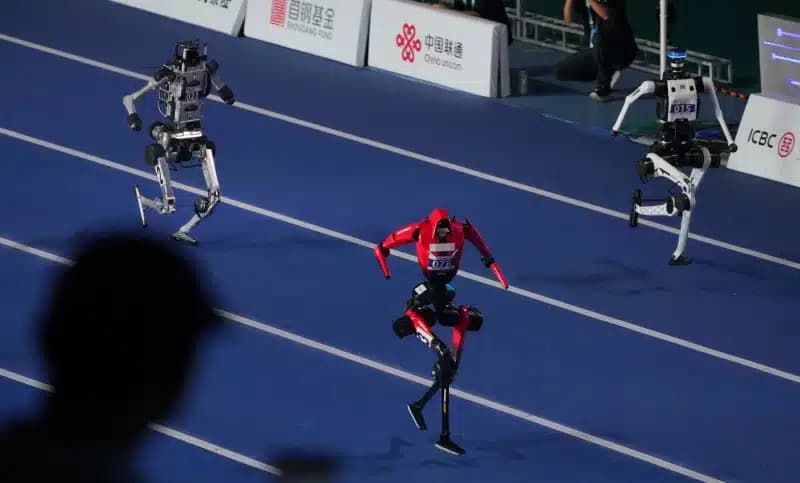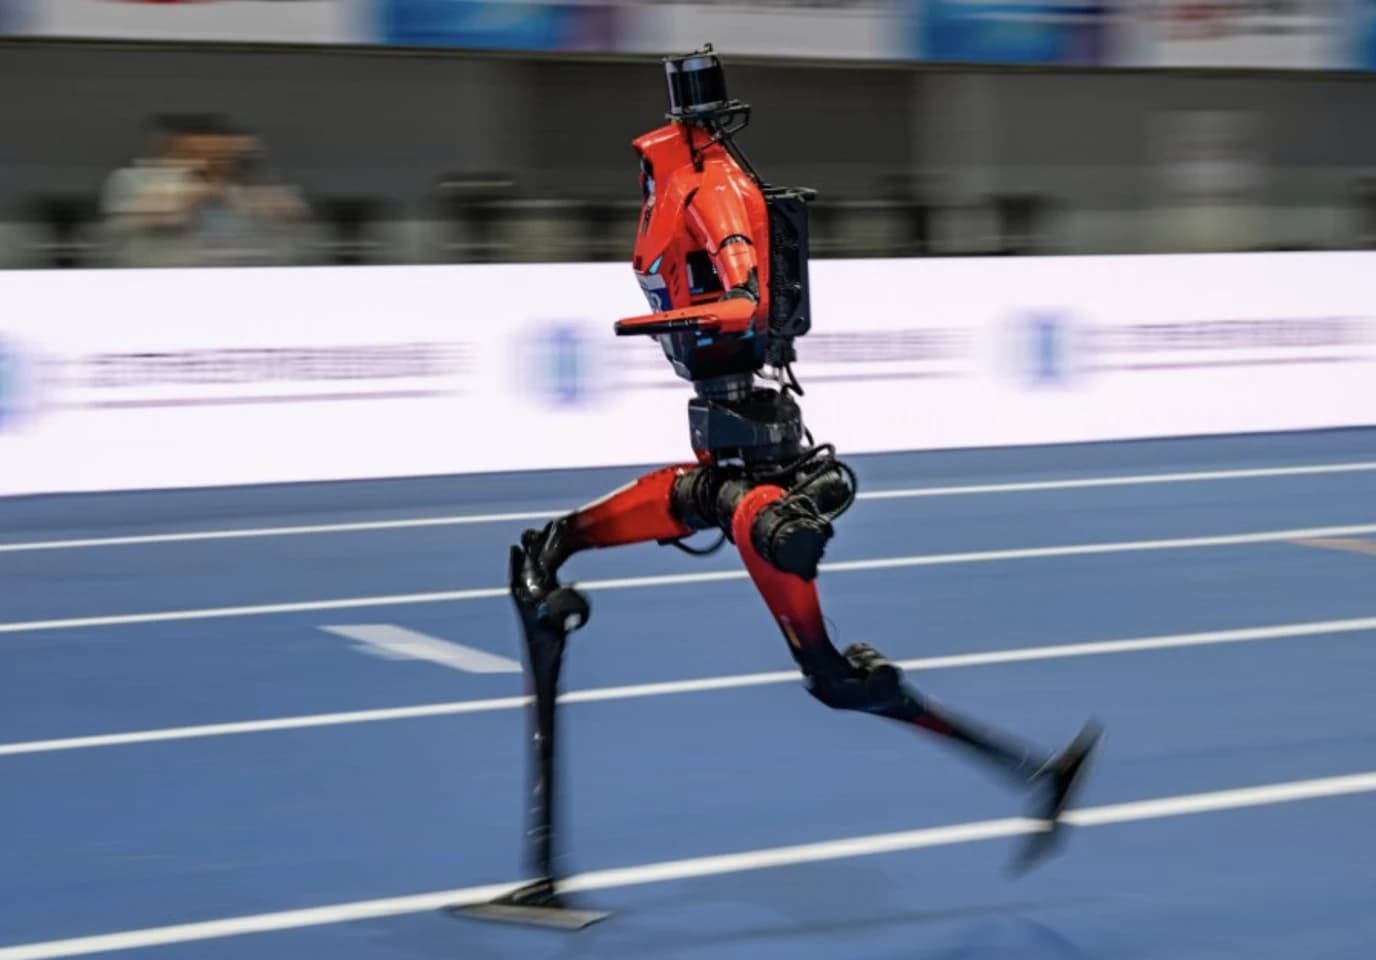
En los recientes World Humanoid Robot Games 2026 de Pekín, los robots corrieron, boxearon, jugaron fútbol y enfrentaron tareas inspiradas en fábricas, restaurantes y emergencias. El robot Tiangong Ultra completó los 100 metros en 8,64 segundos, más rápido que el récord mundial de 9,58 segundos de Usain Bolt.
Así lo recuerda Wai-keung Fung, profesor titular de Ingeniería Electrónica, Robótica y Control en la Universidad Metropolitana de Cardiff, en un artículo publicado en The Conversation y reproducido por Robohub. Su tesis es que, para saber si los robots humanoides están listos para la vida cotidiana, un desafío mucho menos vistoso dice más, lavar la ropa. ¿Puede un robot sacar una polera arrugada del canasto, darse cuenta de cuál es el derecho, doblarla con prolijidad y recuperarse cuando la manga se le resbala de la mano?
Ningún sistema robótico maneja todavía de forma confiable el proceso completo, desde llevar el canasto a la lavadora y separar la ropa según el programa hasta sacarla, colgarla, doblarla y plancharla. Incluso doblar sigue siendo difícil, porque el robot tiene que lidiar con prendas de distintas formas, tamaños, materiales y niveles de arrugas.
Correr es difícil, pero la pista no cambia
Correr rápido es difícil, por cierto. Un humanoide tiene que coordinar muchas articulaciones, mantener el equilibrio y generar movimientos de mucha fuerza sin caerse. La tarea en sí, eso sí, es bastante clara. El robot sabe adónde ir, la pista es predecible y la meta no cambia de forma de repente.
La ropa es otro problema. Una camisa puede estar al revés. Una manga puede quedar escondida bajo otra prenda. Un pantalón puede venir enrollado en una toalla. La tela además es blanda y cambia de forma todo el tiempo. Basta tomar una esquina de una polera para que el resto se mueva.
Las personas resuelven esto sin pensarlo mucho. Sacudimos la camisa, vemos dónde quedaron las mangas, sentimos cuándo se resbala la tela y ajustamos el agarre casi en automático. Para un robot, cada una de esas pequeñas acciones es un problema por resolver. Por eso, según Fung, una tarea doméstica puede revelar más sobre la inteligencia de un robot que una hazaña atlética espectacular.
Un robot doméstico útil no puede repetir el mismo movimiento una y otra vez. Tiene que notar cuando la realidad no calza con lo que esperaba y adaptarse. El punto pesa porque los humanoides se discuten cada vez más como ayudantes futuros en hogares y centros de cuidado, además de fábricas y bodegas.
Una línea de producción muchas veces se puede ordenar para que las piezas lleguen en posiciones predecibles. Una casa no funciona así. La ropa, los juguetes y los muebles cambian de lugar todo el tiempo, y las personas, los niños y las mascotas hacen el entorno todavía menos predecible.
¿Por qué un robot no puede copiar a otro?
Hay otra dificultad. Una vez que un robot aprende a doblar una camisa, parecería obvio traspasar esa habilidad a todos los demás. Pero las habilidades físicas no funcionan como una app que se instala en cualquier máquina.
Fung propone imaginar un robot especializado en lavandería, con brazos rígidos, cámaras cenitales y pinzas diseñadas para tela. Un humanoide puede tener las cámaras en la cabeza, manos de cinco dedos y otras articulaciones y restricciones de equilibrio. El mismo movimiento puede dar un resultado muy distinto en cada uno.
Un brazo robótico fijo puede estirarse hacia adelante sin preocuparse de caer. Un humanoide quizás tenga que mover caderas, piernas y pies solo para mantenerse estable al alcanzar algo al otro lado de una mesa.
Los sensores también cuentan. Un robot puede tener sensores táctiles sensibles en los dedos y otro depender sobre todo de cámaras.
Parte del conocimiento sí se transfiere. Un robot puede enseñarle a otro cómo se ve una camisa, dónde suelen estar los hombros, cómo luce un buen doblez o cómo reconocer una manga atrapada debajo. El robot que recibe ese saber igual tiene que resolver cómo ejecutarlo con sus propias manos, articulaciones, cámaras y cuerpo.
Proyectos de investigación como Open X-Embodiment atacan justamente este problema juntando la experiencia de muchos robots distintos. El proyecto reunió más de un millón de trayectorias reales de 22 tipos de robot. La idea es que los robots aprendan patrones útiles unos de otros en vez de partir de cero cada vez.
¿Qué debería contar como avance?
Para Fung, los Humanoid Robot Games tienen valor porque hacen visible la robótica y muestran lo rápido que avanza la tecnología.
Lo que pide es cuidado con lo que esas demostraciones prueban. Para robots que van a vivir y trabajar junto a las personas, propone otras preguntas. ¿Puede el robot lidiar con un objeto que no conoce? ¿Puede darse cuenta de que se equivocó y recuperarse sin ayuda humana? ¿Cuánto tiempo puede trabajar antes de que alguien tenga que intervenir?
Esas medidas difícilmente van a generar videos virales. Están, sin embargo, mucho más cerca de las capacidades que van a decidir si los humanoides se vuelven útiles de verdad.
Un robot que corre 100 metros más rápido que el récord mundial humano llama la atención. Uno que toma un canasto desordenado de ropa, la separa, la dobla y reconoce cuando algo salió mal diría mucho más sobre si llegó la inteligencia robótica de propósito general. Para Fung, la carrera que más importa para los humanoides se corre contra la pila de ropa sucia.