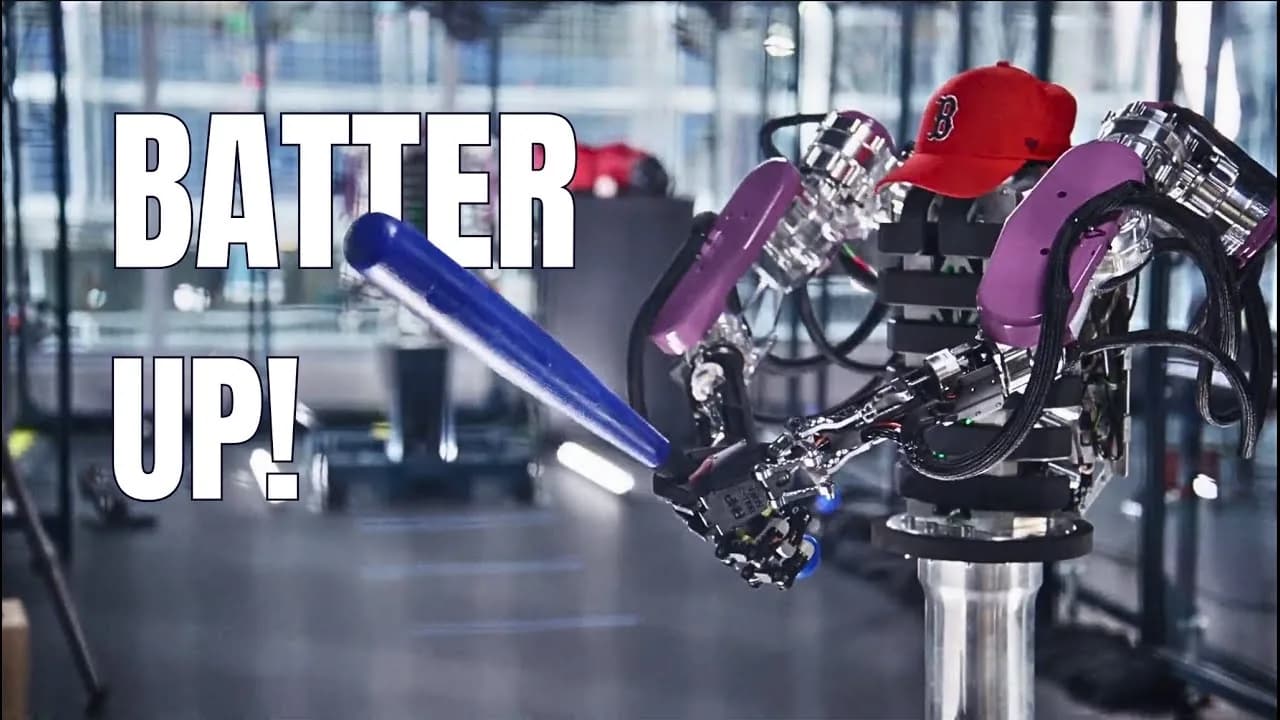
El Robotics and AI Institute (RAI) presentó un robot de dos brazos que lanza, atrapa y batea pelotas con movimientos coordinados parecidos a los de una persona. El trabajo ataca un problema antiguo de la robótica, el de interactuar con objetos en movimiento en vez de solo trasladarlos de un punto a otro.
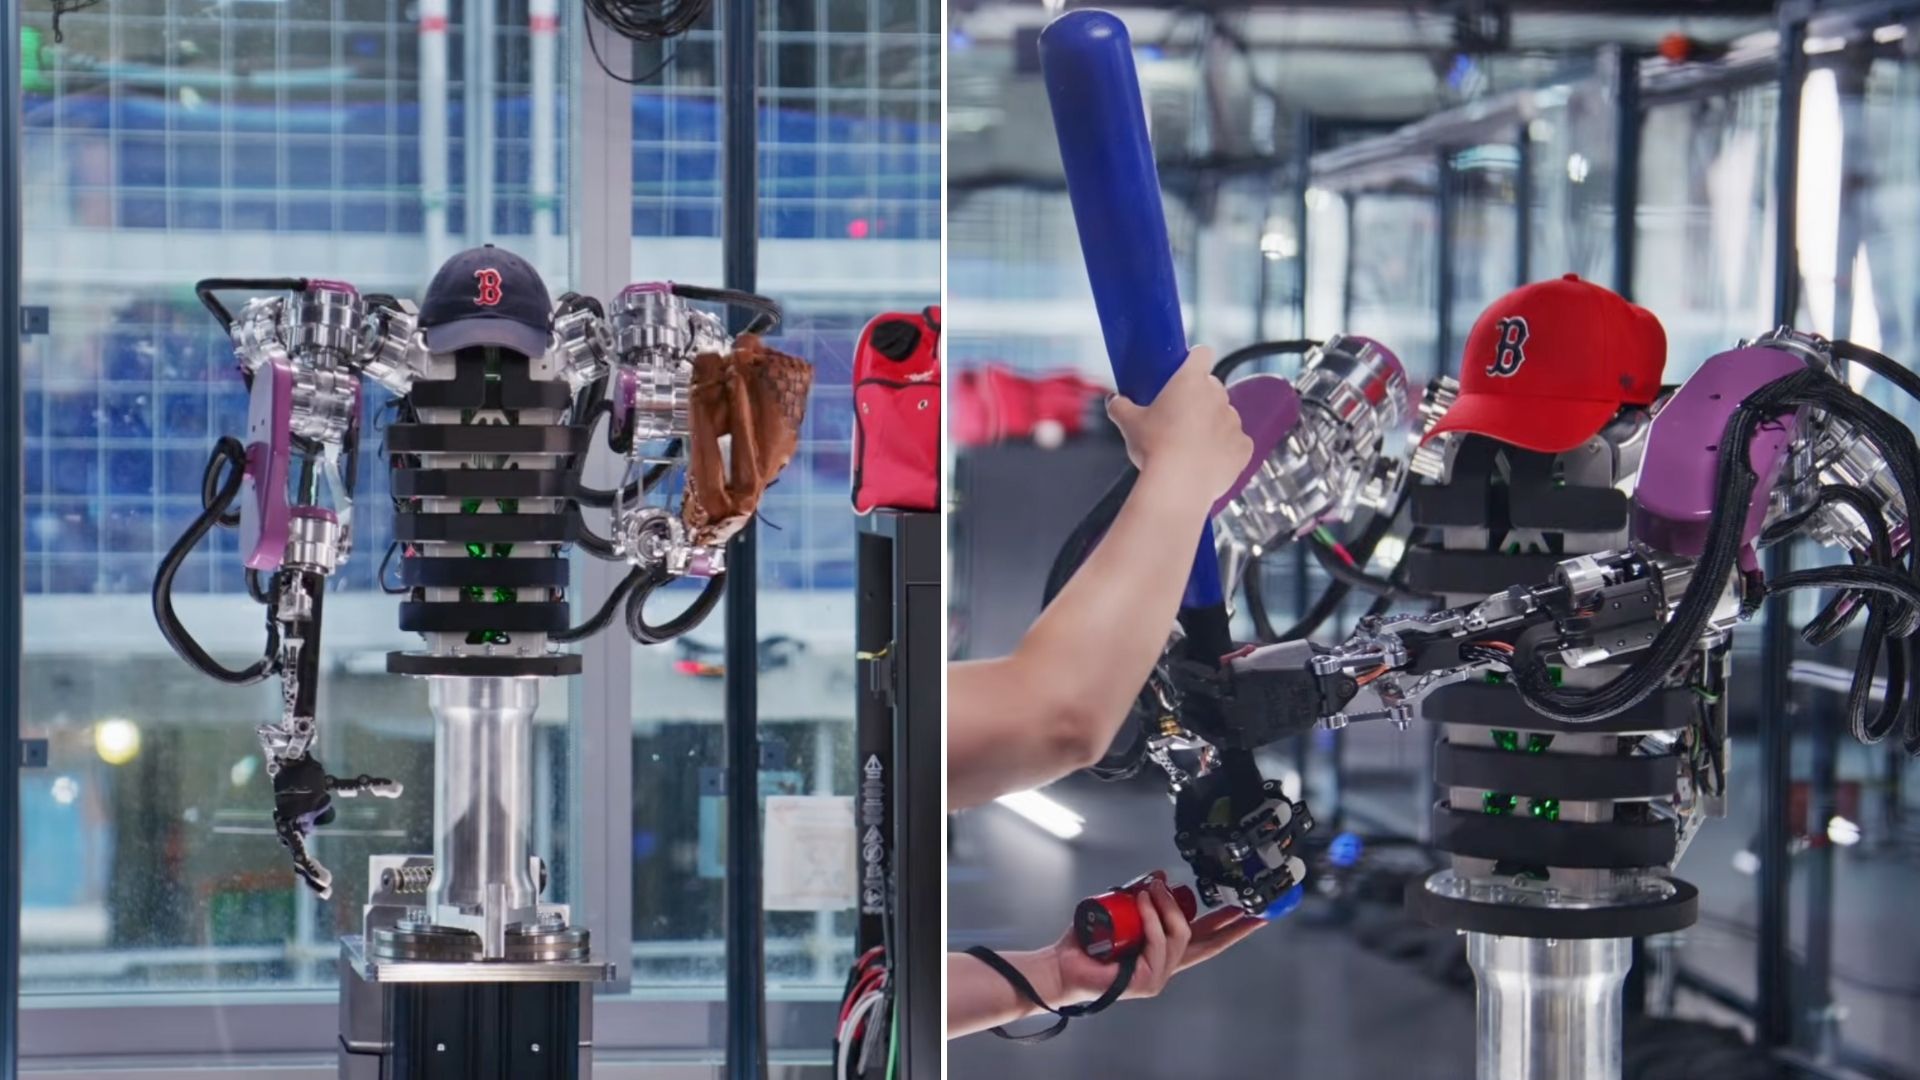
El sistema se llama AthenaZero y se diseñó para replicar algunas de las propiedades mecánicas que nos permiten hacer movimientos rápidos, con fuerza o con delicadeza. En los experimentos, publicados en Science Robotics, el robot completó tres tareas inspiradas en el béisbol. Lanzó pelotas, las atrapó y les pegó con un bate.
La investigación la encabezó un grupo de especialistas en robótica entre los que está Andrew S. Morgan. Él contó a TechXplore que el equipo quería estudiar cómo diseñar la masa de un robot y su capacidad de generar fuerza para que se parezcan más a las de un ser humano.
Un robot que cede ante la fuerza
AthenaZero tiene un torso central, dos brazos robóticos con manos y un sistema de motores y engranajes. Los segmentos estructurales de los brazos son rígidos, pero sus articulaciones ceden ante fuerzas externas. Así el robot responde de forma controlada cuando toca un objeto o choca con su entorno.
El diseño es otra forma de entender la manipulación robótica. Muchos robots industriales convencionales se construyen rígidos y precisos, y por eso rinden bien en tareas repetitivas como levantar cargas pesadas o ubicar piezas en una línea de montaje. Esa misma rigidez complica las interacciones físicas, sobre todo cuando los objetos se mueven de forma impredecible o piden un toque más suave.
AthenaZero se pensó para trabajar en un rango de fuerzas más amplio. Puede ser delicado o ejercer fuerza, según la tarea.
Los investigadores también buscaron reducir la inercia efectiva del robot, la propiedad que describe cuánto se resiste un cuerpo a cambiar su movimiento. Con menos inercia, un brazo robótico acelera y frena con más facilidad, lo que puede mejorar su reacción frente a objetos que se mueven. Según Morgan, el sistema es el primer intento del equipo con este enfoque de baja inercia.
¿Por qué probar un robot con béisbol?
El béisbol les dio a los investigadores una manera práctica de examinar varios problemas difíciles de manipulación. Para lanzar, el robot tiene que coordinar sus movimientos y transmitirle fuerza a un objeto. Para atrapar, debe reaccionar ante algo que se le acerca y manejar las fuerzas que se generan en el contacto.
Batear suma otra dificultad. Hay que coordinar los dos brazos para ubicar el bate y hacer el swing en el momento justo.
Estas tareas van más allá de los movimientos predecibles de la automatización de fábrica. El robot coordina sus articulaciones mientras calcula el contacto físico, el tiempo y la trayectoria de los objetos en el espacio.
Los investigadores informaron que AthenaZero completó las tres tareas en sus primeras evaluaciones. Los experimentos buscaban mostrar lo que permite su diseño mecánico, no demostrar que el robot ya pueda hacer una amplia gama de trabajos reales.
Hacia una manipulación más capaz
La manipulación sigue siendo uno de los grandes desafíos de la robótica, porque las máquinas tienen que tratar con objetos de formas, pesos y texturas distintas sin fallar.
AthenaZero es parte de una línea de investigación más amplia sobre cómo la construcción física de un robot influye en su capacidad de manipular. En vez de depender solo de un mejor software de control, el equipo estudia si diseñar de otra forma la masa, la inercia y las fuerzas del robot hace más fáciles los movimientos complejos.
Los investigadores planean seguir mejorando el sistema y probarlo en tareas de manipulación más exigentes. El béisbol funciona como plataforma de prueba para esas capacidades de base. El objetivo mayor es la manipulación diestra, o sea manejar objetos con habilidad y de forma confiable.