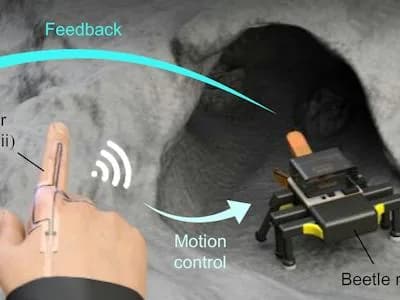
Investigadores de KAIST, en Corea del Sur, desarrollaron BeetleBot, un robot blando en miniatura que camina con músculos artificiales en vez de motores. El trabajo está descrito en un paper publicado en la revista Science Advances.
Los insectos se mueven por terreno difícil, manipulan objetos y se adaptan a su entorno con un cuerpo diminuto. Ningún robot de ese tamaño se les acerca, porque los motores eléctricos, los engranajes y el resto de las piezas mecánicas son demasiado voluminosos y complejos para una escala así. El equipo de KAIST buscó otro camino.
BeetleBot toma como modelo la anatomía y el movimiento de los escarabajos. Avanza, gira a la izquierda o a la derecha y toma objetos, todo sin motores convencionales. Además lleva una cámara, sensores de presión y una interfaz de control que el operador se pone en el dedo y que traduce sus gestos en órdenes.
¿Cómo se mueve sin motores?
La clave es un material llamado elastómero de cristal líquido (LCE, por su sigla en inglés), que se contrae al calentarse y recupera su forma al enfriarse. Los investigadores imprimieron los músculos artificiales en 3D con una técnica de escritura directa con tinta (direct ink writing) y embebieron elementos calefactores metálicos y flexibles entre las capas del material.
Un voltaje pequeño calienta el LCE y lo contrae. En las pruebas, los músculos se acortaron cerca de 45% de su largo original con 3 V. La contracción es reversible, así que basta con encender y apagar la corriente para repetir el movimiento.
Patas de escarabajo impresas en resina
El cuerpo de seis patas es de resina impresa en 3D, con módulos de músculo artificial dispuestos para reproducir el movimiento de las patas de un escarabajo. Un grupo de músculos levanta el cuerpo y otro lo empuja hacia adelante. Activados en secuencia coordinada, hacen caminar al robot. Si se activan solo los de un lado, gira.
La pinza blanda imita las mandíbulas del escarabajo. Igual que las patas, abre y cierra con actuadores de LCE calentados por electricidad. Un sensor de presión capacitivo integrado mide la fuerza de contacto, así que el robot detecta cuándo toca un objeto y distingue entre formas y tamaños distintos.
Control con gestos del dedo
Para manejarlo a distancia, el equipo desarrolló un parche que se pega en el dedo. Lleva un sensor de deformación estirable hecho de nanotubos de carbono embebidos en un polímero. Cada gesto produce una señal eléctrica distinta, que se convierte en una orden y viaja al robot por Bluetooth Low Energy.
La cámara a bordo le muestra al operador lo que ve el robot, y el sensor de la pinza le informa del contacto físico. El resultado es una comunicación en dos sentidos, en que el operador corrige las acciones del robot según lo que este ve y toca.
Las limitaciones que reconoce el equipo
Los investigadores creen que la tecnología podría servir en robótica médica, monitoreo ambiental y manipulación remota en lugares difíciles o peligrosos para las personas. Por ahora, los músculos artificiales necesitan temperaturas sobre 100 °C, y los ciclos de calentamiento y enfriamiento limitan la velocidad del movimiento. Mejoras en el material de los actuadores podrían resolver esas dos limitaciones.